AI-translated from English; not yet reviewed by a fluent editor.
# Ein Roboterschweißmodell prüft die Leistungsregelung vor physischen Versuchen
> Ein ISPARK-Preprint verbindet ein Schmelzbadmodell, ein schnelles Ersatzmodell und einen simulierten Roboter. Sein Eckentest vergleicht modellierte Breiten; die Validierung durch reales Schweißen steht noch aus.
By BIG CHANGE Editorial
Published: 2026-10-17T03:51:13.522Z
Updated: 2026-10-17T03:51:13.522Z
Canonical: https://bigchange.ai/blog/simulated-robotic-welding-control-loop-ispark
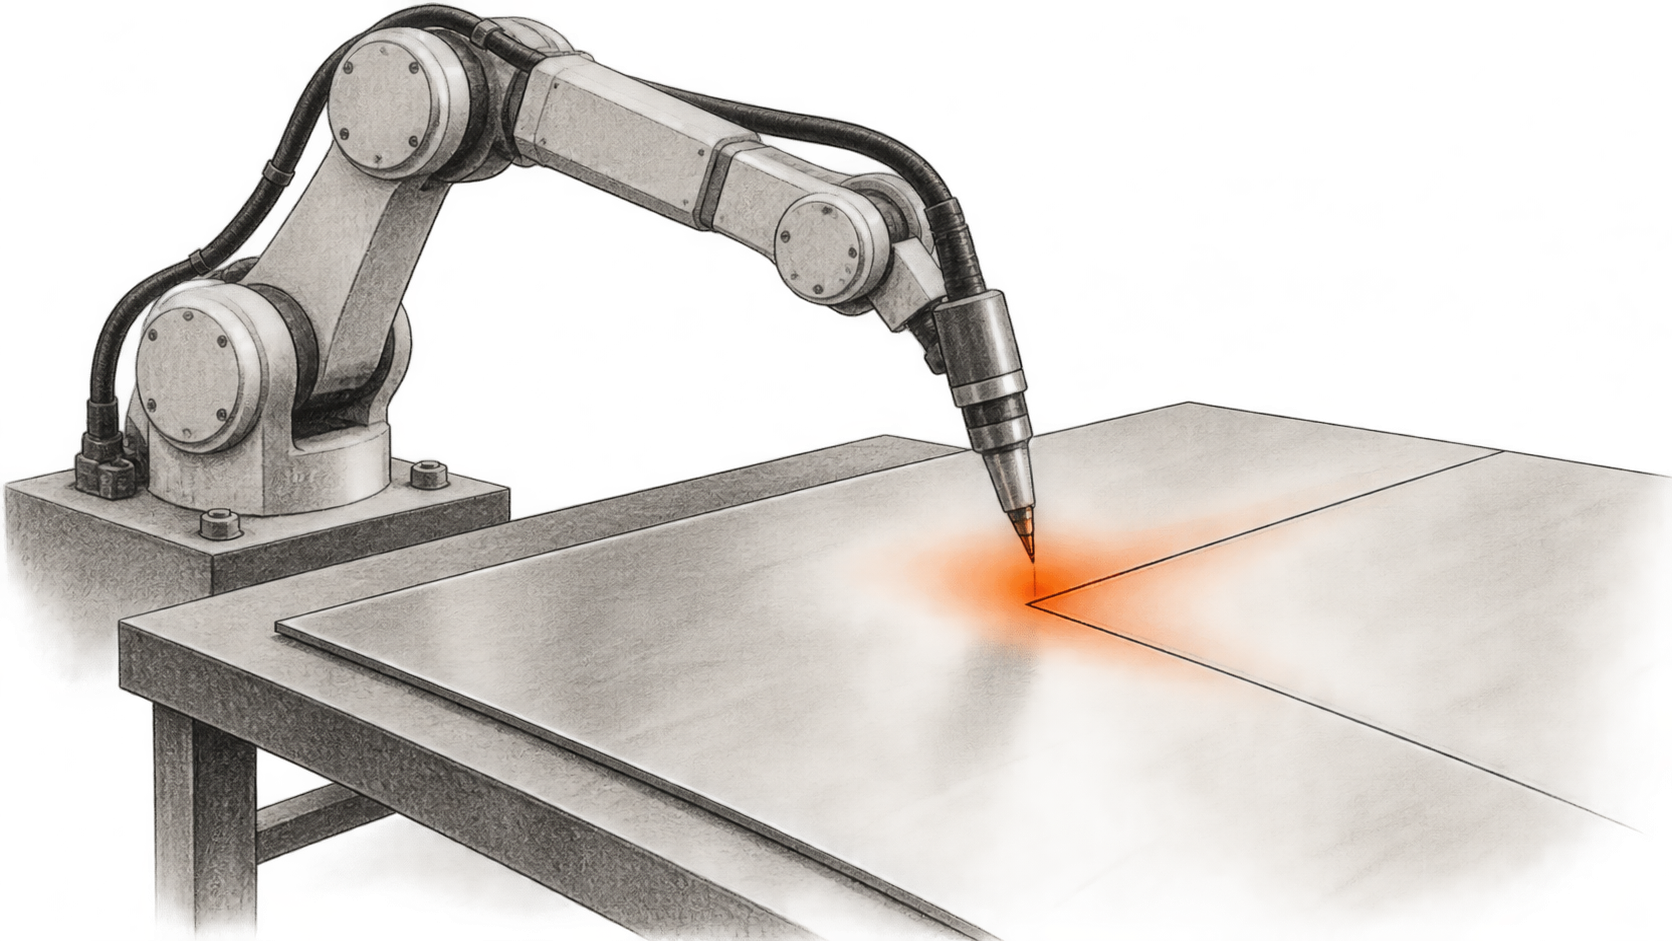
AI-generated conceptual illustration by BIG CHANGE; not a photograph of ISPARK hardware or a measured weld.
Der [Preprint des ISPARK-Forschungsteams vom 15. Oktober](https://arxiv.org/abs/2610.21939) beschreibt, wie sich Steuerungen für Roboterschweißen zunächst in der Simulation und erst danach an physischer Ausrüstung prüfen lassen. Das Modell sagt voraus, wie ein Schmelzbad reagieren könnte, wenn ein Roboter an einer Ecke langsamer wird. Eine schnelle statistische Näherung ermöglicht dem simulierten Regler anschließend, die Einstellung der Stromquelle während der Bewegung anzupassen.
Die Studie beschreibt eine nützliche Vorauswahlmethode mit einer klaren Grenze: Für diese Arbeit wurden keine Schweißnähte hergestellt oder vermessen. Roboter, Reglerrückmeldung und resultierende Nahtbreiten waren simuliert. Die Autoren halten experimentelle Validierung und Versuche mit Roboterhardware weiterhin für notwendig.
## Die große Veränderung
- **Was sich geändert hat:** Die Forscher verbanden ein thermisches Schmelzbadmodell mit einem schnellen Prädiktor und einem simulierten Sechsachsroboter. So können sie Leistungsanpassungen bei einem veränderlichen Geschwindigkeitsprofil vergleichen, statt nur feste Schweißparameter zu prüfen.
- **Warum das wichtig ist:** Ingenieure, die Fügeverfahren für den Weltraum entwickeln, haben wenige Möglichkeiten für Tests unter flugähnlichen Bedingungen. Das Modell kann helfen auszuwählen, welche Einstellungen und Reglerverhalten physische Tests verdienen; Festigkeit und Zuverlässigkeit der Schweißverbindungen bleiben unbewiesen.
- **Worauf zu achten ist:** Messungen an Schweißproben, Thermalvakuumtests und Versuche unter verringerter Schwerkraft würden zeigen, wo das Modell dem Prozess entspricht. Robotische Hardware-in-the-Loop-Versuche würden Bewegung, Sensorik und Befehlsverzögerungen getrennt prüfen.
## Vom langsamen Wärmemodell zur schnellen Vorhersage
Der [vollständige Artikel](https://arxiv.org/html/2610.21939v1) beginnt mit einer Finite-Volumen-Berechnung für ein 1 mm dickes Edelstahlblech aus 316L. Sie verfolgt Wärme und Schmelzen beim Bewegen des Brenners. Das Modell bildet einen Teil des Transports geschmolzenen Metalls über eine angepasste Wärmeleitfähigkeit ab und behandelt den Schweißlichtbogen als vorgegebenen Wärmeeintrag. Lichtbogenplasma, Tropfenübergang und die bewegte Oberfläche des Schmelzbads werden nicht berechnet.
Diese Berechnung bei jedem Regelschritt des Roboters auszuführen wäre zu langsam. Die Forscher nutzten 58 akzeptierte Modellfälle, um zwei Arten von Ersatzmodellen zu trainieren: einen Gaußprozess und ein neuronales Netz. Beide erhalten Schweiß- und Umgebungsparameter und prognostizieren acht Ausgaben, darunter oberseitige und wurzelseitige Schmelzbadbreite, Einschweißtiefe und Spitzentemperatur. In wiederholter Kreuzvalidierung hatte der Gaußprozess für alle acht Ausgaben einen geringeren normalisierten mittleren absoluten Fehler als das neuronale Netz. Der Regler nutzt seine prognostizierte wurzelseitige Breite.
Eine Gaußprozess-Abfrage mit drei Ausgaben benötigte in der beschriebenen Umsetzung 249 Mikrosekunden, einschließlich Eingangsskalierung und Vorhersagevarianz. Der simulierte geschlossene Regelkreis lief auf der Ausstattung der Autoren mit 53,6-facher Echtzeitgeschwindigkeit. Diese Werte zeigen, dass die Vorhersage für diese Simulation rechnerisch günstig genug war; die Zeit schließt die Kommunikation mit einem physischen Robotercontroller aus und sagt für sich genommen nichts über die Genauigkeit realer Schweißungen.
## Was an der simulierten Ecke geschah
Das Team simulierte einen sechsachsigen UR5-Manipulator entlang einer L-förmigen Naht. Seine geplante Fahrgeschwindigkeit fällt nahe der Ecke von 12,0 auf 8,94 mm pro Sekunde. Bei fester Stromquelleneinstellung erhöht langsameres Fahren im Modell den Wärmeeintrag pro Längeneinheit. Ein Proportionalregler verändert diese Einstellung dagegen anhand der vom Ersatzmodell prognostizierten wurzelseitigen Breite. Die Fahrgeschwindigkeit folgt in beiden Vergleichen derselben geplanten Bahn.
Anschließend führten die Forscher das langsamere Finite-Volumen-Modell für jeden Regelmodus an 12 ausgewählten Positionen erneut aus. Alle 12 Positionen des geschlossenen Regelkreises und 9 der 12 Positionen der offenen Steuerung lagen in einem beispielhaften Bereich von 1–3 mm wurzelseitiger Breite. Die Positionen häuften sich an der Ecke; die Zahlen sind daher keine Anteile der Nahtlänge. Der Bereich ist ein Schwellenwert der Studie, kein Abnahmestandard für Schweißnähte. Diese Prüfung vergleicht zwei Modelle desselben vorgeschlagenen Prozesses, kein gemessenes Schweißergebnis.
Der Regelkreis nutzt zudem an jedem vorgegebenen Punkt eine stationäre Antwort. Ein reales Schmelzbad reagiert über die Zeit, und die Arbeit prüft nicht, ob der Regler mit dieser Verzögerung, Sensormessungen und Roboterbewegungen stabil bleibt. Die vorgeschlagene Sensorschnittstelle wurde nicht an Schweißhardware angeschlossen.
## Wo die Simulation endet
Die Wärmegleichung enthält keine Schwerkraft. Diese kommt in einer separaten Druckverhältnisberechnung und als Eingabe vor, mit der bestätigt wird, dass die thermischen Ausgaben im Modell unverändert bleiben. Diese Invarianz kann nicht belegen, wie sich eine reale Schweißung bei verringerter Schwerkraft verhält. Das vereinfachte Modell lässt zudem Oberflächenverformung, Lichtbogenverhalten und Metallübergang aus, die dort relevant sein könnten.
Die Autoren nennen numerische Qualitätsprüfungen, aber weder eine formelle Gitterkonvergenzstudie noch eine experimentelle Validierung an passenden Proben. Vor dem Einsatz zur Bewertung einer physischen Roboterschweißung fordern sie Kalibrierung und unabhängige Probenmessungen, Thermalvakuumtests und gezielte Versuche unter verringerter Schwerkraft sowie Hardware-in-the-Loop-Arbeit. BIG CHANGE prüfte den Preprint, führte das Modell aber nicht aus und testete keine Schweißausrüstung.
## Quellen und weiterführende Lektüre
- [Hao und Kollegen, „Risiken beim Roboterschweißen für das Fügen von Metallen im Weltraum durch physikgestützte digitale Zwillinge verringern“](https://arxiv.org/abs/2610.21939), arXiv v1, eingereicht am 15. Oktober 2026. Zusammenfassung und Versionshistorie belegen Preprint-Datum und berichtete Ergebnisse. Es handelt sich um eine von den Autoren berichtete Simulationsstudie.
- [Vollständiger HTML-Text des v1-Preprints](https://arxiv.org/html/2610.21939v1). Abschnitte 2–7 beschreiben Wärmemodell, Ersatzmodellvergleich, Laufzeiten und simulierten Regler; Abschnitte 8–10 behandeln Übertragungsgrenzen und vorgeschlagene physische Tests. Experimentelle Schweißvalidierung wird nicht geliefert.
## Sources
- [Risiken beim Roboterschweißen für das Fügen von Metallen im Weltraum durch physikgestützte digitale Zwillinge verringern](https://arxiv.org/abs/2610.21939) — Metadaten und Zusammenfassung von arXiv v1; von den Autoren berichtete Simulationsergebnisse ohne experimentelle Validierung.
- [Vollständiger HTML-Text von arXiv:2610.21939v1](https://arxiv.org/html/2610.21939v1) — Methoden, Ersatzmodellvergleich, simulierter Roboterregler, numerische Grenzen und vorgeschlagene physische Tests; dieselbe Arbeit wie im Eintrag zur Zusammenfassung.
Der Newsletter von BIG CHANGE
Das große Ganze. In Ihrem Tempo.
Aktuelle Storys über KI und Robotik, beobachtenswerte Veränderungen und praktische Ideen zur Anwendung. Wählen Sie ein tägliches Briefing, eine wöchentliche Zusammenfassung oder eine monatliche Perspektive.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
Ihr Datenschutz, Ihre Entscheidung.
Notwendiger Speicher schützt die Website und merkt sich Ihre Einstellungen. Optionales Google Analytics bleibt deaktiviert, bis Sie es erlauben. Sie können alle Geschichten auch nur mit notwendigem Speicher lesen. Datenschutzdetails