AI-translated from English; not yet reviewed by a fluent editor.
# Stuttgart financia dos enfoques distintos de equipos robóticos para la construcción
> Investigadores de la Universidad de Stuttgart cuentan con financiación para dos proyectos distintos de robótica aplicada a la construcción que comienzan en noviembre de 2026. SCALAR plantea montar estructuras de madera con ayuda de grúas; COBRAS, equipos de robots móviles para construir entramados espaciales reutilizables. Ninguno ha comunicado resultados de productividad en obra.
By BIG CHANGE Editorial
Published: 2026-10-06T22:47:01.220Z
Updated: 2026-10-06T22:47:01.220Z
Canonical: https://bigchange.ai/blog/stuttgart-scalar-cobras-construction-robot-research
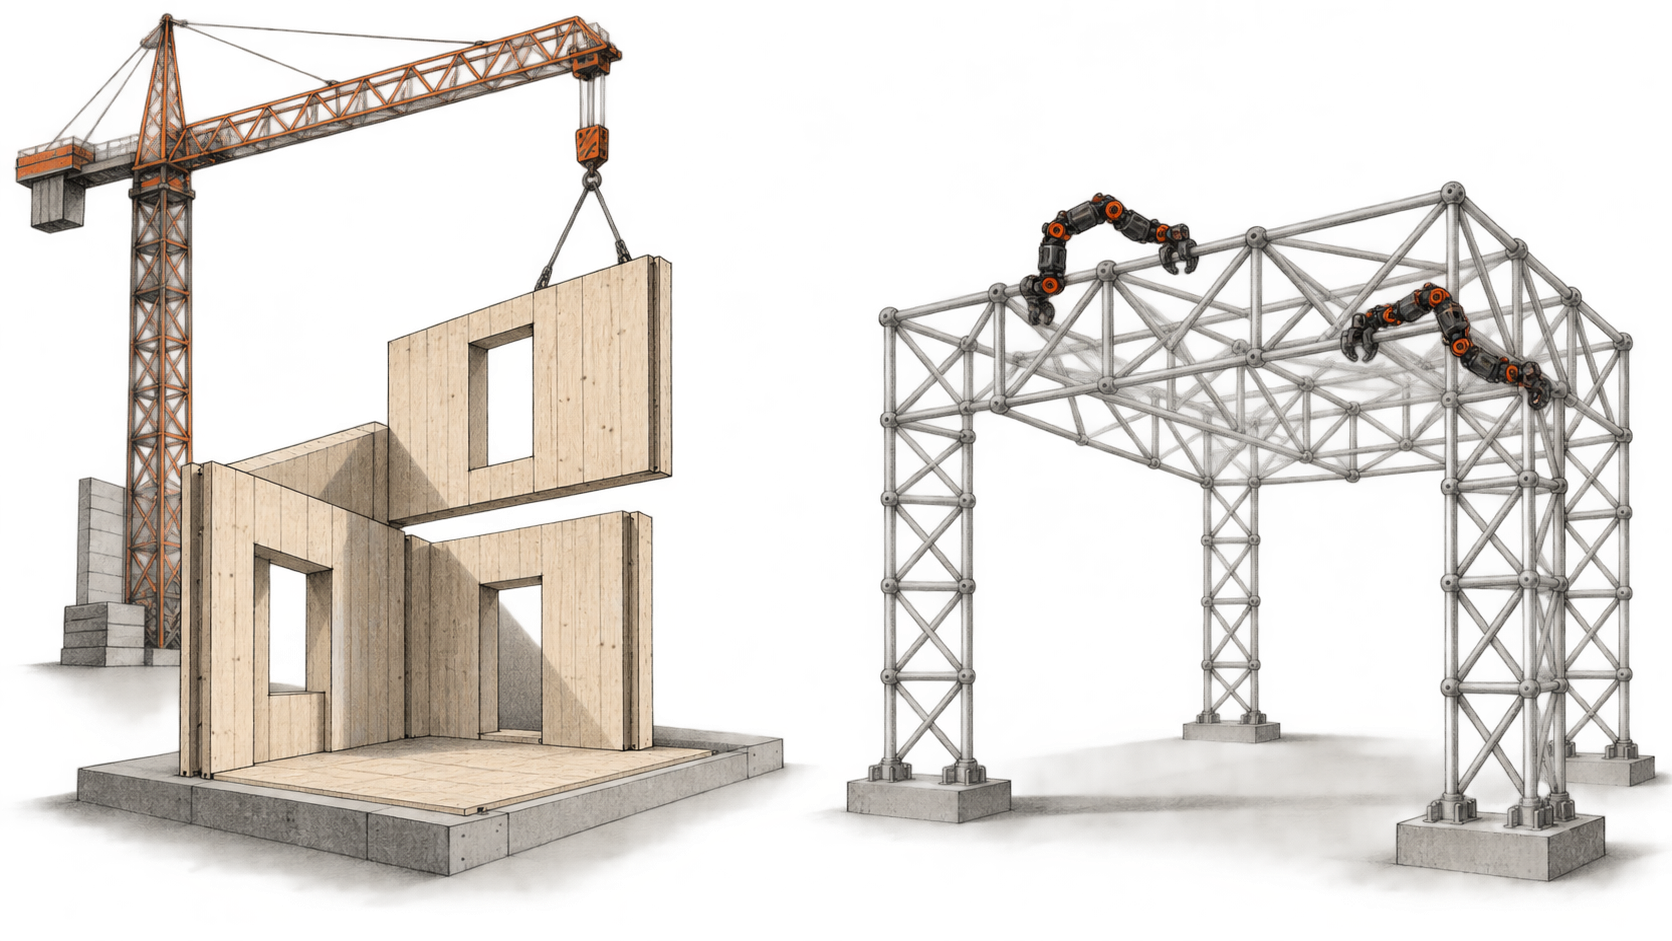
SCALAR's crane-assisted timber assembly and COBRAS's robot collective on a reusable space frame, illustrated from the projects' proposed concepts. AI-generated artwork by BIG CHANGE; not documentary imagery, a completed demonstration or deployed systems.
La Universidad de Stuttgart ha obtenido financiación europea para dos proyectos de robótica de construcción, [SCALAR y COBRAS](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/). Ambos están previstos para empezar el 1 de noviembre de 2026 y continuar hasta octubre de 2029. Sus planes describen dos formas distintas de montar edificios con máquinas en la obra. Ninguno ha comunicado un despliegue en una obra ni una mejora de productividad medida.
## El gran cambio
- **Qué ha cambiado:** Dos programas de investigación financiados incorporan la coordinación robótica y el diseño de componentes de construcción a un mismo plan. SCALAR propone grúas y robots pequeños que trabajen con módulos de madera; COBRAS, equipos de robots móviles que monten entramados espaciales reutilizables. Son objetivos de investigación, no servicios operativos en obras.
- **Por qué importa:** Para el sector, la diferencia es práctica: la automatización depende tanto de que los componentes y sus uniones estén diseñados para el montaje mecánico como de los robots. Un sistema de madera basado en grúas y un enjambre móvil afrontan problemas distintos de manipulación y coordinación.
- **Qué observar:** Ambas subvenciones exigen demostraciones de nivel de preparación tecnológica 4. La prueba útil será saber si los equipos pueden montar repetidamente las estructuras especificadas en condiciones representativas, con coordinación segura y sensores fiables. Harán falta más pruebas para demostrar productividad en obra y preparación comercial.
## SCALAR: grúas, robots móviles y módulos de madera
[SCALAR ](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/)propone un sistema de construcción de madera diseñado junto con su proceso de montaje robótico. Grúas adaptadas moverían los elementos de paredes, suelos y fachadas y los colocarían aproximadamente en su sitio. Después, robots móviles y efectores finales alinearían y posicionarían las piezas, y los robots harían las uniones con tornillos. Un sistema digital de control compartido coordinaría los equipos bajo supervisión humana. Los investigadores también prevén simular la secuencia de montaje antes de construir.
El proyecto abarca tanto nuevas secciones de edificios de madera como la rehabilitación de fachadas. Su [registro de subvención de la UE](https://cordis.europa.eu/project/id/101306614) exige una demostración a escala real de nivel de preparación tecnológica 4, con una sección de varias plantas y un caso de rehabilitación en condiciones representativas de construcción. Es una demostración de investigación prevista, no un piloto ya realizado en las instalaciones de un cliente.
## COBRAS: robots móviles y entramados espaciales reutilizables
[COBRAS ](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/)sigue otro enfoque. Sus investigadores pretenden desarrollar robots móviles eléctricos idénticos que se coordinen sin control central para montar y desmontar entramados espaciales ligeros. La estructura y el sistema robótico se diseñarían juntos para poder desmontar y reutilizar los elementos prefabricados. Stuttgart señala que el número de robots podría ajustarse al trabajo y que la tarea podría continuar mientras uno recibe mantenimiento; son características previstas del sistema propuesto.
El [registro de subvención de COBRAS](https://cordis.europa.eu/project/id/101306498) fija como objetivo una demostración de nivel de preparación tecnológica 4: un equipo robótico que monta un entramado espacial con elementos prefabricados. A diferencia de SCALAR, el método propuesto no se centra en grúas adaptadas. Todavía no ha demostrado las ventajas anunciadas en un proyecto de construcción real.
## La financiación prepara el terreno para la investigación
Ambos proyectos están coordinados por el Institute for Computational Design and Construction de Stuttgart, dentro del reto Pathfinder del Consejo Europeo de Innovación. La universidad cifra cada ayuda en unos 4 millones de euros; los registros de la UE detallan aportaciones de 3.997.296,25 euros para SCALAR y 3.999.913,67 euros para COBRAS. Las fechas comunes de las subvenciones van del 1 de noviembre de 2026 al 31 de octubre de 2029.
Las descripciones de las subvenciones especifican qué pretenden construir y demostrar los equipos. No aportan resultados sobre velocidad de construcción, ahorro de mano de obra, fiabilidad ante el polvo y los cambios de luz ni rendimiento en una obra activa. Esas son las mediciones necesarias para evaluar si alguno de los enfoques puede superar una demostración controlada.
## Fuentes y lecturas adicionales
- [Anuncio de la Universidad de Stuttgart](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/), 6 de octubre de 2026: identifica los dos proyectos, el inicio de la investigación, sus socios y sus distintos planes. Las afirmaciones sobre productividad y sostenibilidad describen objetivos.
- [Página del proyecto SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) y [registro de subvención de la UE](https://cordis.europa.eu/project/id/101306614): detallan los módulos de madera, el reparto de tareas robóticas, la demostración prevista, las fechas y la aportación de la UE.
- [Página del proyecto COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) y [registro de subvención de la UE](https://cordis.europa.eu/project/id/101306498): detallan el enjambre móvil, el diseño de entramados espaciales, la demostración prevista, las fechas y la aportación de la UE.
## Sources
- [Universidad de Stuttgart: equipos robóticos para obras](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/) — Anuncio, periodo de inicio, financiación aproximada, socios y arquitecturas propuestas distintas; los beneficios son objetivos.
- [ICD de la Universidad de Stuttgart: SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) — Sistema propuesto de montaje en madera, funciones de grúas y robots móviles, coordinación digital y demostración TRL4 prevista.
- [Comisión Europea CORDIS: subvención SCALAR 101306614](https://cordis.europa.eu/project/id/101306614) — Fechas y aportación de la UE; objetivo del proyecto, no un ensayo completado. La fecha de la fuente es la última actualización que muestra la página.
- [ICD de la Universidad de Stuttgart: COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) — Colectivo de robots móviles propuesto, entramados espaciales reutilizables y demostración TRL4 prevista.
- [Comisión Europea CORDIS: subvención COBRAS 101306498](https://cordis.europa.eu/project/id/101306498) — Fechas y aportación de la UE; objetivo del proyecto, no un ensayo completado. La fecha de la fuente es la última actualización que muestra la página.
El boletín de BIG CHANGE
La visión global, a tu ritmo.
Historias recientes sobre IA y robótica, cambios que vale la pena observar e ideas prácticas para usar. Elige un informe diario, un resumen semanal o una perspectiva mensual.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
Tu privacidad, tu elección.
El almacenamiento necesario ayuda a proteger el sitio y a recordar tus preferencias. Google Analytics opcional permanece desactivado hasta que lo autorices. Puedes leer todas las historias usando solo el almacenamiento necesario. Detalles de privacidad