AI-translated from English; not yet reviewed by a fluent editor.
# Binabaluktot ng paulit-ulit na padron ang pagtantiya ng lalim sa mga pagsubok sa sasakyan
> Iniuugnay ng pag-aaral na pinangunahan ng UF ang mga pagkakamali sa stereo depth sa pagsasample at pagkakalibrate ng kamera. Nagpakita ng maling pagtanaw sa mga balakid ang mga kontroladong pagsubok sa sasakyan; nabawasan ng iminungkahing panangga ang mga pagkakamali sa limitadong hanay ng larawan.
By BIG CHANGE Editorial
Published: 2026-09-24T04:45:44.657Z
Updated: 2026-09-24T04:45:44.657Z
Canonical: https://bigchange.ai/blog/repeated-patterns-stereo-depth-vehicle-tests
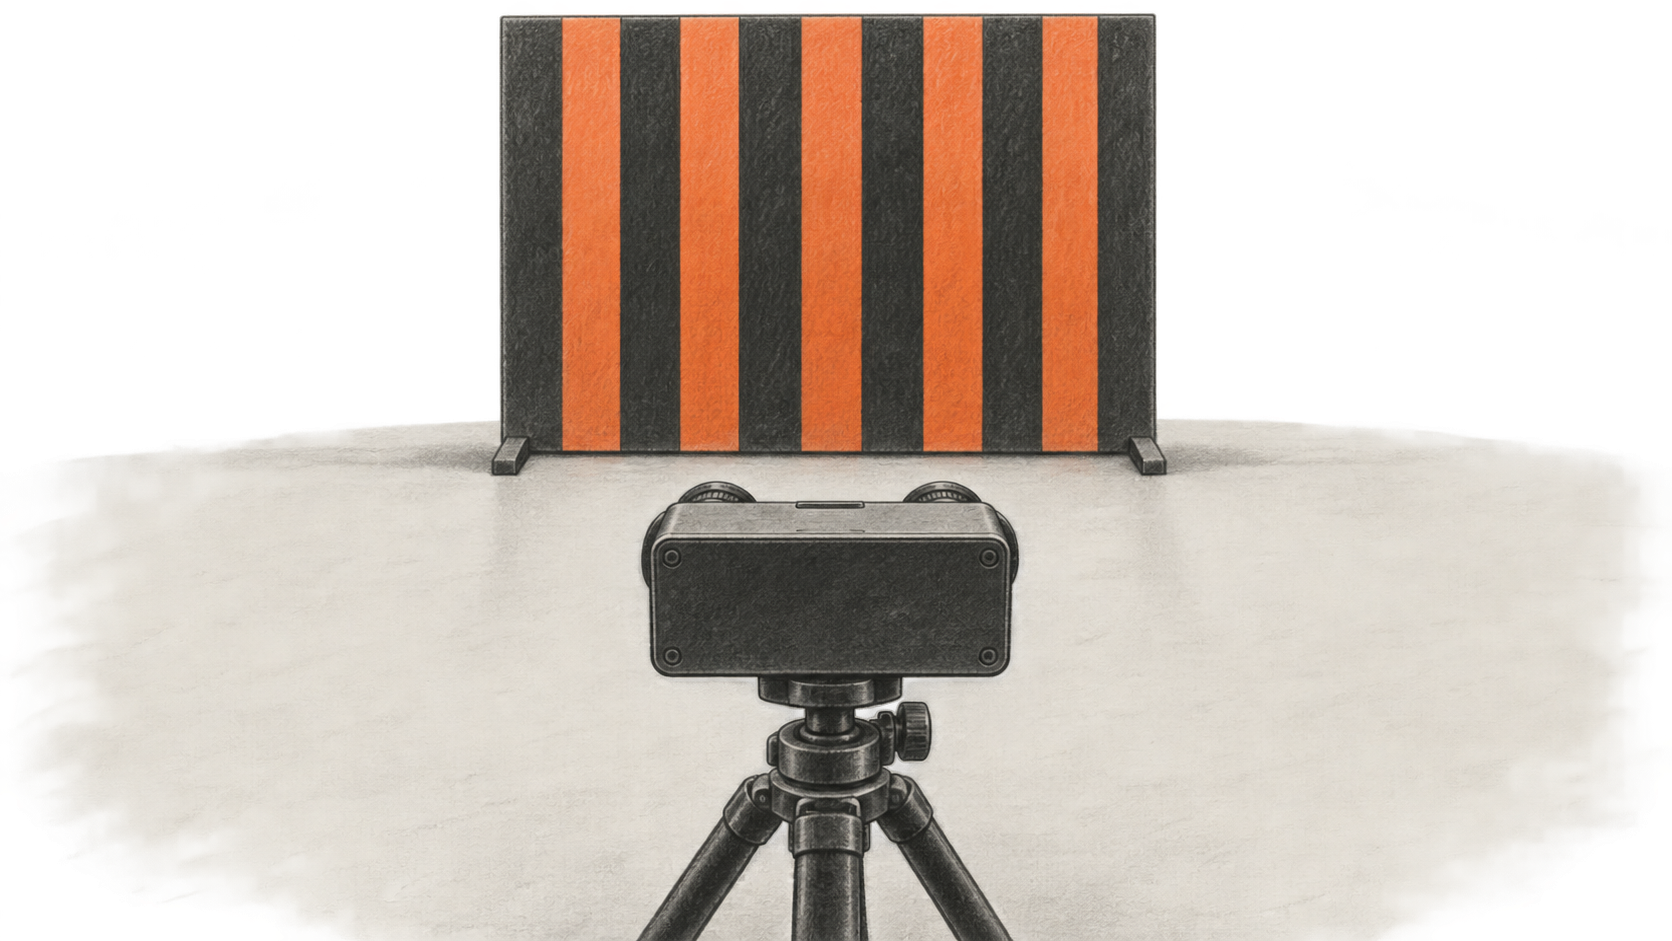
AI-generated conceptual illustration by BIG CHANGE.
Maaaring magkamali ang mga stereo camera at AI depth model sa pagtantiya ng layo ng mga bagay kapag paulit-ulit ang mga padron sa tanawin, ayon sa pangkat na pinangunahan ng University of Florida. Sa mga kontroladong pagsubok, nakabuo ang mga kamerang nakakabit sa gumagalaw na robot sa lupa at sa kotse ng maling pagtantiya sa mga balakid na tumagal nang sapat para maabot ang pamantayan sa pagtugon na binanggit ng mga mananaliksik para sa software ng awtonomong pagmamaneho.
Iniuugnay ng [pag-aaral na inilathala sa arXiv noong Setyembre 14](https://arxiv.org/abs/2609.16336) ang mga pagkakamaling ito sa paraan ng pag-convert ng mga kamera sa liwanag bilang mga pixel at pagtutugma ng dalawang tanaw nito. Sinusubok din nito ang panangga sa software. Para sa mga bumubuo o sumusuri ng mga awtonomong sistema, mahalagang natukoy nito ang tiyak na mekanismo ng pagkabigo na nananatili kahit sa mga natutuhang depth model, at nagbigay ito ng ebidensiya kung paano mababawasan ang problema.
## Ang malaking pagbabago
- **Ano ang nagbago:** Iniugnay ng mga mananaliksik ang kalabuan mula sa paulit-ulit na padron sa mga nasusukat na depekto ng kamera, saka ipinakita ang mga pagkakamali sa lalim sa karaniwang stereo matching at sa mga natutuhang modelo. Hindi naalis ng pagpapalit ng AI sa matching algorithm ang kahinaan sa mga sistemang sinubok.
- **Bakit ito mahalaga:** Ginagamit ang mga pagtantiya ng layo sa pagtukoy ng balakid. Sa mga pagsubok na ito, maaaring magmukhang nasa dinaraanan ng sasakyan ang isang balakid kahit nasa tabi lang nito ang van. Dahil dito, mahalaga sa susunod na pasiya ng sasakyan kung maaasahan ang pagtantiya sa lalim.
- **Ano ang dapat bantayan:** Sinusuri ng iminungkahing panangga kung may paulit-ulit na tugma sa proseso ng pagtutugma ng larawan. Maganda ang mga unang resulta sa limitadong hanay ng larawan; ang praktikal na tanong para magamit ito ay kung maaasahan ba ito sa iba pang kamera, modelo at kundisyon ng operasyon.
## Paano binabago ng pag-uulit ang pagtantiya sa layo
Gumagamit ang stereo camera ng dalawang tanaw sa iisang eksena. Hinahanap ng software ang isang detalye sa bawat larawan at sinusukat ang pahalang na pagitan ng mga ito, na tinatawag na disparity. Kino-convert ng heometriya ng kamera ang pagitan tungo sa layo.
Lumilikha ng maraming posibleng pagtutugma ang paulit-ulit na padron. Tinutukoy ng [pagsusuri sa artikulo](https://arxiv.org/html/2609.16336v1#S3) ang dalawang paraan kung paano maaaring mapili ang maling tugma. Una, isinasample ng bawat kamera ang tanawin papunta sa grid ng mga pixel. Maaaring magkaiba ang bagsak ng hangganan sa pagitan ng madilim na hugis at maliwanag na likuran sa dalawang grid, kaya bahagyang nag-iiba ang tindi ng mga pixel. Ikalawa, binabaluktot ng natitirang mga pagkakamali sa pagkakalibrate ang pagtutugma ng mga larawan.
Kapag nagsama ang mga epektong iyon, maaaring mas maging kamukha ng ibang pag-uulit ang sanggunian kaysa sa tamang tugma. Dahil dito, mali ang nalilikhang pagitan at natatantiya ang layo ng ibabaw. Natagpuan din ng pangkat ang ganitong pagiging sensitibo sa mga natutuhang stereo model na naghahambing ng mga detalyeng hinango sa mga larawan.
Sadyang pinili ang mga padron para sa mga pagsubok na ito. Ipinagpapalagay sa modelo ng banta ng pag-aaral na alam ang kamera at mga kaugnay na setting sa pagproseso, o may akses sa maihahambing na sistemang susuriin. Sa [ulat ng UF tungkol sa pananaliksik na may petsang Setyembre 22](https://news.ufl.edu/2026/09/ai-powered-vehicles/), binanggit din ng pinuno ng pananaliksik na si Sara Rampazzi na usaping pangkaligtasan ang likas na pag-uulit sa tanawin. Hindi sinukat sa pag-aaral kung gaano kadalas magdulot ng mapanganib na pagkakamali sa mga aktuwal na sasakyan ang karaniwang padron sa tabi ng kalsada.
## Sinaklaw ng mga pagsubok ang magkakaibang bahagi ng sistema ng pagtanaw
Pinagsama ng mga mananaliksik ang mga pagsubok sa nakaimbak na larawan, pisikal na sukat ng kamera at simulation.
| Pagsusuri | Mga sistema at kundisyon | Ano ang sinukat |
| --- | --- | --- |
| Binagong mga larawan ng pagmamaneho | Mga padron na inilapat sa 7,518 pares ng stereo image ng KITTI; BM at SGBM matching algorithm, pati PSMNet, MoCha-Stereo at UniMatch | Pagbabago sa tinantiyang lalim sa karaniwan at natutuhang mga pamamaraan |
| Pagsasanib ng stereo at LiDAR | SGM-DDC, gamit ang ginayang cloud ng mga tuldok ng LiDAR na kumakatawan sa patag na pader | Kung napigilan ng paraang ito ng pagsasanib ang pagkakamaling dulot ng padron |
| Mga pisikal na pagsubok sa kamera | Mga kamera ng ZED2 at RealSense, sa loob at labas ng gusali | Mga pagkakamali sa lalim mula sa ipinakita o ipinosisyong mga padron |
| Pisikal na paggalaw | Mga kamerang ikinabit sa sasakyang panglupa na AgileX Hunter 2.0 sa bilis na 10 km/h at sa kotse sa humigit-kumulang 15 km/h | Tagal ng pananatili ng mga maling pagtantiya sa lalim habang gumagalaw |
| Simulation sa mas mataas na bilis | CARLA sa bilis na 10, 20, 30 at 40 km/h, gamit ang mga stereo image na pinroseso ng BM | Tagal ng pagkakamali sa lalim sa ginayang pagmamaneho |
Tinutukoy ng artikulo at ng apendise ng mga materyales sa pananaliksik na D435 ang sensor ng RealSense. Gayunman, [D435i ang nakatala sa pahina ng mga demonstrasyon ng mga may-akda](https://cpseclab.github.io/stereocam/); hindi pare-pareho ang pagtukoy ng mga paglalarawang iyon sa eksaktong bersiyon.
Sa isang pagsubok sa loob ng gusali, tinantiya ng ZED2 na 0.8 metro ang layo ng ibabaw na tatlong metro mula sa mga kamera, at 0.6 metro naman ang tantiya ng RealSense sa mga piniling kundisyon ng padron.
Gumagamit ang SGM-DDC ng mga layo mula sa LiDAR para limitahan ang stereo matching at mas nakayanan nito ang pagbabago ng padron kaysa sa mga paraang walang pagsasanib, pero nagkamali pa rin ito sa sinubok na ayos. Dahil ginaya ang input ng LiDAR, limitado ang resulta sa iisang paraan ng pagsasanib sa mga kundisyong sadyang itinakda.
## Ipinakita ng mga pagsubok sa pagmamaneho ang maling pagtanaw sa balakid
Sa pisikal na pagsubok sa kotse, nagproyekto ang pangkat ng padron sa isang van na nakaparada sa tabi ng dadaanan ng kotse. Dahil sa maling pagtantiya sa lalim, nagmukhang nasa dadaanan ng kotse ang bahagi ng ibabaw ng van. Iniulat sa talahanayan ng resulta ng artikulo na tumagal nang humigit-kumulang 0.7 hanggang 1.2 segundo ang mga maling pagtantiya sa dalawang kamera at magkakaibang kundisyon ng liwanag.
Para sa pagsusuri sa susunod na bahagi ng sistema, ginamit ng mga mananaliksik ang Euclidean clustering ng Autoware, na pinagbubuklod ang magkakalapit na punto sa mapa ng lalim para tukuyin ang mga posibleng balakid. Itinuring nilang matagumpay ang pagsubok kapag natukoy bilang balakid ang mga maling punto, at binanggit nila ang 0.5 segundong tagal bilang sapat para sa awtomatikong pagtugon gaya ng agarang pagpreno. Inilalarawan din sa [apendise ng mga materyales sa pananaliksik](https://zenodo.org/records/20767261) ang pagsusuri sa mga naitalang cloud ng mga punto at sa tagal ng kumpol ng maling lalim.
Walang idinodokumento sa iniulat na pagsusuri ang aktuwal na agarang pagpreno, nasukat na paghina o banggaan. Inilalarawan ng UF bilang mga panganib na ibinangon ng pananaliksik ang posibleng banggaan at banta mula sa biglaang pagpreno. Hindi ipinakita ang mga kinalabasang iyon sa mga iniulat na pagsubok.
Naganap ang mga pisikal na pagsubok sa kontroladong kapaligiran at umabot sa 15 km/h ang bilis. Sa 40 km/h, mula ito sa CARLA: tumagal nang 2.1 segundo ang ginayang pagbabago sa lalim. Pinalalawak ng hiwalay na simulation ang mga kundisyong sinuri, pero hindi nito pinatutunayan na may pisikal na pagsubok sa bilis na iyon.
## Sinusuri ng panangga ang mga paulit-ulit na posibleng tugma
Sinusuri ng iminungkahing panangga ang mga iskor na ginagamit sa paghahambing ng dalawang larawan. Lumilikha ang mga paulit-ulit na hugis ng sunod-sunod na posibleng tugma. Natutukoy ng paraang ito ang regularidad at itinutugma bilang iisang mas malaking bahagi ang apektadong rehiyon, kaya nababawasan ang posibilidad na mapili ang maling paulit-ulit na hugis.
Sa 200 pares ng stereo image na nakalap sa pisikal na mga kundisyon ng pagsubok, iniulat ng mga may-akda na bumaba sa wala pang kalahating metro ang pagkakamali sa lalim sa 96.5% ng mga kasong sinuri. Iniangkop din nila ang paraan sa impormasyong ginagamit sa gitna ng matching sa PSMNet. Sa 200 pares ng KITTI na nilagyan ng mga padron, ibinaba ng bersiyong iyon sa wala pang 0.1 metro ang pagkakamali sa lahat ng kasong sinuri.
Para lang sa PSMNet ang resulta ng panangga sa natutuhang modelo; hindi nito itinatatag ang gayon ding resulta para sa MoCha-Stereo o UniMatch. Nililimitahan din ng pag-aaral ang mga pisikal na pagsubok sa patag o halos patag na mga ibabaw na tinamaan ng proyekto, at iisang nakapirming padron ang ginamit sa mga pagsubok habang gumagalaw. Ipinakikita sa talakayan nila na maaaring baguhin ng datos sa pagsasanay kung aling padron ang nakaaapekto sa modelo at gaano kalaki ang epekto.
Nagbibigay ang mga pagsubok sa mga bumubuo ng sistema ng dahilan para suriin ang epekto ng paulit-ulit na padron sa pagproseso ng kamera at sa natutuhang pagtantiya sa lalim. Hindi pa naitatatag ang pagganap ng panangga sa lahat ng kundisyon ng operasyon ng isang sistemang ginagamit na.
Itinala ng mga may-akda na ilalathala ang artikulo sa ACM CCS 2026. Nakasaad sa [opisyal na site ng kumperensiya](https://www.sigsac.org/ccs/CCS2026/) na gaganapin ito sa The Hague mula Nobyembre 15 hanggang 19 at inihahanda pa ang pinal na programa. Hindi pa naihaharap doon ang pananaliksik.
## Mga mapagkukunan at karagdagang babasahin
- [Ilusyon ng lalim: Paglalantad sa mga nakatagong kahinaan ng stereo vision sa pagtantiya ng lalim](https://arxiv.org/abs/2609.16336), Setyembre 14, 2026. Inilalahad sa buong artikulo ang mekanismo, mga sinuring algorithm at kamera, pisikal at ginayang mga kundisyon, resulta ng panangga at mga limitasyon. Ang iniulat na epekto sa mga sasakyan ay maling pagtanaw sa balakid na umabot sa binanggit na pamantayan sa pagtugon; walang idinokumento sa mga pamamaraan na aktuwal na pagpreno o banggaan.
- [Ulat ng pananaliksik ng University of Florida](https://news.ufl.edu/2026/09/ai-powered-vehicles/), Setyembre 22, 2026. Ibinibigay rito ang paliwanag ng pangkat at ang mga panganib sa kaligtasan na iniugnay nila sa pananaliksik. Posibleng kahihinatnan, hindi naobserbahang insidente, ang mga senaryo ng banggaan.
- [Pahina ng demonstrasyon ng mga may-akda](https://cpseclab.github.io/stereocam/) at [mga materyales ng pananaliksik](https://zenodo.org/records/20767261), sinuri noong Setyembre 24, 2026. Inilalarawan sa apendise ang mga pagsusuri sa larawan, cloud ng mga punto at simulation. D435i ang nakatala sa mga caption ng demonstrasyon, samantalang D435 naman sa artikulo at apendise. Hindi inulit ng BIG CHANGE ang mga pagsubok.
- [ACM CCS 2026](https://www.sigsac.org/ccs/CCS2026/), sinuri noong Setyembre 24, 2026. Pinagtitibay nito ang petsa at lokasyon ng kumperensiya. Sinabi ng mga may-akda na ilalathala ang artikulo; walang partikular na oras ng presentasyon na nakatala sa pahina ng kumperensiya na sinuri para sa artikulong ito.
## Sources
- [Ilusyon ng lalim: Paglalantad sa mga nakatagong kahinaan ng stereo vision sa pagtantiya ng lalim](https://arxiv.org/abs/2609.16336) — Setyembre 14, 2026. Pinatutunayan ng buong artikulo, mga pamamaraan, larawan at apendise ang mekanismo, mga sinuring sistema at resulta ng panangga. Sinukat sa pisikal na mga pagsubok sa pagmamaneho ang maling lalim at pagpapangkat ng mga balakid; hinuha lamang mula sa pamantayan ng tagal ang magiging tugon, at walang idinokumento na aktuwal na pagpreno o banggaan.
- [University of Florida: Maaaring linlangin ng simpleng padron sa tanawin ang mga sasakyan at robot na pinapagana ng AI](https://news.ufl.edu/2026/09/ai-powered-vehicles/) — Setyembre 22, 2026, ayon sa petsa sa kasalukuyang sanggunian. Ibinibigay nito ang paliwanag ng pangkat at mga panganib sa kaligtasan na iniugnay nila sa pananaliksik. Mga posibleng kahihinatnan, hindi naobserbahang insidente, ang banggaan at biglaang pagpreno.
- [Pahina ng demonstrasyon ng mga may-akda: Ilusyon ng lalim](https://cpseclab.github.io/stereocam/) — Sinuri noong Setyembre 24, 2026. Inilalarawan nito ang pagsubok at ang nakatakdang paglalathala sa ACM CCS. D435i ang nakatala sa mga caption ng demonstrasyon ng RealSense, samantalang D435 naman sa artikulo at apendise. Hindi ginamit ang mga nakabaong bidyo bilang karagdagang ebidensiya.
- [Mga materyales ng pananaliksik at apendise ng Ilusyon ng lalim](https://zenodo.org/records/20767261) — Inilathala ang kasalukuyang bersiyon noong Agosto 8, 2026; sinuri noong Setyembre 24. Inilalarawan sa buong apendise ang mga pagsusuri sa naitalang cloud ng mga punto, tagal ng mga pisikal na pagsubok, simulation sa CARLA at pagsusuri sa panangga. Hindi inulit ng BIG CHANGE ang mga pagsubok.
- [Opisyal na site ng kumperensiya ng ACM CCS 2026](https://www.sigsac.org/ccs/CCS2026/) — Sinuri noong Setyembre 24, 2026. Pinagtitibay nito ang Nobyembre 15–19 sa The Hague at ang abiso noong Setyembre 18 na inihahanda pa ang pinal na programa. Sinabi ng mga may-akda na ilalathala ang artikulo; walang oras ng presentasyon na nakatala sa pahina ng kumperensiya na sinuri.
Newsletter ng BIG CHANGE
Ang kabuuang larawan, sa sarili mong bilis.
Mga kamakailang kuwento tungkol sa AI at robotics, mga pagbabagong dapat bantayan, at mga praktikal na ideyang magagamit. Pumili ng araw-araw na briefing, lingguhang digest, o buwanang pananaw.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
Privacy mo, pasya mo.
Tumutulong ang kinakailangang storage na panatilihing ligtas ang site at tandaan ang mga pinili mo. Nananatiling naka-off ang opsyonal na Google Analytics hangga’t hindi mo ito pinapahintulutan. Mababasa mo ang lahat ng kuwento gamit lamang ang kinakailangang storage. Mga detalye tungkol sa privacy