AI-translated from English; not yet reviewed by a fluent editor.
# Stuttgart finance deux approches différentes de la robotique de chantier
> Des chercheurs de l’Université de Stuttgart ont obtenu des financements pour deux projets distincts de robotique de chantier, qui débuteront en novembre 2026. SCALAR prévoit l’assemblage de structures en bois avec l’aide de grues ; COBRAS, des équipes de robots mobiles pour construire des structures spatiales réutilisables. Aucun des deux projets n’a communiqué de résultats de productivité sur chantier.
By BIG CHANGE Editorial
Published: 2026-10-06T22:47:01.220Z
Updated: 2026-10-06T22:47:01.220Z
Canonical: https://bigchange.ai/blog/stuttgart-scalar-cobras-construction-robot-research
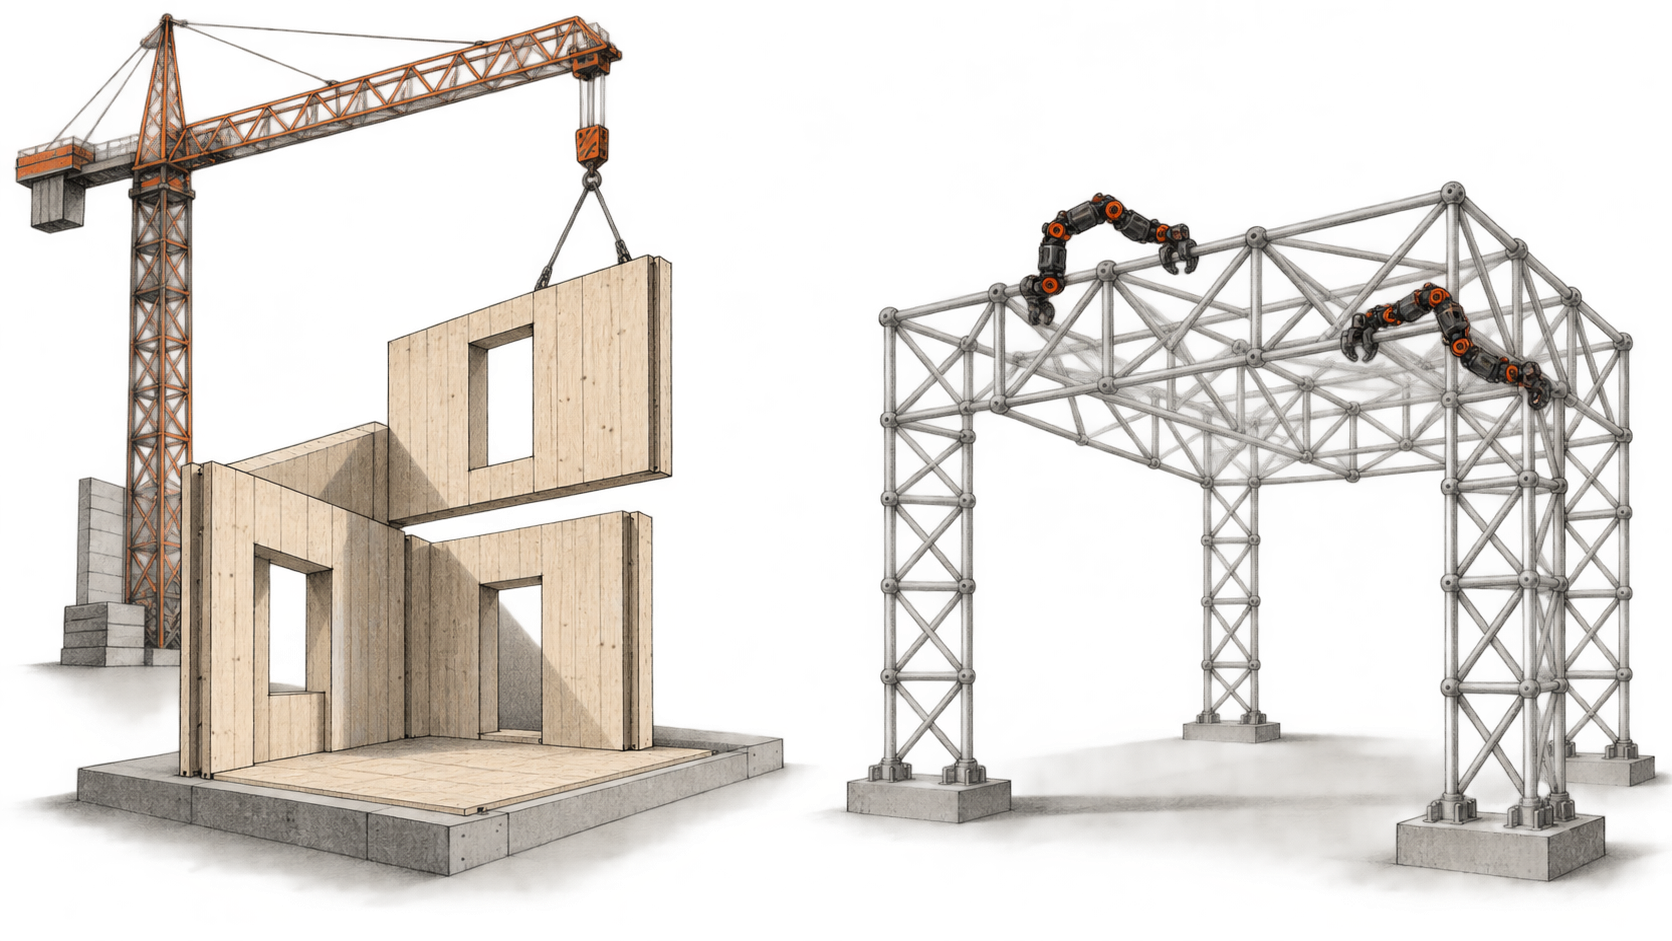
SCALAR's crane-assisted timber assembly and COBRAS's robot collective on a reusable space frame, illustrated from the projects' proposed concepts. AI-generated artwork by BIG CHANGE; not documentary imagery, a completed demonstration or deployed systems.
L’Université de Stuttgart a obtenu des fonds européens de recherche pour deux projets de robotique de construction, [SCALAR et COBRAS](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/). Tous deux doivent commencer le 1er novembre 2026 et se poursuivre jusqu’en octobre 2029. Leurs plans décrivent deux façons différentes d’assembler des bâtiments sur place à l’aide de machines. Aucun n’a signalé de déploiement sur un chantier ni de gain de productivité mesuré.
## Le grand changement
- **Ce qui change :** Deux programmes de recherche financés réunissent désormais coordination des robots et conception des composants du bâtiment dans un même plan. SCALAR propose des grues et de petits robots pour assembler des modules en bois ; COBRAS, des équipes de robots mobiles pour monter des structures spatiales réutilisables. Ce sont des objectifs de recherche, pas des services déjà opérationnels sur chantier.
- **Pourquoi c’est important :** Pour les constructeurs, la distinction est concrète : l’automatisation dépend autant de composants et d’assemblages conçus pour un montage mécanique que des robots eux-mêmes. Un système en bois utilisant des grues et un essaim mobile rencontreraient des difficultés différentes de manutention et de coordination.
- **À suivre :** Les deux subventions prévoient des démonstrations au niveau de maturité technologique 4. Il faudra voir si les équipes peuvent assembler à plusieurs reprises les structures prévues dans des conditions représentatives, avec une coordination sûre et une détection fiable. D’autres éléments seront nécessaires pour démontrer la productivité sur chantier et la maturité commerciale.
## SCALAR : grues, robots mobiles et modules en bois
[SCALAR ](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/)propose un système de construction en bois conçu en parallèle de son processus d’assemblage robotisé. Des grues adaptées déplaceraient les éléments de murs, de planchers et de façades et les placeraient approximativement. Des robots mobiles et des effecteurs les aligneraient ensuite ; les robots mobiles réaliseraient les assemblages par vis. Un système numérique de contrôle partagé coordonnerait l’équipement sous supervision humaine. Les chercheurs prévoient aussi de simuler la séquence de montage avant la construction.
Le projet couvre à la fois de nouvelles sections de bâtiments en bois et la rénovation de façades. Son [dossier de subvention de l’UE](https://cordis.europa.eu/project/id/101306614) prévoit une démonstration à pleine échelle de niveau de maturité technologique 4, avec une section à plusieurs étages et un scénario de rénovation dans des conditions représentatives. Il s’agit d’une démonstration de recherche prévue, pas d’un projet pilote achevé chez un client.
## COBRAS : robots mobiles et structures spatiales réutilisables
[COBRAS ](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/)suit une autre voie. Ses chercheurs veulent développer des robots mobiles électriques identiques, capables de se coordonner sans commande centrale pour assembler et désassembler des structures spatiales légères. La structure et le système robotique seraient conçus ensemble afin que les éléments préfabriqués puissent être démontés et réutilisés. Stuttgart indique que le nombre de robots pourrait varier selon la tâche et que le travail pourrait continuer pendant la maintenance de l’un d’eux ; ce sont des caractéristiques prévues du système proposé.
Le [dossier de subvention de COBRAS](https://cordis.europa.eu/project/id/101306498) fixe comme objectif une démonstration de niveau de maturité technologique 4 : une équipe de robots assemble une structure spatiale à partir d’éléments préfabriqués. Contrairement à SCALAR, la méthode proposée ne repose pas sur des grues adaptées. Les avantages annoncés n’ont pas encore été démontrés dans un véritable projet de bâtiment.
## Le financement pose le cadre de la recherche
Les deux projets sont coordonnés par l’Institute for Computational Design and Construction de Stuttgart dans le cadre du défi Pathfinder du Conseil européen de l’innovation. L’université indique environ 4 millions d’euros par subvention ; les registres de l’UE précisent des contributions de 3 997 296,25 euros pour SCALAR et de 3 999 913,67 euros pour COBRAS. Les deux subventions couvrent la période du 1er novembre 2026 au 31 octobre 2029.
Les descriptions des subventions précisent ce que les équipes veulent construire et démontrer. Elles ne fournissent aucun résultat sur la vitesse de construction, les économies de main-d’œuvre, la fiabilité dans la poussière et sous une lumière changeante, ni la performance sur un chantier en activité. Ces mesures seront nécessaires pour déterminer si l’une des pistes de recherche peut dépasser le cadre d’une démonstration contrôlée.
## Sources et ressources complémentaires
- [Annonce de l’Université de Stuttgart](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/), 6 octobre 2026 : présente les deux projets, le début de la recherche, les partenaires et leurs plans distincts. Les mentions de productivité et de durabilité décrivent des objectifs.
- [Page du projet SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) et [dossier de subvention de l’UE](https://cordis.europa.eu/project/id/101306614) : détails sur les modules en bois, la répartition des tâches robotiques, la démonstration prévue, les dates et la contribution européenne.
- [Page du projet COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) et [dossier de subvention de l’UE](https://cordis.europa.eu/project/id/101306498) : détails sur l’essaim mobile, la conception des structures spatiales, la démonstration prévue, les dates et la contribution européenne.
## Sources
- [Université de Stuttgart : des équipes de robots pour les chantiers](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/) — Annonce, période de lancement, montant approximatif du financement, partenaires et architectures proposées distinctes ; les bénéfices sont des objectifs.
- [ICD de l’Université de Stuttgart : SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) — Système d’assemblage en bois proposé, rôles des grues et des robots mobiles, coordination numérique et démonstration TRL4 prévue.
- [Commission européenne CORDIS : subvention SCALAR 101306614](https://cordis.europa.eu/project/id/101306614) — Dates et contribution de l’UE ; objectif du projet, pas un essai achevé. La date de la source correspond à la dernière mise à jour affichée.
- [ICD de l’Université de Stuttgart : COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) — Collectif de robots mobiles proposé, structures spatiales réutilisables et démonstration TRL4 prévue.
- [Commission européenne CORDIS : subvention COBRAS 101306498](https://cordis.europa.eu/project/id/101306498) — Dates et contribution de l’UE ; objectif du projet, pas un essai achevé. La date de la source correspond à la dernière mise à jour affichée.
La newsletter BIG CHANGE
Prendre du recul, à votre rythme.
Articles récents sur l’IA et la robotique, évolutions à surveiller et idées pratiques à utiliser. Choisissez un briefing quotidien, une synthèse hebdomadaire ou une analyse mensuelle.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
Votre vie privée, votre choix.
Le stockage nécessaire contribue à la sécurité du site et mémorise vos choix. Google Analytics facultatif reste désactivé tant que vous ne l’autorisez pas. Vous pouvez lire tous les articles avec le seul stockage nécessaire. Détails sur la confidentialité