AI-translated from English; not yet reviewed by a fluent editor.
# EmArm पूरी बांह के स्पर्श से रोबोट की गतिविधियां समायोजित करता है
> HKUST का शोध प्रोटोटाइप EmArm स्पर्श-संवेदी त्वचा और जोड़ों की संवेदना से गतिविधियां समायोजित करता है। प्रयोगशाला परीक्षणों में स्पर्श पहचान, वस्तु का संतुलन और बाधा से बचना शामिल है; तैनाती अभी परखी नहीं गई है।
By BIG CHANGE Editorial
Published: 2026-10-17T22:06:34.878Z
Updated: 2026-10-17T22:06:34.878Z
Canonical: https://bigchange.ai/blog/emarm-whole-arm-touch-robot-movement
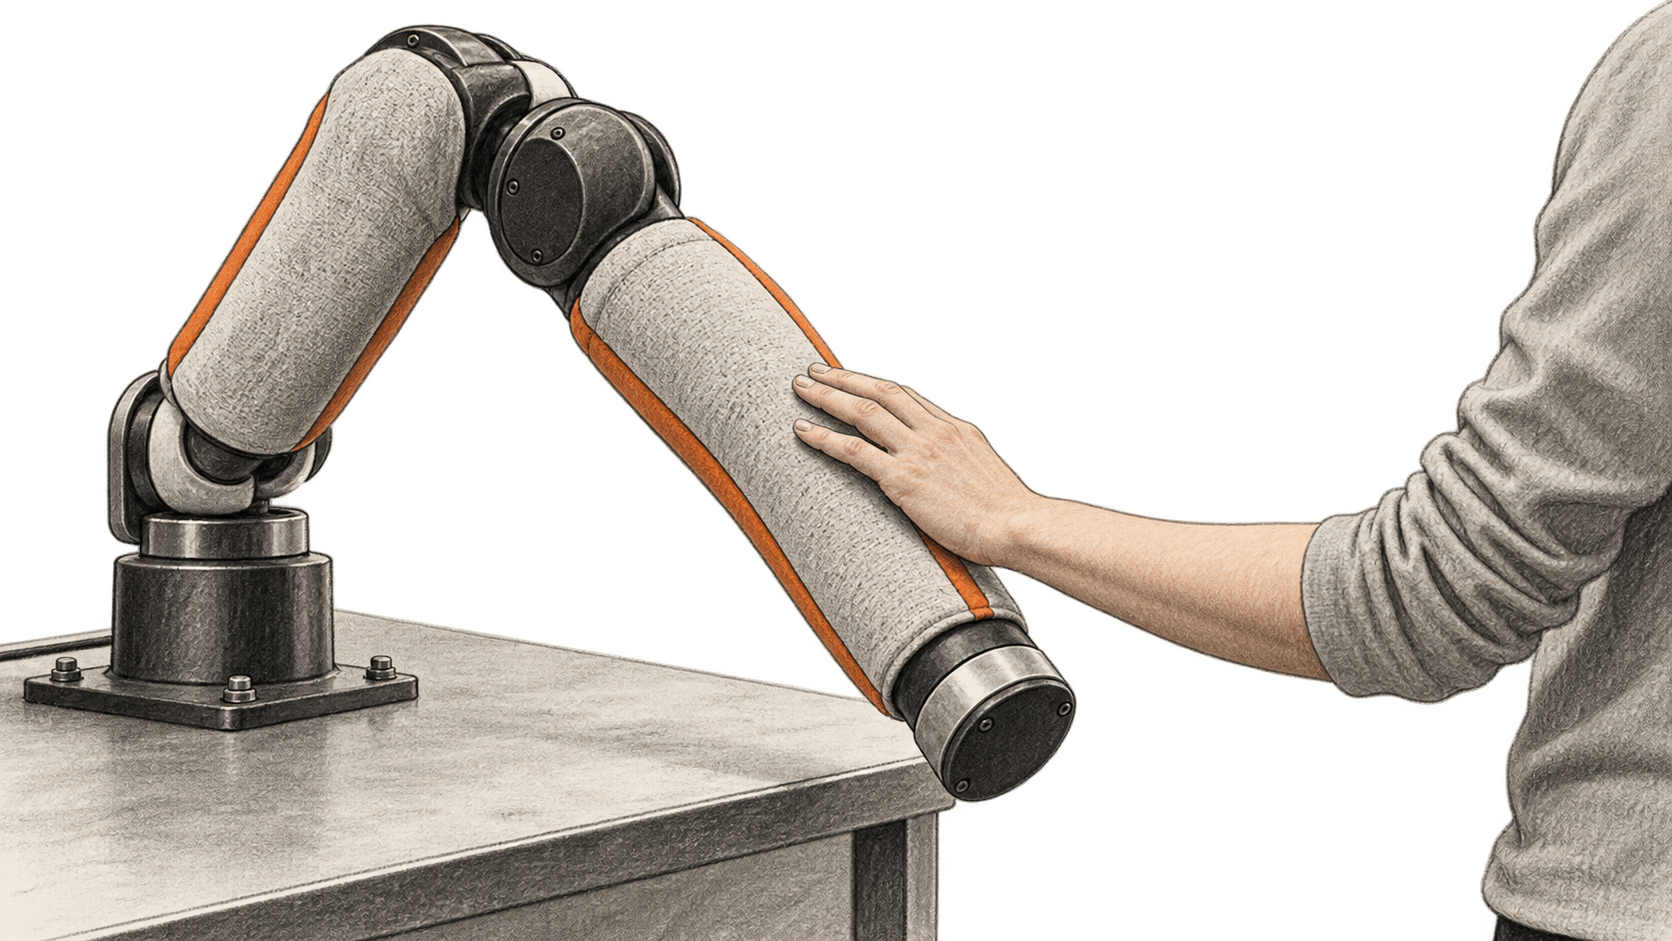
AI-generated conceptual illustration by BIG CHANGE. Generic arm and hand contact; not actual EmArm hardware, a recorded HKUST experiment or deployment.
हॉन्ग कॉन्ग यूनिवर्सिटी ऑफ साइंस एंड टेक्नोलॉजी के शोधकर्ताओं ने एक रोबोटिक बांह बनाई है जो ऊपरी बांह और अग्रबाहु के साथ होने वाले संपर्क को महसूस करके उस जानकारी से अपनी गतिविधियां समायोजित करती है। उनका EmArm सिस्टम मुलायम ऑप्टिकल स्पर्श-संवेदी त्वचा, जोड़ों की स्थिति की संवेदना और कंट्रोल लूप को जोड़ता है। प्रयोगशाला प्रदर्शनों में बांह ने स्पर्श पर प्रतिक्रिया दी, केंद्र से हटकर रखी बास्केटबॉल को स्थिर किया और बाधा से संपर्क होने पर रुककर रास्ते की दोबारा योजना बनाई।
HKUST ने [16 अक्टूबर को इस काम का विवरण दिया](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing)। [विशेषज्ञों की समीक्षा से गुज़रा शोधपत्र](https://www.nature.com/articles/s44460-026-00097-1) पत्रिका *Nature Sensors* में 20 जुलाई को प्रकाशित हुआ था। यह एक प्रोटोटाइप पर शोध है, और विश्वविद्यालय का नया विवरण पहले प्रकाशित प्रयोगों पर ध्यान खींचता है। यह घरों, कारखानों या क्लिनिक में तैनात रोबोट का दस्तावेज़ नहीं है।
## बड़ा बदलाव
- **क्या बदला:** EmArm एक कठोर बांह के बड़े हिस्से पर स्पर्श संवेदना लगाता है और संपर्क की विशेषताओं के साथ जोड़ों के कोण भी गतिविधियों के फैसलों में शामिल करता है। शोधकर्ता स्पर्श का वर्गीकरण, वस्तु को संतुलित रखने और बाधा के रोबोट की नज़र से बाहर होने पर रास्ते की दोबारा योजना बनाने के प्रदर्शन बताते हैं।
- **यह क्यों मायने रखता है:** संपर्क बांह में कहीं भी हो सकता है, ग्रिपर से बाहर भी। बांह को कहां और कैसे छुआ गया, यह महसूस करने से नियंत्रक को ऐसी जानकारी मिलती है जिसे दिखाए गए कामों में दृष्टि या कुछ बल सेंसर चूक सकते हैं।
- **किन बातों पर नज़र रखें:** प्रकाशित साक्ष्य एक शोध प्लेटफ़ॉर्म और सीमित प्रयोगों के बारे में हैं। व्यापक उपयोग का आकलन करने के लिए कम नियंत्रित परिवेश में बार-बार परीक्षण, स्वतंत्र पुनरुत्पादन और कार्यान्वयन तक व्यावहारिक पहुंच चाहिए।
## संपर्क से गतिविधि में बदलाव तक
HKUST के अनुसार EmArm की ऊपरी बांह और अग्रबाहु पर 71,000 वर्ग मिलीमीटर से अधिक मुलायम ऑप्टिकल त्वचा है। बांह के अंदर लगे कैमरे पढ़ते हैं कि संपर्क से त्वचा कैसे बदलती है। सिस्टम उस संकेत को जोड़ों के कोण के डेटा से जोड़कर संपर्क की जगह, क्षेत्रफल और बल जैसी विशेषताएं निकालता है। कंट्रोल लूप इनके आधार पर तय करता है कि बांह को कैसे हिलना चाहिए। शोधपत्र इसे कठोर यांत्रिकी, मुलायम स्पर्श संवेदना, प्रोप्रियोसेप्शन और अनुभूति से संचालित क्रिया का मेल बताता है।
संबंधित काम में [Boston Dynamics के Atlas का हाथ](https://bigchange.ai/blog/boston-dynamics-atlas-hand-learned-tool-use) वस्तुओं को संभालने के लिए हथेली और उंगलियों के सिरों पर दबाव सेंसर लगाता है। EmArm ऊपरी बांह और अग्रबाहु में संपर्क की जांच करता है। ये अलग रोबोट सिस्टम और शोध प्रयास हैं।
बास्केटबॉल वाले प्रदर्शन में यह व्यवस्था अहम है। HKUST के मुताबिक नियंत्रक मौजूदा स्पर्श विशेषताओं की तुलना पहले सीखी गई नीति से करता है, जोड़ों के कोण के आदेश बनाता है और केंद्र से हटकर रखी गेंद थामते हुए बल समायोजित करता है। प्रकाशित विवरण एक खास नियंत्रण कार्य स्थापित करता है; यह नहीं दिखाता कि बांह किसी भी वस्तु या परिवेश को संभाल सकती है।
एक अन्य प्रयोग में ऐसी बाधा बांह के रास्ते में आई जिसे दृष्टि सिस्टम देख नहीं सकता था। HKUST बताता है कि स्पर्श ने रुकने, बाधा के अब भी मौजूद होने का आकलन करने और रास्ता बदलने की प्रक्रिया शुरू की। यह क्रम दिखाता है कि पूरी बांह के संपर्क की जानकारी गति नियंत्रण में क्या जोड़ सकती है। प्रयोग मनुष्यों के पास काम करने के लिए कोई सामान्य सुरक्षा रेटिंग स्थापित नहीं करता।
## प्रयोगों ने क्या मापा
लेखक शोधपत्र के सार में एक मिलीमीटर से कम स्तर पर स्पर्श की जगह पहचानने की क्षमता बताते हैं। HKUST स्थानिक रिज़ॉल्यूशन 0.085 मिलीमीटर, दो बिंदुओं को अलग पहचानने की दहलीज 18.2 मिलीमीटर और जांचे गए पांच प्रकार के पर्यावरणीय व्यवधान में 97.9% तक सेंसिंग फ़िडेलिटी बताता है। ये टीम की परिस्थितियों में इस प्लेटफ़ॉर्म के माप हैं, अनजान कार्यस्थलों में विश्वसनीय संचालन का माप नहीं।
विश्वविद्यालय पांच परखे गए मानवीय स्पर्शों—सहलाना, चुटकी काटना, उंगली से कोंचना, गुदगुदाना और मारना—को अलग पहचानने में 99.8% तक सटीकता भी बताता है। सिस्टम ने इन अंतःक्रियाओं को पहले से तय पांच चेहरे के भावों से जोड़ा। यह एक निर्धारित प्रयोग में स्पर्शों का वर्गीकरण है; यह प्रमाण नहीं कि बांह ने सामान्य रूप से किसी व्यक्ति की भावनाएं या मंशा पहचान ली।
AI का योगदान स्पर्श और जोड़ों के संकेतों को समझने और दिखाए गए कामों में उन्हें फैसलों में बदलने का है। HKUST गेंद वाले काम के लिए वास्तविक समय में विशेषताएं निकालने और पहले सीखी गई नियंत्रण नीति का वर्णन करता है। सार्वजनिक रूप से उपलब्ध शोधपत्र का सार किसी सामान्य प्रयोजन के AI मॉडल को निर्दिष्ट नहीं करता, न यह दावा समर्थित करता है कि EmArm कोई भी वस्तु-संचालन कार्य सीख सकता है। हमने शोधपत्र और विश्वविद्यालय की व्याख्या की समीक्षा की, लेकिन बांह बनाई या परखी नहीं और बताए गए मापों को दोहराया नहीं।
## पुनरुत्पादन और व्यावहारिक सीमाएं
शोधपत्र मानवीय अंतःक्रिया का डेटासेट [figshare](https://doi.org/10.6084/m9.figshare.30360328) के ज़रिए उपलब्ध कराता है और पूरक सामग्री तथा चित्रों का डेटा भी देता है। उसके अनुसार सहायक कोड अनुरोध पर संपर्क लेखक से मिल सकता है। पूरा शोधपत्र सदस्यता वाली सामग्री है। इन प्राथमिक सामग्रियों में हमें उत्पाद तक पहुंचने का कोई प्रकाशित रास्ता या सिस्टम की कीमत नहीं मिली। केवल डाउनलोड किया जा सकने वाला डेटासेट हार्डवेयर, संवेदना और नियंत्रण के प्रयोग दोहराने के लिए पर्याप्त नहीं है।
टीम के प्रस्तावित भविष्य के उपयोगों में सेवा, उद्योग और चिकित्सा सहायता वाले रोबोट शामिल हैं। ये संभावित दिशाएं हैं, मापी गई तैनातियां नहीं। तत्काल परिणाम अधिक सीमित और उपयोगी है: शोधकर्ताओं ने बांह पर वितरित संपर्क को गतिविधि संबंधी फैसलों से जोड़ने का तरीका दिखाया, जबकि प्रयोगशाला के बाहर मज़बूती, दोहराव और पहुंच पर प्रश्न खुले हैं।
## स्रोत और आगे पढ़ें
- [Tang और सहकर्मी, *Nature Sensors*](https://www.nature.com/articles/s44460-026-00097-1), 20 जुलाई 2026 को प्रकाशित। EmArm की संवेदना और नियंत्रण व्यवस्था, प्रदर्शन की श्रेणियों तथा डेटा और कोड की उपलब्धता का विशेषज्ञ-समीक्षित विवरण। सुलभ लेख पृष्ठ सार और मेटाडेटा का पूर्वावलोकन है; पूरे शोधपत्र के लिए पहुंच चाहिए।
- [HKUST School of Engineering का विवरण](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing), 16 अक्टूबर 2026। शोध टीम की व्याख्या तथा बताए गए माप और प्रदर्शन। उपयोगों का दृष्टिकोण शोधकर्ताओं का प्रस्ताव है।
- [figshare पर मानवीय अंतःक्रिया का डेटासेट](https://doi.org/10.6084/m9.figshare.30360328), 21 जुलाई 2026 को डाला गया। शोधपत्र से जुड़ा डेटासेट; इन रिकॉर्ड का उपलब्ध होना बांह का पुनरुत्पादन नहीं करता।
## Sources
- [पूरी बांह में स्पर्श संवेदना और अनुकूलनशील रोबोटिक वस्तु-संचालन के लिए देहगत सेंसरी-मोटर एकीकरण](https://www.nature.com/articles/s44460-026-00097-1) — विशेषज्ञ-समीक्षित शोधपत्र, सार, उपलब्धता, चित्र और अंतिम प्रकाशित संस्करण का मेटाडेटा; पूरे पाठ के लिए पहुंच चाहिए।
- [HKUST Engineering ने मानव जैसी स्पर्श संवेदना वाली देहगत रोबोटिक बांह EmArm विकसित की](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing) — सिस्टम और बताए गए प्रयोगशाला मापों का शोध टीम का विस्तृत विवरण; शोध में हित रखने वाला स्रोत।
- [मानवीय मंशा की पहचान का डेटासेट](https://doi.org/10.6084/m9.figshare.30360328) — शोधपत्र से जुड़ा सार्वजनिक डेटासेट; उपलब्धता हार्डवेयर या कोड का पुनरुत्पादन नहीं करती।
BIG CHANGE न्यूज़लेटर
बड़ी तस्वीर। आपकी गति से।
AI और रोबोटिक्स पर ताज़ा लेख, ध्यान देने योग्य बदलाव और उपयोगी विचार। दैनिक ब्रीफ़िंग, साप्ताहिक सारांश या मासिक परिप्रेक्ष्य चुनें।
अगला निर्धारित प्रेषण (UTC): . पुष्टि करने के बाद अगले निर्धारित प्रेषण के समय आपको पहला अंक मिलेगा।
आपकी गोपनीयता, आपकी पसंद।
ज़रूरी स्टोरेज साइट की सुरक्षा में मदद करता है और आपकी पसंद याद रखता है। आपकी अनुमति मिलने तक वैकल्पिक Google Analytics बंद रहता है। आप हर लेख केवल आवश्यक स्टोरेज के साथ पढ़ सकते हैं। गोपनीयता का विवरण