AI-translated from English; not yet reviewed by a fluent editor.
# EmArm、腕全体の触覚でロボットの動きを調整
> HKUSTの研究試作機EmArmは、触覚皮膚と関節の感知で動きを調整する。実験室では接触認識、物体のバランス保持、障害物回避を試験したが、実環境への導入は未検証だ。
By BIG CHANGE Editorial
Published: 2026-10-17T22:06:34.878Z
Updated: 2026-10-17T22:06:34.878Z
Canonical: https://bigchange.ai/blog/emarm-whole-arm-touch-robot-movement
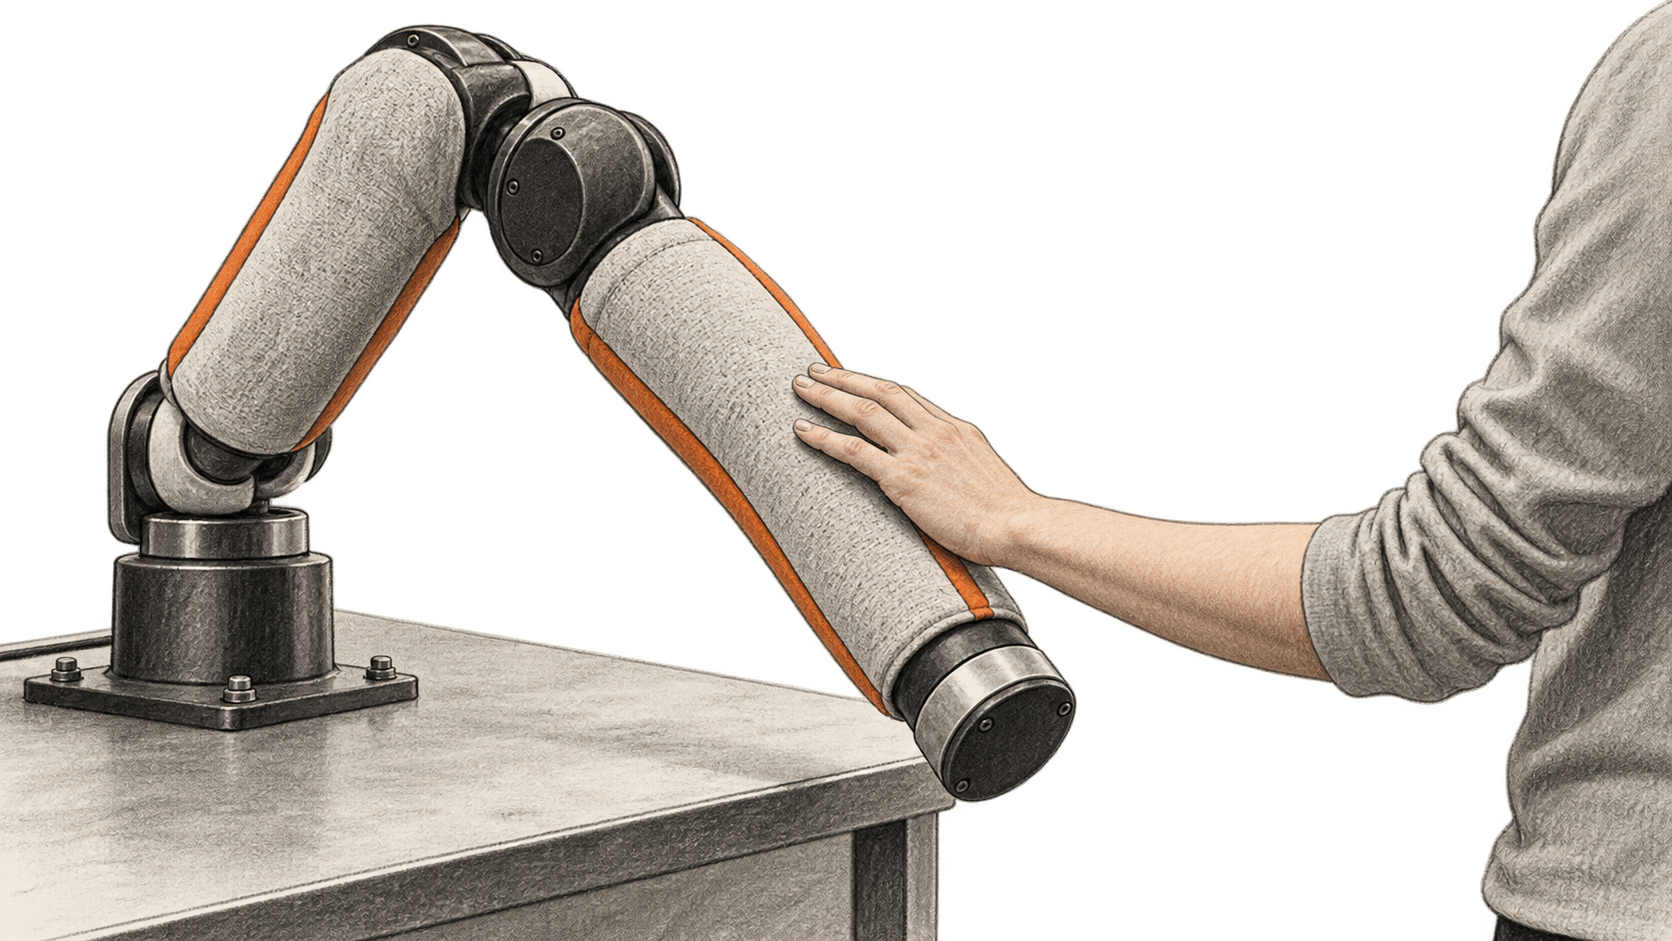
AI-generated conceptual illustration by BIG CHANGE. Generic arm and hand contact; not actual EmArm hardware, a recorded HKUST experiment or deployment.
香港科技大学の研究者は、上腕と前腕に沿った接触を感知し、その情報で動きを調整するロボットアームを製作した。EmArmシステムは、柔らかい光学式触覚皮膚、関節位置の感知、制御ループを組み合わせる。実験室の実演では、触れられると反応し、中心からずらして置かれたバスケットボールを安定させ、障害物に触れると停止して経路を計画し直した。
HKUSTは[10月16日にこの研究を紹介した](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing)。[査読付き論文](https://www.nature.com/articles/s44460-026-00097-1)は7月20日に*Nature Sensors*に掲載された。これは試作機の研究であり、大学の新しい紹介記事が以前に発表された実験に再び注目を向けたものだ。住宅、工場、診療所に導入されたロボットを記録したものではない。
## 大きな変化
- **何が変わったか:** EmArmは剛体の腕の広い範囲に触覚センシングを配置し、接触の特徴と関節角度を動作の判断に使う。研究者は、接触の分類、物体のバランス保持、障害物がロボットの視野外にある場合の経路再計画を実演したと報告している。
- **なぜ重要か:** 接触はグリッパー以外も含めて腕のどこでも起こり得る。どこにどのように触れられたかを感知すれば、実演された作業で視覚や少数の力センサーが見落とす可能性のある情報を制御装置に与えられる。
- **今後の注目点:** 公表された証拠は研究用プラットフォームと限定された実験に関するものだ。広い用途を評価するには、管理がより緩やかな環境での反復試験、独立した再現、実装への実際的なアクセスが必要になる。
## 接触から動作の変化へ
HKUSTによると、EmArmの上腕と前腕には71,000平方ミリメートルを超える柔らかい光学式皮膚がある。腕の内部のカメラが、接触で皮膚がどう変化するかを読み取る。システムはその信号を関節角度のデータと組み合わせ、接触位置、面積、力などの特徴を抽出する。制御ループはそれらを使い、腕をどう動かすかを決める。論文はこれを、剛体の機構、柔らかい触覚センシング、固有受容感覚、知覚に基づく行動の組み合わせと説明している。
関連する研究では、[Boston DynamicsのAtlasの手](https://bigchange.ai/blog/boston-dynamics-atlas-hand-learned-tool-use)が物体操作のために手のひらと指先に圧力センサーを備える。EmArmは上腕と前腕にわたる接触を研究する。両者は別のロボットシステムであり、別々の研究だ。
この構成はバスケットボールの実演で重要になる。HKUSTによると、制御装置は現在の触覚の特徴を以前に学習した方策と比較し、関節角度の指令を生成して、中心からずらして置かれたボールを保持する際の力を調整する。公表された説明が示すのは特定の制御作業であり、任意の物体や環境に対応できることではない。
別の実験では、視覚システムに見えない障害物が腕の経路に入った。HKUSTは、接触によって停止し、障害物が残っているかを判断して、経路を修正したと報告している。この一連の動作は、腕全体の接触情報を動作制御に加える意義を示す。人のそばで作業する際の一般的な安全等級を、この実験が確立したわけではない。
## 実験で測定したこと
著者らは論文の要旨で、ミリメートル未満の触覚位置特定を報告している。HKUSTは、空間分解能0.085ミリメートル、二点弁別閾値18.2ミリメートル、試験した5種類の環境外乱で最大97.9%のセンシング忠実度を示す。これは研究チームの条件下でこのプラットフォームを測定した値であり、未知の職場で幅広く安定して動作することの指標ではない。
大学は、なでる、つまむ、指で突く、くすぐる、たたくという試験した5種類の人の接触を区別する精度が最大99.8%とも報告する。システムはこれらを、あらかじめ設定した5種類の表情に対応付けた。この結果は定義された実験での接触分類であり、人の感情や意図を一般的に検出した証拠ではない。
AIの役割は、触覚と関節の信号を解釈し、実演した作業での判断に変えることにある。HKUSTは、リアルタイムの特徴抽出と、ボールの作業用に以前に学習した制御方策を説明している。一般公開された論文要旨は汎用AIモデルを特定しておらず、EmArmがあらゆる物体操作を学習できるという主張も裏付けない。私たちは論文と大学の説明を確認したが、腕の製作や試験、報告された測定の再現は行っていない。
## 再現と実用上の限界
論文は人との相互作用データセットを[figshare](https://doi.org/10.6084/m9.figshare.30360328)で公開し、補足資料と図のデータを提供している。関連コードは責任著者に依頼すれば入手できると記されている。論文全文は購読が必要なコンテンツだ。これらの一次資料に、公開された製品の入手方法やシステム価格は見当たらなかった。ダウンロード可能なデータセットだけでは、ハードウェア、センシング、制御の実験を再現するには不十分だ。
研究チームが提案する将来の用途には、サービス、産業、医療支援のロボットが含まれる。これらは可能性のある方向であり、測定済みの導入事例ではない。現時点の成果はより限定的ながら有用だ。腕に分散する接触を動作の判断につなぐ方法を実演した一方、研究室の外での頑健性、反復可能性、アクセスには未解決の点がある。
## 出典と参考資料
- [Tangら、*Nature Sensors*](https://www.nature.com/articles/s44460-026-00097-1)、2026年7月20日刊行。EmArmの感知と制御の枠組み、実演の分類、データとコードの入手可能性を説明した査読付き論文。閲覧できる記事ページは要旨とメタデータのプレビューであり、全文にはアクセス権が必要。
- [HKUST School of Engineeringの紹介記事](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing)、2026年10月16日。研究チームの説明と、報告された測定および実演。用途の展望は研究者による提案だ。
- [figshareの人との相互作用データセット](https://doi.org/10.6084/m9.figshare.30360328)、2026年7月21日公開。論文にリンクされたデータセットであり、これらの記録を入手できても腕を再現したことにはならない。
## Sources
- [腕全体の触覚センシングと適応的ロボット操作のための身体化された感覚運動統合](https://www.nature.com/articles/s44460-026-00097-1) — 査読付き論文、要旨、入手可能性、図、正式な出版版のメタデータ。全文にはアクセス権が必要。
- [HKUST Engineering、人のような触覚センシングを備える身体化ロボットアームEmArmを開発](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing) — システムと報告された実験室測定についての研究チームによる詳細な説明。研究に利害関係のある情報源。
- [人の意図認識データセット](https://doi.org/10.6084/m9.figshare.30360328) — 論文にリンクされた公開データセット。入手可能であることはハードウェアやコードの再現を意味しない。
BIG CHANGEニュースレター
大局を、あなたのペースで。
AI とロボティクスの最新記事、注目すべき変化、活用できる実用的なアイデア。日刊ブリーフィング、週刊ダイジェスト、月刊展望から選べます。