AI-translated from English; not yet reviewed by a fluent editor.
# 슈투트가르트, 건설 로봇 팀의 서로 다른 접근법 두 가지에 연구비 지원
> 슈투트가르트대학교 연구진은 2026년 11월부터 시작하는 두 개의 별도 건설 로봇 프로젝트에 연구비를 확보했다. SCALAR는 크레인 보조 목재 조립을, COBRAS는 재사용 가능한 공간 프레임을 조립하는 이동 로봇 팀을 계획한다. 두 프로젝트 모두 현장 생산성 결과를 보고하지 않았다.
By BIG CHANGE Editorial
Published: 2026-10-06T22:47:01.220Z
Updated: 2026-10-06T22:47:01.220Z
Canonical: https://bigchange.ai/blog/stuttgart-scalar-cobras-construction-robot-research
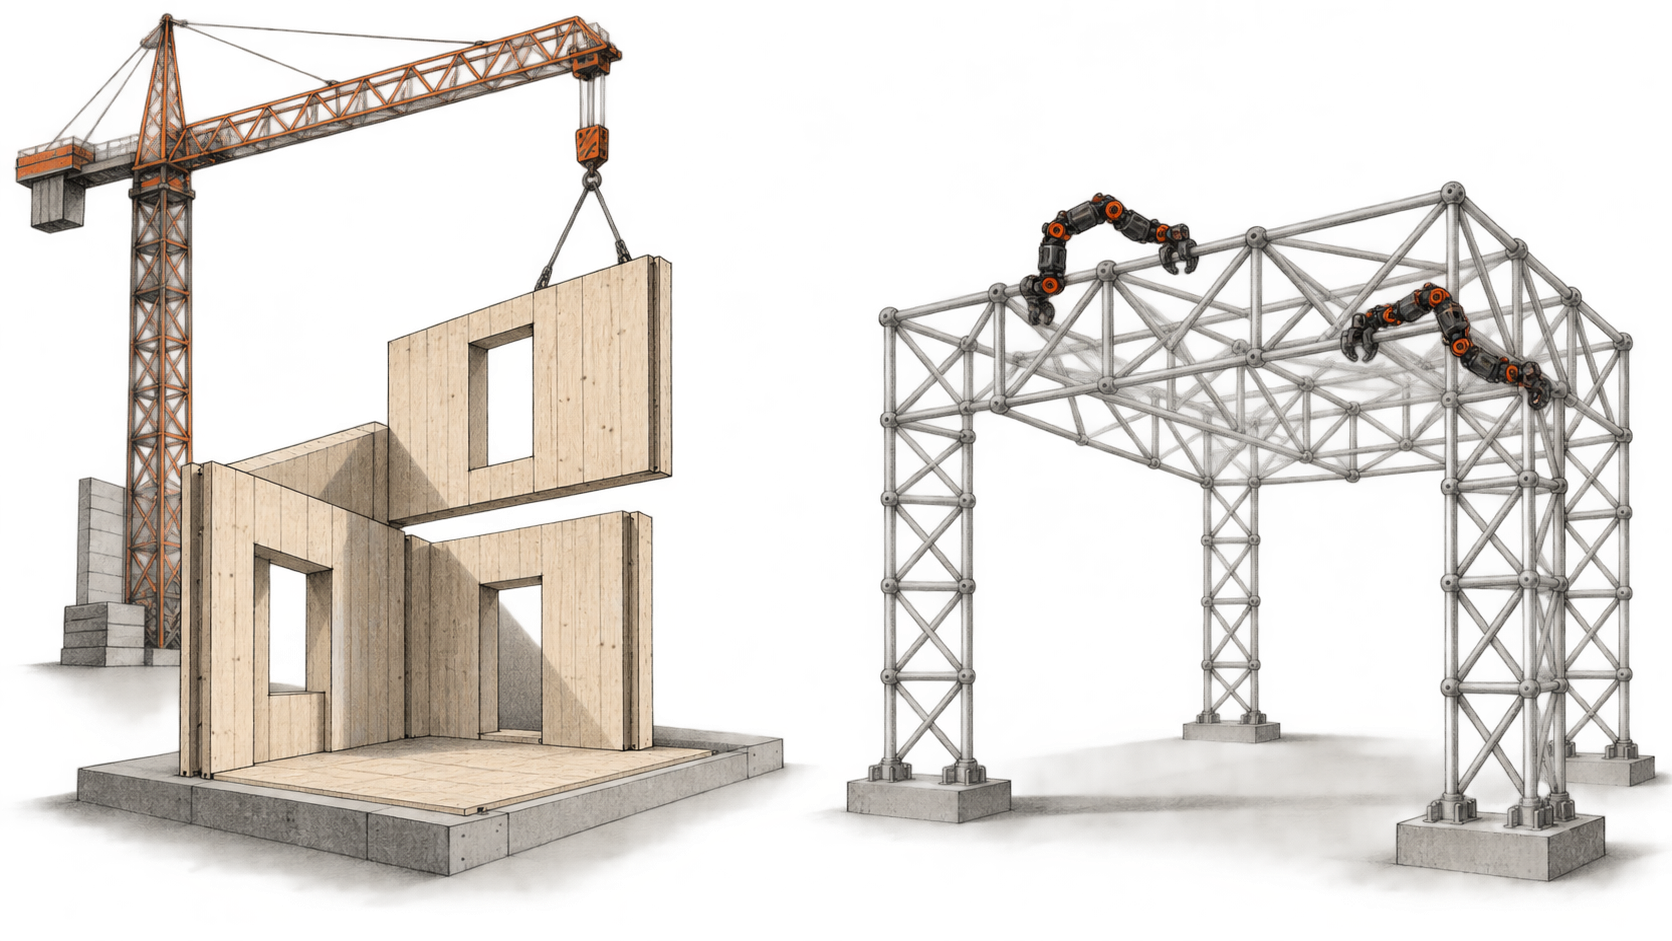
SCALAR's crane-assisted timber assembly and COBRAS's robot collective on a reusable space frame, illustrated from the projects' proposed concepts. AI-generated artwork by BIG CHANGE; not documentary imagery, a completed demonstration or deployed systems.
슈투트가르트대학교는 건설 로봇 프로젝트 두 건에 대한 유럽 연구비를 확보했다. [SCALAR와 COBRAS](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/)는 모두 2026년 11월 1일 시작해 2029년 10월까지 진행될 예정이다. 두 프로젝트는 현장에서 기계로 건물을 조립하는 서로 다른 방식을 제안한다. 어느 쪽도 건설 현장 배치나 측정된 생산성 향상을 보고하지 않았다.
## 큰 변화
- **달라진 점:** 연구비를 받은 두 프로그램은 로봇 협업과 건축 부품 설계를 하나의 계획에 함께 담았다. SCALAR는 목재 모듈에 크레인과 소형 로봇을 함께 쓰고, COBRAS는 재사용 가능한 공간 프레임을 조립하는 이동 로봇 팀을 제안한다. 이는 연구 목표이지 현장에서 운영 중인 서비스가 아니다.
- **중요한 이유:** 건설업체에 이 차이는 실질적이다. 자동화는 로봇뿐 아니라 부품과 접합부가 기계 조립에 맞게 설계되었는지에도 달려 있다. 크레인 기반 목재 시스템과 이동 로봇 군집은 서로 다른 취급 및 협업 문제에 직면한다.
- **지켜볼 점:** 두 보조금 모두 기술성숙도 4단계 시연을 요구한다. 중요한 증거는 대표성 있는 조건에서 안전하게 협업하고 센서를 신뢰할 수 있는 상태로, 지정된 구조물을 반복 조립할 수 있는지다. 현장 생산성과 상업적 준비도를 판단하려면 추가 증거가 필요하다.
## SCALAR: 크레인, 이동 로봇, 목재 모듈
[SCALAR ](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/)는 로봇 조립 과정과 함께 설계하는 목재 건축 시스템을 제안한다. 개조된 크레인은 벽체, 바닥, 외벽 요소를 옮겨 대략적인 위치에 놓는다. 이어 이동 로봇과 엔드 이펙터가 부품을 정렬하고 배치하고, 이동 로봇이 나사로 연결한다. 공용 디지털 제어 시스템은 사람의 감독 아래 장비를 조율하도록 설계됐다. 연구진은 시공 전에 조립 순서를 시뮬레이션할 계획이다.
이 프로젝트는 새 목재 건물 구획과 외벽 개보수를 모두 다룬다. [EU 보조금 기록 ](https://cordis.europa.eu/project/id/101306614)은 대표적인 건설 조건에서 다층 구획과 개보수 시나리오를 포함한 기술성숙도 4단계 실물 크기 시연을 요구한다. 이는 계획된 연구 시연이지 고객 현장에서 완료된 파일럿이 아니다.
## COBRAS: 이동 로봇과 재사용 가능한 공간 프레임
[COBRAS ](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/)는 다른 경로를 택한다. 연구진은 중앙 제어 없이 협업해 경량 공간 프레임을 조립하고 해체하는 동일한 전동 이동 로봇을 개발하려 한다. 조립식 요소를 분해하고 재사용할 수 있도록 구조물과 로봇 시스템을 함께 설계한다. 슈투트가르트대학교는 작업에 따라 로봇 수를 조정할 수 있고 한 대가 정비를 받아도 작업을 이어갈 수 있다고 설명한다. 이는 제안 시스템의 의도된 특성이다.
COBRAS의 [보조금 기록 ](https://cordis.europa.eu/project/id/101306498)은 조립식 요소로 로봇 팀이 공간 프레임을 조립하는 기술성숙도 4단계 시연을 최종 목표로 둔다. SCALAR와 달리 제안된 조립 방식은 개조 크레인을 중심에 두지 않는다. 실제 건설 프로젝트에서 제시된 이점은 아직 입증되지 않았다.
## 연구 기반을 마련하는 자금
두 프로젝트는 유럽혁신위원회 Pathfinder Challenge 아래 슈투트가르트 컴퓨터설계·건설연구소가 조정한다. 대학은 각 지원금을 약 400만 유로로 설명하고, EU 기록에는 SCALAR 3,997,296.25유로, COBRAS 3,999,913.67유로의 기여금이 기재돼 있다. 두 보조금 기간은 2026년 11월 1일부터 2029년 10월 31일까지다.
보조금 설명은 팀이 무엇을 만들고 시연하려는지 명시한다. 하지만 시공 속도, 인력 절감, 먼지와 변하는 조명 아래의 신뢰성, 실제 작업 현장 성능에 관한 결과는 제시하지 않는다. 어느 연구 경로가 통제된 시연을 넘어설 수 있는지 판단하려면 이런 측정이 필요하다.
## 출처 및 추가 읽을거리
- [슈투트가르트대학교 발표](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/), 2026년 10월 6일: 두 프로젝트, 연구 시작 시기, 파트너, 서로 다른 계획을 소개한다. 생산성과 지속가능성에 관한 표현은 목표를 설명한다.
- [SCALAR 프로젝트 페이지](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/)와 [EU 보조금 기록](https://cordis.europa.eu/project/id/101306614)은 목재 모듈, 로봇 작업 분담, 계획된 시연, 날짜, EU 지원액을 자세히 설명한다.
- [COBRAS 프로젝트 페이지](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/)와 [EU 보조금 기록](https://cordis.europa.eu/project/id/101306498)은 이동 로봇 군집, 공간 프레임 설계, 계획된 시연, 날짜, EU 지원액을 자세히 설명한다.
## Sources
- [슈투트가르트대학교: 건설 현장의 로봇 팀](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/) — 발표문, 시작 기간, 대략적인 지원액, 파트너, 서로 다른 제안 아키텍처를 소개한다. 효과는 목표다.
- [슈투트가르트대학교 ICD: SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) — 제안된 목재 조립 시스템, 크레인과 이동 로봇의 역할, 디지털 협업, 계획된 TRL4 시연.
- [유럽연합 집행위원회 CORDIS: SCALAR 보조금 101306614](https://cordis.europa.eu/project/id/101306614) — 보조금 기간과 EU 지원액, 완료된 시험이 아닌 프로젝트 목표. 출처 날짜는 페이지에 표시된 최종 업데이트 날짜다.
- [슈투트가르트대학교 ICD: COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) — 제안된 이동 로봇 집단, 재사용 가능한 공간 프레임, 계획된 TRL4 시연.
- [유럽연합 집행위원회 CORDIS: COBRAS 보조금 101306498](https://cordis.europa.eu/project/id/101306498) — 보조금 기간과 EU 지원액, 완료된 시험이 아닌 프로젝트 목표. 출처 날짜는 페이지에 표시된 최종 업데이트 날짜다.
BIG CHANGE 뉴스레터
큰 그림을 나만의 속도로.
AI와 로봇공학에 관한 최신 기사, 주목할 변화, 활용할 수 있는 실용적인 아이디어입니다. 일일 브리핑, 주간 다이제스트 또는 월간 전망을 선택하세요.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
개인정보는 이용자가 선택합니다.
필수 저장소는 사이트 보안을 지원하고 선택 사항을 기억합니다. 선택 사항인 Google Analytics는 허용하기 전까지 꺼져 있습니다. 필수 저장 기능만 사용해 모든 기사를 읽을 수 있습니다. 개인정보 보호 세부 정보