AI-translated from English; not yet reviewed by a fluent editor.
# Stuttgart financia duas abordagens diferentes de equipes robóticas na construção
> Pesquisadores da Universidade de Stuttgart receberam financiamento para dois projetos distintos de robótica na construção, com início previsto para novembro de 2026. O SCALAR planeja montar estruturas de madeira com apoio de guindastes; o COBRAS, equipes de robôs móveis para estruturas espaciais reutilizáveis. Nenhum deles relatou resultados de produtividade em canteiros de obras.
By BIG CHANGE Editorial
Published: 2026-10-06T22:47:01.220Z
Updated: 2026-10-06T22:47:01.220Z
Canonical: https://bigchange.ai/blog/stuttgart-scalar-cobras-construction-robot-research
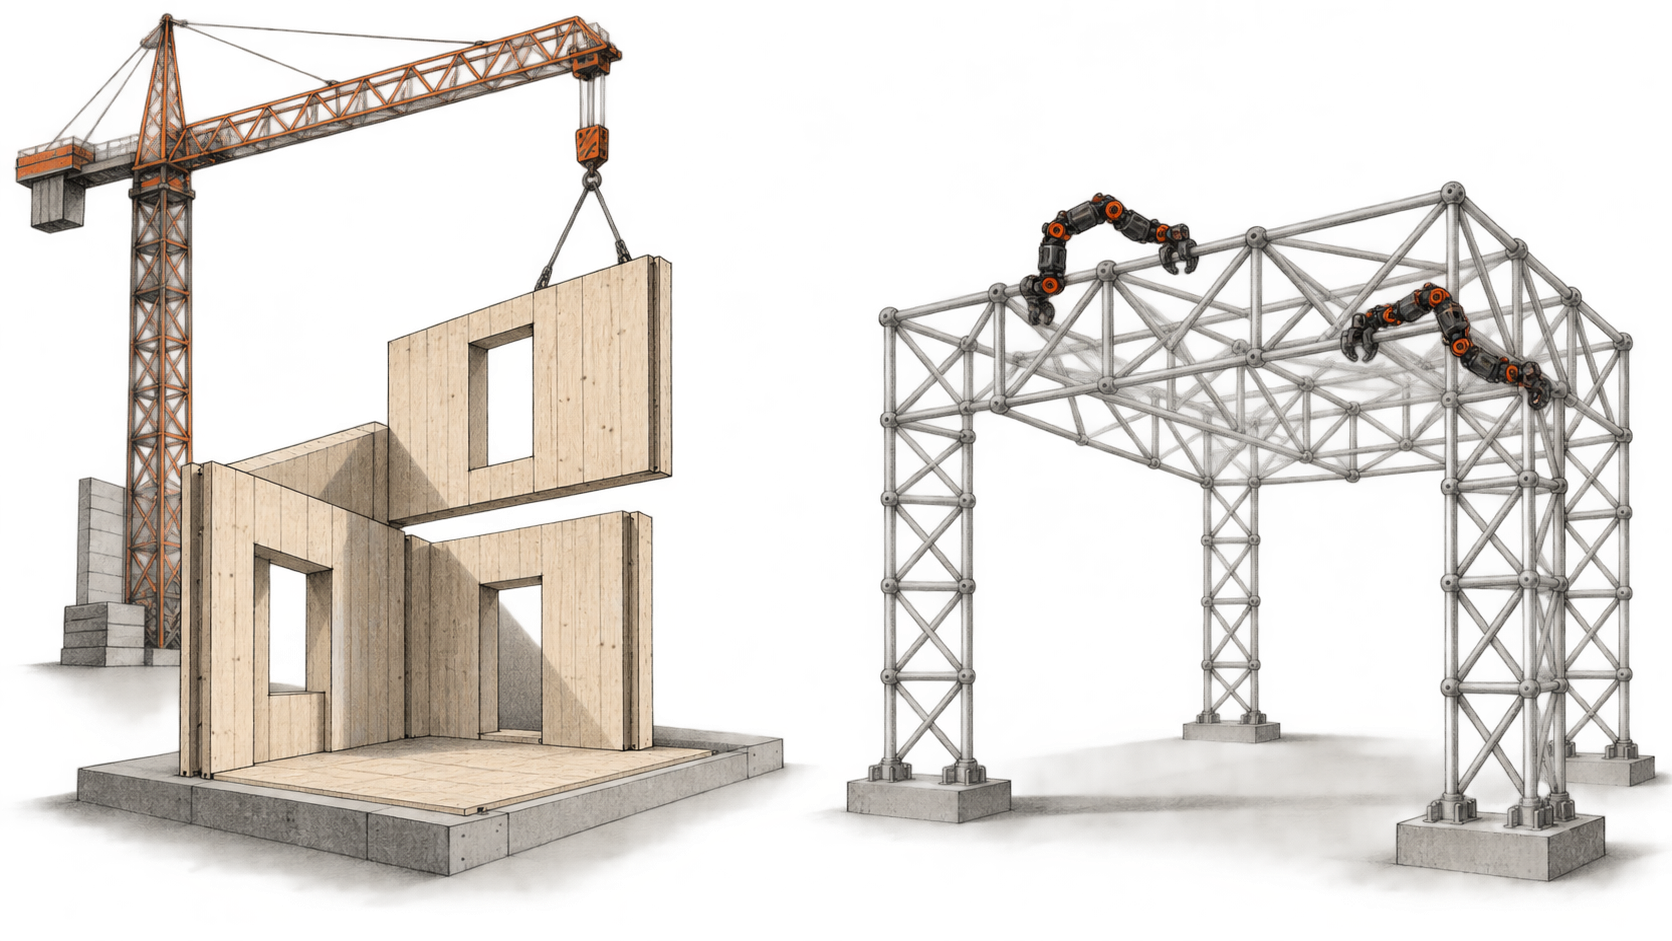
SCALAR's crane-assisted timber assembly and COBRAS's robot collective on a reusable space frame, illustrated from the projects' proposed concepts. AI-generated artwork by BIG CHANGE; not documentary imagery, a completed demonstration or deployed systems.
A Universidade de Stuttgart obteve financiamento europeu de pesquisa para dois projetos de robótica na construção, [SCALAR e COBRAS](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/). Ambos devem começar em 1º de novembro de 2026 e seguir até outubro de 2029. Seus planos descrevem formas diferentes de máquinas montarem edifícios no local. Nenhum projeto relatou implantação em obra nem aumento de produtividade medido.
## A grande mudança
- **O que mudou:** Dois programas de pesquisa financiados agora reúnem coordenação de robôs e projeto de componentes de construção em um só plano. O SCALAR propõe guindastes e robôs menores trabalhando em módulos de madeira; o COBRAS propõe equipes de robôs móveis montando estruturas espaciais reutilizáveis. São objetivos de pesquisa, não serviços já operacionais em canteiros.
- **Por que isso importa:** Para quem constrói, a diferença é prática: a automação depende tanto de componentes e juntas projetados para montagem por máquinas quanto dos robôs. Um sistema de madeira baseado em guindastes e um enxame móvel enfrentariam problemas diferentes de movimentação e coordenação.
- **O que observar:** Os dois financiamentos exigem demonstrações de nível de maturidade tecnológica 4. A evidência relevante será saber se as equipes conseguem montar repetidamente as estruturas previstas em condições representativas, com coordenação segura e sensoriamento confiável. Serão necessárias provas adicionais para demonstrar produtividade no canteiro e prontidão comercial.
## SCALAR: guindastes, robôs móveis e módulos de madeira
[SCALAR ](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/)propõe um sistema de construção em madeira projetado junto com o processo de montagem robótica. Guindastes adaptados moveriam elementos de paredes, pisos e fachadas e os colocariam aproximadamente no lugar. Depois, robôs móveis e efetuadores alinhariam e posicionariam as peças; os robôs fariam as conexões com parafusos. Um sistema digital de controle compartilhado coordenaria os equipamentos sob supervisão humana. Os pesquisadores também planejam simular a sequência de montagem antes da construção.
O projeto abrange tanto novas seções de edifícios de madeira quanto reformas de fachadas. Seu [registro de financiamento da UE](https://cordis.europa.eu/project/id/101306614) exige uma demonstração em escala real, nível de maturidade tecnológica 4, em condições representativas de construção, incluindo uma seção de vários andares e um cenário de reforma. É uma demonstração de pesquisa planejada, não um piloto concluído no local de um cliente.
## COBRAS: robôs móveis e estruturas espaciais reutilizáveis
[COBRAS ](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/)segue outro caminho. Os pesquisadores pretendem desenvolver robôs móveis elétricos idênticos, capazes de se coordenar sem controle central para montar e desmontar estruturas espaciais leves. A estrutura e o sistema robótico seriam projetados em conjunto para permitir desmontar e reutilizar elementos pré-fabricados. Stuttgart diz que a quantidade de robôs poderia ser ajustada à tarefa e que o trabalho poderia continuar enquanto um deles passa por manutenção; essas são características pretendidas do sistema proposto.
O [registro de financiamento do COBRAS](https://cordis.europa.eu/project/id/101306498) define como objetivo uma demonstração de nível de maturidade tecnológica 4: uma equipe de robôs montando uma estrutura espacial com elementos pré-fabricados. Ao contrário do SCALAR, o método proposto não se concentra em guindastes adaptados. Os benefícios citados ainda não foram demonstrados em um projeto de construção real.
## O financiamento prepara o terreno para a pesquisa
Os dois projetos são coordenados pelo Institute for Computational Design and Construction de Stuttgart no âmbito do Pathfinder Challenge do Conselho Europeu de Inovação. A universidade estima cada financiamento em cerca de €4 milhões; os registros da UE listam contribuições de €3.997.296,25 para o SCALAR e €3.999.913,67 para o COBRAS. Os dois financiamentos vão de 1º de novembro de 2026 a 31 de outubro de 2029.
As descrições dos financiamentos especificam o que as equipes pretendem construir e demonstrar. Não apresentam resultados sobre velocidade de construção, economia de mão de obra, confiabilidade com poeira e luz variável ou desempenho em um canteiro ativo. Essas medições são necessárias para avaliar se alguma das linhas de pesquisa pode ir além de uma demonstração controlada.
## Fontes e leituras adicionais
- [Comunicado da Universidade de Stuttgart](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/), 6 de outubro de 2026: identifica os dois projetos, o início da pesquisa, os parceiros e os planos distintos. As referências a produtividade e sustentabilidade descrevem objetivos.
- [Página do projeto SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) e [registro de financiamento da UE](https://cordis.europa.eu/project/id/101306614): detalham os módulos de madeira, a divisão das tarefas robóticas, a demonstração planejada, as datas e a contribuição da UE.
- [Página do projeto COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) e [registro de financiamento da UE](https://cordis.europa.eu/project/id/101306498): detalham o enxame móvel, o projeto das estruturas espaciais, a demonstração planejada, as datas e a contribuição da UE.
## Sources
- [Universidade de Stuttgart: equipes robóticas para canteiros de obras](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/) — Comunicado, período de início, financiamento aproximado, parceiros e arquiteturas propostas distintas; os benefícios são objetivos.
- [ICD da Universidade de Stuttgart: SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) — Sistema proposto de montagem em madeira, funções de guindastes e robôs móveis, coordenação digital e demonstração TRL4 planejada.
- [Comissão Europeia CORDIS: financiamento SCALAR 101306614](https://cordis.europa.eu/project/id/101306614) — Datas e contribuição da UE; objetivo do projeto, não um teste concluído. A data da fonte é a última atualização exibida na página.
- [ICD da Universidade de Stuttgart: COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) — Coletivo de robôs móveis proposto, estruturas espaciais reutilizáveis e demonstração TRL4 planejada.
- [Comissão Europeia CORDIS: financiamento COBRAS 101306498](https://cordis.europa.eu/project/id/101306498) — Datas e contribuição da UE; objetivo do projeto, não um teste concluído. A data da fonte é a última atualização exibida na página.
Newsletter da BIG CHANGE
A visão ampla, no seu ritmo.
Matérias recentes sobre IA e robótica, mudanças que merecem atenção e ideias práticas para usar. Escolha um briefing diário, um resumo semanal ou uma perspectiva mensal.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
Sua privacidade, sua escolha.
O armazenamento necessário ajuda a proteger o site e a lembrar suas escolhas. O Google Analytics opcional permanece desativado até você autorizá-lo. Você pode ler todas as matérias usando apenas o armazenamento necessário. Detalhes de privacidade