AI-translated from English; not yet reviewed by a fluent editor.
# O EmArm usa o tato de todo o braço para ajustar os movimentos de um robô
> O protótipo de investigação EmArm da HKUST usa pele tátil e deteção das articulações para ajustar o movimento. Os testes laboratoriais abrangem reconhecimento do toque, equilíbrio de objetos e desvio de obstáculos; a aplicação prática não foi testada.
By BIG CHANGE Editorial
Published: 2026-10-17T22:06:34.878Z
Updated: 2026-10-17T22:06:34.878Z
Canonical: https://bigchange.ai/blog/emarm-whole-arm-touch-robot-movement
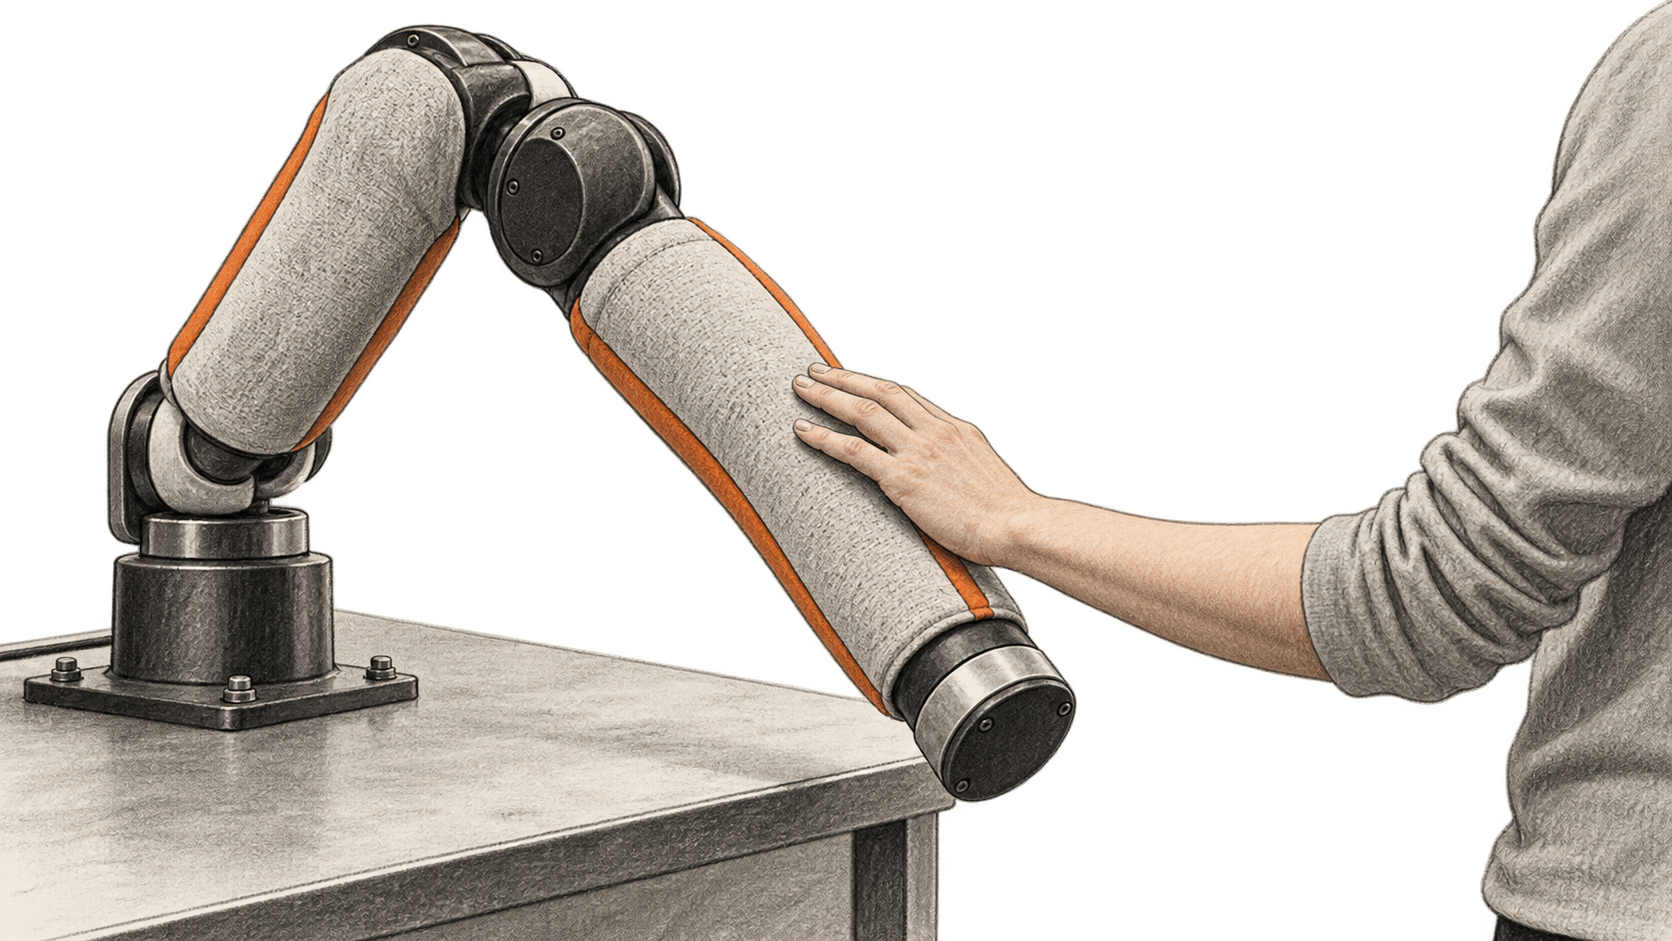
AI-generated conceptual illustration by BIG CHANGE. Generic arm and hand contact; not actual EmArm hardware, a recorded HKUST experiment or deployment.
Investigadores da Universidade de Ciência e Tecnologia de Hong Kong construíram um braço robótico que deteta contacto ao longo da parte superior do braço e do antebraço e usa essa informação para ajustar o movimento. O sistema EmArm combina uma pele tátil ótica macia, deteção da posição das articulações e um circuito de controlo. Nas demonstrações laboratoriais, o braço respondeu ao toque, estabilizou uma bola de basquetebol colocada fora do centro e parou e voltou a planear uma trajetória após contactar com um obstáculo.
A HKUST [descreveu o trabalho em 16 de outubro](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing). O [artigo revisto por pares](https://www.nature.com/articles/s44460-026-00097-1) foi publicado na *Nature Sensors* em 20 de julho. Trata-se de investigação sobre um protótipo, com o novo relato da universidade a chamar a atenção para experiências publicadas anteriormente. Não documenta um robô em utilização em casas, fábricas ou clínicas.
## A grande mudança
- **O que mudou:** O EmArm distribui deteção tátil por grande parte de um braço rígido e integra as características do contacto com os ângulos articulares nas decisões de movimento. Os investigadores relatam demonstrações de classificação de toques, equilíbrio de objetos e novo planeamento de trajetórias quando um obstáculo está fora da visão do robô.
- **Porque é importante:** O contacto pode acontecer em qualquer ponto do braço, incluindo para lá da pinça. Detetar onde e como o braço é tocado dá ao controlador informação que a visão ou alguns sensores de força podem não captar nas tarefas demonstradas.
- **O que acompanhar:** A evidência publicada diz respeito a uma plataforma de investigação e a experiências delimitadas. Para avaliar uma utilização mais ampla seriam necessários testes repetidos em ambientes menos controlados, reprodução independente e acesso prático à implementação.
## Do contacto à alteração do movimento
Segundo a HKUST, a parte superior do braço e o antebraço do EmArm têm mais de 71.000 milímetros quadrados de pele ótica macia. Câmaras no interior do braço leem como a pele muda com o contacto. O sistema combina esse sinal com dados dos ângulos articulares e extrai características como posição, área e força do contacto. O circuito de controlo usa-as para decidir como o braço deve mover-se. O artigo descreve esta solução como uma combinação de mecânica rígida, deteção tátil macia, proprioceção e ação orientada pela perceção.
Num trabalho relacionado, a [mão do Atlas da Boston Dynamics](https://bigchange.ai/blog/boston-dynamics-atlas-hand-learned-tool-use) coloca sensores de pressão na palma e nas pontas dos dedos para manipular objetos. O EmArm investiga o contacto na parte superior do braço e no antebraço. São sistemas robóticos e trabalhos de investigação separados.
Esta configuração importa na demonstração com a bola de basquetebol. A HKUST afirma que o controlador compara as características táteis atuais com uma política aprendida anteriormente, gera comandos de ângulos articulares e ajusta a força enquanto segura uma bola colocada fora do centro. A descrição publicada estabelece uma tarefa de controlo específica; não mostra que o braço consiga lidar com quaisquer objetos ou ambientes.
Noutra experiência, um obstáculo que o sistema visual não conseguia ver entrou na trajetória do braço. A HKUST relata que o toque desencadeou uma paragem, uma avaliação sobre a permanência do obstáculo e uma trajetória revista. A sequência ilustra o que a informação de contacto de todo o braço pode acrescentar ao controlo do movimento. A experiência não estabelece uma classificação geral de segurança para trabalhar junto de pessoas.
## O que as experiências mediram
Os autores referem localização tátil submilimétrica no resumo do artigo. A HKUST apresenta uma resolução espacial de 0,085 milímetros, um limiar de discriminação de dois pontos de 18,2 milímetros e fidelidade de deteção até 97,9% perante cinco formas de perturbação ambiental testadas. São medições desta plataforma nas condições da equipa, não uma medida de funcionamento fiável em locais de trabalho desconhecidos.
A universidade refere também uma precisão até 99,8% ao distinguir cinco tipos de toque humano testados: acariciar, beliscar, tocar com a ponta do dedo, fazer cócegas e bater. O sistema associou estas interações a cinco expressões faciais predefinidas. O resultado é uma classificação de toques numa experiência definida; não é evidência de que o braço detetasse, em geral, as emoções ou intenções de uma pessoa.
O contributo da IA está na interpretação dos sinais táteis e articulares e na sua transformação em decisões nas tarefas demonstradas. A HKUST descreve extração de características em tempo real e uma política de controlo aprendida anteriormente para a tarefa da bola. O resumo do artigo acessível ao público não especifica um modelo de IA de uso geral nem sustenta que o EmArm possa aprender qualquer tarefa de manipulação. Analisámos o artigo e a explicação da universidade, mas não construímos nem testámos o braço, nem reproduzimos as medições relatadas.
## Reprodução e limites práticos
O artigo disponibiliza o conjunto de dados de interação humana através do [figshare](https://doi.org/10.6084/m9.figshare.30360328) e fornece material suplementar e dados das figuras. Indica que o código de apoio pode ser obtido junto do autor de correspondência mediante pedido. O artigo completo é conteúdo sujeito a subscrição. Não encontrámos uma via publicada de acesso ao produto nem um preço do sistema nesses materiais primários. Um conjunto de dados descarregável, por si só, não basta para reproduzir as experiências de hardware, deteção e controlo.
As aplicações futuras propostas pela equipa incluem robôs de serviço, industriais e de assistência médica. São direções possíveis, não utilizações medidas. O resultado imediato é mais restrito e útil: os investigadores demonstraram uma forma de ligar o contacto distribuído pelo braço às decisões de movimento, com questões em aberto sobre robustez, repetibilidade e acesso fora do laboratório.
## Fontes e leituras adicionais
- [Tang e colegas, *Nature Sensors*](https://www.nature.com/articles/s44460-026-00097-1), publicado em 20 de julho de 2026. Descrição revista por pares do quadro de deteção e controlo do EmArm, das categorias de demonstração e da disponibilidade de dados e código. A página acessível do artigo é uma pré-visualização do resumo e dos metadados; o artigo completo exige acesso.
- [Relato da HKUST School of Engineering](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing), 16 de outubro de 2026. Explicação da equipa de investigação e medições e demonstrações relatadas. A perspetiva de aplicação é uma proposta dos investigadores.
- [Conjunto de dados de interação humana no figshare](https://doi.org/10.6084/m9.figshare.30360328), publicado em 21 de julho de 2026. Dados ligados pelo artigo; a disponibilidade destes registos não reproduz o braço.
## Sources
- [Integração sensoriomotora corporizada para deteção tátil de todo o braço e manipulação robótica adaptativa](https://www.nature.com/articles/s44460-026-00097-1) — Artigo revisto por pares, resumo, disponibilidade, figuras e metadados da versão definitiva publicada; o texto completo exige acesso.
- [A HKUST Engineering desenvolve o braço robótico corporizado EmArm com deteção tátil semelhante à humana](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing) — Relato detalhado da equipa de investigação sobre o sistema e as medições laboratoriais comunicadas; fonte com interesse na investigação.
- [Conjunto de dados de reconhecimento da intenção humana](https://doi.org/10.6084/m9.figshare.30360328) — Conjunto de dados público ligado pelo artigo; a disponibilidade não reproduz hardware nem código.
Newsletter BIG CHANGE
A perspetiva geral, ao seu ritmo.
Histórias recentes sobre IA e robótica, mudanças que vale a pena acompanhar e ideias práticas para utilizar. Escolha um briefing diário, um resumo semanal ou uma perspetiva mensal.
Próximo envio agendado (UTC): . A sua primeira edição chegará no próximo envio agendado após a confirmação.
A sua privacidade, a sua escolha.
O armazenamento necessário ajuda a proteger o site e a memorizar as suas escolhas. O Google Analytics opcional permanece desativado até que o autorize. Pode ler todos os artigos utilizando apenas o armazenamento necessário. Detalhes de privacidade