AI-translated from English; not yet reviewed by a fluent editor.
# స్టుట్గార్ట్ నిర్మాణ రోబోటిక్స్కు రెండు భిన్న మార్గాలకు నిధులు
> స్టుట్గార్ట్ విశ్వవిద్యాలయ పరిశోధకులకు నవంబర్ 2026లో ప్రారంభమయ్యే రెండు వేర్వేరు నిర్మాణ రోబోటిక్స్ ప్రాజెక్టులకు నిధులు లభించాయి. SCALAR క్రేన్ సహాయంతో కలప భాగాలను అమర్చాలని యోచిస్తుండగా, COBRAS మళ్లీ ఉపయోగించగల స్పేస్ ఫ్రేమ్ల కోసం మొబైల్ రోబోట్ బృందాలను ప్రతిపాదిస్తోంది. ఏ ప్రాజెక్టూ నిర్మాణ ప్రదేశంలో ఉత్పాదకత ఫలితాలను నివేదించలేదు.
By BIG CHANGE Editorial
Published: 2026-10-06T22:47:01.220Z
Updated: 2026-10-06T22:47:01.220Z
Canonical: https://bigchange.ai/blog/stuttgart-scalar-cobras-construction-robot-research
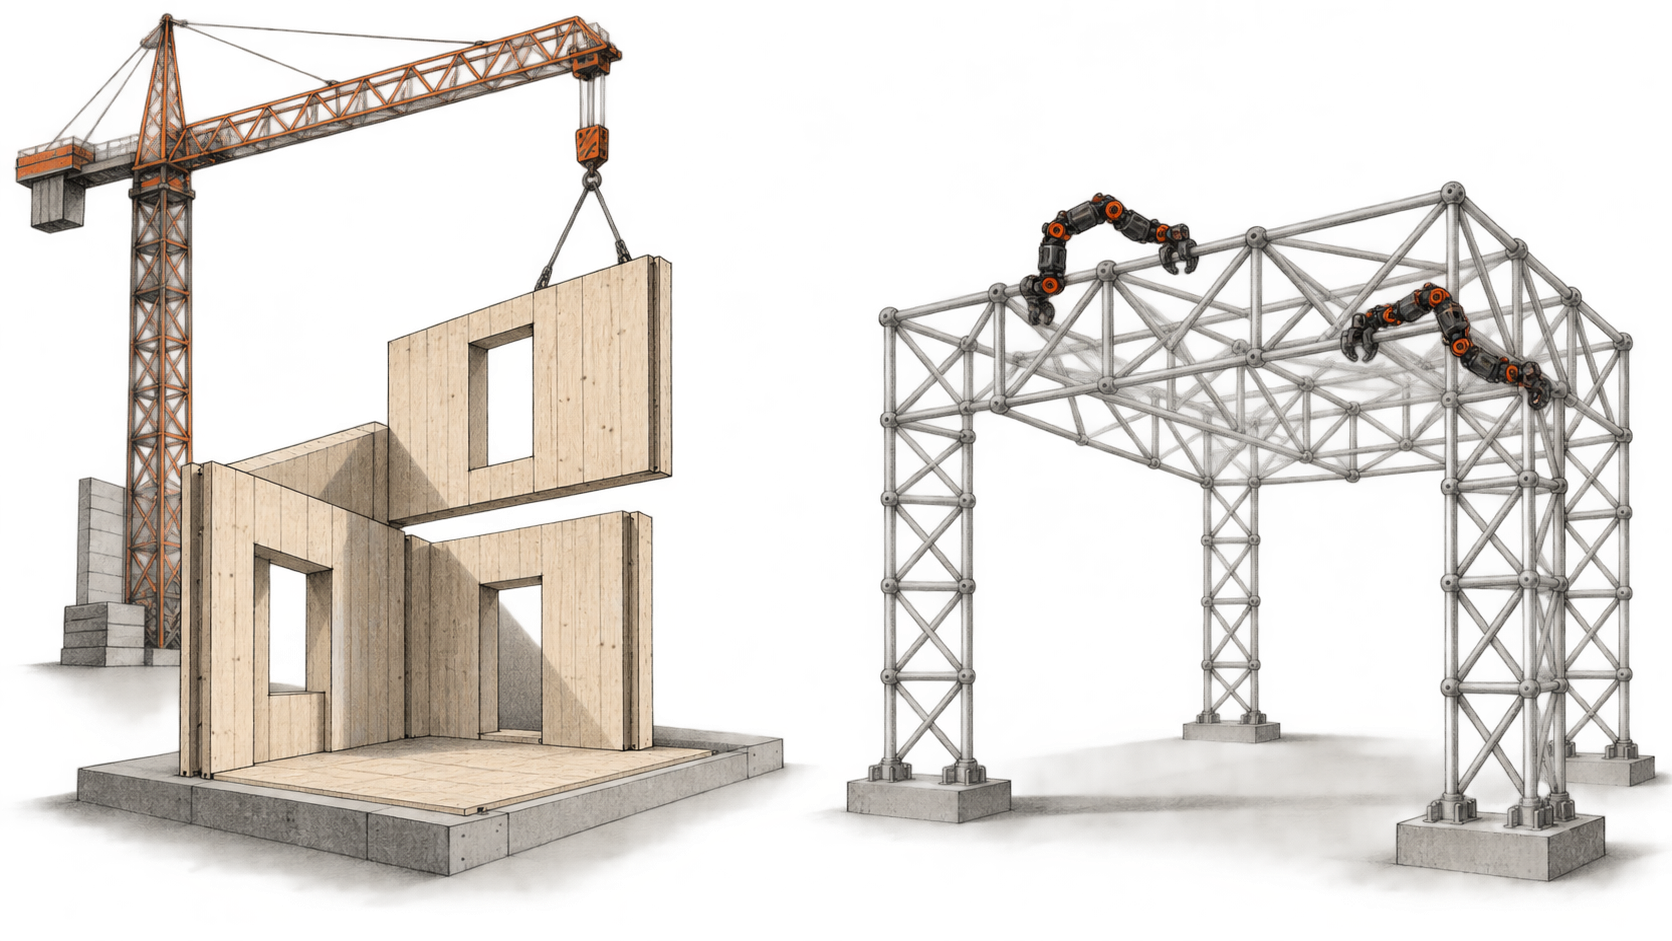
SCALAR's crane-assisted timber assembly and COBRAS's robot collective on a reusable space frame, illustrated from the projects' proposed concepts. AI-generated artwork by BIG CHANGE; not documentary imagery, a completed demonstration or deployed systems.
స్టుట్గార్ట్ విశ్వవిద్యాలయానికి రెండు నిర్మాణ రోబోటిక్స్ ప్రాజెక్టుల కోసం యూరోపియన్ పరిశోధన నిధులు లభించాయి: [SCALAR మరియు COBRAS](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/). రెండూ 2026 నవంబర్ 1న ప్రారంభమై 2029 అక్టోబర్ వరకు కొనసాగాలని షెడ్యూల్ చేశారు. యంత్రాలతో నిర్మాణాలను అక్కడికక్కడే అమర్చేందుకు రెండు వేర్వేరు పద్ధతులను వాటి ప్రణాళికలు వివరిస్తున్నాయి. నిర్మాణ ప్రదేశంలో అమలు లేదా కొలిచిన ఉత్పాదకత పెరుగుదలను ఏ ప్రాజెక్టూ నివేదించలేదు.
## పెద్ద మార్పు
- **ఏమి మారింది:** నిధులు పొందిన రెండు పరిశోధనా కార్యక్రమాలు ఇప్పుడు రోబోట్ సమన్వయాన్ని, భవన భాగాల రూపకల్పనను ఒకే ప్రణాళికలో కలుపుతున్నాయి. కలప మాడ్యూళ్లను అమర్చేందుకు క్రేన్లు, చిన్న రోబోట్లను SCALAR ప్రతిపాదిస్తోంది; మళ్లీ ఉపయోగించగల స్పేస్ ఫ్రేమ్ల కోసం మొబైల్ రోబోట్ బృందాలను COBRAS ప్రతిపాదిస్తోంది. ఇవి పరిశోధన లక్ష్యాలు మాత్రమే; నిర్మాణ ప్రదేశాల్లో ఇప్పటికే పనిచేస్తున్న సేవలు కావు.
- **ఇది ఎందుకు ముఖ్యం:** నిర్మాణ రంగానికి తేడా ఆచరణాత్మకమైనది: ఆటోమేషన్ రోబోట్లపై మాత్రమే కాకుండా, యంత్రాలతో అమర్చేలా భాగాలు, జాయింట్లు రూపొందించడంపైనా ఆధారపడుతుంది. క్రేన్ ఆధారిత కలప వ్యవస్థకు, మొబైల్ రోబోట్ సమూహానికి వేర్వేరు నిర్వహణ, సమన్వయ సమస్యలు ఎదురవుతాయి.
- **ఏం గమనించాలి:** రెండు గ్రాంట్లలోనూ సాంకేతిక సిద్ధత స్థాయి 4 ప్రదర్శన ఉంది. ప్రతినిధి పరిస్థితుల్లో నిర్దేశించిన నిర్మాణాలను బృందాలు పదేపదే అమర్చగలవా, సురక్షిత సమన్వయం మరియు విశ్వసనీయ సెన్సింగ్ సాధ్యమవుతాయా అన్నది ఉపయోగకరమైన సాక్ష్యం. పనిస్థల ఉత్పాదకత, వాణిజ్య సిద్ధతను నిరూపించేందుకు మరింత సమాచారం అవసరం.
## SCALAR: క్రేన్లు, మొబైల్ రోబోట్లు, కలప మాడ్యూళ్లు
[SCALAR ](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/)రోబోటిక్ అసెంబ్లీ ప్రక్రియతో పాటు రూపకల్పన చేసిన కలప నిర్మాణ వ్యవస్థను ప్రతిపాదిస్తోంది. మార్పులు చేసిన క్రేన్లు గోడ, అంతస్తు, ముఖభాగ భాగాలను తరలించి సుమారుగా సరైన చోట ఉంచుతాయి. ఆపై మొబైల్ రోబోట్లు, ఎండ్ ఎఫెక్టర్లు భాగాలను సరిచేసి అమర్చుతాయి; మొబైల్ రోబోట్లు స్క్రూ జాయింట్లను చేస్తాయి. మానవ పర్యవేక్షణలో పరికరాలను సమన్వయం చేయడానికి ఉమ్మడి డిజిటల్ నియంత్రణ వ్యవస్థ ఉద్దేశించబడింది. నిర్మాణానికి ముందు అసెంబ్లీ క్రమాన్ని అనుకరించాలని పరిశోధకులు యోచిస్తున్నారు.
ఈ ప్రాజెక్టులో కొత్త కలప భవన భాగాలు, ముఖభాగ పునరుద్ధరణ రెండూ ఉన్నాయి. దాని [EU గ్రాంట్ రికార్డు](https://cordis.europa.eu/project/id/101306614) ప్రతినిధి నిర్మాణ పరిస్థితుల్లో పూర్తి స్థాయి సాంకేతిక సిద్ధత స్థాయి 4 ప్రదర్శనను నిర్దేశిస్తుంది; ఇందులో బహుళ అంతస్తుల భాగం, పునరుద్ధరణ సందర్భం ఉంటాయి. ఇది ప్రణాళికలోని పరిశోధనా ప్రదర్శన; కస్టమర్ ప్రదేశంలో పూర్తయిన పైలట్ కాదు.
## COBRAS: మొబైల్ రోబోట్లు, మళ్లీ ఉపయోగించగల స్పేస్ ఫ్రేమ్లు
[COBRAS ](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/)వేరే మార్గాన్ని అనుసరిస్తోంది. కేంద్ర నియంత్రణ లేకుండానే సమన్వయంతో తేలికపాటి స్పేస్ ఫ్రేమ్లను అమర్చి, విడదీయగల ఒకే రకమైన విద్యుత్చోదిత మొబైల్ రోబోట్లను అభివృద్ధి చేయాలని పరిశోధకులు భావిస్తున్నారు. ముందుగా తయారైన భాగాలను విడదీసి మళ్లీ ఉపయోగించగలిగేలా నిర్మాణం, రోబోట్ వ్యవస్థలను కలిపి రూపొందిస్తారు. పనిని బట్టి రోబోట్ల సంఖ్యను మార్చవచ్చని, ఒక రోబోట్ నిర్వహణలో ఉన్నప్పటికీ పని కొనసాగవచ్చని స్టుట్గార్ట్ పేర్కొంది; ఇవి ప్రతిపాదిత వ్యవస్థ లక్షణాలు.
COBRAS [గ్రాంట్ రికార్డు ](https://cordis.europa.eu/project/id/101306498)సాంకేతిక సిద్ధత స్థాయి 4 ప్రదర్శనను లక్ష్యంగా పెట్టుకుంది: ముందుగా తయారు చేసిన భాగాలతో రోబోట్ బృందం స్పేస్ ఫ్రేమ్ను అమరుస్తుంది. SCALARకు భిన్నంగా, ప్రతిపాదిత విధానం మార్పులు చేసిన క్రేన్లపై ఆధారపడదు. పేర్కొన్న ప్రయోజనాలు నిజమైన భవన ప్రాజెక్టులో ఇంకా చూపబడలేదు.
## నిధులు పరిశోధనకు వేదికను సిద్ధం చేస్తున్నాయి
రెండు ప్రాజెక్టులనూ European Innovation Council యొక్క Pathfinder Challenge కింద స్టుట్గార్ట్లోని Institute for Computational Design and Construction సమన్వయం చేస్తోంది. ప్రతి గ్రాంట్ విలువ సుమారు €4 million అని విశ్వవిద్యాలయం చెబుతోంది; EU రికార్డుల్లో SCALARకు €3,997,296.25, COBRASకు €3,999,913.67 విరాళాలుగా ఉన్నాయి. రెండు గ్రాంట్ల కాలం 2026 నవంబర్ 1 నుంచి 2029 అక్టోబర్ 31 వరకు.
బృందాలు ఏమి నిర్మించి ప్రదర్శించాలని భావిస్తున్నాయో గ్రాంట్ వివరణలు చెబుతున్నాయి. నిర్మాణ వేగం, కార్మిక ఖర్చు ఆదా, దుమ్ము లేదా మారే వెలుతురులో విశ్వసనీయత, పనిచేస్తున్న నిర్మాణ ప్రదేశంలో పనితీరుపై అవి ఫలితాలు ఇవ్వవు. నియంత్రిత ప్రదర్శనను దాటి ఏదైనా పరిశోధనా మార్గం ముందుకు వెళ్లగలదో అంచనా వేయడానికి ఈ కొలతలు అవసరం.
## మూలాలు మరియు తదుపరి పఠనం
- [స్టుట్గార్ట్ విశ్వవిద్యాలయ ప్రకటన](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/), 2026 అక్టోబర్ 6: రెండు ప్రాజెక్టులు, పరిశోధన ప్రారంభం, భాగస్వాములు, వేర్వేరు ప్రణాళికలను వివరిస్తుంది. ఉత్పాదకత, స్థిరత్వం గురించిన వాక్యాలు లక్ష్యాలనే సూచిస్తాయి.
- [SCALAR ప్రాజెక్టు పేజీ](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) మరియు [EU గ్రాంట్ రికార్డు](https://cordis.europa.eu/project/id/101306614): కలప మాడ్యూళ్లు, రోబోట్ పనుల విభజన, ప్రణాళికలోని ప్రదర్శన, తేదీలు, EU విరాళాల వివరాలు.
- [COBRAS ప్రాజెక్టు పేజీ](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) మరియు [EU గ్రాంట్ రికార్డు](https://cordis.europa.eu/project/id/101306498): మొబైల్ రోబోట్ సమూహం, స్పేస్ ఫ్రేమ్ రూపకల్పన, ప్రణాళికలోని ప్రదర్శన, తేదీలు, EU విరాళాల వివరాలు.
## Sources
- [స్టుట్గార్ట్ విశ్వవిద్యాలయం: నిర్మాణ ప్రదేశాల కోసం రోబోట్ బృందాలు](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/) — ప్రకటన, ప్రారంభ కాలం, సుమారు నిధులు, భాగస్వాములు, వేర్వేరు ప్రతిపాదిత నిర్మాణాలు; ప్రయోజనాలు లక్ష్యాలుగానే ఉన్నాయి.
- [స్టుట్గార్ట్ విశ్వవిద్యాలయం ICD: SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) — ప్రతిపాదిత కలప అసెంబ్లీ వ్యవస్థ, క్రేన్లు మరియు మొబైల్ రోబోట్ల పాత్రలు, డిజిటల్ సమన్వయం, ప్రణాళికలోని TRL4 ప్రదర్శన.
- [యూరోపియన్ కమిషన్ CORDIS: SCALAR గ్రాంట్ 101306614](https://cordis.europa.eu/project/id/101306614) — గ్రాంట్ తేదీలు, EU విరాళం; ఇది ప్రాజెక్టు లక్ష్యం, పూర్తయిన పరీక్ష కాదు. మూలం తేదీ పేజీలో చూపిన చివరి నవీకరణ తేదీ.
- [స్టుట్గార్ట్ విశ్వవిద్యాలయం ICD: COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) — ప్రతిపాదిత మొబైల్ రోబోట్ సమూహం, మళ్లీ ఉపయోగించగల స్పేస్ ఫ్రేమ్లు, ప్రణాళికలోని TRL4 ప్రదర్శన.
- [యూరోపియన్ కమిషన్ CORDIS: COBRAS గ్రాంట్ 101306498](https://cordis.europa.eu/project/id/101306498) — గ్రాంట్ తేదీలు, EU విరాళం; ఇది ప్రాజెక్టు లక్ష్యం, పూర్తయిన పరీక్ష కాదు. మూలం తేదీ పేజీలో చూపిన చివరి నవీకరణ తేదీ.
BIG CHANGE వార్తాపత్రిక
పెద్ద దృశ్యం. మీ వేగంతో.
AI, రోబోటిక్స్ తాజా కథనాలు, గమనించదగిన మార్పులు, ఆచరణలో పెట్టగల ఆలోచనలు. రోజువారీ బ్రీఫింగ్, వారపు సంకలనం లేదా నెలవారీ దృక్కోణం ఎంచుకోండి.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
మీ గోప్యత, మీ ఎంపిక.
అవసరమైన నిల్వ సైట్ భద్రతకు తోడ్పడి, మీ ఎంపికలను గుర్తుంచుకుంటుంది. మీరు అనుమతించే వరకు ఐచ్ఛిక Google Analytics ఆఫ్లోనే ఉంటుంది. అవసరమైన స్టోరేజ్తోనే ప్రతి కథనాన్ని చదవవచ్చు. గోప్యత వివరాలు