AI-translated from English; not yet reviewed by a fluent editor.
# EmArm پورے بازو کے لمس سے روبوٹ کی حرکت کو ایڈجسٹ کرتا ہے
> HKUST کا تحقیقی پروٹوٹائپ EmArm لمسی جلد اور جوڑوں کی حس سے حرکت کو ایڈجسٹ کرتا ہے۔ لیبارٹری ٹیسٹ لمس پہچاننے، چیز کا توازن رکھنے اور رکاوٹ سے بچنے پر مشتمل ہیں؛ عملی تعیناتی ابھی آزمائی نہیں گئی۔
By BIG CHANGE Editorial
Published: 2026-10-17T22:06:34.878Z
Updated: 2026-10-17T22:06:34.878Z
Canonical: https://bigchange.ai/blog/emarm-whole-arm-touch-robot-movement
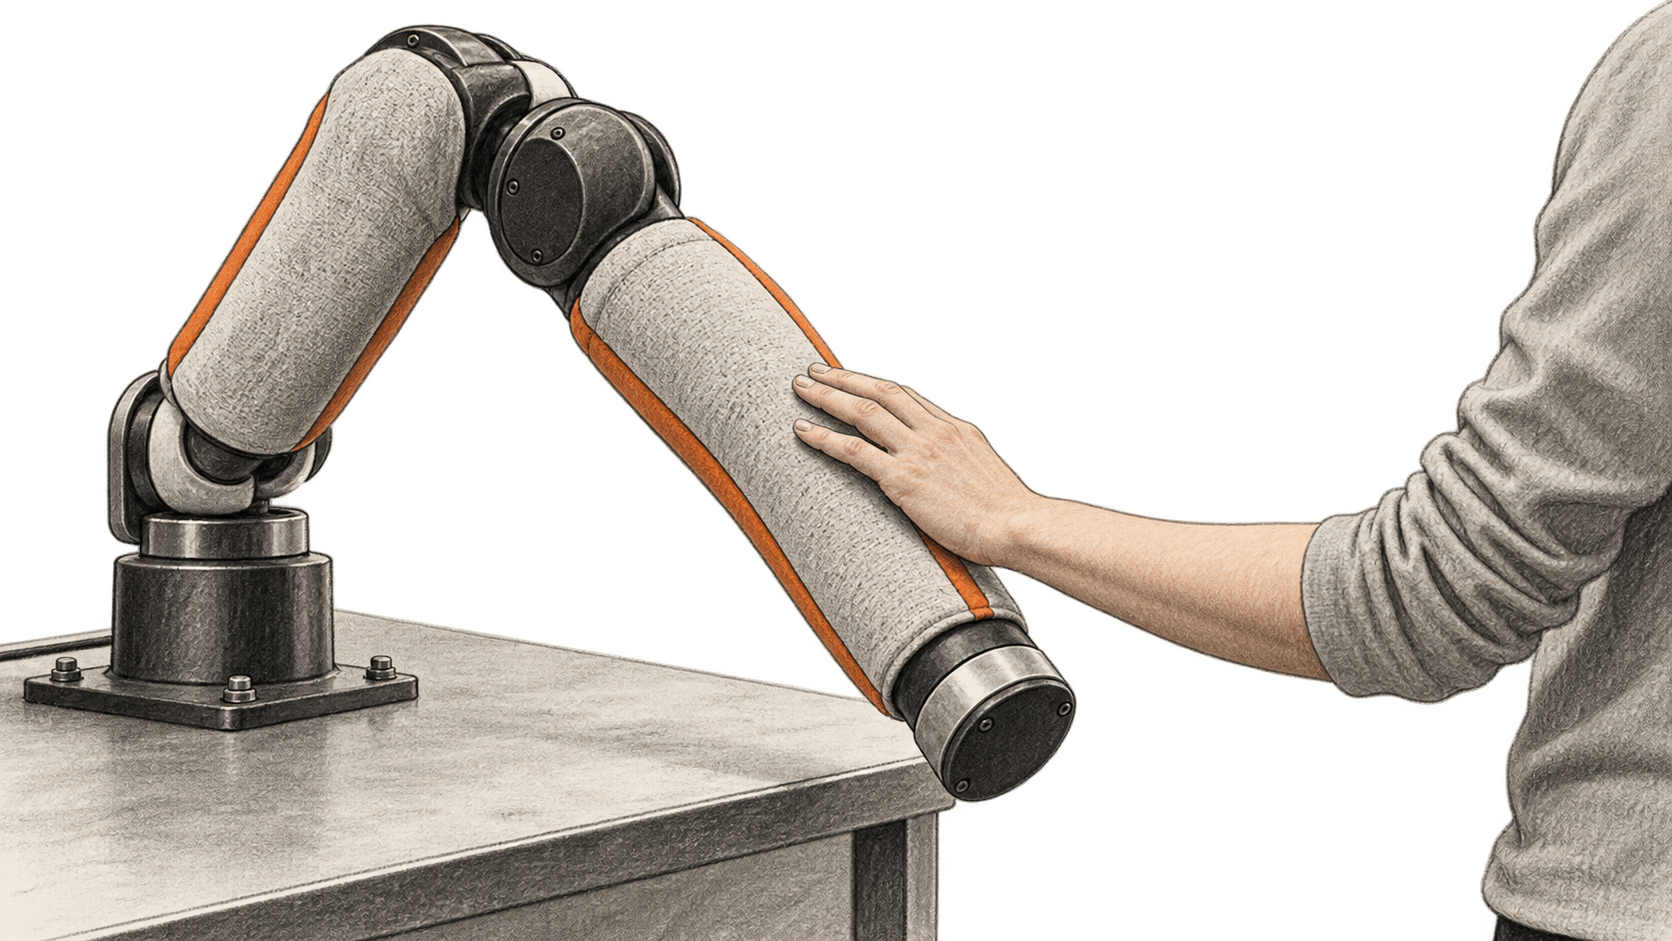
AI-generated conceptual illustration by BIG CHANGE. Generic arm and hand contact; not actual EmArm hardware, a recorded HKUST experiment or deployment.
ہانگ کانگ یونیورسٹی آف سائنس اینڈ ٹیکنالوجی کے محققین نے ایک روبوٹک بازو بنایا ہے جو بالائی بازو اور ساعد پر ہونے والے رابطے کو محسوس کرتا ہے، پھر اسی معلومات سے حرکت کو ایڈجسٹ کرتا ہے۔ ان کا EmArm نظام نرم بصری لمسی جلد، جوڑوں کی پوزیشن کی حس اور ایک کنٹرول لوپ کو یکجا کرتا ہے۔ لیبارٹری مظاہروں میں بازو نے لمس پر ردعمل دیا، مرکز سے ہٹ کر رکھے باسکٹ بال کو متوازن رکھا، اور رکاوٹ کو چھونے کے بعد رک کر راستہ دوبارہ بنایا۔
HKUST نے [16 اکتوبر کو اس کام کی تفصیل بیان کی](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing)۔ [ہم مرتبہ ماہرین کا جائزہ شدہ تحقیقی مقالہ](https://www.nature.com/articles/s44460-026-00097-1) 20 جولائی کو *Nature Sensors* میں شائع ہوا تھا۔ یہ ایک پروٹوٹائپ پر تحقیق ہے؛ یونیورسٹی کی نئی تحریر پہلے شائع شدہ تجربات کی طرف توجہ دلاتی ہے۔ اس میں گھروں، کارخانوں یا کلینکس میں تعینات روبوٹ کی دستاویز پیش نہیں کی گئی۔
## بڑی تبدیلی
- **کیا بدلا:** EmArm ایک سخت ساخت والے بازو کے بڑے حصے میں لمس کی حس رکھتا ہے اور رابطے کی خصوصیات کو جوڑوں کے زاویوں کے ساتھ حرکت کے فیصلوں میں استعمال کرتا ہے۔ محققین لمس کی درجہ بندی، چیز کا توازن برقرار رکھنے اور روبوٹ کی نظر سے باہر رکاوٹ ہونے پر راستہ دوبارہ بنانے کے مظاہرے بیان کرتے ہیں۔
- **یہ کیوں اہم ہے:** رابطہ بازو پر کہیں بھی ہو سکتا ہے، گرفت کرنے والے حصے سے باہر بھی۔ بازو کو کہاں اور کیسے چھوا گیا، یہ محسوس کرنے سے کنٹرولر کو ایسی معلومات ملتی ہیں جو دکھائے گئے کاموں میں بصارت یا چند قوت سینسر کی پکڑ میں نہ آ سکیں۔
- **کس پر نظر رکھیں:** شائع شدہ شواہد ایک تحقیقی پلیٹ فارم اور محدود تجربات سے متعلق ہیں۔ وسیع استعمال جانچنے کے لیے کم قابو شدہ ماحول میں بار بار ٹیسٹ، آزادانہ اعادہ اور نظام کی عملی ساخت تک رسائی درکار ہوگی۔
## رابطے سے حرکت میں تبدیلی تک
HKUST کے مطابق EmArm کے بالائی بازو اور ساعد پر 71,000 مربع ملی میٹر سے زیادہ نرم بصری جلد ہے۔ بازو کے اندر کیمرے پڑھتے ہیں کہ رابطے سے جلد کیسے بدلتی ہے۔ نظام اس سگنل کو جوڑوں کے زاویوں کے ڈیٹا سے ملا کر رابطے کی جگہ، رقبے اور قوت جیسی خصوصیات نکالتا ہے۔ کنٹرول لوپ انہی کی بنیاد پر طے کرتا ہے کہ بازو کیسے حرکت کرے۔ مقالہ اسے سخت میکانی ساخت، نرم لمسی حس، اپنے جسم کی حالت کے احساس اور ادراک کی بنیاد پر عمل کے امتزاج کے طور پر بیان کرتا ہے۔
متعلقہ تحقیق میں، [Boston Dynamics کے Atlas کا ہاتھ](https://bigchange.ai/blog/boston-dynamics-atlas-hand-learned-tool-use) چیزیں سنبھالنے کے لیے ہتھیلی اور انگلیوں کے سروں پر دباؤ کے سینسر رکھتا ہے۔ EmArm بالائی بازو اور ساعد پر رابطے کا مطالعہ کرتا ہے۔ یہ الگ روبوٹ نظام اور الگ تحقیقی کوششیں ہیں۔
باسکٹ بال کے مظاہرے میں یہ ترتیب اہم ہے۔ HKUST کے مطابق کنٹرولر موجودہ لمسی خصوصیات کا پہلے سیکھی گئی پالیسی سے موازنہ کرتا، جوڑوں کے زاویوں کی ہدایات بناتا اور مرکز سے ہٹ کر رکھے بال کو تھامتے ہوئے قوت بدلتا ہے۔ شائع شدہ تفصیل ایک مخصوص کنٹرول کام ثابت کرتی ہے؛ یہ نہیں دکھاتی کہ بازو کسی بھی چیز یا ماحول کو سنبھال سکتا ہے۔
ایک اور تجربے میں بصری نظام کو نظر نہ آنے والی رکاوٹ بازو کے راستے میں آ گئی۔ HKUST بتاتا ہے کہ لمس نے رکنے، رکاوٹ کے باقی رہنے کی جانچ اور راستے میں تبدیلی کو متحرک کیا۔ یہ ترتیب دکھاتی ہے کہ پورے بازو کے رابطے کی معلومات حرکت کے کنٹرول میں کیا اضافہ کر سکتی ہیں۔ اس تجربے سے انسانوں کے ساتھ کام کرنے کے لیے عمومی حفاظتی درجہ ثابت نہیں ہوتا۔
## تجربات میں کیا ناپا گیا
مصنفین مقالے کے خلاصے میں ایک ملی میٹر سے کم سطح پر لمس کی جگہ معلوم کرنے کی اطلاع دیتے ہیں۔ HKUST مکانی ریزولیوشن 0.085 ملی میٹر، دو نقطوں کو الگ پہچاننے کی حد 18.2 ملی میٹر اور ماحولیاتی خلل کی پانچ آزمودہ صورتوں میں 97.9% تک سینسنگ کی مطابقت بیان کرتا ہے۔ یہ ٹیم کی شرائط میں اس پلیٹ فارم کی پیمائشیں ہیں، ناواقف کام کی جگہوں میں قابل اعتماد کارکردگی کی پیمائش نہیں۔
یونیورسٹی آزمائی گئی پانچ انسانی لمس کی اقسام—سہلانا، چٹکی کاٹنا، انگلی سے ٹہوکا دینا، گدگدی کرنا اور مارنا—کو الگ پہچاننے میں 99.8% تک درستگی بھی بیان کرتی ہے۔ نظام نے ان تعاملات کو پہلے سے مقرر پانچ چہرے کے تاثرات سے جوڑا۔ یہ ایک متعین تجربے میں لمس کی درجہ بندی ہے؛ اس کا ثبوت نہیں کہ بازو نے عمومی طور پر کسی شخص کے جذبات یا نیت کو پہچانا۔
AI کا حصہ لمسی اور جوڑوں کے سگنل کو سمجھ کر دکھائے گئے کاموں میں فیصلوں میں بدلنا ہے۔ HKUST بال کے کام کے لیے حقیقی وقت میں خصوصیات نکالنے اور پہلے سیکھی گئی کنٹرول پالیسی کا ذکر کرتا ہے۔ عام رسائی والا مقالے کا خلاصہ کوئی عمومی مقصد کا AI ماڈل متعین نہیں کرتا، نہ اس دعوے کی تائید کرتا ہے کہ EmArm چیزیں سنبھالنے کا ہر کام سیکھ سکتا ہے۔ ہم نے مقالہ اور یونیورسٹی کی وضاحت دیکھی، لیکن بازو بنایا یا آزمایا نہیں اور بتائی گئی پیمائشیں دوبارہ حاصل نہیں کیں۔
## اعادہ اور عملی حدود
مقالہ انسانی تعامل کا ڈیٹاسیٹ فراہم کرتا ہے، جس کا ذریعہ [figshare](https://doi.org/10.6084/m9.figshare.30360328) ہے، اور اضافی مواد نیز شکلوں کا ڈیٹا بھی دیتا ہے۔ اس کے مطابق معاون کوڈ درخواست پر رابطہ مصنف سے دستیاب ہے۔ مکمل مقالہ سبسکرپشن کے تحت ہے۔ ان بنیادی مواد میں ہمیں مصنوعات تک رسائی کا شائع شدہ راستہ یا نظام کی قیمت نہیں ملی۔ صرف ڈاؤن لوڈ ہونے والا ڈیٹاسیٹ ہارڈویئر، حس اور کنٹرول کے تجربات کو دوبارہ کرنے کے لیے کافی نہیں۔
ٹیم کے مجوزہ آئندہ استعمال میں خدمات، صنعت اور طبی معاونت کے روبوٹ شامل ہیں۔ یہ ممکنہ سمتیں ہیں، پیمائش شدہ عملی تعیناتیاں نہیں۔ فوری نتیجہ زیادہ محدود اور مفید ہے: محققین نے بازو پر پھیلے رابطے کو حرکت کے فیصلوں سے جوڑنے کا طریقہ دکھایا، جبکہ لیبارٹری سے باہر مضبوطی، نتائج دہرانے کی صلاحیت اور رسائی کے سوالات کھلے ہیں۔
## ذرائع اور مزید مطالعہ
- [Tang اور ساتھی، *Nature Sensors*](https://www.nature.com/articles/s44460-026-00097-1)، 20 جولائی 2026 کو شائع ہوا۔ EmArm کے حس اور کنٹرول کے ڈھانچے، مظاہروں کی اقسام اور ڈیٹا و کوڈ کی دستیابی کی ہم مرتبہ ماہرین کی جائزہ شدہ وضاحت۔ قابل رسائی مضمون کا صفحہ خلاصے اور میٹاڈیٹا کا پیش منظر ہے؛ مکمل مقالے کے لیے رسائی ضروری ہے۔
- [HKUST School of Engineering کی تحریر](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing)، 16 اکتوبر 2026۔ تحقیقی ٹیم کی وضاحت اور بیان کردہ پیمائشیں اور مظاہرے۔ استعمال کا آئندہ تصور محققین کی تجویز ہے۔
- [figshare پر انسانی تعامل کا ڈیٹاسیٹ](https://doi.org/10.6084/m9.figshare.30360328)، 21 جولائی 2026 کو پوسٹ ہوا۔ مقالے سے منسلک ڈیٹاسیٹ؛ ان ریکارڈز کی دستیابی بازو کو دوبارہ تیار کرنا نہیں ہے۔
## Sources
- [پورے بازو کی لمسی حس اور موافق روبوٹک اشیا سنبھالنے کے لیے مجسم حسی و حرکی یکجائی](https://www.nature.com/articles/s44460-026-00097-1) — ہم مرتبہ ماہرین کا جائزہ شدہ مقالہ، خلاصہ، دستیابی، شکلیں اور حتمی شائع شدہ نسخے کا میٹاڈیٹا؛ مکمل متن کے لیے رسائی درکار ہے۔
- [HKUST Engineering نے انسانی جیسی لمسی حس والا مجسم روبوٹک بازو EmArm تیار کیا](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing) — نظام اور بیان کردہ لیبارٹری پیمائشوں کے بارے میں تحقیقی ٹیم کی تفصیلی تحریر؛ تحقیق میں مفاد رکھنے والا ذریعہ۔
- [انسانی نیت کی شناخت کا ڈیٹاسیٹ](https://doi.org/10.6084/m9.figshare.30360328) — مقالے سے منسلک عوامی ڈیٹاسیٹ؛ دستیابی ہارڈویئر یا کوڈ کی دوبارہ تیاری نہیں ہے۔
BIG CHANGE نیوز لیٹر
بڑی تصویر۔ اپنی رفتار سے۔
AI اور روبوٹکس کی تازہ کہانیاں، قابلِ توجہ تبدیلیاں اور عملی خیالات۔ روزانہ بریفنگ، ہفتہ وار خلاصہ یا ماہانہ نقطۂ نظر منتخب کریں۔
اگلی مقررہ ترسیل (UTC): . تصدیق کرنے کے بعد اگلی مقررہ ترسیل پر آپ کو پہلا شمارہ ملے گا۔
آپ کی رازداری، آپ کا انتخاب۔
ضروری اسٹوریج سائٹ کی حفاظت میں مدد دیتا ہے اور آپ کی ترجیحات یاد رکھتا ہے۔ آپ کی اجازت تک اختیاری Google Analytics بند رہتا ہے۔ آپ ہر کہانی صرف ضروری اسٹوریج کے ساتھ پڑھ سکتے ہیں۔ رازداری کی تفصیل