Markdown 版本
AI-translated from English; not yet reviewed by a fluent editor.
# KAIST 的 RAIBO2 马拉松研究揭示机器人如何消耗电量
> RAIBO2 于 2024 年 11 月仅用一块电池跑完马拉松。2026 年 9 月 23 日发表于《自然》的研究解释了关节硬件和学习式步态如何协同设计,但尚未测试实地工作负载。
By BIG CHANGE Editorial
Published: 2026-09-24T05:45:44.646Z
Updated: 2026-09-24T05:45:44.646Z
Canonical: https://bigchange.ai/blog/raibo2-marathon-energy-efficient-robot-gait
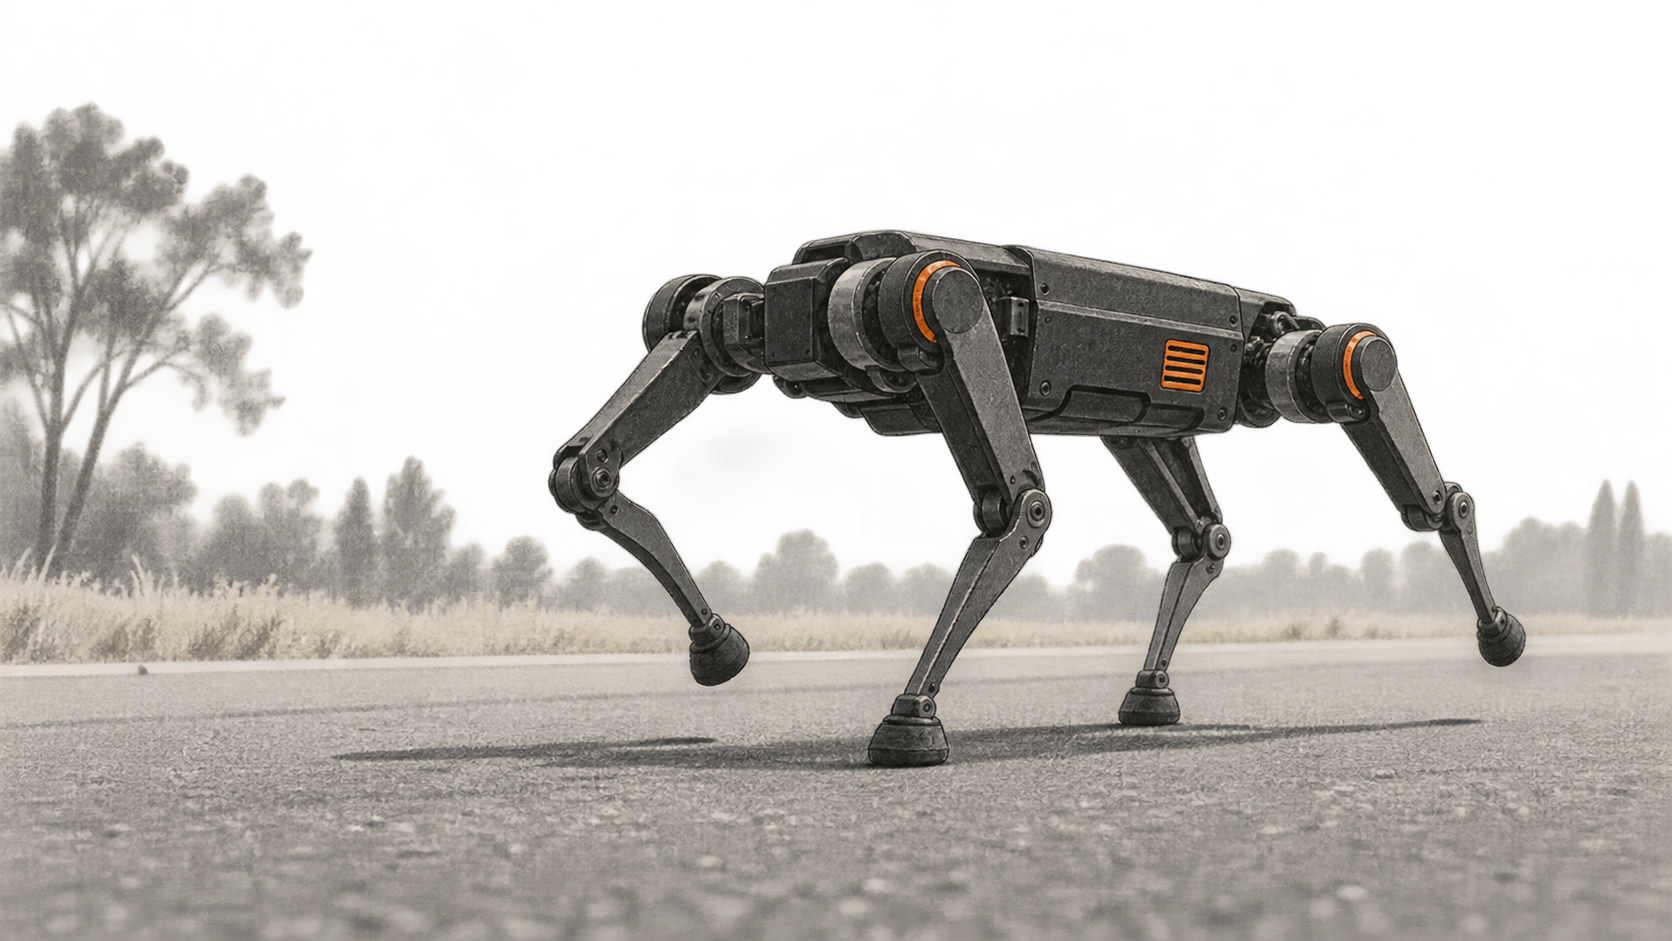
AI-generated conceptual illustration by BIG CHANGE.
KAIST 的四足机器人 RAIBO2 于 2024 年 11 月在韩国一场公路马拉松中完成了 42.195 公里的赛程,**2024 年 11 月**,用时 4 小时 19 分 52 秒,全程只用了一次充电。新进展是一篇[2026 年 9 月 23 日发表于《自然》的论文](https://www.nature.com/articles/s41586-026-11102-5),解释设计人员如何同时改进机器人腿部、电机电子设备和学习式步态,以减少能量损耗。
## 重大变化
- **变化内容:**一篇经同行评审的研究将长距离户外行走与整台四足机器人的能量损耗模型结合起来。它提供的不只是距离数据,还展示了机器人设计者可以进一步分析的问题:电机发热、关节摩擦和落足冲击如何争用同一块电池所储存的能量。
- **为何重要:**续航能力决定移动机器人离开充电设施后能工作多久。RAIBO2 展示了一种通过协同设计关节硬件和步态控制来延长续航的方法,但这场马拉松没有测试送货或巡检工作负载。
- **关注事项:**今后比较四足机器人时,有参考价值的是在指定电池、速度、路线和负载条件下的行驶距离。研究团队自己的对比表混用了实测和估算数据,因此不能只凭一个宣传续航数字就断定另一台机器人执行同一任务的表现。
## 马拉松成绩及其局限
《[自然》论文](https://www.nature.com/articles/s41586-026-11102-5)报告 RAIBO2 的运输成本为 0.25。该指标将所用能量与机器人重量和行驶距离联系起来。论文摘要将此数值与人类参考值 0.37 作比较,还称根据作者的比较,机器人单次充电行驶距离超过现有四足机器人的三倍。这些是作者的计算和比较对象,并非在相同实地任务下得出的普遍排名。
比赛在第 22 届尚州柿饼马拉松赛道举行,[根据 KAIST 于 2024 年 11 月 17 日发布的通报](https://news.kaist.ac.kr/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41590&mode=V&skey=keyword&sval=RAIBO)。KAIST 称,赛道在约第 14 公里和第 28 公里处有两段约 50 米的爬坡。[KAIST 较早的通报](https://news.kaist.ac.kr/site/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41550&mode=V&skey=keyword&sval=RAIBO2)称,团队在 2024 年 9 月首次参赛,电池耗尽时已跑到 37 公里。11 月的完赛因此是在此前一次失败尝试和设计改进之后实现的,其中包括增大电池容量。
这场马拉松展示了机器人在公路赛道上、与跑步者同行时持续运动的能力。KAIST 于 2024 年表示,自主导航属于未来工作。该机器人据称在校园测试中沿 GPS 指引路线行进,但这并不能证明它在马拉松中会自主选择路线,或执行送货和巡逻任务。
## 每一步如何节省能量
作者描述了一个相互关联的设计问题。关节电机需要耗电来支撑机身。腿部运动会产生摩擦,每次落足也会在接触地面时耗散能量。一种能减少某项损耗的站立姿势或腿部设计,可能会增加另一项损耗。公开的[研究预印本](https://www.researchsquare.com/article/rs-6040970/v1)介绍了轻量化腿部、低传动比传动装置,以及用于降低电阻和开关损耗的电机驱动电路。[《自然》摘要](https://www.nature.com/articles/s41586-026-11102-5)也指出了相同的三个设计领域:机械结构、电机电子设备和运动控制。
步态控制器是在模拟环境中通过强化学习训练的。根据预印本,其训练奖励包括在脚触地之前减速,以及降低电机的电流需求。这些措施旨在减少撞击损耗和电机发热。KAIST 还表示,关节可在下坡时回收部分能量。这些因素都不能单独解释马拉松距离;据报告,续航提升来自对整个机器人系统的协同调校。
## 续航对比能说明什么
最终论文的[补充比较电子表格](https://media.springernature.com/original/springer-static/esm/art%3A10.1038%2Fs41586-026-11102-5/MediaObjects/41586_2026_11102_MOESM1_ESM.xlsx)列出 RAIBO2 重 43 公斤,电池容量为 1,447 瓦时,**估算**续航约为 52 公里。该续航数字是表格中的外推值;研究记录的户外完赛距离是 42.195 公里。表中其他机器人的若干数据也基于估算或厂商规格。早期公开预印本采用了不同的电池容量和预测续航数据,因此不应将其数字替代最终补充材料中的数值。
同样的区别也适用于潜在用途。在以公路为主的赛道上长时间行走,具体展示了机器人的续航能力和团队的工程选择。但负载能力、连续多班运行、非预设导航、维护和复杂地形等问题仍需另外测试。KAIST 表示的导航和灾害环境计划属于研究目标,并非这场马拉松的结果。
## 来源与延伸阅读
- [Lee 及其同事,*《自然》*,2026 年 9 月 23 日](https://www.nature.com/articles/s41586-026-11102-5)。同行评审论文可访问的摘要证实了完赛时间、单次充电、运输成本指标和三部分协同设计的说法。出版方公开页面提供了摘要、图注和补充材料链接;截至 2026 年 9 月 24 日查阅时,最终论文正文需订阅才能阅读。
- [*《自然》*补充数据 1:能耗和运输成本对比数据,2026 年 9 月](https://media.springernature.com/original/springer-static/esm/art%3A10.1038%2Fs41586-026-11102-5/MediaObjects/41586_2026_11102_MOESM1_ESM.xlsx)最终可下载的对比表列出 RAIBO2 重 43 公斤、电池容量 1,447 瓦时,估算续航约 52 公里。其他机器人的条目混合了实测、推导和厂商数据,因此这不是在匹配条件下开展的实地试验。
- [KAIST:RAIBO2 完成全程马拉松](https://news.kaist.ac.kr/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41590&mode=V&skey=keyword&sval=RAIBO)KAIST 的同期通报列出尚州赛道、距离、用时和爬坡路段,并称自主导航将作为后续研究。机器人由 KAIST 开发,因此有关实际应用准备情况的说法仍是团队自己的评估。
- [KAIST:RAIBO 马拉松备赛及此前的参赛尝试](https://news.kaist.ac.kr/site/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41550&mode=V&skey=keyword&sval=RAIBO2)赛前通报称,机器人在 9 月参赛时于 37 公里处电池耗尽,之后团队改进了电池和控制器,并另外进行了一次 GPS 引导的校园测试。校园测试的距离和续航预测不同于 11 月马拉松的实际结果。
- [Lee 等人,Research Square 预印本,2025 年](https://www.researchsquare.com/article/rs-6040970/v1)。完整公开稿介绍了硬件和强化学习方法。它早于最终*《自然》*版本,且电池容量和预测续航数据不同;本文相关说法采用最终论文和补充材料中的数据。
## Sources
- [Lee 等人:《四足机器人设计:以单次电池充电完成马拉松》](https://www.nature.com/articles/s41586-026-11102-5) — 经同行评审的《自然》摘要报告了单次充电完成马拉松、4 小时 19 分 52 秒的成绩、运输成本 0.25,以及机械结构、电路和步态协同设计。公开页面提供摘要、图注和补充材料;查阅时,最终论文正文需订阅才能阅读。
- [《自然》补充数据 1:能耗和运输成本对比数据](https://media.springernature.com/original/springer-static/esm/art%3A10.1038%2Fs41586-026-11102-5/MediaObjects/41586_2026_11102_MOESM1_ESM.xlsx) — 最终可下载的对比表列出 RAIBO2 重 43 公斤、电池容量 1,447 瓦时,估算续航约 52 公里。其他机器人的条目混用了实测、推导和厂商数据,因此这不是匹配条件下的实地试验。
- [KAIST:RAIBO2 完成全程马拉松](https://news.kaist.ac.kr/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41590&mode=V&skey=keyword&sval=RAIBO) — KAIST 的同期通报列出尚州赛道、距离、用时和爬坡路段,并称自主导航将作为后续研究。机器人由 KAIST 开发,因此关于送货、巡逻和灾害用途的说法属于团队目标。
- [KAIST:RAIBO 马拉松备赛和此前尝试](https://news.kaist.ac.kr/site/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41550&mode=V&skey=keyword&sval=RAIBO2) — 赛前通报称,机器人 9 月参赛时电池在 37 公里处耗尽;随后团队调整了电池和控制器,并进行了另一次 GPS 引导的校园行驶。其预测续航并非后来马拉松的成绩。
- [Lee 等人:RAIBO2 Research Square 预印本](https://www.researchsquare.com/article/rs-6040970/v1) — 完整公开预印本介绍了腿部、电路和强化学习方法。它早于最终《自然》论文,所列电池和预测续航数值也不同;本文对相关说法采用最终补充材料中的数据。
BIG CHANGE 新闻通讯
纵览全局,按自己的节奏。
关于人工智能和机器人技术的近期报道、值得关注的变化以及可采用的实用想法。选择每日简报、每周摘要或每月视角。
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.