Markdown 版本
AI-translated from English; not yet reviewed by a fluent editor.
# EmArm 利用整條機械臂的觸覺調整機器人動作
> 香港科技大學的 EmArm 研究原型利用觸覺皮膚與關節感測調整動作。實驗室測試涵蓋觸摸辨識、物體平衡與避障;實際部署尚未測試。
By BIG CHANGE Editorial
Published: 2026-10-17T22:06:34.878Z
Updated: 2026-10-17T22:06:34.878Z
Canonical: https://bigchange.ai/blog/emarm-whole-arm-touch-robot-movement
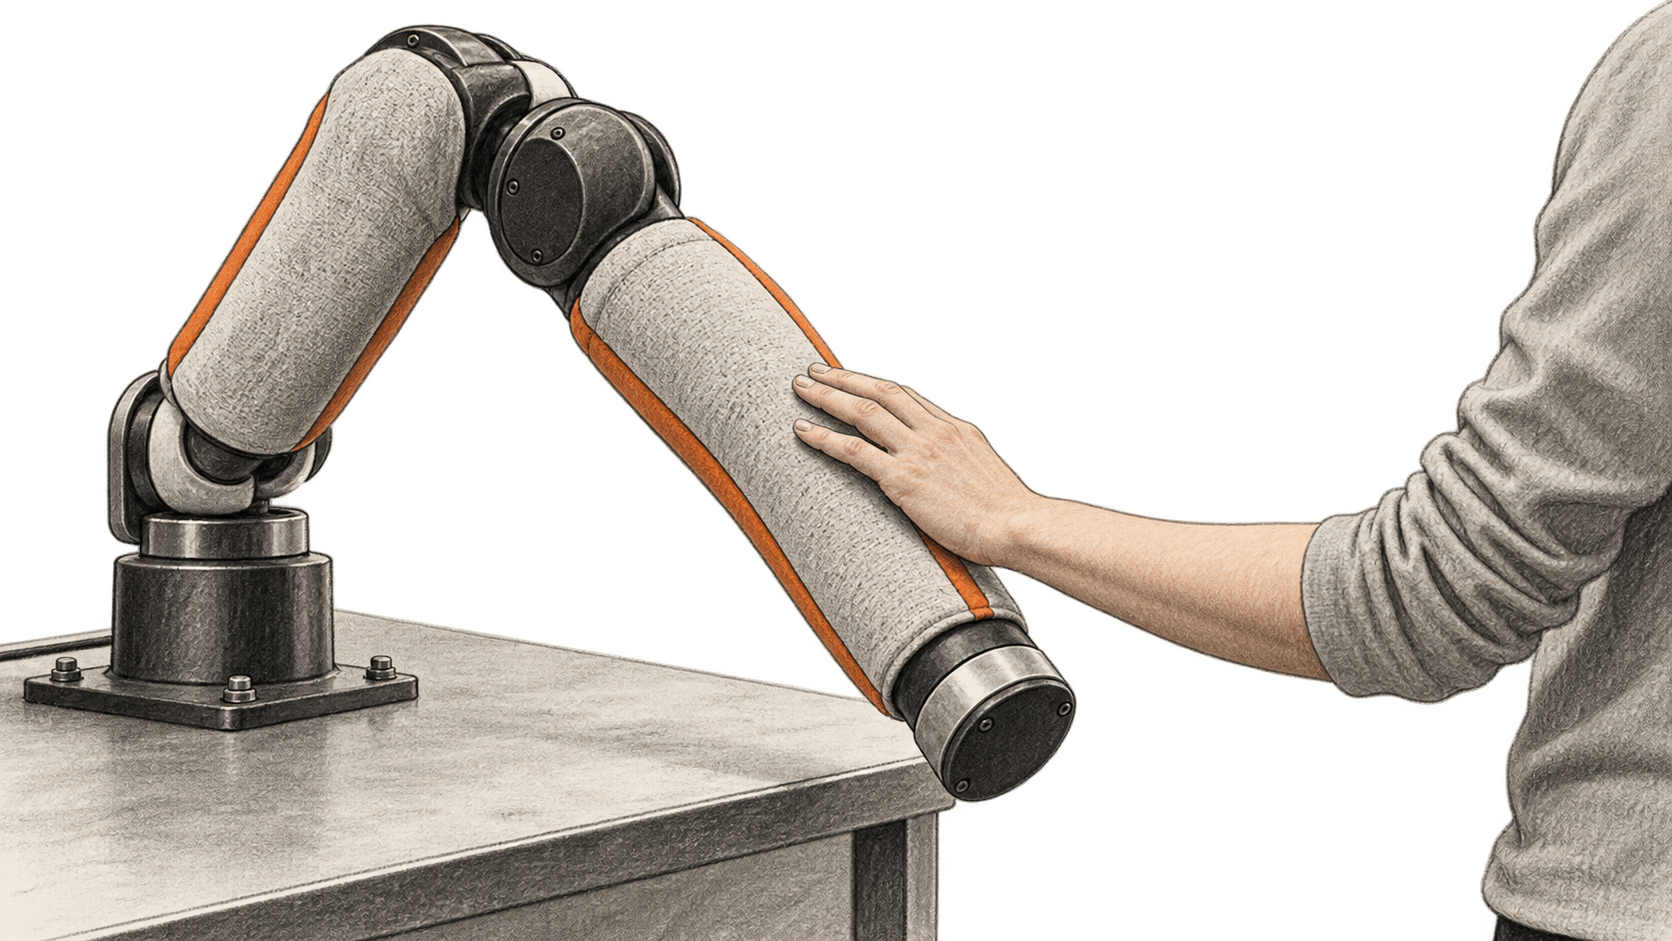
AI-generated conceptual illustration by BIG CHANGE. Generic arm and hand contact; not actual EmArm hardware, a recorded HKUST experiment or deployment.
香港科技大學研究人員打造了一條機械臂,能感測上臂與前臂各處的接觸,再利用這些資訊調整動作。他們的 EmArm 系統結合柔軟的光學觸覺皮膚、關節位置感測與控制迴路。在實驗室示範中,機械臂對觸摸作出反應,穩住偏離中心放置的籃球,並在接觸障礙物後停止、重新規劃路徑。
HKUST [於 10 月 16 日介紹了這項研究](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing)。這篇[經同儕審查的論文](https://www.nature.com/articles/s44460-026-00097-1)於 7 月 20 日刊登於《*Nature Sensors*》。這是原型研究,大學的新介紹讓人們關注先前已發表的實驗。內容並未記錄機器人已部署於住家、工廠或診所。
## 重大改變
- **改變了什麼:** EmArm 在剛性機械臂的大部分區域布建觸覺感測,將接觸特徵與關節角度一起用於動作決策。研究人員報告了觸摸分類、物體平衡,以及障礙物位於機器人視野外時重新規劃路徑的示範。
- **為何重要:** 接觸可能發生在機械臂的任何位置,包括夾爪以外的部位。感測接觸的位置與方式,可為控制器提供在這些示範任務中視覺或少量力感測器可能遺漏的資訊。
- **值得關注:** 已發表的證據涉及研究平台與範圍有限的實驗。要評估更廣泛的用途,還需要在控制程度較低的環境中反覆測試、獨立重現,以及能實際取得實作方案。
## 從接觸到動作改變
據 HKUST 介紹,EmArm 的上臂與前臂覆蓋超過 71,000 平方毫米的柔軟光學皮膚。機械臂內的攝影機讀取皮膚受接觸時的變化。系統結合這些訊號與關節角度資料,擷取接觸位置、面積與力等特徵。控制迴路利用這些特徵決定機械臂如何移動。論文將其描述為剛性機械結構、柔軟觸覺感測、本體感覺與感知驅動行動的結合。
在相關研究中,[Boston Dynamics 的 Atlas 機械手](https://bigchange.ai/blog/boston-dynamics-atlas-hand-learned-tool-use)在手掌與指尖設有壓力感測器,用於操作物體。EmArm 研究的則是上臂與前臂各處的接觸。這是不同的機器人系統與研究工作。
這種配置在籃球示範中很重要。HKUST 表示,控制器將目前的觸覺特徵與先前學到的策略比較,產生關節角度指令,並在托住偏心放置的球時調整力。已發表的描述確立了一項特定控制任務;它並未顯示機械臂能處理任意物體或環境。
在另一項實驗中,視覺系統看不到的障礙物進入機械臂的路徑。HKUST 報告,觸覺觸發了停止、評估障礙物是否仍然存在,以及修改路徑的過程。這個順序說明整臂接觸資訊能為運動控制補充什麼。該實驗並未確立在人員身旁工作的一般安全等級。
## 實驗測量了什麼
作者在論文摘要中報告了次毫米級的觸覺定位。HKUST 提供的空間解析度為 0.085 毫米、兩點辨別閾值為 18.2 毫米,在五類經過測試的環境擾動下,感測保真度最高達 97.9%。這些是研究團隊設定條件下對此平台的測量,並非衡量它在陌生工作場所可靠運作的指標。
大學也報告,區分撫摸、捏、戳、搔癢與擊打這五類經測試的人類觸摸時,準確率最高為 99.8%。系統將這些互動對應至五種預設臉部表情。這項結果是在特定實驗中對觸摸進行分類,並不能證明機械臂普遍偵測到了人的情緒或意圖。
AI 的貢獻在於解讀觸覺與關節訊號,並在示範任務中將它們轉成決策。HKUST 介紹了即時特徵擷取,以及球類任務中先前學到的控制策略。公開可讀的論文摘要未指定通用 AI 模型,也不支持 EmArm 能學會任意操作任務的主張。我們查閱了論文與大學的說明,但沒有打造或測試機械臂,也沒有重現所報告的測量結果。
## 重現與實際限制
論文透過 [figshare](https://doi.org/10.6084/m9.figshare.30360328) 提供人機互動資料集,並附上補充材料與圖表資料。論文表示,配套程式碼可向通訊作者申請。全文屬於訂閱內容。我們在這些第一手資料中,沒有找到已公布的產品取得途徑或系統價格。僅有可下載的資料集,不足以重現硬體、感測與控制實驗。
團隊提出的未來應用包括服務、工業與醫療輔助機器人。這些是可能的方向,而非經過測量的部署。眼前成果的範圍更窄,但有用:研究人員示範了將機械臂分散式接觸連結至動作決策的方法,而實驗室外的穩健性、可重複性與取得途徑仍是未解問題。
## 來源與延伸閱讀
- [Tang 與同事,*Nature Sensors*](https://www.nature.com/articles/s44460-026-00097-1),發表於 2026 年 7 月 20 日。經同儕審查,描述 EmArm 的感測與控制架構、示範類別,以及資料與程式碼的可用性。可存取的文章頁面是摘要與中繼資料預覽;全文需具備存取權限。
- [HKUST 工程學院的研究介紹](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing),2026 年 10 月 16 日。研究團隊的說明,以及所報告的測量與示範。應用展望是研究人員提出的構想。
- [figshare 上的人機互動資料集](https://doi.org/10.6084/m9.figshare.30360328),發布於 2026 年 7 月 21 日。論文連結的資料集;能取得這些紀錄,並不等於重現機械臂。
## Sources
- [用於整臂觸覺感測與自適應機器人操作的具身感覺運動整合](https://www.nature.com/articles/s44460-026-00097-1) — 經同儕審查的論文、摘要、可用性說明、圖表與正式出版版本的中繼資料;全文需具備存取權限。
- [HKUST 工程團隊研發具備類人觸覺感測的具身機械臂 EmArm](https://seng.hkust.edu.hk/news/20261016/hkust-engineering-develops-embodied-robotic-arm-emarm-human-touch-sensing) — 研究團隊對系統與所報告實驗室測量的詳細介紹;屬於與研究有利害關係的來源。
- [人類意圖辨識資料集](https://doi.org/10.6084/m9.figshare.30360328) — 論文連結的公開資料集;可取得資料並不等於重現硬體或程式碼。
BIG CHANGE 電子報
掌握全貌,按照自己的步調。
關於人工智慧和機器人技術的近期報導、值得關注的轉變,以及可運用的實用想法。選擇每日快訊、每週摘要或每月觀點。
下次預定寄送時間(UTC): . 確認訂閱後,您將在下一個預定寄送時間收到第一期電子報。