AI-translated from English; not yet reviewed by a fluent editor.
# Studi maraton KAIST tentang RAIBO2 menunjukkan penggunaan baterai robot
> RAIBO2 berlari maraton dengan sekali pengisian daya pada November 2024. Studi Nature yang diterbitkan 23 September 2026 menjelaskan perangkat keras sambungan dan cara jalannya yang dipelajari, sementara beban kerja lapangan belum diuji.
By BIG CHANGE Editorial
Published: 2026-09-24T05:45:44.646Z
Updated: 2026-09-24T05:45:44.646Z
Canonical: https://bigchange.ai/blog/raibo2-marathon-energy-efficient-robot-gait
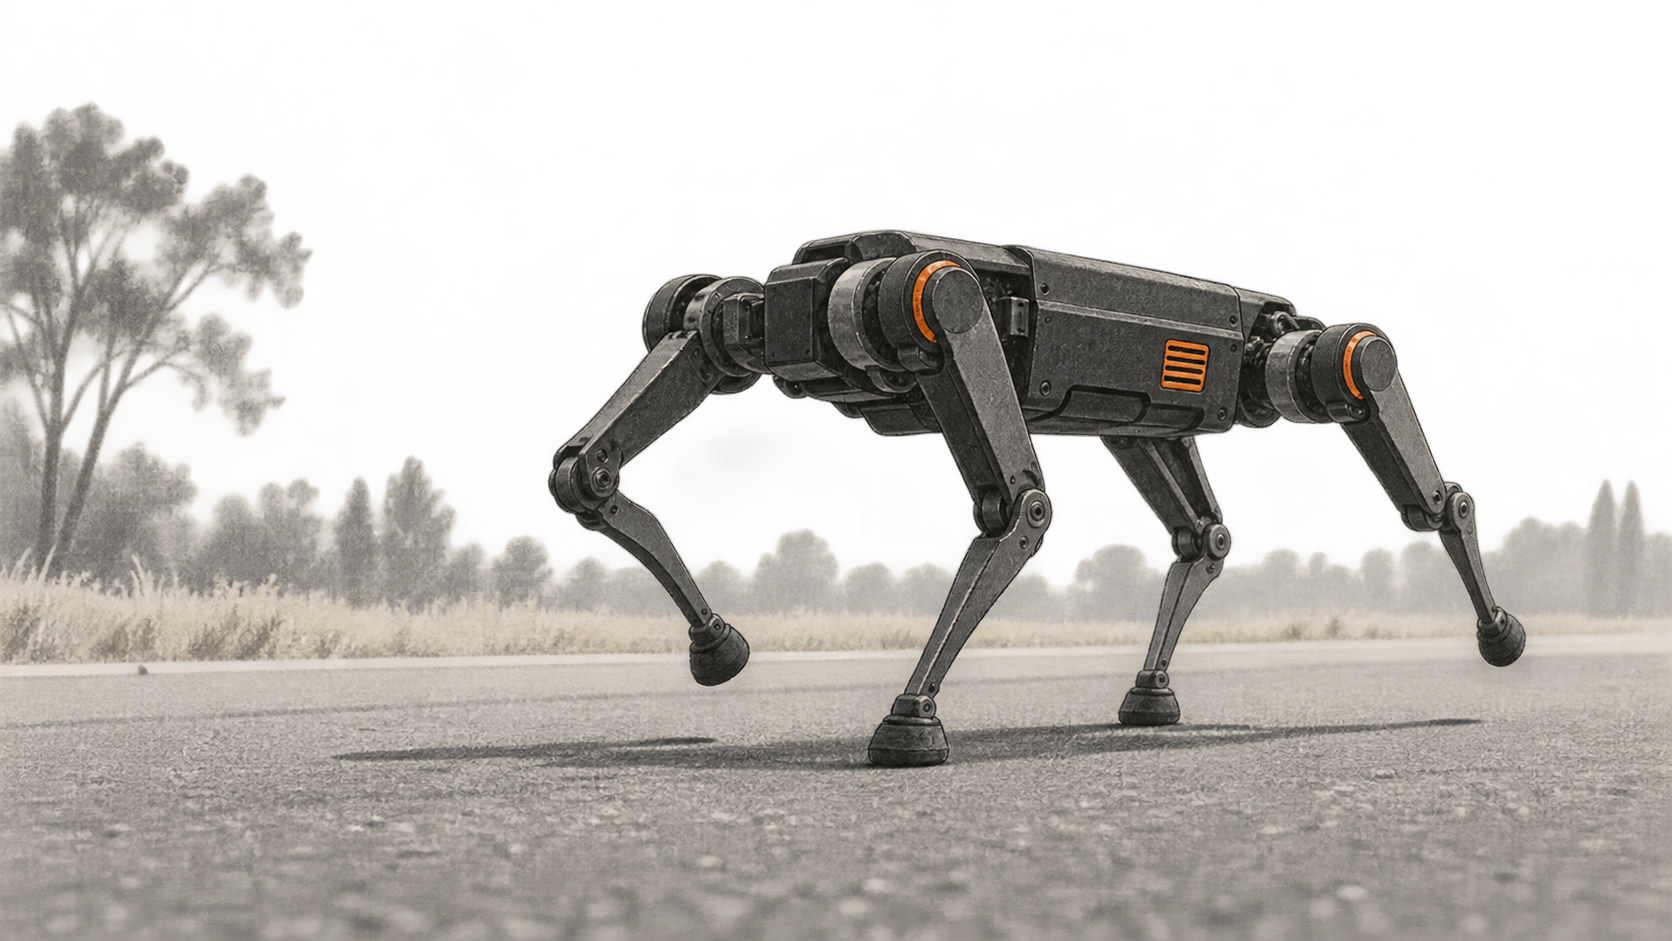
AI-generated conceptual illustration by BIG CHANGE.
RAIBO2 berkaki empat buatan KAIST menyelesaikan maraton jalan raya sepanjang 42,195 kilometer di Korea Selatan pada **November 2024**, dengan waktu 4 jam, 19 menit, dan 52 detik menggunakan satu kali pengisian baterai. Perkembangan baru ini dijelaskan dalam [makalah Nature yang diterbitkan 23 September 2026](https://www.nature.com/articles/s41586-026-11102-5), yang menguraikan bagaimana perancangnya mengembangkan kaki robot, elektronika motor, dan cara berjalan hasil pembelajaran secara terpadu untuk mengurangi kehilangan energi.
## Perubahan besar
- **Yang berubah:** Laporan yang ditelaah sejawat kini menyandingkan lari jarak jauh di luar ruangan dengan model kehilangan energi untuk keseluruhan robot berkaki empat. Laporan ini memberi perancang robot lebih dari sekadar klaim jarak untuk ditelaah: kehilangan akibat panas motor, gesekan sendi, dan benturan kaki yang bersaing menggunakan daya baterai yang sama.
- **Mengapa ini penting:** Jarak operasi membatasi berapa lama robot bergerak dapat bekerja jauh dari pengisian daya. RAIBO2 menunjukkan salah satu cara memperpanjang jangkauan melalui perangkat keras sendi dan kendali cara berjalan yang dirancang bersama, meskipun maratonnya tidak menguji pekerjaan pengiriman atau inspeksi.
- **Yang perlu dicermati:** Perbandingan yang berguna untuk robot berkaki empat mendatang adalah jarak dengan baterai, kecepatan, rute, dan muatan tertentu. Lembar perbandingan tim sendiri mencampur angka terukur dan perkiraan, sehingga klaim jangkauan saja tidak dapat menetapkan bagaimana robot lain akan bekerja pada tugas yang sama.
## Hasil maraton dan batasnya
Makalah [Nature](https://www.nature.com/articles/s41586-026-11102-5) melaporkan total biaya transportasi sebesar 0,25 untuk RAIBO2. Ukuran ini mengaitkan energi yang digunakan dengan berat robot dan jarak tempuhnya. Abstraknya membandingkan angka itu dengan nilai acuan manusia sebesar 0,37. Abstrak tersebut juga menyebut robot menempuh jarak lebih dari tiga kali lipat per pengisian dibandingkan robot berkaki empat yang ada dalam perbandingan para penulis. Itu adalah perhitungan dan kelompok pembanding para penulis, bukan pemeringkatan universal untuk tugas lapangan yang identik.
Hasil tersebut dicapai di lintasan Maraton Kesemek Kering Sangju ke-22, menurut [rilis KAIST pada 17 November 2024](https://news.kaist.ac.kr/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41590&mode=V&skey=keyword&sval=RAIBO). KAIST menggambarkan dua tanjakan sekitar 50 meter di dekat penanda jarak 14 dan 28 kilometer. [Rilis KAIST yang lebih awal](https://news.kaist.ac.kr/site/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41550&mode=V&skey=keyword&sval=RAIBO2) menyebut upaya lomba pertama tim pada September 2024 berakhir di kilometer ke-37 ketika baterai habis. Jadi, finis bulan November menyusul upaya yang gagal dan perubahan desain, termasuk baterai yang lebih besar.
Maraton tersebut memperlihatkan gerak terus-menerus di antara pelari dalam lintasan jalan raya. Pada 2024, KAIST menyatakan penambahan navigasi otonom merupakan pekerjaan selanjutnya. Uji kampus yang dilaporkan mengikuti jalur berpemandu GPS, tetapi itu tidak membuktikan robot memilih rutenya sendiri atau menangani tugas pengiriman dan patroli selama maraton.
## Menghemat energi pada tiap langkah
Para penulis menjelaskan masalah desain yang saling terkait. Motor sendi menggunakan daya untuk menopang tubuh. Gerakan kaki juga menghasilkan gesekan, sedangkan tiap pendaratan kaki dapat membuang energi saat benturan. Desain kuda-kuda atau kaki yang mengurangi satu jenis kehilangan dapat memperbesar jenis lainnya. [Preprint penelitian yang tersedia untuk umum](https://www.researchsquare.com/article/rs-6040970/v1) menjelaskan kaki ringan, transmisi dengan rasio rendah, dan rangkaian penggerak motor yang dibuat untuk mengurangi hambatan listrik dan kehilangan akibat pensaklaran. [Abstrak Nature](https://www.nature.com/articles/s41586-026-11102-5) menyebut tiga bidang desain yang sama: mekanika, elektronika motor, dan kendali gerak.
Pengendali cara berjalan dilatih dengan pembelajaran penguatan dalam simulasi. Menurut preprint, penghargaan pelatihannya mencakup memperlambat kaki sesaat sebelum menyentuh tanah dan mengurangi permintaan arus pada motor. Langkah-langkah ini menangani kehilangan energi akibat benturan dan pemanasan motor. KAIST juga menyatakan sendinya dapat memulihkan sebagian energi saat menuruni lereng. Tidak satu pun merupakan penjelasan tunggal atas jarak maraton; peningkatan yang dilaporkan berasal dari penyetelan robot sebagai satu sistem.
## Apa yang dapat disimpulkan dari perbandingan jangkauan
Suplemen [lembar perbandingan](https://media.springernature.com/original/springer-static/esm/art%3A10.1038%2Fs41586-026-11102-5/MediaObjects/41586_2026_11102_MOESM1_ESM.xlsx) mencantumkan RAIBO2 dengan berat 43 kilogram, baterai 1.447 watt-jam, dan jangkauan **hasil perhitungan** sekitar 52 kilometer. Jangkauan itu merupakan ekstrapolasi dalam tabel; lomba 42,195 kilometer adalah penyelesaian di luar ruangan yang didokumentasikan studi. Entri beberapa robot lain juga mengandalkan perkiraan atau spesifikasi produsen. Preprint publik yang lebih lama menggunakan angka baterai dan jangkauan proyeksi yang berbeda, sehingga angka tersebut tidak boleh menggantikan suplemen final.
Perbedaan yang sama berlaku bagi kemungkinan penggunaan. Lari panjang di lintasan yang sebagian besar berupa jalan raya memberi informasi konkret tentang daya tahan dan pilihan rekayasa tim. Namun, pertanyaan tentang muatan, giliran kerja berulang, navigasi tanpa skenario, pemeliharaan, dan medan sulit memerlukan pengujian tersendiri. Rencana KAIST mengenai navigasi dan lingkungan bencana adalah tujuan riset, bukan hasil dari maraton ini.
## Sumber & bacaan lebih lanjut
- [Lee dan kolega, *Nature*, 23 September 2026](https://www.nature.com/articles/s41586-026-11102-5). Abstrak artikel yang ditelaah sejawat menetapkan waktu finis, hasil sekali isi baterai, angka biaya transportasi, dan uraian desain tiga bagian. Halaman publik penerbit menampilkan abstrak, keterangan gambar, dan tautan suplemen; teks utamanya dibatasi untuk pelanggan saat diperiksa pada 24 September 2026.
- [*Nature* data perbandingan tambahan, September 2026](https://media.springernature.com/original/springer-static/esm/art%3A10.1038%2Fs41586-026-11102-5/MediaObjects/41586_2026_11102_MOESM1_ESM.xlsx). Lembar kerja yang dapat diunduh mencatat massa robot, kapasitas baterai, jangkauan perkiraan, dan masukan perbandingan. Lembar tersebut membedakan nilai sumber dari perkiraan; baris jangkauan RAIBO2 merupakan hasil perhitungan, bukan lari luar ruangan kedua.
- [KAIST, 17 November 2024](https://news.kaist.ac.kr/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41590&mode=V&skey=keyword&sval=RAIBO). Uraian institusi yang diterbitkan pada saat itu mencantumkan jarak dan waktu maraton serta lintasannya, dan menyebut navigasi otonom sebagai pekerjaan lanjutan. KAIST mengembangkan robot tersebut, sehingga klaim kesiapan praktis tetap merupakan penilaian tim.
- [KAIST, 15 November 2024](https://news.kaist.ac.kr/site/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41550&mode=V&skey=keyword&sval=RAIBO2). Uraian sebelum lomba menjelaskan upaya September yang gagal, perubahan baterai, dan lari kampus berpemandu GPS. Jarak kampus dan proyeksi jangkauan merupakan pengujian yang berbeda dari maraton November.
- [Lee dan kolega, preprint Research Square, 2025](https://www.researchsquare.com/article/rs-6040970/v1). Naskah lengkap publik menjelaskan metode perangkat keras dan pembelajaran penguatan. Naskah itu terbit sebelum versi final *Nature* dan memuat angka baterai serta jangkauan proyeksi yang berbeda; angka pada artikel ini mengikuti makalah dan suplemen final.
## Sources
- [Lee dkk.: Robot berkaki empat yang dirancang untuk menyelesaikan maraton dengan sekali pengisian baterai](https://www.nature.com/articles/s41586-026-11102-5) — Abstrak Nature yang ditelaah sejawat melaporkan maraton sekali isi, waktu finis 4:19:52, biaya transportasi 0,25, serta desain mekanik, rangkaian, dan cara berjalan yang saling terkait. Halaman publiknya menampilkan abstrak, keterangan gambar, dan suplemen; teks lengkap versi final dibatasi untuk pelanggan saat diperiksa.
- [Data Tambahan Nature 1: data energi dan biaya transportasi komparatif](https://media.springernature.com/original/springer-static/esm/art%3A10.1038%2Fs41586-026-11102-5/MediaObjects/41586_2026_11102_MOESM1_ESM.xlsx) — Lembar perbandingan final yang dapat diunduh mencantumkan RAIBO2 seberat 43 kg, baterai 1.447 Wh, dan jangkauan hasil perhitungan sekitar 52 km. Entri robot lain mencampur nilai terukur, turunan, dan nilai produsen, sehingga ini bukan uji lapangan yang setara.
- [KAIST: RAIBO2 menyelesaikan maraton di lintasan penuh](https://news.kaist.ac.kr/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41590&mode=V&skey=keyword&sval=RAIBO) — Uraian KAIST yang diterbitkan saat itu menyebut lintasan Sangju, jarak, waktu, dan perbukitan. Uraian tersebut menyebut navigasi otonom sebagai riset lanjutan. KAIST mengembangkan robot ini, sehingga rencana pengiriman, patroli, dan penanganan bencana merupakan tujuan tim.
- [KAIST: Persiapan maraton RAIBO dan upaya sebelumnya](https://news.kaist.ac.kr/site/newsen/html/news/?GotoPage=1&list_e_date=&list_s_date=&mng_no=41550&mode=V&skey=keyword&sval=RAIBO2) — Rilis sebelum lomba melaporkan baterai habis pada kilometer ke-37 pada September, perubahan baterai dan pengendali sesudahnya, serta lari kampus terpisah dengan panduan GPS. Proyeksi jangkauannya bukan hasil maraton berikutnya.
- [Lee dkk.: Preprint RAIBO2 di Research Square](https://www.researchsquare.com/article/rs-6040970/v1) — Preprint lengkap untuk publik menjelaskan metode kaki, rangkaian, dan pembelajaran penguatan. Preprint itu mendahului makalah Nature final dan memberikan angka baterai serta jangkauan proyeksi yang berbeda; artikel ini menggunakan angka suplemen final untuk klaim tersebut.
Buletin BIG CHANGE
Gambaran besar. Sesuai tempo Anda.
Kisah terbaru tentang AI dan robotika, perubahan yang patut diikuti, serta gagasan praktis yang dapat diterapkan. Pilih rangkuman harian, mingguan, atau perspektif bulanan.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
Privasi Anda, pilihan Anda.
Penyimpanan yang diperlukan membantu menjaga keamanan situs dan mengingat pilihan Anda. Google Analytics opsional tetap nonaktif sampai Anda mengizinkannya. Anda dapat membaca semua artikel hanya dengan penyimpanan yang diperlukan. Detail privasi