AI-translated from English; not yet reviewed by a fluent editor.
# Štutgart finansira dva različita pristupa robotskih timova u građevinarstvu
> Istraživači Univerziteta u Štutgartu dobili su sredstva za dva odvojena projekta građevinske robotike, koja počinju u novembru 2026. SCALAR planira montažu drveta uz pomoć dizalica; COBRAS planira timove mobilnih robota za ponovo upotrebljive prostorne rešetke. Nijedan projekat nije prijavio rezultate produktivnosti na gradilištu.
By BIG CHANGE Editorial
Published: 2026-10-06T22:47:01.220Z
Updated: 2026-10-06T22:47:01.220Z
Canonical: https://bigchange.ai/blog/stuttgart-scalar-cobras-construction-robot-research
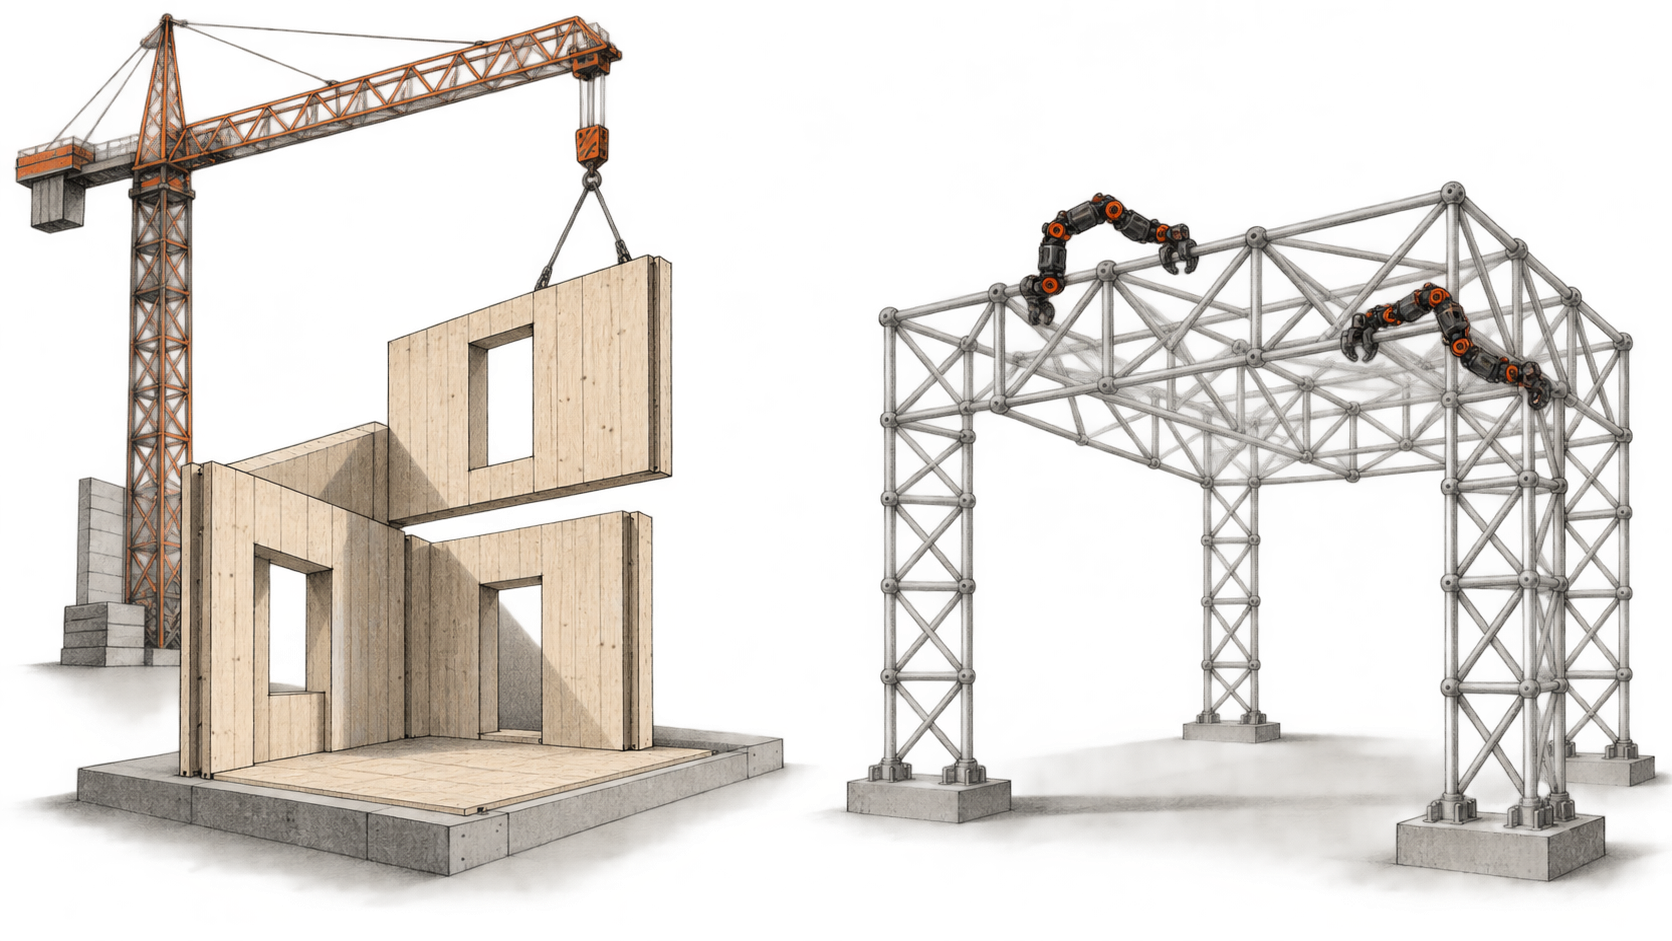
SCALAR's crane-assisted timber assembly and COBRAS's robot collective on a reusable space frame, illustrated from the projects' proposed concepts. AI-generated artwork by BIG CHANGE; not documentary imagery, a completed demonstration or deployed systems.
Univerzitet u Štutgartu dobio je evropska istraživačka sredstva za dva projekta građevinske robotike, [SCALAR i COBRAS](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/). Oba bi trebalo da počnu 1. novembra 2026. i traju do oktobra 2029. Njihovi planovi opisuju različite načine na koje mašine mogu da sklapaju zgrade na gradilištu. Nijedan projekat nije prijavio primenu na gradilištu niti izmereno povećanje produktivnosti.
## Velika promena
- **Šta se promenilo:** Dva finansirana istraživačka programa sada u isti plan uključuju koordinaciju robota i projektovanje građevinskih elemenata. SCALAR predlaže dizalice i manje robote za rad na drvenim modulima; COBRAS predlaže timove mobilnih robota za montažu ponovo upotrebljivih prostornih rešetki. To su istraživački ciljevi, a ne usluge koje već rade na gradilištu.
- **Zašto je važno:** Za građevince je razlika praktična: automatizacija zavisi i od toga da li su elementi i spojevi projektovani za mašinsku montažu, a ne samo od robota. Drveni sistem sa dizalicom i roj mobilnih robota suočili bi se sa različitim problemima rukovanja i koordinacije.
- **Šta pratiti:** Oba granta zahtevaju demonstracije na nivou tehnološke spremnosti 4. Važan dokaz biće da li timovi mogu više puta da sklope zadate konstrukcije u reprezentativnim uslovima, uz bezbednu koordinaciju i pouzdano senzorsko praćenje. Za procenu produktivnosti na gradilištu i komercijalne spremnosti biće potrebni dodatni dokazi.
## SCALAR: dizalice, mobilni roboti i drveni moduli
[SCALAR ](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/)predlaže sistem drvene gradnje projektovan zajedno sa procesom robotske montaže. Prepravljene dizalice prenosile bi zidne, podne i fasadne elemente i postavljale ih približno na mesto. Mobilni roboti i krajnji izvršni mehanizmi zatim bi poravnavali i pozicionirali delove, a roboti bi ih spajali zavrtnjima. Zajednički digitalni sistem upravljanja trebalo bi da koordinira opremu pod ljudskim nadzorom. Istraživači planiraju i simulaciju redosleda montaže pre gradnje.
Projekat obuhvata nove drvene delove zgrada i obnovu fasada. [Evidencija granta EU ](https://cordis.europa.eu/project/id/101306614)predviđa demonstraciju u punoj veličini na nivou tehnološke spremnosti 4, u reprezentativnim građevinskim uslovima; uključuje višespratni deo i scenario obnove. To je planirana istraživačka demonstracija, a ne završen pilot na lokaciji klijenta.
## COBRAS: mobilni roboti i ponovo upotrebljive prostorne rešetke
[COBRAS ](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/)bira drugačiji pristup. Istraživači žele da razviju identične električne mobilne robote koji se koordiniraju bez centralne kontrole radi sklapanja i rastavljanja lakih prostornih rešetki. Konstrukcija i robotski sistem projektuju se zajedno kako bi prefabrikovani elementi mogli da se rastave i ponovo koriste. Štutgart navodi da bi se broj robota mogao prilagoditi poslu i da bi rad mogao da se nastavi dok je jedan robot na održavanju; to su planirana svojstva predloženog sistema.
Evidencija granta [COBRAS ](https://cordis.europa.eu/project/id/101306498)postavlja demonstraciju na nivou tehnološke spremnosti 4 kao cilj: tim robota sklapa prostornu rešetku od prefabrikovanih elemenata. Za razliku od SCALAR-a, predloženi način montaže ne oslanja se na prepravljene dizalice. Navedene prednosti još nisu pokazane u stvarnom građevinskom projektu.
## Finansiranje postavlja okvir istraživanja
Oba projekta koordinira Štutgartski institut za računarsko projektovanje i gradnju u okviru izazova Pathfinder Evropskog saveta za inovacije. Univerzitet navodi da svaka nagrada iznosi oko 4 miliona evra; u evidencijama EU navedeni su doprinosi od 3.997.296,25 evra za SCALAR i 3.999.913,67 evra za COBRAS. Zajednički period grantova traje od 1. novembra 2026. do 31. oktobra 2029.
Opisi grantova navode šta timovi nameravaju da izgrade i demonstriraju. Ne pružaju rezultate o brzini gradnje, uštedi rada, pouzdanosti u prašini i promenljivom osvetljenju niti učinku na aktivnom gradilištu. Takva merenja su potrebna da bi se procenilo može li neki istraživački pravac da prevaziđe kontrolisanu demonstraciju.
## Izvori i dodatno čitanje
- [Saopštenje Univerziteta u Štutgartu](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/), 6. oktobar 2026: navodi projekte, početak istraživanja, partnere i različite planove. Tvrdnje o produktivnosti i održivosti opisuju ciljeve.
- [Stranica projekta SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) i [evidencija granta EU](https://cordis.europa.eu/project/id/101306614): detalji o drvenim modulima, podeli robotskih zadataka, planiranoj demonstraciji, datumima i doprinosu EU.
- [Stranica projekta COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) i [evidencija granta EU](https://cordis.europa.eu/project/id/101306498): detalji o mobilnom roju, projektu prostornih rešetki, planiranoj demonstraciji, datumima i doprinosu EU.
## Sources
- [Univerzitet u Štutgartu: Robotski timovi za gradilišta](https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/) — Saopštenje, period početka, približna sredstva, partneri i različite predložene arhitekture; koristi su ciljevi.
- [Štutgartski institut za računarsko projektovanje i gradnju: SCALAR](https://www.icd.uni-stuttgart.de/research/research-projects/scalar/) — Predloženi sistem montaže drveta, uloge dizalica i mobilnih robota, digitalna koordinacija i planirana demonstracija TRL4.
- [Evropska komisija CORDIS: grant SCALAR 101306614](https://cordis.europa.eu/project/id/101306614) — Datumi granta i doprinos EU; cilj projekta, a ne završen ogled. Datum izvora je prikazani datum poslednjeg ažuriranja.
- [Štutgartski institut za računarsko projektovanje i gradnju: COBRAS](https://www.icd.uni-stuttgart.de/research/research-projects/cobras/) — Predloženi kolektiv mobilnih robota, ponovo upotrebljive prostorne rešetke i planirana demonstracija TRL4.
- [Evropska komisija CORDIS: grant COBRAS 101306498](https://cordis.europa.eu/project/id/101306498) — Datumi granta i doprinos EU; cilj projekta, a ne završen ogled. Datum izvora je prikazani datum poslednjeg ažuriranja.
Bilten BIG CHANGE
Šira slika. Vašim tempom.
Nedavne priče o veštačkoj inteligenciji i robotici, promene vredne praćenja i praktične ideje za primenu. Izaberite dnevni pregled, nedeljni sažetak ili mesečnu perspektivu.
Next scheduled send (UTC): . Your first edition arrives at the next scheduled send after you confirm.
Vaša privatnost, vaš izbor.
Neophodno skladište doprinosi bezbednosti sajta i pamti vaše izbore. Opcioni Google Analytics ostaje isključen dok ga ne dozvolite. Sve članke možete čitati samo uz neophodno skladištenje podataka. Detalji o privatnosti