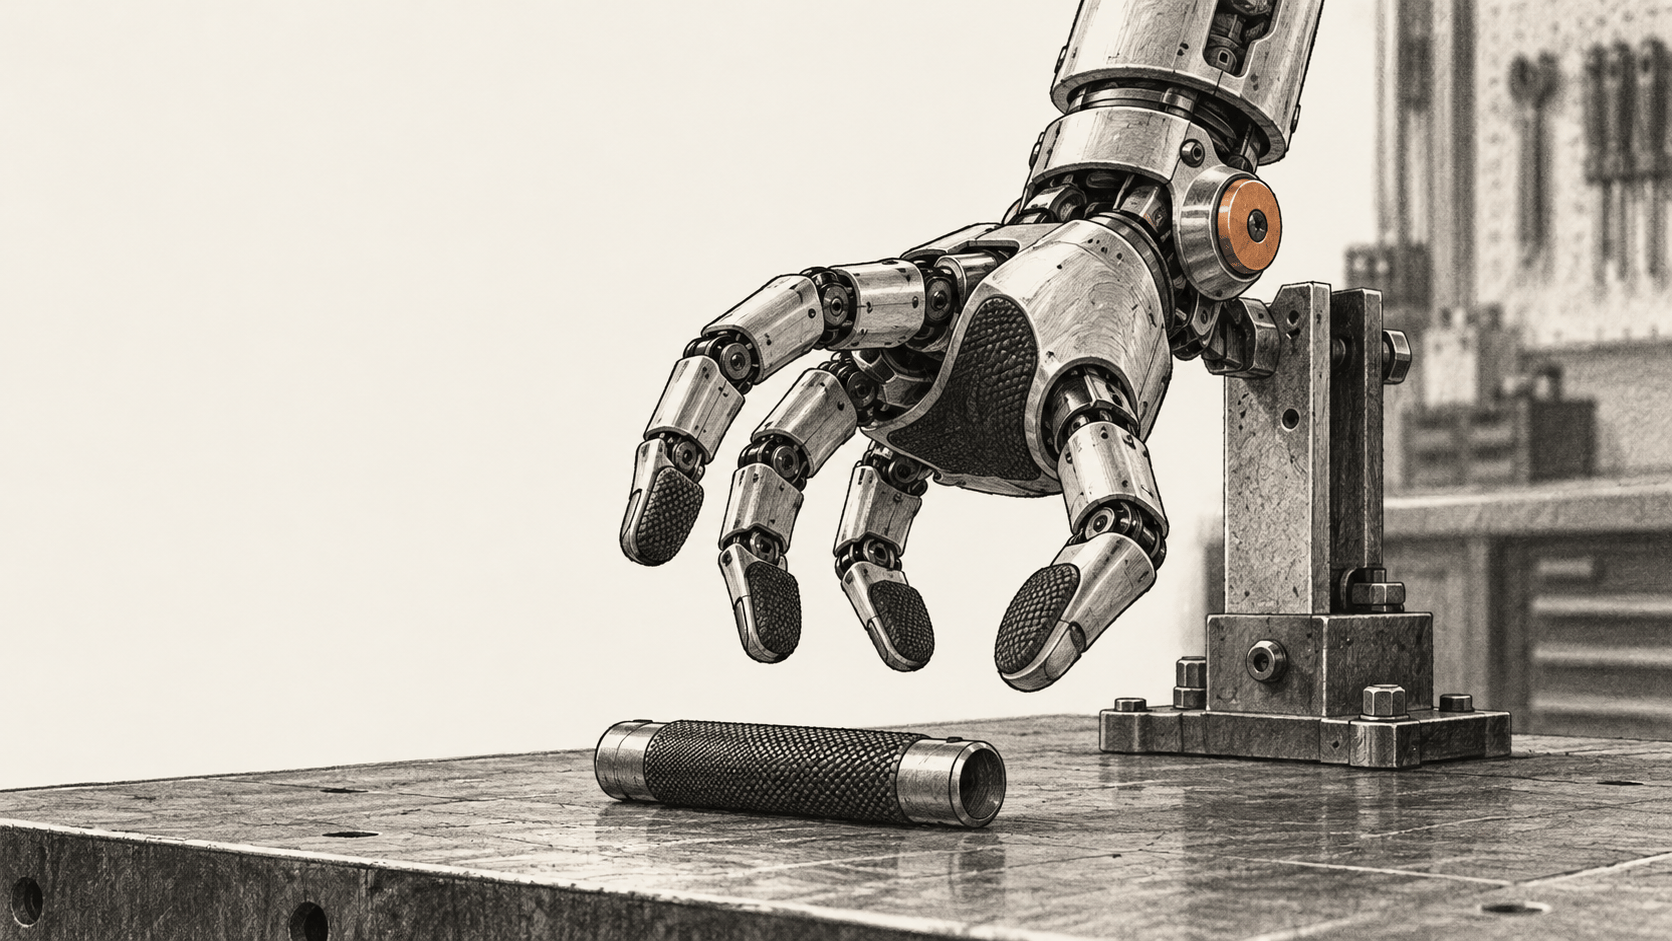
La nueva mano de Atlas de Boston Dynamics tiene cuatro dedos, 13 grados de libertad y sensores de presión en la palma y las yemas. La empresa afirma que el hardware está diseñado para facilitar el entrenamiento de la manipulación hábil en simulación y su transferencia al robot físico. Su explicación pública describe resultados iniciales de transferencia de la simulación al mundo real, pero no aporta una prueba de referencia, tasas de éxito por tarea ni pruebas de despliegue comercial.
El gran cambio
- Qué ha cambiado: Boston Dynamics presenta una mano Atlas de nueva generación, con más articulaciones que su versión anterior de siete grados de libertad, accionamiento directo y sensores táctiles densos.
- Cómo funciona: La empresa afirma que modela la geometría de la mano, el comportamiento de los motores y el contacto con los objetos; después entrena políticas de aprendizaje por refuerzo en una simulación con condiciones aleatorias antes de ejecutarlas en el hardware.
- Por qué importa:La manipulación depende de cómo se mueven los dedos, perciben el contacto y responden a la fuerza. Una mano cuyo comportamiento sea predecible en simulación podría permitir que los ingenieros entrenen más controles antes de usar el robot físico.
- Qué se ha establecido:Boston Dynamics informa de una transferencia inicial prometedora en tareas dinámicas. No revela las tareas, el tamaño de las muestras, las tasas de éxito, la referencia de comparación ni el calendario de despliegue.
Cuatro dedos y un pulgar más capaz
Boston Dynamics atribuye 13 grados de libertad a la nueva mano: cuatro en el pulgar oponible y tres en cada uno de los otros tres dedos. Afirma que el pulgar puede deslizarse a lo largo y de lado a lado de los demás dedos, lo que permite agarres de pinza y trípode. La empresa también describe cómo se sujeta una herramienta mientras se aprieta su gatillo.
El diseño prescinde de un quinto dedo. Boston Dynamics afirma que el dedo adicional añadiría tres actuadores, además de coste, espacio, consumo de energía y más componentes susceptibles de fallar. La empresa lo plantea como una decisión según la tarea: una mano de cuatro dedos podría bastar para las conductas de manipulación que busca el equipo y reducir a la vez la complejidad mecánica. Ese es el razonamiento de diseño de la empresa, no una prueba de que la mano pueda realizar todas las tareas de una mano humana.
Según la empresa, la mano tiene un tamaño parecido al de una mano humana grande, por lo que puede alcanzar espacios pensados para personas y usar herramientas fabricadas para ellas. Boston Dynamics describe los actuadores sellados, el accionamiento directo y la retroaccionabilidad como formas de hacer que las articulaciones respondan a las fuerzas del entorno. Afirma que hay sensores de presión densos en la palma y las yemas, mientras que la retroalimentación de los actuadores proporciona información propioceptiva sobre el movimiento de las articulaciones y la fuerza.
Estas decisiones abordan distintos problemas de control. La retroalimentación de las articulaciones puede ayudar al controlador a estimar cómo se mueven los dedos y cómo responden cuando un objeto ejerce una fuerza en sentido contrario. Los sensores táctiles registran el contacto en toda la mano. La empresa presenta ambos como parte del diseño, pero no informa de una evaluación independiente que mida cuánto mejora cada sistema de sensores el rendimiento de las tareas.
Por qué la mano está diseñada para la simulación
Entrenar una política de robot diestro requiere algo más que registrar los movimientos de la mano de una persona. Boston Dynamics sostiene que las demostraciones con dispositivos portátiles pueden capturar lo que hace una persona, pero no todos los ajustes rápidos de fuerza necesarios para controlar los dedos de un robot. Su enfoque combina aprendizaje por refuerzo basado en simulación con una mano cuyo comportamiento físico puede modelarse.
La empresa identifica tres componentes de esa simulación: la cinemática, es decir, la geometría de la mano y las posiciones de las articulaciones; la dinámica, que incluye fricción, par y holgura; y el contacto, o la interacción de los dedos con un objeto. Afirma que el entrenamiento aleatoriza los perfiles de par de los motores, la fricción de las superficies, la geometría de los objetos y las perturbaciones de las tareas. Estas variaciones pretenden exponer la política a distintas condiciones antes de ejecutarla en la mano real.
Boston Dynamics informa de una transferencia inicial de la simulación al mundo real en tareas dinámicas. La empresa afirma que esos comportamientos se entrenaron en simulación mediante aleatorización de dominio y después se ejecutaron en la mano física con retroalimentación propioceptiva de los actuadores a alta frecuencia. La publicación no identifica las tareas, el número de ensayos, el umbral de éxito, la cantidad de datos táctiles usados en las ejecuciones comunicadas ni la arquitectura de la política. «Prometedor» es la valoración de la empresa; el informe no es una prueba de referencia evaluada de forma independiente.
Una dirección de diseño, no un resultado de despliegue
El propósito declarado de la mano es facilitar el entrenamiento del uso de herramientas y otras manipulaciones precisas. El anuncio ayuda a entender cómo relaciona Boston Dynamics el diseño mecánico con el aprendizaje por refuerzo: se espera que las articulaciones de accionamiento directo y retroaccionables, junto con un modelo del contacto, reduzcan las diferencias entre el comportamiento simulado y el físico.
La misma publicación considera que la fabricación fiable y de bajo coste es un objetivo a largo plazo. No indica cuándo se comercializará la nueva mano, cuántos robots Atlas la utilizan, qué tareas se han completado fuera de las demostraciones ni si algún cliente la ha desplegado. Son cuestiones distintas de si la simulación puede entrenar una política que se transfiera al hardware.
Fuentes y lecturas adicionales
- Boston Dynamics, «Manos robóticas para la IA moderna y el trabajo real». Explicación técnica de la empresa sobre el diseño de la mano, sus sensores y el enfoque de simulación, incluida su afirmación inicial de transferencia de la simulación al mundo real. La página no indica fecha de publicación; consultada el 9 de octubre de 2026. No aporta pruebas de referencia independientes ni pruebas de despliegue comercial.
- The Robot Report, «Boston Dynamics ofrece más detalles sobre el rediseño de su mano humanoide». Contexto de una entrevista sobre el rediseño. No es una prueba independiente del rendimiento; este artículo se basa en Boston Dynamics para las especificaciones de la mano y los resultados de aprendizaje comunicados.