Boston Dynamics 的新款 Atlas 手部有四根手指、13 個自由度,手掌與指尖都裝有壓力感測器。公司表示,這套硬體旨在讓靈巧操作更容易在模擬中訓練,並遷移到實體機器人。其公開說明描述了初步的模擬到實際遷移結果,但沒有提供基準測試、任務成功率或商業部署證據。
重大變化
- 有哪些改變: Boston Dynamics 描述新一代 Atlas 手部,其關節數比早期七自由度版本更多,並採用直接致動與高密度觸覺感測。
- 運作方式: 公司表示會建模手部幾何、馬達行為與物體接觸,再於條件隨機變化的模擬中訓練強化學習策略,之後才在硬體上執行。
- 為何重要:操作能力取決於手指如何移動、感知接觸並回應力量。若手部在模擬中的行為可預測,工程師便能在使用實體機器人前訓練更多控制能力。
- 已確認的內容:Boston Dynamics 報告稱,動態任務的初步遷移結果令人鼓舞。公司未公開任務內容、樣本數、成功率、比較基準或部署時程。
四根手指,更靈活的拇指
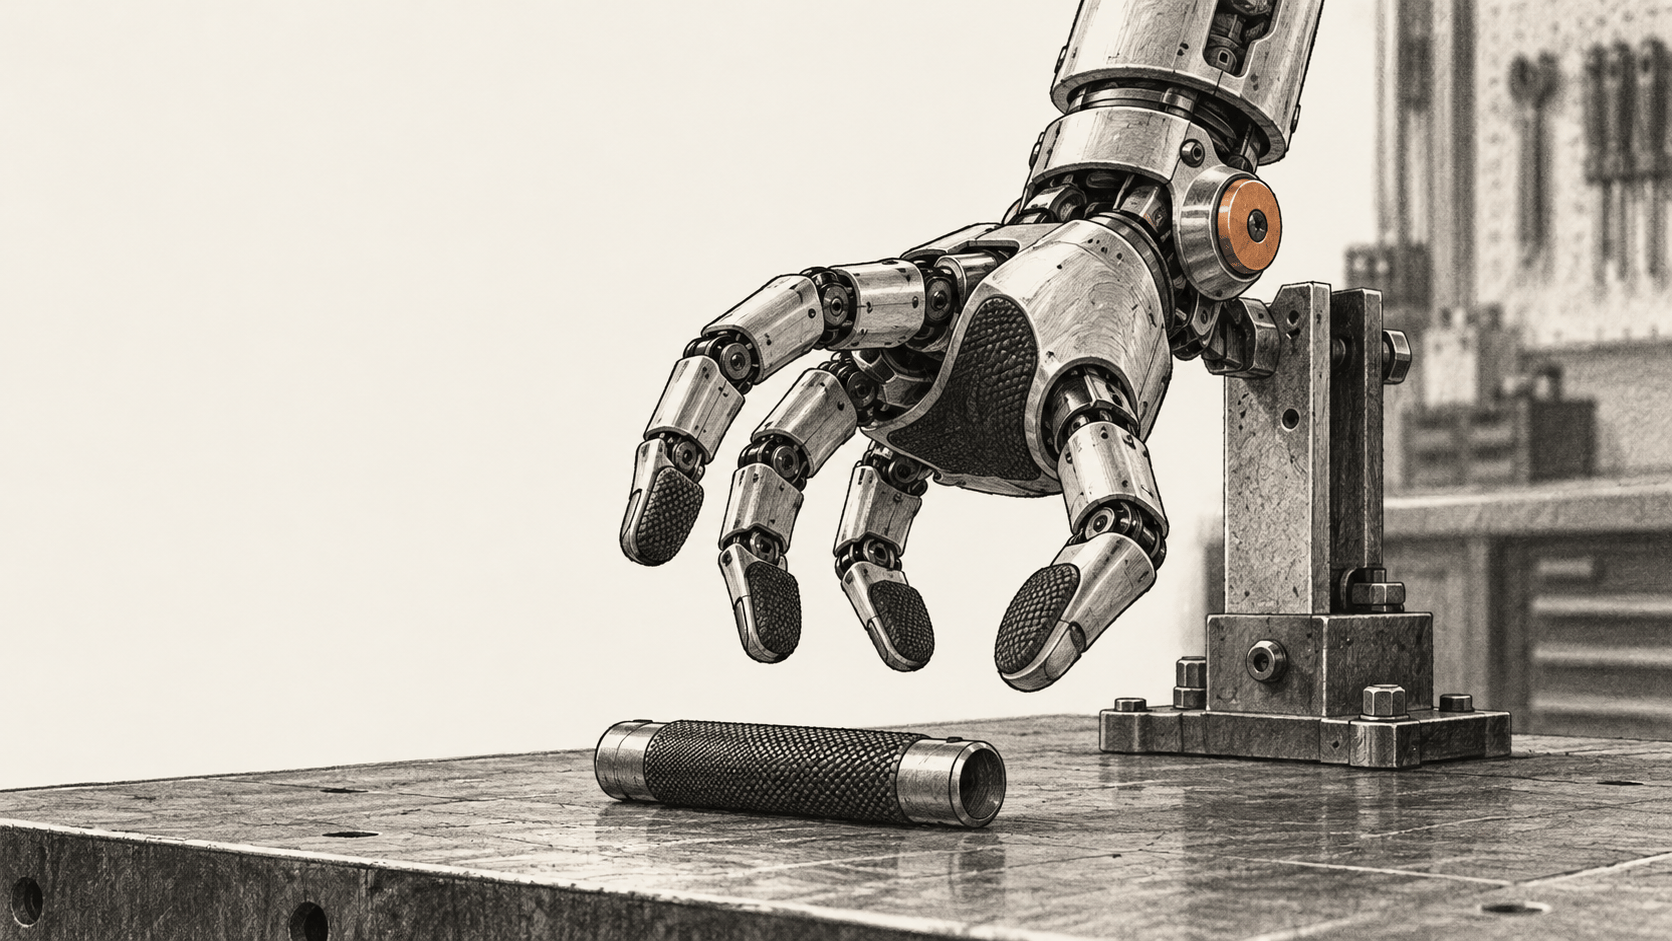
Boston Dynamics 說新手部有 13 個自由度:可對掌的拇指有四個,其餘三根手指各有三個。公司表示拇指能沿著其他手指滑動,也能橫向移動,因此可進行捏取與三點式抓握。公司也描述了握住工具並按下其扳機的動作。
這項設計沒有第五根手指。 Boston Dynamics 表示,多一根手指會增加三個致動器,並提高成本、占用空間、耗電量,也增加可能故障的零件。公司將此視為依任務取捨:四指手部或許足以完成團隊鎖定的操作行為,同時降低機械複雜度。這是公司的設計理由,並非手部能完成所有人手任務的證據。
公司表示,手部尺寸接近大型人手,因此能伸入為人類設計的空間,並使用為人類製造的工具。Boston Dynamics 將密封致動器、直接驅動與可反向驅動描述為讓關節回應環境力量的方法。公司表示,手掌與指尖遍布高密度壓力感測器,而致動器回饋則提供關於關節移動和受力的本體感覺資訊。
這些選擇分別處理不同的控制問題。關節回饋可協助控制器估算手指如何移動,以及物體推回時手指如何反應。觸覺感測器可記錄整隻手的接觸。公司將兩者都列為設計的一部分,但未提供個別評估來說明任一感測系統提升任務表現的幅度。
手部為何針對模擬而設計
訓練靈巧機器人的策略,不只是記錄人手動作。Boston Dynamics 認為,穿戴式示範可以擷取人的動作,卻無法呈現控制機器人手指所需的所有快速力量調整。其方法將模擬式強化學習與可建模其物理行為的手部結合。
公司指出,這套模擬有三個部分:運動學,即手部幾何與關節位置;動力學,包括摩擦、扭矩與背隙;以及接觸,也就是手指如何與物體互動。公司表示,訓練會隨機改變馬達扭矩曲線、表面摩擦、物體幾何與任務干擾。這些變化旨在讓策略在真實手部上執行前接觸不同條件。
Boston Dynamics 報告了動態任務的初步模擬到實際遷移。公司表示,這些行為先以領域隨機化在模擬中訓練,再於實體手部上執行,並使用高頻致動器本體感覺回饋。貼文未指出任務、試驗次數、成功門檻、報告測試中使用的觸覺資料量或策略架構。「令人鼓舞」是公司的描述;該報告不是經獨立評估的基準測試。
設計方向,不是部署成果
手部的明確目標是讓工具使用及其他精細操作更容易訓練。這項公告有助理解 Boston Dynamics 如何將機械設計與強化學習連結:直接驅動、可反向驅動的關節與接觸模型,意在縮小模擬行為和實體行為之間的差異。
同一篇貼文將可靠且低成本的製造稱為長期目標。它沒有說明新手部何時出貨、有多少 Atlas 機器人使用、示範之外完成了哪些任務,或是否有客戶已部署。這些問題與模擬能否訓練出可遷移至硬體的策略是不同的。
來源與延伸閱讀
- Boston Dynamics,《Robot Hands for Modern AI and Real Work》。公司對手部設計、感測與模擬方法的技術說明,包括公司初步的模擬到實際遷移說法。頁面未標示發布日期;查閱日期為 2026 年 10 月 9 日。沒有提供獨立基準測試或商業部署證據。
- The Robot Report,《Boston Dynamics gives more insight into its redesigned humanoid hand》。重新設計相關的訪談背景。這不是獨立效能測試;本文關於手部規格和所報告學習結果的資訊依據 Boston Dynamics。