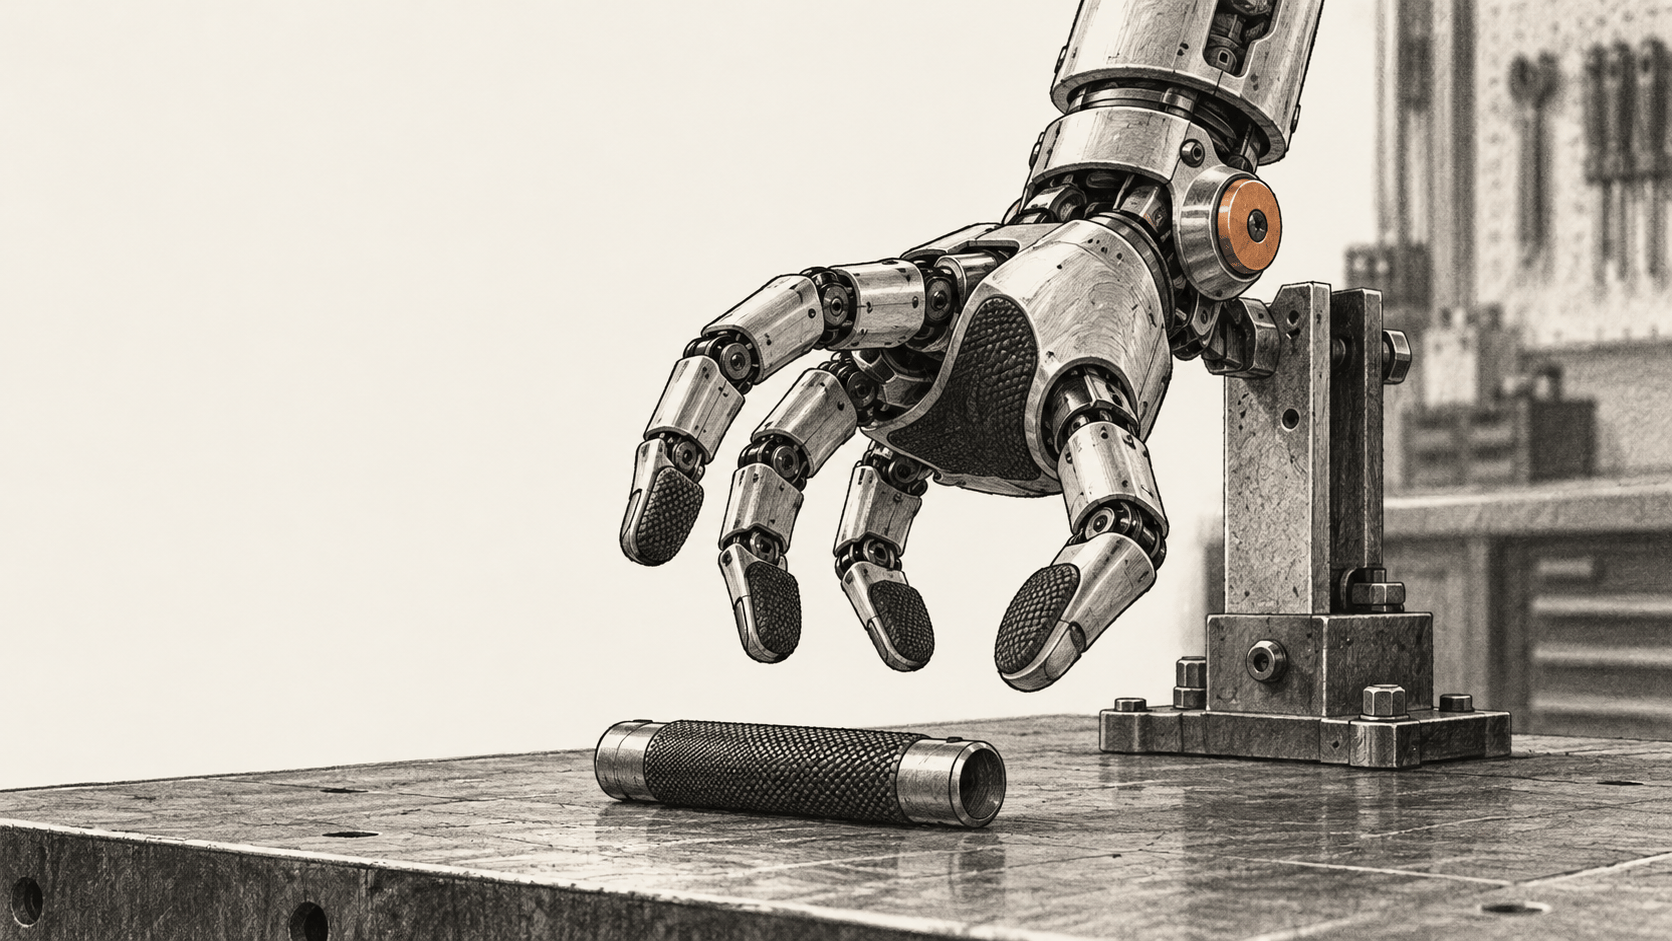
Nova Atlas šaka kompanije Boston Dynamics ima četiri prsta, 13 stepeni slobode i senzore pritiska na dlanu i vrhovima prstiju. Kompanija kaže da je hardver osmišljen tako da olakša obuku spretnog manipulisanja u simulaciji i prenos na fizičkog robota. Javni prikaz opisuje početne rezultate prenosa iz simulacije u stvarnost, ali ne daje benchmark, stope uspeha po zadacima niti dokaze komercijalne primene.
Najveća promena
- Šta se promenilo: Boston Dynamics opisuje Atlas šaku nove generacije sa više zglobova nego ranija verzija sa sedam stepeni slobode, direktnim pogonom i gustim taktilnim senzorima.
- Kako radi: Kompanija kaže da modeluje geometriju šake, ponašanje motora i kontakt sa predmetima, a zatim obučava politike učenja potkrepljenjem u simulaciji sa nasumično menjanim uslovima pre nego što ih pokrene na hardveru.
- Zašto je važno:Manipulacija zavisi od toga kako se prsti kreću, osećaju kontakt i reaguju na silu. Šaka čije je ponašanje predvidljivo u simulaciji mogla bi inženjerima da omogući obuku većeg broja kontrola pre korišćenja fizičkog robota.
- Šta je potvrđeno:Boston Dynamics izveštava o početnom obećavajućem prenosu na dinamičkim zadacima. Ne otkriva zadatke, veličinu uzoraka, stope uspeha, osnovu za poređenje ni raspored primene.
Četiri prsta, sa sposobnijim palcem
Boston Dynamics navodi da nova šaka ima 13 stepeni slobode: četiri u suprotstavljivom palcu i po tri u svakom od ostala tri prsta. Kaže da palac može da klizi duž drugih prstiju i popreko preko njih, što omogućava pincetni i tripod hvat. Kompanija opisuje i držanje alata uz pritiskanje njegovog okidača.
Dizajn nema peti prst. Boston Dynamics kaže da bi dodatni prst zahtevao još tri aktuatora, a povećao bi i cenu, prostor, potrošnju energije i broj delova koji mogu da otkažu. Kompanija to prikazuje kao kompromis u odnosu na zadatak: šaka sa četiri prsta možda je dovoljna za manipulacije koje tim cilja, uz manju mehaničku složenost. To je obrazloženje dizajna kompanije, a ne dokaz da šaka može da obavlja svaki zadatak ljudske šake.
Prema kompaniji, šaka je približno veličine velike ljudske šake, pa može da dohvati prostore namenjene ljudima i koristi alate napravljene za njih. Boston Dynamics opisuje zaptivene aktuatore, direktni pogon i povratnu pokretljivost kao načine da zglobovi reaguju na sile iz okruženja. Kaže da gusti senzori pritiska pokrivaju dlan i vrhove prstiju, dok povratne informacije aktuatora pružaju proprioceptivne podatke o kretanju zglobova i sili.
Ovi izbori rešavaju različite probleme upravljanja. Povratna informacija o zglobovima može kontroleru da pomogne da proceni kako se prsti kreću i reaguju kada predmet uzvrati silom. Taktilni senzori mogu da registruju kontakt duž cele šake. Kompanija oba sistema predstavlja kao deo dizajna, ali ne iznosi zasebnu procenu koja pokazuje koliko svaki senzorski sistem poboljšava učinak zadataka.
Zašto je šaka osmišljena za simulaciju
Obuka spretnog robotskog pravila zahteva više od snimanja pokreta ljudske šake. Boston Dynamics tvrdi da nosive demonstracije mogu da zabeleže šta čovek radi, ali ne i sva brza podešavanja sile potrebna za upravljanje robotskim prstima. Njihov pristup spaja učenje potkrepljenjem zasnovano na simulaciji sa šakom čije se fizičko ponašanje može modelovati.
Kompanija navodi tri dela te simulacije: kinematiku, odnosno geometriju šake i položaje zglobova; dinamiku, uključujući trenje, obrtni moment i zazor; i kontakt, odnosno interakciju prstiju sa predmetom. Kaže da obuka nasumično menja profile obrtnog momenta motora, trenje površina, geometriju predmeta i poremećaje zadatka. Te varijacije treba da izlože politiku različitim uslovima pre rada na pravoj šaci.
Boston Dynamics izveštava o početnom prenosu iz simulacije u stvarnost na dinamičkim zadacima. Kompanija kaže da su ta ponašanja obučena u simulaciji uz randomizaciju domena, a zatim pokrenuta na fizičkoj šaci uz povratne proprioceptivne podatke aktuatora visoke frekvencije. Objava ne navodi zadatke, broj pokušaja, prag uspeha, količinu korišćenih taktilnih podataka ni arhitekturu politike. „Obećavajuće“ je ocena kompanije; izveštaj nije benchmark koji je nezavisno procenjen.
Pravac dizajna, a ne rezultat primene
Navedena svrha šake je da olakša obuku za korišćenje alata i druge precizne manipulacije. Objava pomaže da se razume kako Boston Dynamics povezuje mehanički dizajn i učenje potkrepljenjem: direktni, povratno pokretljivi zglobovi i model kontakta treba da smanje razlike između simuliranog i fizičkog ponašanja.
Ista objava naziva pouzdanu i jeftinu proizvodnju dugoročnim ciljem. Ne navodi kada će nova šaka biti isporučena, koliko je Atlas robota koristi, koje su radnje završene van demonstracija niti da li ju je neki kupac primenio. To su odvojena pitanja od toga može li simulacija da obuči politiku koja se prenosi na hardver.
Izvori i dodatno čitanje
- Boston Dynamics, „Robot Hands for Modern AI and Real Work“. Tehničko objašnjenje kompanije o dizajnu šake, senzorima i pristupu simulaciji, uključujući početnu tvrdnju o prenosu iz simulacije u stvarnost. Stranica ne prikazuje datum objave; provereno 9. oktobra 2026. Nema nezavisnog benchmarka niti dokaza komercijalne primene.
- The Robot Report, „Boston Dynamics gives more insight into its redesigned humanoid hand“. Kontekst intervjua o redizajnu. Ovo nije nezavisno testiranje performansi; članak se za specifikacije šake i prijavljene rezultate učenja oslanja na Boston Dynamics.