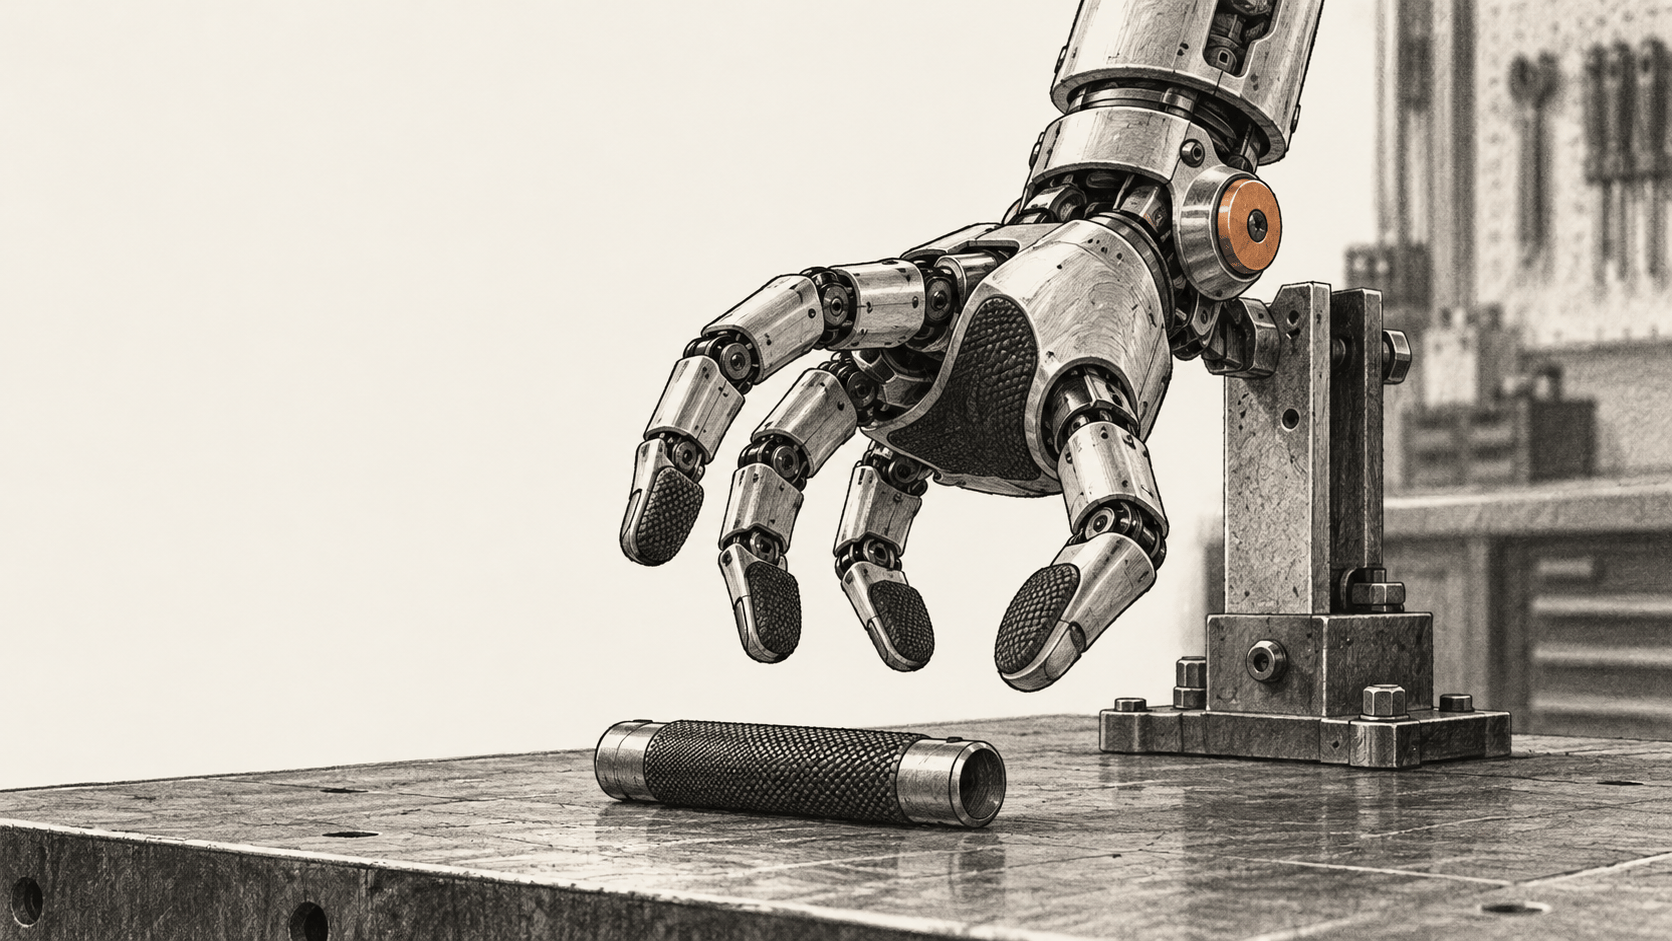
Boston Dynamics-இன் புதிய Atlas கை நான்கு விரல்கள், 13 சுதந்திர நிலைகள், உள்ளங்கையிலும் விரல் நுனிகளிலும் அழுத்த உணரிகள் ஆகியவற்றைக் கொண்டுள்ளது. திறமையான பொருள் கையாளுதலைச் சிமுலேஷனில் எளிதாகப் பயிற்றுவித்து, உடல் ரோபோவுக்கு மாற்றும் வகையில் வன்பொருள் வடிவமைக்கப்பட்டதாக நிறுவனம் கூறுகிறது. சிமுலேஷனிலிருந்து நிஜ உலகுக்கான தொடக்க நிலை மாற்ற முடிவுகளைப் பொது விளக்கம் விவரிக்கிறது; ஆனால் ஒப்பீட்டு அளவுகோல், பணிவாரியான வெற்றி விகிதங்கள் அல்லது வணிகப் பயன்பாட்டுச் சான்றுகள் இல்லை.
முக்கிய மாற்றம்
- என்ன மாறியது: Boston Dynamics, முந்தைய ஏழு சுதந்திர நிலைகள் கொண்ட பதிப்பைவிட அதிக மூட்டுகள், நேரடி செயலாக்கம், அடர்த்தியான தொடு உணரிகள் கொண்ட புதிய தலைமுறை Atlas கையை விவரிக்கிறது.
- இது எவ்வாறு செயல்படுகிறது: கையின் வடிவியல், மோட்டார் நடத்தை, பொருட்களுடனான தொடர்பு ஆகியவற்றை மாதிரியாக்கி, பின்னர் வன்பொருளில் இயக்குவதற்கு முன் சீரற்ற நிலைகளுடன் கூடிய சிமுலேஷனில் வலுப்படுத்தல் கற்றல் கொள்கைகளைப் பயிற்றுவிப்பதாக நிறுவனம் கூறுகிறது.
- இது ஏன் முக்கியம்:விரல்கள் எவ்வாறு நகர்கின்றன, தொடர்பை உணர்கின்றன, விசைக்கு எதிர்வினையாற்றுகின்றன என்பதையே பொருள் கையாளுதல் சார்ந்துள்ளது. சிமுலேஷனில் கணிக்கக்கூடிய வகையில் நடக்கும் கை இருந்தால், உடல் ரோபோவைப் பயன்படுத்துவதற்கு முன் பொறியாளர்கள் அதிகக் கட்டுப்பாட்டு முறைகளைப் பயிற்றுவிக்கலாம்.
- எது உறுதிப்படுத்தப்பட்டுள்ளது:இயங்குமுறைப் பணிகளில் தொடக்க நிலை நம்பிக்கையளிக்கும் மாற்றம் கிடைத்ததாக Boston Dynamics தெரிவிக்கிறது. பணிகள், மாதிரி அளவுகள், வெற்றி விகிதங்கள், ஒப்பீட்டு அடிப்படை அல்லது பயன்பாட்டு அட்டவணையை அது வெளியிடவில்லை.
நான்கு விரல்கள்; மேலும் திறனுள்ள கட்டைவிரல்
புதிய கைக்கு 13 சுதந்திர நிலைகள் உள்ளதாக Boston Dynamics கூறுகிறது: எதிர்நோக்கி மடங்கும் கட்டைவிரலுக்கு நான்கு; மற்ற மூன்று விரல்களில் ஒவ்வொன்றுக்கும் மூன்று. கட்டைவிரல் மற்ற விரல்களின் நீளவாக்கிலும் குறுக்காகவும் நகர முடியும்; இதனால் கிள்ளிப் பிடித்தல் மற்றும் மூன்று-புள்ளிப் பிடிப்பு சாத்தியமாகும் என்கிறது. கருவியைப் பிடித்தபடி அதன் விசையை அழுத்துவதையும் நிறுவனம் விவரிக்கிறது.
இந்த வடிவமைப்பில் ஐந்தாவது விரல் இல்லை. Boston Dynamics கூறுவதாவது கூடுதல் விரலுக்கு மேலும் மூன்று செயலாக்கிகள் தேவைப்படும்; செலவு, இடம், மின்சாரப் பயன்பாடு, பழுதடையக்கூடிய கூறுகளின் எண்ணிக்கையும் அதிகரிக்கும். இதை பணிக்கேற்ப செய்யப்படும் சமரசமாக நிறுவனம் விளக்குகிறது: குழு குறிவைக்கும் கையாளுதல் நடத்தைகளுக்கு நான்கு விரல்கள் போதுமானதாக இருக்கலாம்; அதேவேளை இயந்திரச் சிக்கலும் குறையும். இது நிறுவனத்தின் வடிவமைப்புக் காரணம்; மனிதக் கையால் செய்யப்படும் ஒவ்வொரு பணியையும் இந்தக் கை செய்யும் என்பதற்கான ஆதாரம் அல்ல.
நிறுவனத்தின் கூற்றுப்படி, இந்தக் கை பெரிய மனிதக் கையின் அளவுக்கு நெருக்கமாக இருப்பதால் மனிதர்களுக்கான இடங்களுக்குள் சென்று, அவர்களுக்காகச் செய்யப்பட்ட கருவிகளைப் பயன்படுத்த முடியும். சூழலிலிருந்து வரும் விசைகளுக்கு மூட்டுகள் பதிலளிக்க உதவும் வழிகளாக மூடப்பட்ட செயலாக்கிகள், நேரடி இயக்கம், பின்னோக்கி இயக்கத்திறன் ஆகியவற்றை Boston Dynamics விவரிக்கிறது. உள்ளங்கையிலும் விரல் நுனிகளிலும் அடர்த்தியான அழுத்த உணரிகள் இருப்பதாகவும், செயலாக்கி பின்னூட்டம் மூட்டு இயக்கம் மற்றும் விசை பற்றிய உடலுணர்வு தகவல்களை வழங்குவதாகவும் கூறுகிறது.
இந்தத் தேர்வுகள் வெவ்வேறு கட்டுப்பாட்டுச் சிக்கல்களைச் சமாளிக்கின்றன. ஒரு பொருள் எதிர்த்து அழுத்தும்போது விரல்கள் எவ்வாறு நகர்கின்றன, பதிலளிக்கின்றன என்பதைக் கட்டுப்படுத்தி கணிக்க மூட்டு பின்னூட்டம் உதவும். தொடு உணரிகள் கை முழுவதும் ஏற்படும் தொடர்பைப் பதிவு செய்யலாம். இரண்டையும் வடிவமைப்பின் பகுதிகளாக நிறுவனம் முன்வைக்கிறது; ஆனால் ஒவ்வொரு உணர்வு அமைப்பும் பணிச் செயல்திறனை எவ்வளவு மேம்படுத்துகிறது என்பதைத் தனியாக மதிப்பிட்டதாக அது தெரிவிக்கவில்லை.
சிமுலேஷனுக்காக கை ஏன் வடிவமைக்கப்பட்டது
திறமையான ரோபோ கொள்கையைப் பயிற்றுவிக்க ஒருவரின் கை அசைவுகளைப் பதிவு செய்வது மட்டும் போதாது. அணியக்கூடிய சாதனங்களின் செயல்விளக்கங்கள் ஒருவர் செய்வதைப் பதிவு செய்யலாம்; ஆனால் ரோபோ விரல்களைக் கட்டுப்படுத்தத் தேவையான அனைத்து வேகமான விசைச் சரிசெய்தல்களையும் பதிவு செய்ய முடியாது என்று Boston Dynamics வாதிடுகிறது. அதன் அணுகுமுறை சிமுலேஷன் சார்ந்த வலுப்படுத்தல் கற்றலை, உடல் நடத்தையை மாதிரியாக்கக்கூடிய கையுடன் இணைக்கிறது.
அந்தச் சிமுலேஷனின் மூன்று பகுதிகளை நிறுவனம் குறிப்பிடுகிறது: கையின் வடிவியல் மற்றும் மூட்டு நிலைகளைக் குறிக்கும் இயக்கவியல்; உராய்வு, முறுக்குவிசை, பின்னடைவு ஆகியவற்றை உள்ளடக்கும் விசையியல்; விரல்கள் ஒரு பொருளுடன் தொடர்புகொள்வதைக் குறிக்கும் தொடுதல். மோட்டார் முறுக்குவிசை வடிவங்கள், மேற்பரப்பு உராய்வு, பொருள் வடிவியல், பணித் தொந்தரவுகள் ஆகியவற்றைப் பயிற்சியில் சீரற்ற முறையில் மாற்றுவதாக நிறுவனம் கூறுகிறது. உண்மையான கையில் இயக்குவதற்கு முன் கொள்கை பல நிலைகளை எதிர்கொள்ளச் செய்வதே இந்த மாறுபாடுகளின் நோக்கம்.
இயங்குமுறைப் பணிகளில் சிமுலேஷனிலிருந்து நிஜத்துக்கான தொடக்க நிலை மாற்றத்தை Boston Dynamics தெரிவிக்கிறது. டொமைன் சீரற்றமயமாக்கலைப் பயன்படுத்திச் சிமுலேஷனில் இந்த நடத்தைகள் பயிற்றுவிக்கப்பட்டு, பின்னர் உயர் வேகச் செயலாக்கி உடலுணர்வு பின்னூட்டத்துடன் உடல் கையில் இயக்கப்பட்டதாக நிறுவனம் கூறுகிறது. பணிகள், சோதனைகளின் எண்ணிக்கை, வெற்றி வரம்பு, தெரிவிக்கப்பட்ட இயக்கங்களில் பயன்படுத்திய தொடு தரவின் அளவு அல்லது கொள்கை கட்டமைப்பை இடுகை குறிப்பிடவில்லை. “நம்பிக்கையளிக்கும்” என்பது நிறுவனத்தின் சொல்; இது சுயாதீனமாக மதிப்பிடப்பட்ட ஒப்பீட்டு அளவுகோல் அல்ல.
வடிவமைப்பின் திசை; பயன்பாட்டு முடிவு அல்ல
கருவிப் பயன்பாடு மற்றும் பிற துல்லியமான கையாளுதல்களைப் பயிற்றுவிப்பதை எளிதாக்குவதே கையின் அறிவிக்கப்பட்ட நோக்கம். இயந்திர வடிவமைப்பை வலுப்படுத்தல் கற்றலுடன் Boston Dynamics எவ்வாறு இணைக்கிறது என்பதை அறிவிப்பு புரியவைக்கிறது: நேரடி இயக்கம் கொண்ட, பின்னோக்கி நகரக்கூடிய மூட்டுகளும் தொடர்பு மாதிரியும் சிமுலேஷன் மற்றும் உடல் நடத்தைகளுக்கிடையிலான வேறுபாட்டைக் குறைக்க வேண்டும்.
நம்பகமான, குறைந்த செலவிலான உற்பத்தியை நீண்டகால இலக்காகவும் அதே இடுகை குறிப்பிடுகிறது. புதிய கை எப்போது வழங்கப்படும், எத்தனை Atlas ரோபோக்கள் அதைப் பயன்படுத்துகின்றன, செயல்விளக்கங்களுக்கு வெளியே எந்தப் பணிகள் முடிக்கப்பட்டன அல்லது வாடிக்கையாளர் ஒருவர் அதை நிறுவியுள்ளாரா என்பதைக் கூறவில்லை. சிமுலேஷன் வன்பொருளுக்கு மாற்றக்கூடிய கொள்கையைப் பயிற்றுவிக்குமா என்ற கேள்வியிலிருந்து இவை வேறுபட்டவை.
ஆதாரங்களும் மேலதிக வாசிப்பும்
- Boston Dynamics, “Robot Hands for Modern AI and Real Work”. கையின் வடிவமைப்பு, உணரிகள், சிமுலேஷன் அணுகுமுறை குறித்த நிறுவனத்தின் தொழில்நுட்ப விளக்கம்; ஆரம்ப சிமுலேஷன்-நிஜ உலக மாற்றக் கூற்றும் இதில் உள்ளது. பக்கத்தில் வெளியீட்டுத் தேதி இல்லை; 2026 அக்டோபர் 9 அன்று பார்க்கப்பட்டது. சுயாதீன ஒப்பீட்டு அளவுகோலோ வணிகப் பயன்பாட்டுச் சான்றோ வழங்கப்படவில்லை.
- The Robot Report, “Boston Dynamics gives more insight into its redesigned humanoid hand”. மறுவடிவமைப்பைப் பற்றிய நேர்காணல் பின்னணி. இது சுயாதீன செயல்திறன் சோதனை அல்ல; கையின் விவரக்குறிப்புகள் மற்றும் தெரிவிக்கப்பட்ட கற்றல் முடிவுகளுக்கு இந்தக் கட்டுரை Boston Dynamics-ஐச் சார்ந்துள்ளது.