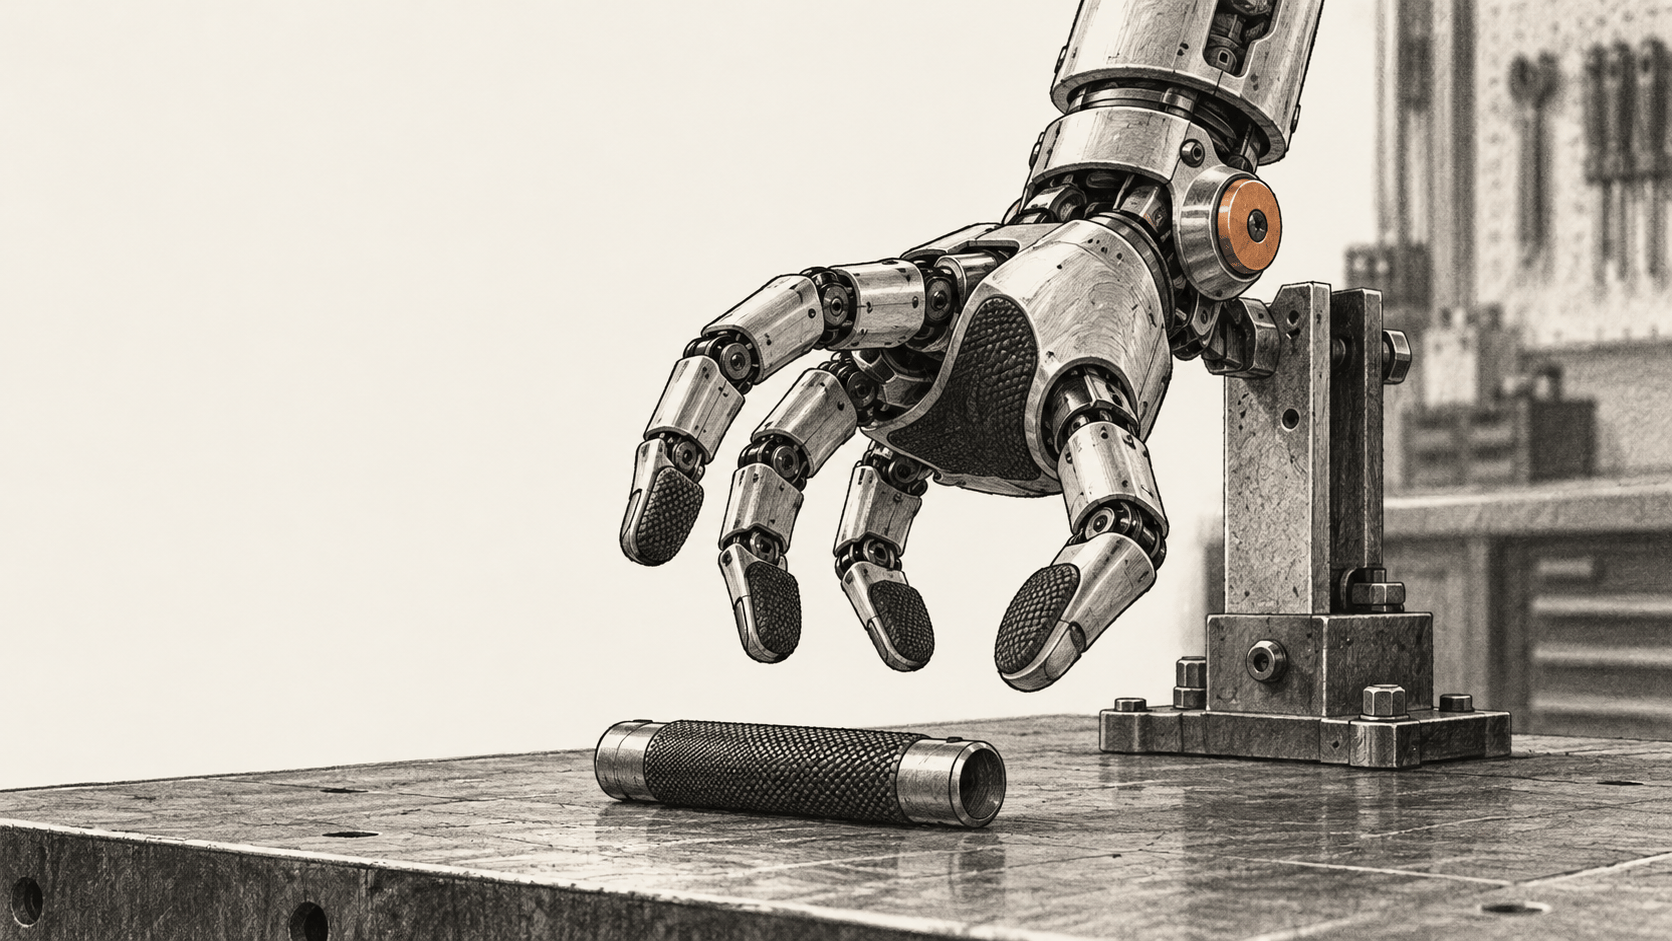
Boston Dynamics కొత్త Atlas చేయి నాలుగు వేళ్లు, 13 స్వేచ్ఛా స్థాయులు, అరచేతి మరియు వేళ్ల చివర్లలో ఒత్తిడి సెన్సర్లను కలిగి ఉంది. నైపుణ్యంతో వస్తువులను కదిలించే పనిని simulationలో శిక్షణ చేయడం, భౌతిక రోబోట్కు బదిలీ చేయడం సులభం చేయడానికి ఈ hardware రూపొందించామని కంపెనీ చెబుతోంది. బహిరంగ వివరణలో simulation నుంచి వాస్తవానికి ప్రారంభ బదిలీ ఫలితాలు ఉన్నాయి; కానీ benchmark, పని-స్థాయి విజయ రేట్లు లేదా వాణిజ్య అమలు ఆధారాలు లేవు.
ప్రధాన మార్పు
- ఏమి మారింది: Boston Dynamics కొత్త తరం Atlas చేతిని వివరిస్తుంది. మునుపటి ఏడు-స్వేచ్ఛా-స్థాయుల సంస్కరణ కంటే ఇందులో ఎక్కువ కీళ్లు, నేరుగా actuation, అధిక సాంద్రత గల స్పర్శ గ్రహణం ఉన్నాయి.
- ఇది ఎలా పనిచేస్తుంది: కంపెనీ చేతి ఆకృతి, మోటారు ప్రవర్తన, వస్తువులతో సంపర్కాన్ని నమూనా చేస్తుంది; తర్వాత hardwareలో నడిపే ముందు యాదృచ్ఛిక పరిస్థితులతో simulationలో reinforcement-learning విధానాలను శిక్షణ ఇస్తుందని చెబుతోంది.
- ఇది ఎందుకు ముఖ్యం:వేళ్లు ఎలా కదులుతాయి, స్పర్శను ఎలా గ్రహిస్తాయి, బలానికి ఎలా స్పందిస్తాయి అనే దానిపై వస్తు నిర్వహణ ఆధారపడి ఉంటుంది. simulationలో ఊహించదగిన ప్రవర్తన కలిగిన చేయి ఉంటే, భౌతిక రోబోట్ ఉపయోగించే ముందు ఇంజినీర్లు మరింత నియంత్రణను శిక్షణ ఇవ్వగలరు.
- ఏది నిర్ధారితమైంది:డైనమిక్ పనుల్లో ప్రారంభ బదిలీ ఆశాజనకంగా ఉందని Boston Dynamics నివేదించింది. పనులు, నమూనా పరిమాణాలు, విజయ రేట్లు, పోలిక ఆధారం లేదా అమలు షెడ్యూల్ను వెల్లడించలేదు.
నాలుగు వేళ్లు, మరింత సామర్థ్యమైన బొటనవేలు
కొత్త చేతికి 13 స్వేచ్ఛా స్థాయులు ఉన్నాయని Boston Dynamics చెబుతుంది: ఎదురుగా వంగగల బొటనవేలుకు నాలుగు, మిగతా మూడు వేళ్లలో ఒక్కొక్కదానికి మూడు. బొటనవేలు ఇతర వేళ్ల వెంట, వాటికి అడ్డంగా జారగలదని, దాంతో చిటికెడు మరియు మూడు-బిందు పట్టులు సాధ్యమవుతాయని కంపెనీ చెబుతోంది. సాధనాన్ని పట్టుకుని దాని ట్రిగ్గర్ నొక్కే పనినీ వివరిస్తుంది.
ఈ రూపకల్పనలో ఐదో వేలు లేదు. Boston Dynamics చెబుతున్న ప్రకారం అదనపు వేలు మరో మూడు actuatorలను జోడించేది; ఖర్చు, స్థలం, విద్యుత్ వినియోగం, విఫలమయ్యే భాగాల సంఖ్య కూడా పెరిగేవి. కంపెనీ దీన్ని పనికి అనుగుణమైన రాజీగా చూపుతోంది: బృందం లక్ష్యంగా పెట్టుకున్న వస్తు నిర్వహణ చర్యలకు నాలుగు వేళ్ల చేయి సరిపోవచ్చు, అదే సమయంలో యాంత్రిక సంక్లిష్టత తగ్గుతుంది. ఇది కంపెనీ రూపకల్పనకు ఇచ్చిన కారణం మాత్రమే; మానవ చేతి ప్రతి పనీ ఈ చేయి చేయగలదనే ఆధారం కాదు.
కంపెనీ ప్రకారం చేయి పెద్ద మానవ చేతి పరిమాణానికి దగ్గరగా ఉంటుంది; అందువల్ల మనుషుల పరిమాణానికి సరిపోయే ప్రదేశాల్లోకి చేరి, మనుషుల కోసం చేసిన సాధనాలను ఉపయోగించగలదు. మూసివేసిన actuatorలు, direct drive, backdrivability వల్ల కీళ్లు పరిసర బలాలకు స్పందిస్తాయని Boston Dynamics వివరిస్తుంది. అరచేతి, వేళ్ల చివర్లపై అధిక సాంద్రత గల ఒత్తిడి సెన్సర్లు ఉంటాయని, actuator feedback కీళ్ల కదలిక మరియు బలం గురించి proprioceptive సమాచారాన్ని ఇస్తుందని చెబుతుంది.
ఈ ఎంపికలు వేర్వేరు నియంత్రణ సమస్యలను పరిష్కరిస్తాయి. వస్తువు వెనక్కి నెట్టినప్పుడు వేళ్లు ఎలా కదులుతాయి, ఎలా స్పందిస్తాయి అన్నది నియంత్రకం అంచనా వేయడానికి కీళ్ల feedback సహాయపడుతుంది. స్పర్శ సెన్సర్లు చేతి అంతటా సంపర్కాన్ని నమోదు చేయగలవు. కంపెనీ రెండింటినీ రూపకల్పనలో భాగాలుగా చూపుతుంది; అయితే ఏ సెన్సింగ్ వ్యవస్థ పని పనితీరును ఎంత మెరుగుపరుస్తుందో తెలిపే ప్రత్యేక మూల్యాంకనం నివేదించలేదు.
చేయిని simulation కోసం ఎందుకు రూపొందించారు
నైపుణ్యమైన రోబోట్ విధానాన్ని శిక్షణ ఇవ్వడానికి మనిషి చేతి కదలికలను రికార్డు చేయడం మాత్రమే సరిపోదు. ధరించగలిగే పరికరాలతో చేసే ప్రదర్శనలు మనిషి ఏమి చేస్తాడో పట్టుకోవచ్చని, కానీ రోబోట్ వేళ్ల నియంత్రణకు అవసరమైన అన్ని వేగవంతమైన బల సర్దుబాట్లను పట్టుకోలేవని Boston Dynamics వాదిస్తుంది. దాని విధానం simulation-ఆధారిత reinforcement learningను భౌతిక ప్రవర్తన నమూనా చేయగల చేతితో కలుపుతుంది.
ఆ simulationలోని మూడు భాగాలను కంపెనీ గుర్తిస్తుంది: kinematics, అంటే చేతి ఆకృతి మరియు కీళ్ల స్థానాలు; dynamics, ఇందులో ఘర్షణ, torque, backlash ఉంటాయి; contact, అంటే వేళ్లు వస్తువుతో ఎలా పరస్పర చర్య చేస్తాయో. మోటారు torque రూపాలు, ఉపరితల ఘర్షణ, వస్తువు ఆకృతి, పనిలో కలిగే అంతరాయాలను శిక్షణలో యాదృచ్ఛికం చేస్తామని కంపెనీ చెబుతుంది. నిజమైన చేతిపై నడిపే ముందు విధానం వేర్వేరు పరిస్థితులను ఎదుర్కోవడమే ఈ మార్పుల ఉద్దేశం.
డైనమిక్ పనుల్లో simulation నుంచి వాస్తవానికి ప్రారంభ బదిలీని Boston Dynamics నివేదించింది. domain randomization ఉపయోగించి ఈ ప్రవర్తనలను simulationలో శిక్షణ ఇచ్చి, తర్వాత అధిక-వేగ actuator proprioception feedbackతో భౌతిక చేతిపై నడిపామని కంపెనీ చెబుతోంది. పోస్ట్ పనులు, ప్రయత్నాల సంఖ్య, విజయ పరిమితి, నివేదించిన రన్లలో వాడిన tactile data పరిమాణం లేదా విధాన నిర్మాణాన్ని చెప్పదు. “ఆశాజనక” అనేది కంపెనీ వర్ణన; నివేదిక స్వతంత్రంగా అంచనా వేసిన benchmark కాదు.
రూపకల్పన దిశ, అమలు ఫలితం కాదు
సాధన వినియోగం మరియు ఇతర ఖచ్చితమైన వస్తు నిర్వహణను శిక్షణ ఇవ్వడం సులభం చేయడమే చేతి ప్రకటిత ఉద్దేశం. యాంత్రిక రూపకల్పనను reinforcement learningతో Boston Dynamics ఎలా అనుసంధానిస్తుందో ఈ ప్రకటన అర్థం చేసుకోవడానికి ఉపయోగపడుతుంది: నేరుగా నడిచే, వెనుకకు కదిలించగల కీళ్లు మరియు contact నమూనా simulation, భౌతిక ప్రవర్తన మధ్య తేడాలను తగ్గించడానికి ఉద్దేశించబడ్డాయి.
అదే పోస్ట్ నమ్మదగిన, తక్కువ-ఖర్చు తయారీని దీర్ఘకాలిక లక్ష్యంగా పేర్కొంటుంది. కొత్త చేయి ఎప్పుడు అందుబాటులోకి వస్తుంది, ఎన్ని Atlas రోబోలు దాన్ని వాడుతున్నాయి, ప్రదర్శనలకు బయట ఏ పనులు పూర్తయ్యాయి లేదా ఏదైనా కస్టమర్ దాన్ని అమలు చేశారా అని చెప్పదు. simulation హార్డ్వేర్కు బదిలీ అయ్యే విధానాన్ని శిక్షణ ఇవ్వగలదా అన్నది వీటికి వేరైన ప్రశ్న.
మూలాలు మరియు మరింత చదవండి
- Boston Dynamics, “Robot Hands for Modern AI and Real Work”. చేతి రూపకల్పన, sensing, simulation విధానంపై కంపెనీ సాంకేతిక వివరణ; ప్రారంభ sim-to-real వాదన కూడా ఇందులో ఉంది. పేజీలో ప్రచురణ తేదీ లేదు; 2026 అక్టోబర్ 9న పరిశీలించబడింది. స్వతంత్ర benchmark లేదా వాణిజ్య అమలు ఆధారం ఇవ్వబడలేదు.
- The Robot Report, “Boston Dynamics gives more insight into its redesigned humanoid hand”. పునర్రూపకల్పనపై ఇంటర్వ్యూ సందర్భం. ఇది స్వతంత్ర పనితీరు పరీక్ష కాదు; చేతి వివరాలు, నివేదించిన అభ్యాస ఫలితాల కోసం ఈ వ్యాసం Boston Dynamicsపై ఆధారపడుతుంది.