Новая кисть Atlas от Boston Dynamics имеет четыре пальца, 13 степеней свободы и датчики давления на ладони и кончиках пальцев. Компания говорит, что аппаратная часть разработана так, чтобы упростить обучение ловким манипуляциям в симуляции и перенос навыков на физического робота. В публичном описании приводятся начальные результаты переноса из симуляции в реальность, но нет бенчмарка, показателей успешности по задачам или свидетельств коммерческого внедрения.
Главное изменение
- Что изменилось: Boston Dynamics описывает кисть Atlas нового поколения с большим числом суставов, чем у предыдущей версии с семью степенями свободы, прямым приводом и плотной сетью тактильных датчиков.
- Как это работает: Компания говорит, что моделирует геометрию кисти, поведение моторов и контакт с предметами, а затем обучает политики с подкреплением в симуляции с рандомизированными условиями перед запуском на аппаратуре.
- Почему это важно:Манипуляции зависят от того, как пальцы двигаются, ощущают контакт и реагируют на силу. Если поведение кисти в симуляции предсказуемо, инженеры смогут обучить больше элементов управления до использования физического робота.
- Что установлено:Boston Dynamics сообщает о первых обнадёживающих результатах переноса на динамических задачах. Компания не раскрывает задачи, размеры выборок, показатели успешности, базовый вариант для сравнения или график внедрения.
Четыре пальца и более функциональный большой палец
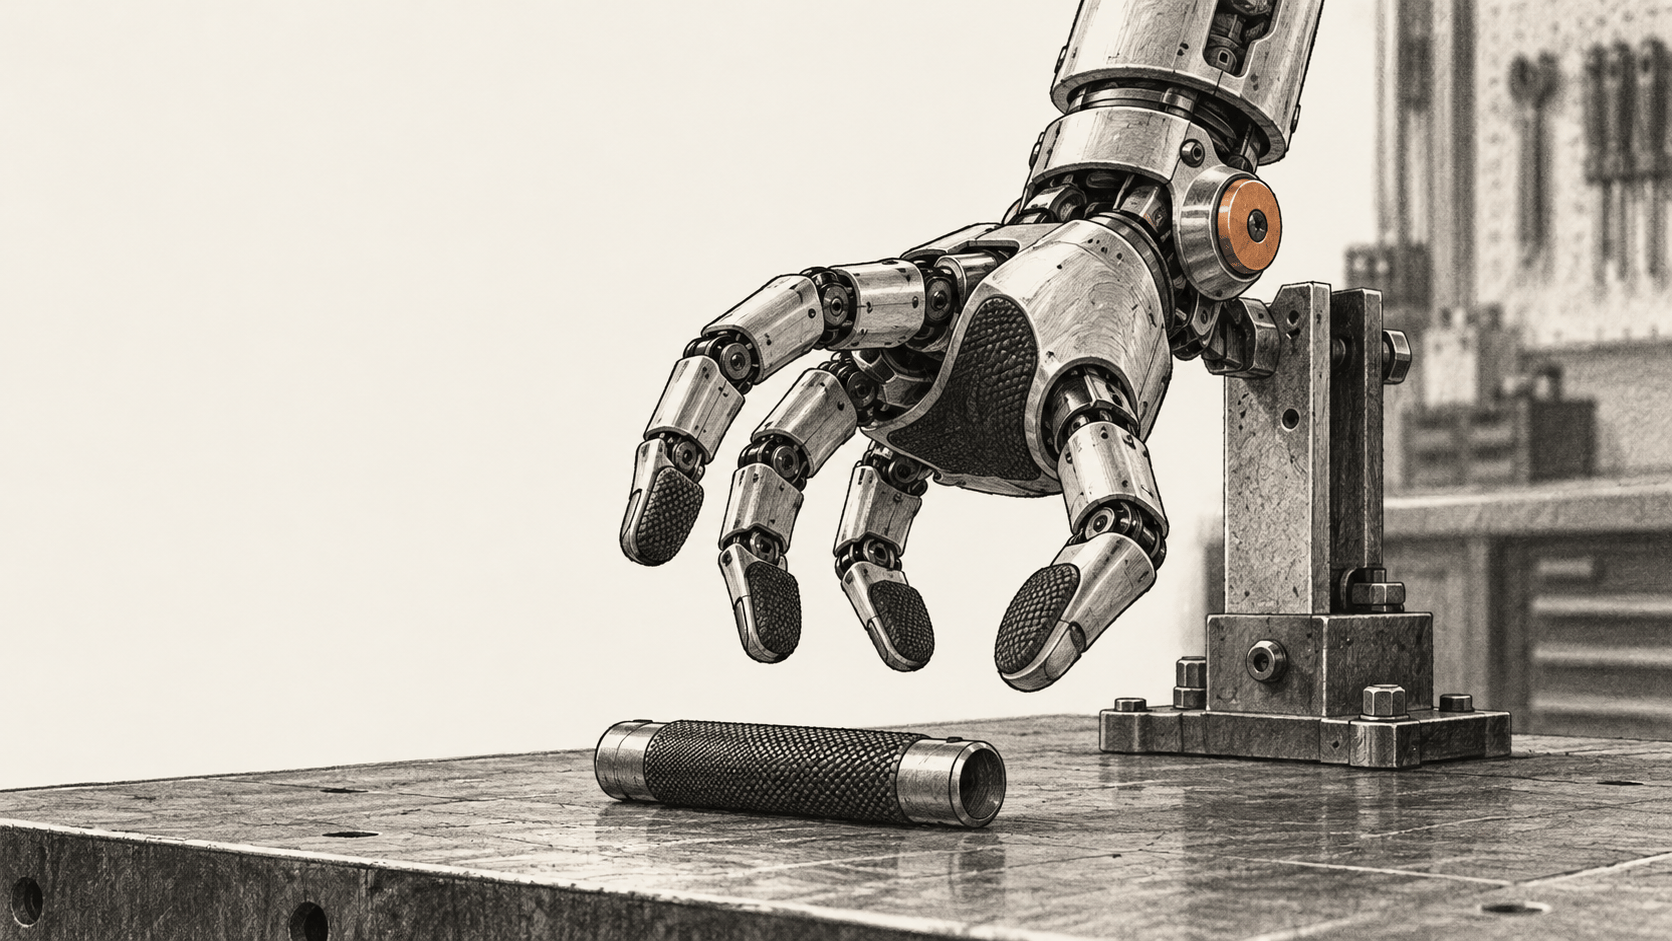
Boston Dynamics указывает для новой кисти 13 степеней свободы: четыре у противопоставленного большого пальца и по три у каждого из остальных трёх пальцев. Компания утверждает, что большой палец может скользить вдоль других пальцев и поперёк них, обеспечивая щипковый и трёхточечный захваты. Также описан захват инструмента с нажатием на его спусковой крючок.
В конструкции нет пятого пальца. Boston Dynamics говорит, что дополнительный палец потребовал бы ещё трёх приводов, увеличил бы стоимость, занимаемое пространство и энергопотребление, а также добавил бы компоненты, которые могут выйти из строя. Компания описывает это как компромисс с учётом задач: кисти с четырьмя пальцами может хватить для целевых манипуляций команды при меньшей механической сложности. Это объяснение дизайна компании, а не доказательство того, что кисть способна выполнять любые задачи человеческой руки.
По данным компании, кисть по размеру близка к большой человеческой руке, поэтому может проникать в пространства, рассчитанные на людей, и пользоваться инструментами для людей. Boston Dynamics описывает герметичные приводы, прямой привод и обратную подвижность как способы дать суставам реагировать на внешние силы. Компания утверждает, что ладонь и кончики пальцев покрыты плотной сетью датчиков давления, а обратная связь от приводов даёт проприоцептивную информацию о движении суставов и силе.
Эти решения затрагивают разные задачи управления. Обратная связь по суставам может помочь контроллеру оценивать движение пальцев и их реакцию, когда предмет давит на них. Тактильные датчики регистрируют контакт по всей кисти. Компания представляет обе системы как элементы конструкции, но не приводит отдельной оценки того, насколько каждая из них улучшает выполнение задач.
Почему кисть проектировали для симуляции
Для обучения ловкой роботизированной политике недостаточно записать движения человеческой руки. Boston Dynamics утверждает, что носимые демонстрации могут зафиксировать действия человека, но не все быстрые корректировки силы, нужные для управления пальцами робота. Подход компании объединяет обучение с подкреплением на основе симуляции и кисть, физическое поведение которой можно моделировать.
Компания выделяет три компонента этой симуляции: кинематику — геометрию кисти и положения суставов; динамику, включая трение, крутящий момент и люфт; и контакт — взаимодействие пальцев с предметом. Компания говорит, что при обучении рандомизирует профили крутящего момента моторов, трение поверхностей, геометрию предметов и возмущения задач. Эти изменения должны познакомить политику с разными условиями до запуска на настоящей кисти.
Boston Dynamics сообщает о начальном переносе из симуляции в реальность на динамических задачах. Компания утверждает, что эти действия обучались в симуляции с рандомизацией предметной области, а затем выполнялись физической кистью с высокочастотной проприоцептивной обратной связью приводов. В публикации не указаны задачи, число испытаний, порог успеха, объём тактильных данных в описанных запусках или архитектура политики. «Обнадёживающий» — характеристика компании; это не результат независимо оценённого бенчмарка.
Направление разработки, а не результат внедрения
Заявленная цель кисти — упростить обучение работе с инструментами и другим точным манипуляциям. Объявление помогает понять, как Boston Dynamics связывает механику с обучением с подкреплением: прямые приводы с обратной подвижностью и модель контакта должны уменьшить различия между поведением в симуляции и физическом мире.
В той же публикации надёжное и недорогое производство названо долгосрочной целью. В ней не сказано, когда новая кисть поступит в продажу, сколько роботов Atlas её используют, какие задачи завершены вне демонстраций или внедрил ли её какой-либо заказчик. Это отдельные вопросы от того, может ли симуляция обучить политику, переносимую на аппаратуру.
Источники и дополнительное чтение
- Boston Dynamics, «Роботизированные кисти для современного ИИ и реальной работы». Техническое объяснение компании о конструкции кисти, сенсорах и подходе к симуляции, включая заявление о начальном переносе из симуляции в реальность. На странице нет даты публикации; проверено 9 октября 2026 года. Независимого бенчмарка или доказательств коммерческого внедрения не представлено.
- The Robot Report, «Boston Dynamics подробнее рассказывает о переработанной кисти гуманоидного робота». Контекст интервью о переработке конструкции. Это не независимое испытание производительности; сведения о характеристиках кисти и заявленных результатах обучения в статье основаны на данных Boston Dynamics.