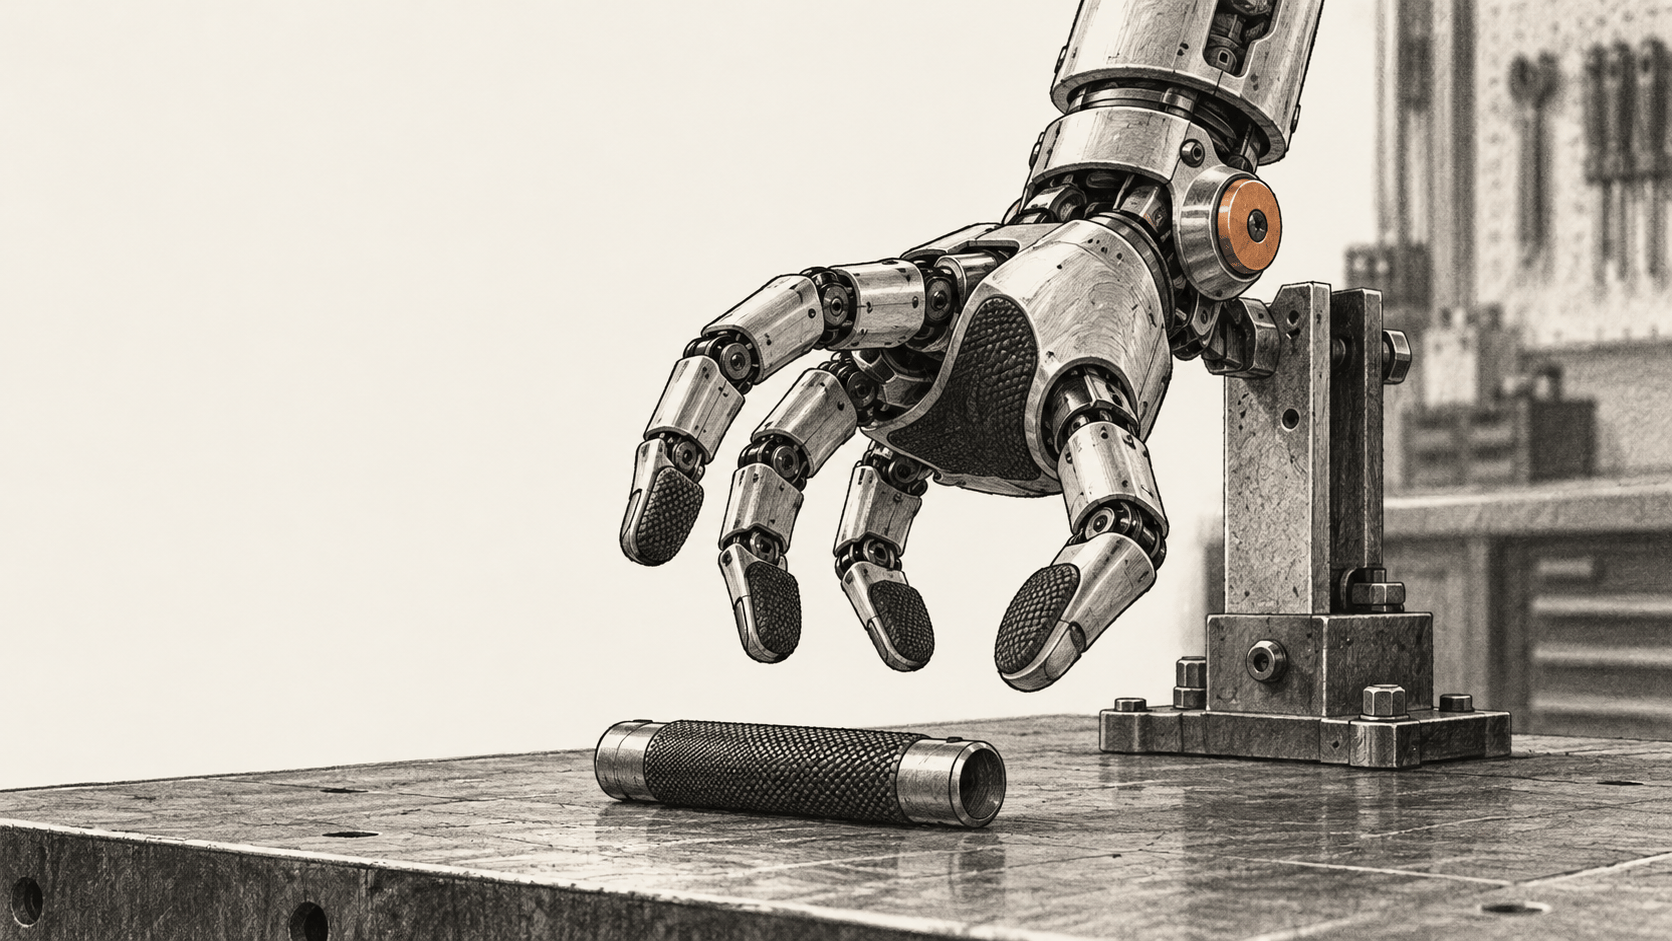
A nova mão do Atlas da Boston Dynamics tem quatro dedos, 13 graus de liberdade e sensores de pressão na palma e nas pontas dos dedos. A empresa afirma que o hardware foi concebido para facilitar o treino da manipulação hábil em simulação e a transferência para o robô físico. O relato público descreve resultados iniciais de transferência da simulação para a realidade, mas não apresenta uma referência de comparação, taxas de sucesso por tarefa nem provas de implementação comercial.
A grande mudança
- O que mudou: A Boston Dynamics descreve uma mão Atlas de nova geração, com mais articulações do que a versão anterior de sete graus de liberdade, atuação direta e sensores tácteis densos.
- Como funciona: A empresa afirma que modela a geometria da mão, o comportamento dos motores e o contacto com objetos; depois treina políticas de aprendizagem por reforço em simulação com condições aleatorizadas antes de as executar no hardware.
- Porque é importante:A manipulação depende da forma como os dedos se movem, sentem o contacto e respondem à força. Uma mão com comportamento previsível em simulação poderia permitir aos engenheiros treinar mais controlos antes de utilizarem o robô físico.
- O que está estabelecido:A Boston Dynamics relata uma transferência inicial promissora em tarefas dinâmicas. Não divulga as tarefas, as dimensões das amostras, as taxas de sucesso, a referência de comparação nem o calendário de implementação.
Quatro dedos, com um polegar mais capaz
A Boston Dynamics atribui 13 graus de liberdade à nova mão: quatro no polegar oponível e três em cada um dos outros três dedos. Afirma que o polegar pode deslizar ao longo e transversalmente aos outros dedos, permitindo apertos em pinça e em tripé. A empresa também descreve segurar uma ferramenta enquanto se prime o respetivo gatilho.
O design não inclui um quinto dedo. A Boston Dynamics afirma que o dedo adicional acrescentaria três atuadores, além de custo, espaço, consumo de energia e mais componentes suscetíveis de falhar. A empresa apresenta a escolha como uma ponderação em função da tarefa: uma mão de quatro dedos poderá ser suficiente para os comportamentos de manipulação visados pela equipa e reduzir a complexidade mecânica. É a justificação de design da empresa, não prova de que a mão execute todas as tarefas de uma mão humana.
Segundo a empresa, a mão tem uma escala próxima da de uma mão humana grande, pelo que consegue alcançar espaços concebidos para pessoas e utilizar ferramentas feitas para elas. A Boston Dynamics descreve atuadores selados, acionamento direto e retroacionabilidade como formas de fazer as articulações responderem às forças do ambiente. Afirma que sensores de pressão densos cobrem a palma e as pontas dos dedos, enquanto o feedback dos atuadores fornece informação propriocetiva sobre o movimento e a força das articulações.
Estas escolhas abordam problemas de controlo diferentes. O feedback das articulações pode ajudar o controlador a estimar como os dedos se movem e reagem quando um objeto exerce força sobre eles. Os sensores tácteis podem registar o contacto em toda a mão. A empresa apresenta ambos como componentes do design, mas não relata uma avaliação separada que demonstre quanto cada sistema de sensores melhora o desempenho das tarefas.
Porque foi concebida para simulação
Treinar uma política de robô hábil exige mais do que registar os movimentos da mão de uma pessoa. A Boston Dynamics argumenta que as demonstrações com dispositivos vestíveis podem captar o que uma pessoa faz, mas não todos os ajustes rápidos de força necessários para controlar os dedos de um robô. A abordagem da empresa combina aprendizagem por reforço baseada em simulação com uma mão cujo comportamento físico pode ser modelado.
A empresa identifica três componentes dessa simulação: cinemática, ou a geometria da mão e as posições das articulações; dinâmica, incluindo fricção, binário e folga; e contacto, ou a interação dos dedos com um objeto. Afirma que o treino aleatoriza os perfis de binário dos motores, a fricção das superfícies, a geometria dos objetos e as perturbações das tarefas. Estas variações destinam-se a expor a política a condições diferentes antes de ser executada na mão real.
A Boston Dynamics relata uma transferência inicial da simulação para a realidade em tarefas dinâmicas. A empresa afirma que estes comportamentos foram treinados em simulação com aleatorização de domínio e depois executados na mão física, com feedback propriocetivo dos atuadores a alta frequência. A publicação não identifica as tarefas, o número de ensaios, o limiar de sucesso, a quantidade de dados tácteis usada nas execuções relatadas nem a arquitetura da política. «Promissor» é a caracterização da empresa; o relato não é uma referência de comparação avaliada de forma independente.
Uma orientação de design, não um resultado de implementação
O objetivo declarado da mão é facilitar o treino da utilização de ferramentas e de outras manipulações precisas. O anúncio ajuda a compreender como a Boston Dynamics liga o design mecânico à aprendizagem por reforço: articulações de acionamento direto e retroacionáveis, juntamente com um modelo de contacto, destinam-se a reduzir as diferenças entre o comportamento simulado e o físico.
A mesma publicação chama à produção fiável e de baixo custo um objetivo a longo prazo. Não indica quando será disponibilizada a nova mão, quantos robôs Atlas a utilizam, que tarefas foram concluídas fora de demonstrações ou se algum cliente a implementou. Essas questões são distintas da possibilidade de a simulação treinar uma política transferível para o hardware.
Fontes e leitura adicional
- Boston Dynamics, «Mãos robóticas para a IA moderna e o trabalho real». Explicação técnica da empresa sobre o design da mão, os sensores e a abordagem de simulação, incluindo a alegação inicial de transferência da simulação para a realidade. A página não indica data de publicação; consultada a 9 de outubro de 2026. Não são apresentadas referências independentes nem provas de implementação comercial.
- The Robot Report, «Boston Dynamics dá mais informações sobre a sua mão humanoide redesenhada». Contexto de entrevista sobre o redesenho. Não é um teste de desempenho independente; este artigo baseia-se na Boston Dynamics para as especificações da mão e os resultados de aprendizagem relatados.