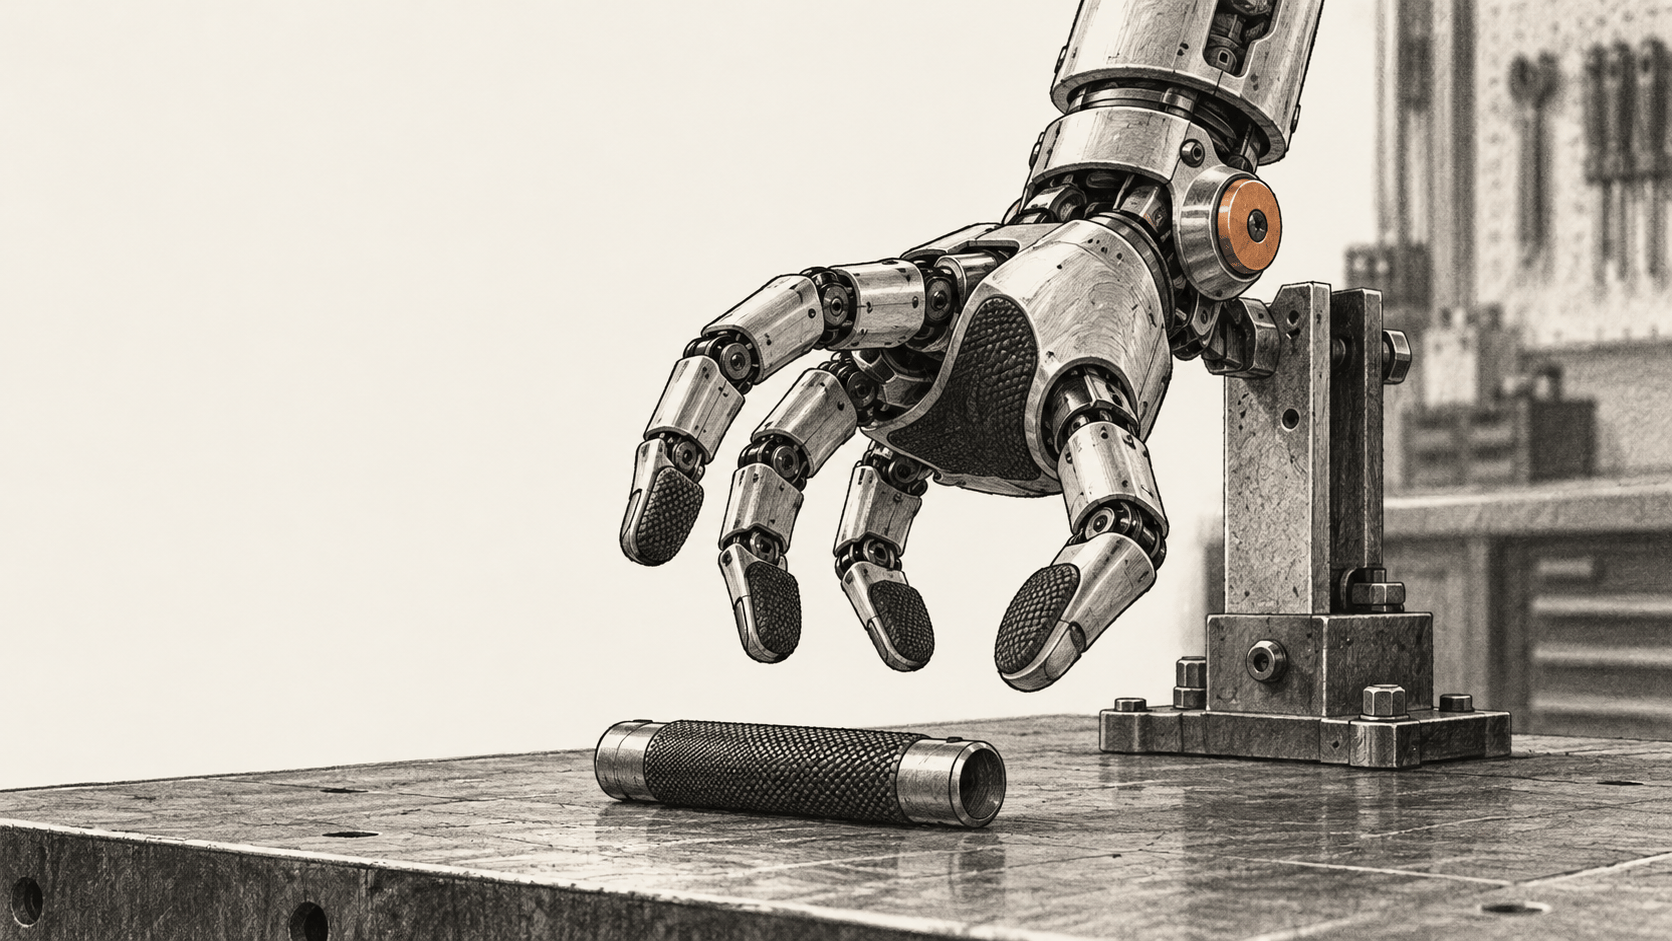
Нова шака Atlas компаније Boston Dynamics има четири прста, 13 степени слободе и сензоре притиска на длану и врховима прстију. Компанија каже да је хардвер осмишљен тако да олакшава обуку спретног манипулисања у симулацији и пренос на физичког робота. У јавном опису наводи почетне резултате преноса из симулације у стварност, али не даје мерило, стопе успеха по задацима нити доказ о комерцијалној примени.
Највећа промена
- Шта се променило: Boston Dynamics описује нову генерацију Atlas шаке са више зглобова од претходне верзије са седам степени слободе, директним погоном и густим тактилним сензорима.
- Како ради: Компанија каже да моделује геометрију шаке, понашање мотора и контакт са предметима, а затим обучава политике учења поткрепљењем у симулацији са насумично мењаним условима пре покретања на хардверу.
- Зашто је важно:Манипулација зависи од тога како се прсти крећу, осећају контакт и реагују на силу. Шака која се предвидљиво понаша у симулацији могла би да омогући инжењерима да обуче више контроле пре коришћења физичког робота.
- Шта је утврђено:Boston Dynamics извештава о почетном обећавајућем преносу на динамичким задацима. Не открива задатке, величине узорака, стопе успеха, основу за поређење нити распоред примене.
Четири прста, способнији палац
Boston Dynamics новој шаци приписује 13 степени слободе: четири у супротстављивом палцу и по три у сваком од остала три прста. Компанија каже да палац може да клизи дуж и попреко преко других прстију, што омогућава хватање врховима прстију и троношцем. Описује и држање алата уз притискање његовог окидача.
Дизајн нема пети прст. Boston Dynamics каже да би додатни прст захтевао још три актуатора, као и више новца, простора и енергије, те више компонената које би могле да се покваре. Компанија то представља као компромис према задатку: шака са четири прста можда је довољна за манипулације које тим циља, уз мању механичку сложеност. То је образложење дизајна компаније, а не доказ да шака може да обавља сваки задатак људске шаке.
Према компанији, шака је приближно величине велике људске шаке, па може да досегне просторе предвиђене за људе и користи алате направљене за људе. Boston Dynamics описује заптивене актуаторе, директан погон и повратну покретљивост као начине да зглобови реагују на силе из окружења. Наводи да густи сензори притиска покривају длан и врхове прстију, док повратне информације актуатора дају проприоцептивне податке о кретању зглобова и сили.
Ови избори се односе на различите проблеме управљања. Повратна информација о зглобовима може контролеру да помогне да процени кретање прстију и њихову реакцију када предмет делује противсилом. Тактилни сензори могу да региструју контакт широм шаке. Компанија оба система представља као део дизајна, али не наводи засебну процену која показује колико сваки од њих побољшава извршавање задатака.
Зашто је шака осмишљена за симулацију
За обучавање политике спретног робота није довољно само снимити покрете људске шаке. Boston Dynamics тврди да носиве демонстрације могу да забележе шта човек ради, али не и сва брза подешавања силе потребна за управљање роботским прстима. Њихов приступ спаја учење поткрепљењем засновано на симулацији са шаком чије се физичко понашање може моделировать.
Компанија наводи три дела те симулације: кинематику, односно геометрију шаке и положаје зглобова; динамику, укључујући трење, обртни момент и зазор; и контакт, односно интеракцију прстију са предметом. Каже да обука насумично мења профиле обртног момента мотора, трење површина, геометрију предмета и поремећаје задатака. Те варијације треба да изложе политику различитим условима пре него што се покрене на стварној шаци.
Boston Dynamics извештава о почетном преносу из симулације у стварност на динамичким задацима. Компанија каже да су та понашања обучена у симулацији уз насумичну промену домена, а затим покренута на физичкој шаци уз брзе проприоцептивне повратне информације актуатора. Објава не наводи задатке, број покушаја, праг успеха, количину коришћених тактилних података нити архитектуру политике. „Обећавајуће“ је оцена компаније; извештај није независно оцењено мерило перформанси.
Смер дизајна, а не резултат примене
Наведена сврха шаке је да олакша обучавање употребе алата и других прецизних манипулација. Објава помаже да се разуме како Boston Dynamics повезује механички дизајн са учењем поткрепљењем: директни зглобови који омогућавају повратно кретање и модел контакта треба да смање разлике између симулираног и физичког понашања.
Иста објава назива поуздану и јефтину производњу дугорочним циљем. Не каже када ће нова шака бити испоручена, колико је Atlas робота користи, који су задаци завршени ван демонстрација нити да ли ју је неки купац применио. То су одвојена питања од тога може ли симулација да обучи политику која се преноси на хардвер.
Извори и додатно читање
- Boston Dynamics, „Роботске шаке за савремени AI и стварни рад“. Техничко објашњење компаније о дизајну шаке, сензорима и приступу симулацији, укључујући почетну тврдњу компаније о преносу из симулације у стварност. Страница не наводи датум објављивања; проверено 9. октобра 2026. Нема независног мерила ни доказа о комерцијалној примени.
- The Robot Report, „Boston Dynamics даје више увида у редизајнирану хуманоидну шаку“. Контекст интервјуа о редизајну. То није независно тестирање перформанси; овај чланак се за спецификације шаке и пријављене резултате учења ослања на Boston Dynamics.