Boston Dynamicsの新しいAtlasハンドは4本の指、13自由度を備え、手のひらと指先に圧力センサーを搭載する。同社は、器用な操作をシミュレーションで学習し、物理ロボットへ転移しやすくする設計だと説明する。公開情報には初期のシミュレーションから実機への転移結果が記されているが、ベンチマーク、タスクごとの成功率、商用導入の証拠は示されていない。
大きな変化
- 何が変わったのか: Boston Dynamicsは、従来の7自由度版より関節数が多く、直接駆動と高密度の触覚センシングを備えた新世代Atlasハンドを説明している。
- 仕組み: 同社は手の形状、モーターの挙動、物体との接触をモデル化し、条件をランダムに変えたシミュレーションで強化学習の方策を訓練してから、ハードウェア上で実行すると説明する。
- 重要な理由:操作能力は、指の動き、接触の感知、力への応答に左右される。シミュレーションで挙動を予測できる手なら、物理ロボットを使う前に、より多くの制御を技術者が訓練できる可能性がある。
- 確認できていること:Boston Dynamicsは、動的タスクで初期の有望な転移を報告している。タスク、サンプル数、成功率、比較基準、導入予定は明らかにしていない。
4本の指と、より高機能な親指
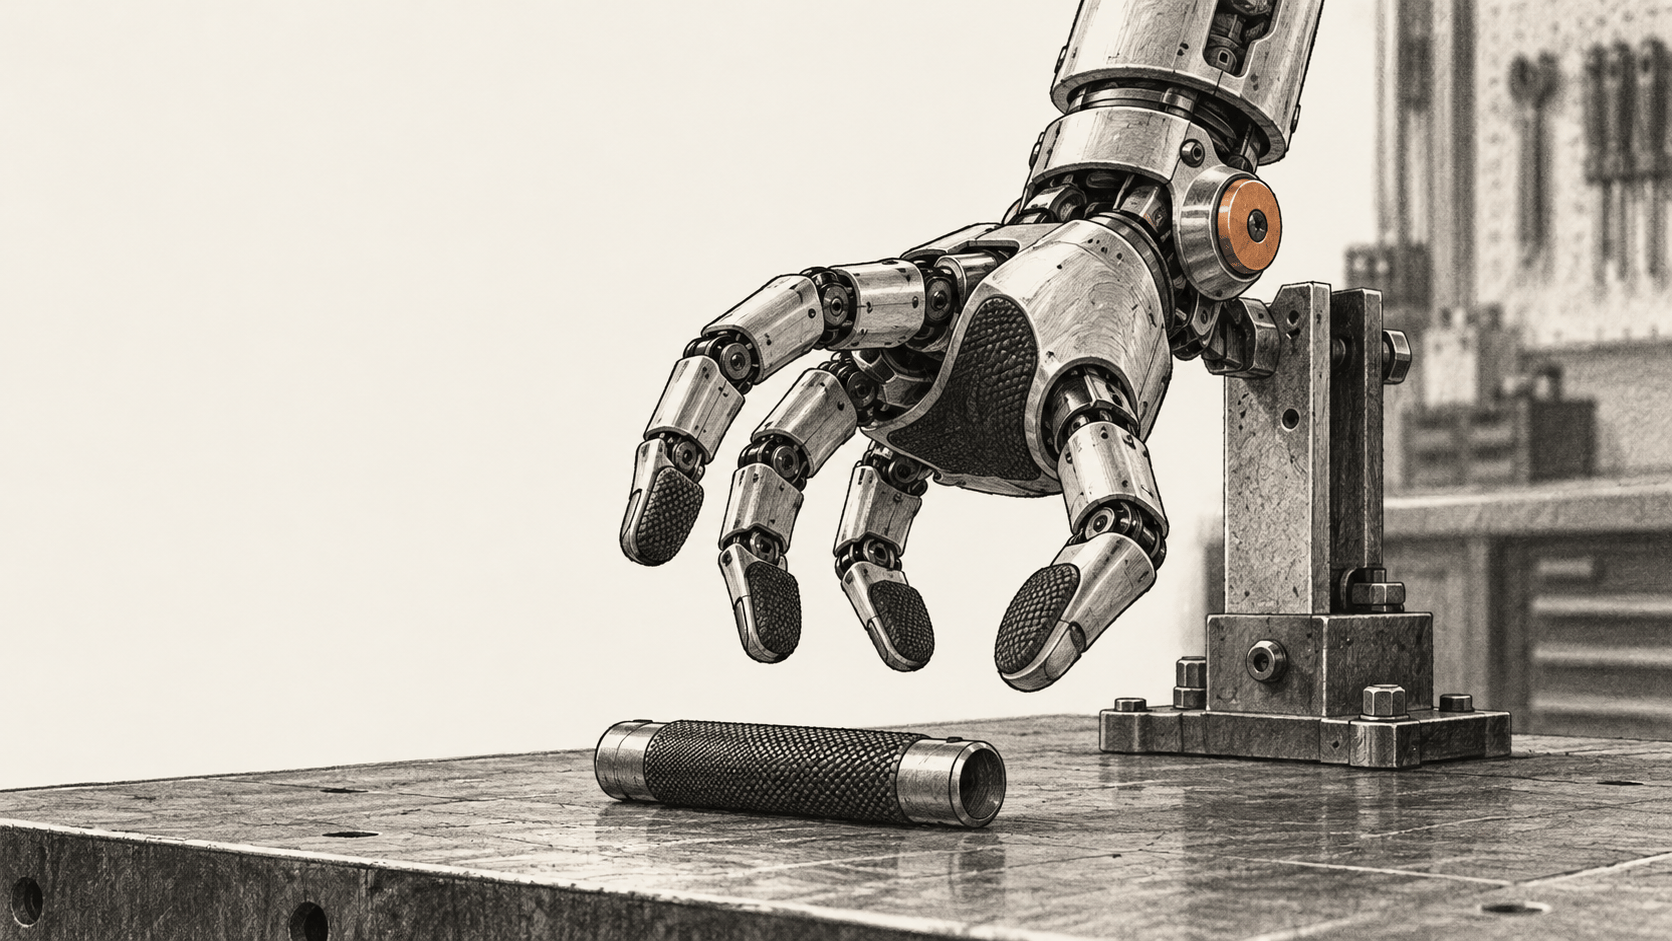
Boston Dynamicsによると、新しい手の自由度は13。対向する親指が4自由度、ほかの3本の指がそれぞれ3自由度だ。同社によれば、親指はほかの指に沿って、また横切るように動き、つまみ持ちや三点把持ができる。工具を持ちながら引き金を押す動作も説明している。
この設計には5本目の指がない。 Boston Dynamicsは、指を1本追加するとアクチュエーターが3つ増えるほか、費用、スペース、電力消費、故障し得る部品も増えると説明する。同社はこれをタスクに応じた選択としている。4本指でもチームが狙う操作動作には十分かもしれず、機械的な複雑さも抑えられるという。これは同社の設計理由であり、人間の手のあらゆる作業ができる証拠ではない。
同社によると、手の大きさは大きな人間の手に近く、人間向けの空間に届き、人向けに作られた工具を使える。Boston Dynamicsは、密閉型アクチュエーター、直接駆動、逆駆動性により、関節が環境からの力に応答できると説明する。手のひらと指先を高密度の圧力センサーが覆い、アクチュエーターのフィードバックが関節の動きや力に関する固有受容感覚情報を提供するという。
これらの選択は異なる制御課題に対応する。関節のフィードバックは、指の動きや、物体から押し返されたときの反応を制御器が推定する助けになる。触覚センサーは手全体の接触を記録できる。同社は両方を設計の一部として示しているが、どちらのセンシング系がタスク性能をどれほど高めるかを示す個別評価は報告していない。
なぜシミュレーション向けに設計されたのか
器用なロボット方策の訓練には、人の手の動きを記録するだけでは足りない。Boston Dynamicsは、ウェアラブル機器を使った実演で人の動作は記録できても、ロボットの指を制御するために必要な素早い力の調整をすべて捉えることはできないと主張する。同社の方法は、シミュレーションベースの強化学習と、物理的な挙動をモデル化できる手を組み合わせる。
同社はそのシミュレーションを3つの要素に分ける。運動学は手の形状と関節位置、動力学は摩擦・トルク・バックラッシュ、接触は指と物体の相互作用を指す。同社は、モーターのトルク特性、表面摩擦、物体形状、タスクの外乱を訓練中にランダム化すると説明する。これらの変化は、実際の手で方策を動かす前に、さまざまな条件にさらすことを目的としている。
Boston Dynamicsは動的タスクで初期のシミュレーションから実機への転移を報告。同社によると、これらの動作はドメインランダム化を使ってシミュレーションで訓練され、その後、高頻度のアクチュエーター固有受容感覚フィードバックとともに実物の手で実行された。投稿はタスク、試行回数、成功基準、報告された実行に使った触覚データ量、方策の構成を明らかにしていない。「有望」は同社の評価であり、独立評価されたベンチマークではない。
導入結果ではなく、設計の方向性
手の明示された目的は、工具使用やその他の精密な操作を訓練しやすくすることだ。この発表は、Boston Dynamicsが機械設計と強化学習をどう結び付けているかを理解する助けになる。直接駆動で逆駆動可能な関節と接触モデルは、シミュレーションと実機の挙動の差を縮めることを狙っている。
同じ投稿では、信頼性が高く低コストの製造を長期目標としている。新しい手の出荷時期、使用するAtlasロボットの台数、実演以外で完了したタスク、顧客による導入の有無は示されていない。これらは、シミュレーションでハードウェアに転移する方策を訓練できるかとは別の問題だ。
出典・関連資料
- Boston Dynamics, “Robot Hands for Modern AI and Real Work”。手の設計、センシング、シミュレーション手法に関する同社の技術説明で、初期のシミュレーションから実機への転移の主張も含む。ページに公開日はない。2026年10月9日確認。独立したベンチマークや商用導入の証拠は示されていない。
- The Robot Report, “Boston Dynamics gives more insight into its redesigned humanoid hand”。再設計に関するインタビューの背景情報。独立した性能試験ではなく、手の仕様や報告された学習結果についてこの記事はBoston Dynamicsの情報に依拠する。