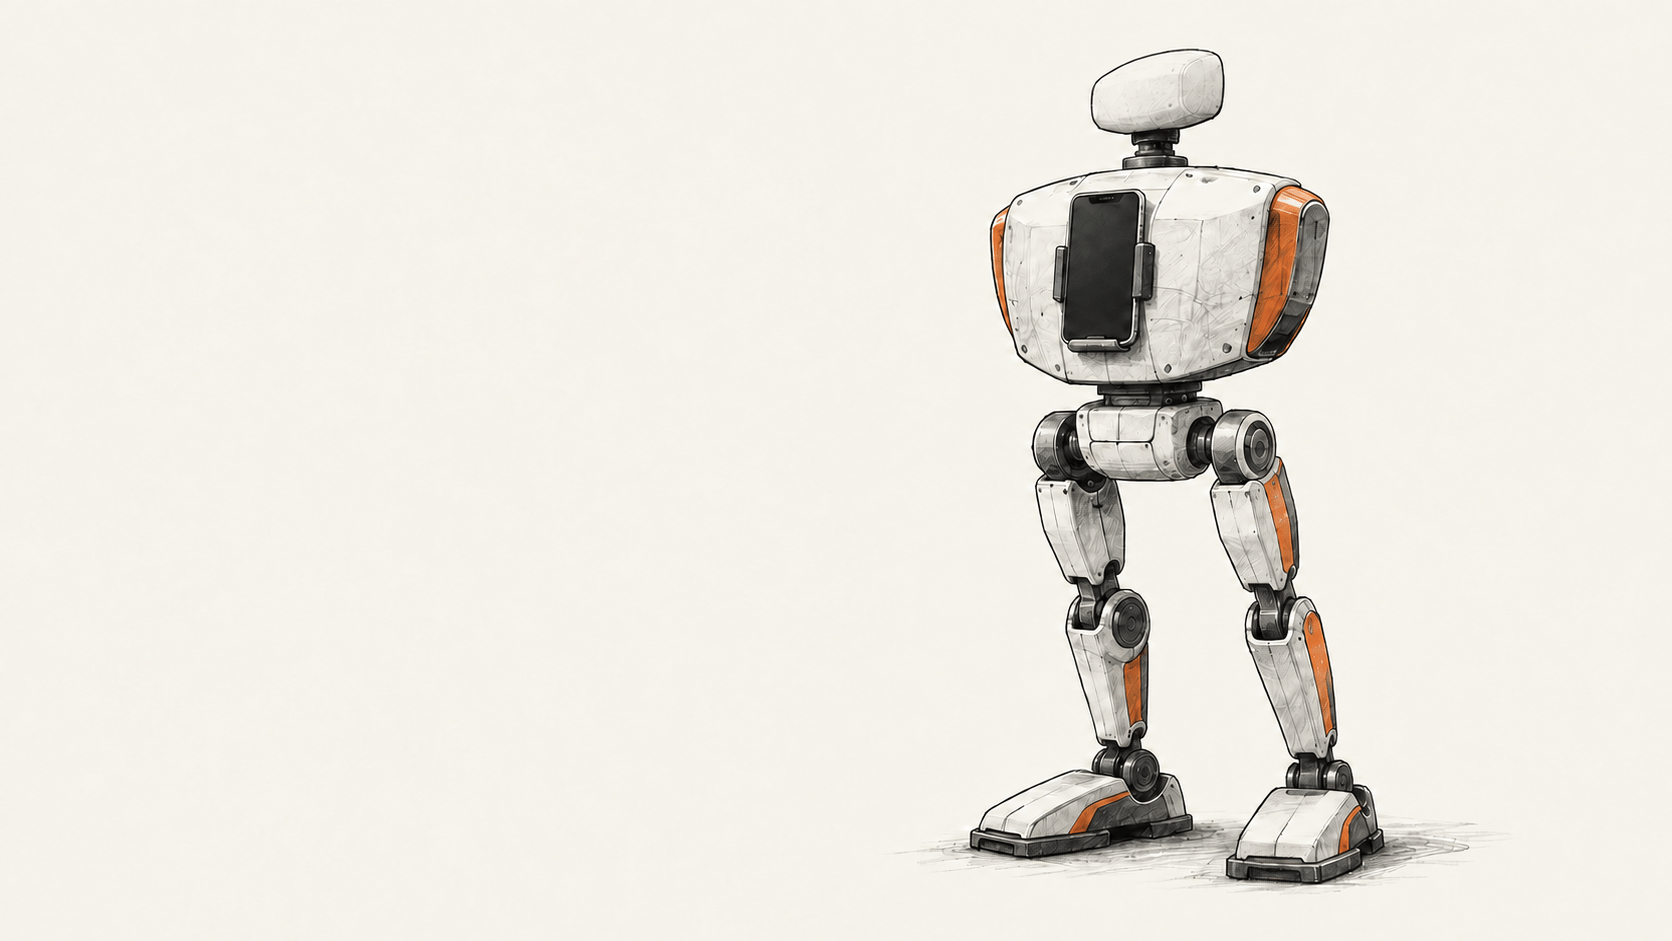
Un preprint publicado el 6 de octubre describe PhoneBot, un prototipo humanoide de investigación de 48 centímetros cuyo torso alberga un smartphone. El teléfono aporta la cámara, la detección del movimiento, el enlace inalámbrico y la computación usados para controlar la marcha. Los investigadores de UCLA aun así construyeron un cuerpo motorizado y una ruta electrónica independiente que convierte las órdenes del teléfono en movimientos de las articulaciones.
El gran cambio
- Qué cambió: Los investigadores utilizaron un teléfono Android de consumo como ordenador principal y conjunto de sensores de un robot caminante. El artículo informa de pruebas con cuatro móviles, incluido uno lanzado en 2017, mientras que las piernas y el controlador de los motores siguen siendo hardware dedicado.
- Por qué importa: Para docentes e investigadores de robótica, reutilizar un teléfono podría reducir la cantidad de placas y sensores independientes que hay que integrar. La estimación del equipo, de unos 400 dólares en hardware, excluye el teléfono, y aquí no hemos reproducido de forma independiente las demostraciones que comunica.
- Qué conviene observar: La reproducción de la plataforma depende de que los archivos de construcción sean accesibles y de que los resultados puedan repetirse más allá del entrenamiento en terreno llano. Los autores también señalan como limitaciones actuales el par motor limitado, la ausencia de brazos y la necesidad de un portátil externo para el diálogo.
Qué controla el teléfono
PhoneBot tiene 13 articulaciones accionadas: seis en cada pierna y una que gira el teléfono montado en el torso. Todas usan servos DYNAMIXEL XL430-W250-T. El artículo indica un precio de 23,90 dólares por unidad, lo que los convierte en el principal gasto de hardware señalado. El prototipo ensamblado pesa 1,8 kilogramos, incluido el teléfono, la electrónica y la batería.
La aplicación Android lee el sensor inercial del teléfono y recibe información de las articulaciones. Una política de locomoción entrenada, ejecutada en el teléfono mediante TensorFlow Lite, calcula objetivos de posición articular. Esos objetivos viajan por Wi-Fi mediante UDP hasta un pequeño ordenador integrado, que los reenvía al bus de servos. El teléfono no tiene conexión eléctrica por cable con el cuerpo. Su cámara también permite la detección y estimación de pose en el dispositivo para seguir a una persona y dirigir la mirada; los datos de cámara y movimiento alimentan la localización de ARCore. La pantalla muestra el estado y los controles.
La interacción por voz requiere otra máquina en la configuración actual. Según el artículo, el teléfono graba el habla, un portátil externo ejecuta el reconocimiento de voz y un modelo de lenguaje, y el teléfono pronuncia la respuesta. Los autores describen la grabación de vídeo y la telepresencia móvil como capacidades, pero los experimentos comunicados se centran en la locomoción y la aplicación del teléfono.
Qué probó el equipo
Los investigadores entrenaron políticas de marcha en simulación sobre terreno llano, teniendo en cuenta los límites de par de los servos. Compararon cinco ejecuciones de entrenamiento con ejemplos izquierda-derecha reflejados y otras cinco sin ellos. En sus mediciones de simulación, el entrenamiento reflejado aprendió más rápido y produjo una marcha más equilibrada. Esas cifras miden la configuración de entrenamiento de los autores, no la fiabilidad al caminar en entornos reales.
El artículo también comunica demostraciones físicas de marcha, seguimiento de una persona y levantarse desde una posición boca abajo. No presenta una prueba de campo independiente ni una tasa de éxito medida para un despliegue amplio.
Para la aplicación, el equipo probó un Honor 9, moto g 2025, Samsung Galaxy A16 5G y moto g 2024. Los autores dicen que los cuatro ejecutaron la detección inercial, la comunicación con los motores, la inferencia de locomoción, la visión en el dispositivo y la interacción humana. ARCore no pudo mapear en el Honor 9 porque los servicios de Google necesarios no estaban disponibles en ese dispositivo en Estados Unidos. Cuatro pruebas satisfactorias no demuestran compatibilidad con todos los teléfonos Android; la aplicación actual es para Android, aunque el artículo hable de smartphones en general.
El coste y la disponibilidad aún requieren matices
La tabla comparativa del artículo sitúa el hardware del robot en unos 400 dólares sin incluir el smartphone. No ofrece una lista de compra completa verificada de forma independiente ni el coste total para quien lo construya. Tres teléfonos prepago probados aparecían en septiembre de 2026 en anuncios bloqueados por operador por unos 50 a 90 dólares; son ejemplos de las pruebas de los investigadores, no un precio universal de los móviles.
Los autores califican el hardware y el software de código abierto y remiten a los lectores a un sitio del proyecto. El sitio no estaba accesible durante nuestra comprobación de fuentes, así que no pudimos verificar la disponibilidad o integridad de los archivos de construcción. PhoneBot no tiene brazos; sus políticas de marcha se entrenaron en terreno llano; y el artículo afirma que los servos de bajo par limitan la carga útil y los movimientos dinámicos. Es una plataforma de investigación descrita en un preprint, no un robot comercial ni un montaje para principiantes probado. BIG CHANGE no lo montó ni lo puso en funcionamiento.
Fuentes y lecturas adicionales
- Hou, Wang, Koh y Hong, “PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones”, arXiv v1, presentado el 6 de octubre de 2026. Fuente principal sobre el hardware, la arquitectura de control, las pruebas con teléfonos, las demostraciones comunicadas por los autores, la estimación del coste y las limitaciones indicadas. Los resultados son los que los autores comunican en un preprint; BIG CHANGE no los reprodujo.
- Ingrid Fadelli, “PhoneBot gives old smartphones a new job on two legs”, TechXplore, 8 de octubre de 2026. Reportaje independiente utilizado para contextualizar la publicación. Su descripción del sistema y las pruebas se basa en la misma investigación, por lo que no constituye una reproducción independiente.