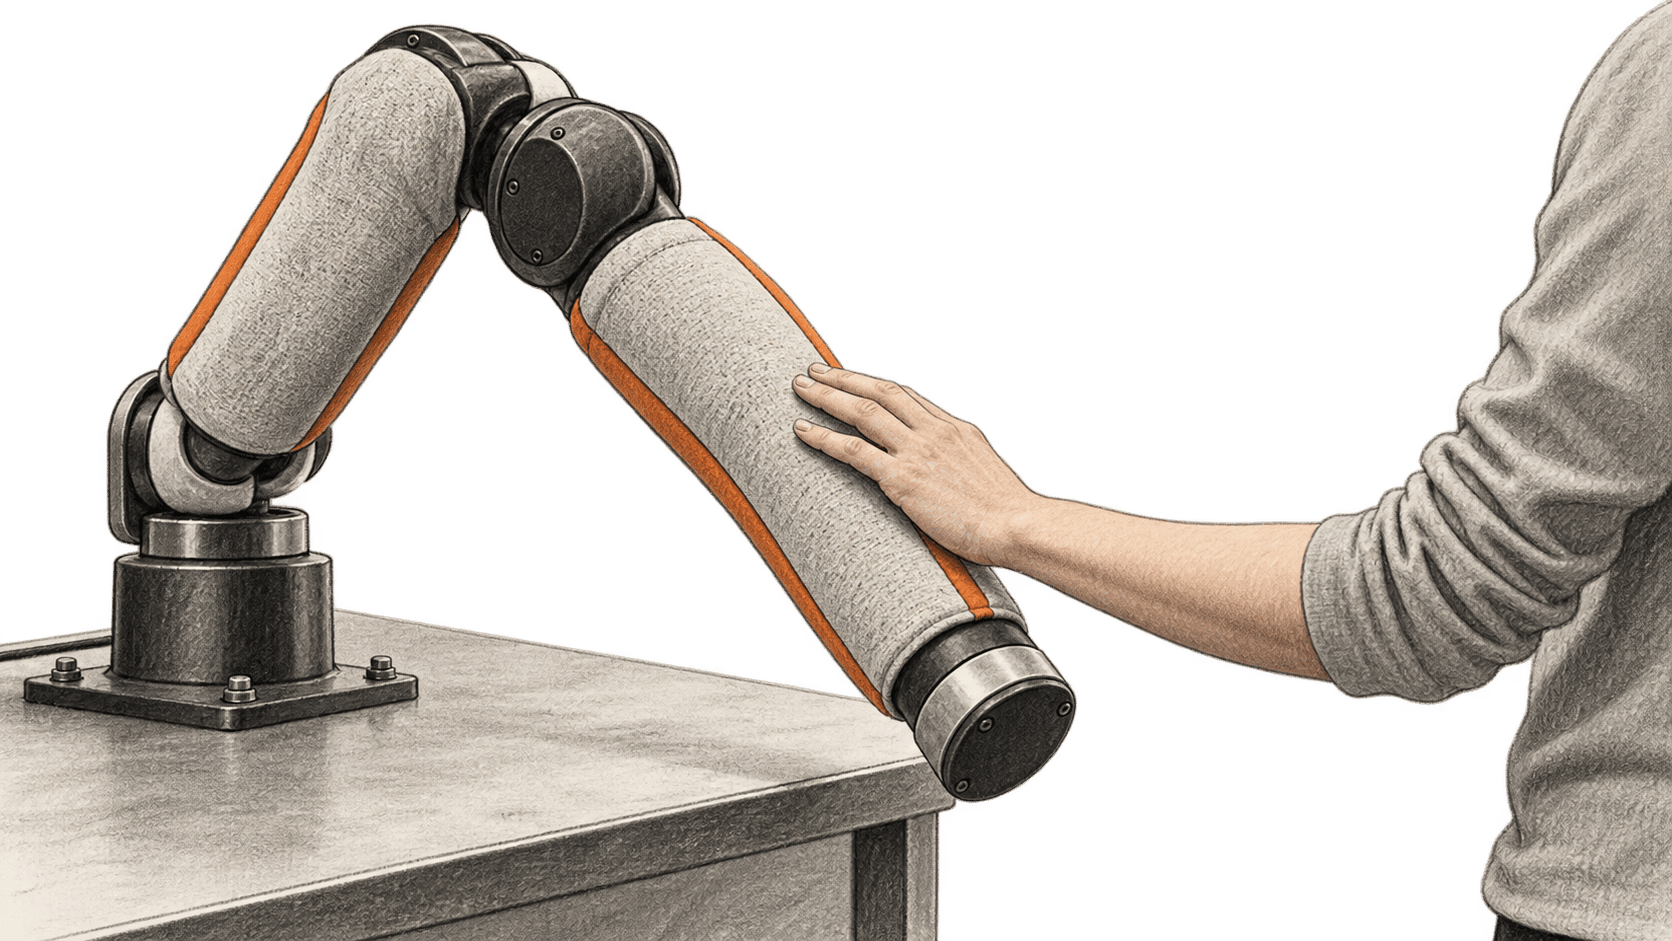
Investigadores de la Hong Kong University of Science and Technology construyeron un brazo robótico que detecta contacto a lo largo del brazo superior y el antebrazo y usa esa información para ajustar su movimiento. Su sistema EmArm combina una piel táctil óptica blanda, detección de la posición de las articulaciones y un circuito de control. En demostraciones de laboratorio, el brazo respondió al tacto, estabilizó un balón de baloncesto colocado fuera del centro y se detuvo y replanteó una trayectoria tras tocar un obstáculo.
HKUST describió el trabajo el 16 de octubre. El artículo revisado por pares apareció en Nature Sensors el 20 de julio. Se trata de investigación sobre un prototipo, y el nuevo relato de la universidad llama la atención sobre experimentos publicados anteriormente. No documenta un robot desplegado en hogares, fábricas o clínicas.
El gran cambio
- Qué cambió: EmArm incorpora detección táctil en gran parte de un brazo rígido e integra las características del contacto con los ángulos articulares en sus decisiones de movimiento. Los investigadores informan de demostraciones de clasificación del tacto, equilibrio de objetos y replanteamiento de trayectorias cuando un obstáculo está fuera de la vista del robot.
- Por qué importa: El contacto puede ocurrir en cualquier parte del brazo, incluso más allá de la pinza. Detectar dónde y cómo se toca el brazo proporciona al controlador información que la visión o unos pocos sensores de fuerza pueden no captar en las tareas demostradas.
- Qué conviene observar: La evidencia publicada corresponde a una plataforma de investigación y experimentos delimitados. Para evaluar usos más amplios harían falta pruebas repetidas en entornos menos controlados, reproducción independiente y acceso práctico a la implementación.
Del contacto al cambio de movimiento
Según HKUST, el brazo superior y el antebrazo de EmArm tienen más de 71.000 milímetros cuadrados de piel óptica blanda. Las cámaras dentro del brazo leen cómo cambia la piel con el contacto. El sistema combina esa señal con datos de los ángulos articulares y extrae características como posición, área y fuerza del contacto. Su circuito de control utiliza esas características para decidir cómo debe moverse el brazo. El artículo lo describe como una combinación de mecánica rígida, percepción táctil blanda, propiocepción y acción guiada por la percepción.
En un trabajo relacionado, la mano de Atlas de Boston Dynamics incorpora sensores de presión en la palma y las yemas de los dedos para manipular objetos. EmArm investiga el contacto en el brazo superior y el antebrazo. Son sistemas robóticos e investigaciones diferentes.
Esta configuración importa en la demostración con el balón de baloncesto. HKUST afirma que el controlador compara las características táctiles actuales con una política aprendida previamente, genera órdenes de ángulos articulares y ajusta la fuerza mientras sostiene un balón colocado fuera del centro. La descripción publicada establece una tarea específica de control; no demuestra que el brazo pueda manejar cualquier objeto o entorno.
En otro experimento, un obstáculo que el sistema visual no podía ver entró en la trayectoria del brazo. HKUST informa que el tacto desencadenó una parada, una evaluación de si el obstáculo seguía ahí y una trayectoria modificada. La secuencia ilustra lo que la información de contacto de todo el brazo puede añadir al control del movimiento. El experimento no establece una calificación general de seguridad para trabajar junto a personas.
Qué midieron los experimentos
Los autores informan en el resumen del artículo de una localización táctil submilimétrica. HKUST da una resolución espacial de 0,085 milímetros, un umbral de discriminación de dos puntos de 18,2 milímetros y una fidelidad de detección de hasta el 97,9% bajo cinco formas de perturbación ambiental ensayadas. Son mediciones de esta plataforma en las condiciones del equipo, no una medida de funcionamiento fiable en lugares de trabajo desconocidos.
La universidad también informa de una precisión de hasta el 99,8% para distinguir cinco tipos de tacto humano ensayados: acariciar, pellizcar, dar un toque con el dedo, hacer cosquillas y golpear. El sistema vinculó estas interacciones con cinco expresiones faciales predefinidas. Ese resultado clasifica contactos en un experimento definido; no demuestra que el brazo detectara de forma general las emociones o intenciones de una persona.
La contribución de la IA consiste en interpretar las señales táctiles y articulares y convertirlas en decisiones en las tareas demostradas. HKUST describe la extracción de características en tiempo real y una política de control aprendida previamente para la tarea del balón. El resumen del artículo accesible al público no especifica un modelo de IA de propósito general ni respalda que EmArm pueda aprender cualquier tarea de manipulación. Revisamos el artículo y la explicación de la universidad, pero no construimos ni probamos el brazo ni reprodujimos las mediciones comunicadas.
Reproducción y límites prácticos
El artículo pone su conjunto de datos de interacción humana a disposición mediante figshare y aporta material complementario y datos de las figuras. Indica que el código de apoyo puede solicitarse al autor de correspondencia. El texto completo requiere suscripción. No encontramos una vía publicada para acceder al producto ni un precio del sistema en esos materiales primarios. Un conjunto de datos descargable por sí solo no basta para reproducir los experimentos de hardware, detección y control.
Las futuras aplicaciones propuestas por el equipo incluyen robots de servicio, industriales y de asistencia médica. Son posibles direcciones, no despliegues medidos. El resultado inmediato es más limitado y útil: los investigadores demostraron una forma de vincular el contacto distribuido por el brazo con decisiones de movimiento, con preguntas abiertas sobre robustez, repetibilidad y acceso fuera de su laboratorio.
Fuentes y lecturas adicionales
- Tang y sus colegas, Nature Sensors, publicado el 20 de julio de 2026. Descripción revisada por pares del marco de detección y control de EmArm, las categorías de demostración y la disponibilidad de datos y código. La página accesible del artículo es una vista previa del resumen y los metadatos; el texto completo requiere acceso.
- Relato de la HKUST School of Engineering, 16 de octubre de 2026. Explicación del equipo de investigación y sus mediciones y demostraciones comunicadas. Las perspectivas de aplicación son propuestas de los investigadores.
- Conjunto de datos de interacción humana en figshare, publicado el 21 de julio de 2026. Datos enlazados desde el artículo; disponer de estos registros no reproduce el brazo.