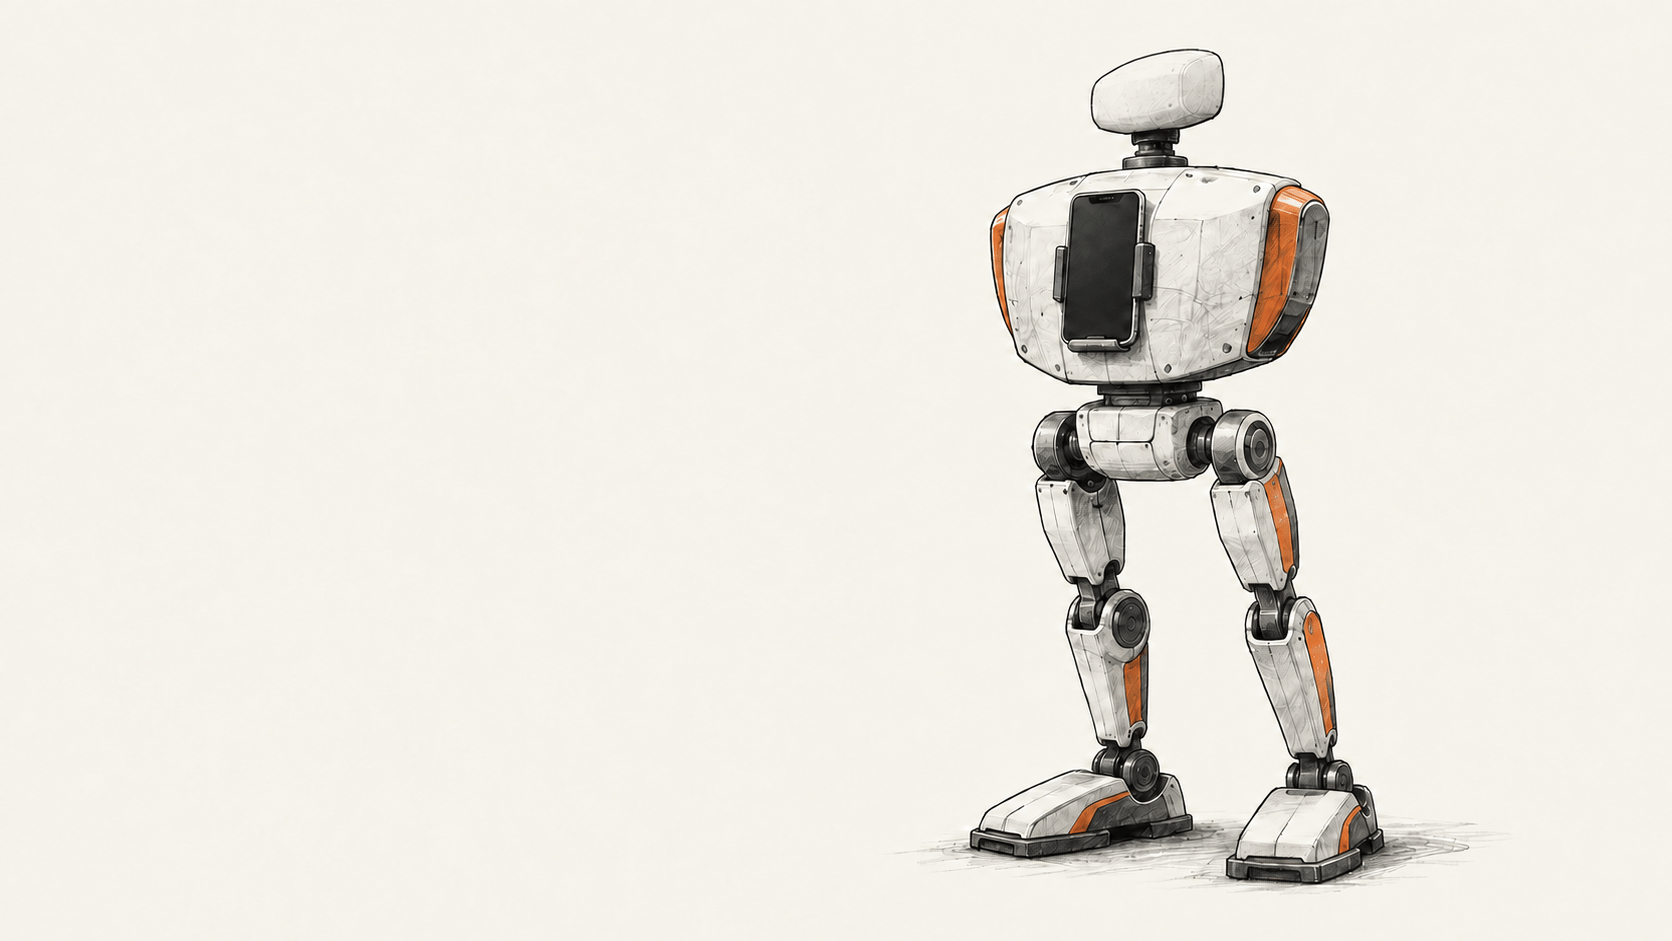
Um preprint publicado a 6 de outubro descreve o PhoneBot, um protótipo humanoide de investigação com 48 centímetros de altura e um smartphone no tronco. O telemóvel fornece a câmara, a deteção de movimento, a ligação sem fios e a capacidade de processamento usadas no controlo da marcha. Os investigadores da UCLA construíram ainda um corpo motorizado e um percurso eletrónico separado para converter os comandos do telemóvel em movimentos das articulações.
A grande mudança
- O que mudou: Os investigadores usaram um telemóvel Android de consumo como computador principal e conjunto de sensores de um robô que anda. O artigo relata testes com quatro telemóveis, incluindo um lançado em 2017, enquanto as pernas e o controlador dos motores continuam a ser hardware dedicado.
- Porque é importante: Para docentes e investigadores de robótica, reutilizar um telemóvel poderá reduzir o número de placas e sensores separados a integrar. A estimativa de cerca de 400 dólares da equipa para o hardware exclui o telemóvel, e as demonstrações relatadas não foram aqui reproduzidas de forma independente.
- O que acompanhar: A possibilidade de reproduzir a plataforma depende de ficheiros de construção acessíveis e de resultados repetíveis para além do treino em terreno plano. Os autores apontam ainda o binário limitado dos motores, a ausência de braços e a necessidade de um portátil externo para diálogo como limitações atuais.
O que o telemóvel controla
O PhoneBot tem 13 articulações acionadas: seis em cada perna e uma que roda o telemóvel montado no tronco. Todas usam servos DYNAMIXEL XL430-W250-T. O artigo indica um preço de 23,90 dólares por unidade, tornando-os a principal despesa de hardware declarada. O protótipo montado pesa 1,8 quilogramas, incluindo o telemóvel, a eletrónica e a bateria.
A aplicação Android lê o sensor inercial do telemóvel e recebe feedback das articulações. Uma política de locomoção treinada, executada no telemóvel através do TensorFlow Lite, calcula posições-alvo para as articulações. Esses alvos seguem por Wi-Fi, usando UDP, até um pequeno computador de bordo, que os encaminha para o barramento dos servos. O telemóvel não tem ligação elétrica por cabo ao corpo. A câmara também suporta deteção e estimativa de pose no dispositivo para seguir pessoas e orientar o olhar; os dados da câmara e do movimento alimentam a localização do ARCore. O ecrã apresenta o estado e os controlos.
A interação por voz requer outra máquina na configuração atual. Segundo o artigo, o telemóvel grava a fala, um portátil externo executa o reconhecimento de voz e um modelo de linguagem, e o telemóvel diz a resposta. Os autores descrevem a gravação de vídeo e a telepresença móvel como capacidades, mas as experiências relatadas concentram-se na locomoção e na aplicação do telemóvel.
O que a equipa testou
Os investigadores treinaram políticas de marcha em simulação, em terreno plano, tendo em conta os limites de binário dos servos. Compararam cinco execuções de treino com exemplos espelhados entre esquerda e direita com outras cinco sem esses exemplos. Nas medições de simulação, o treino espelhado aprendeu mais depressa e produziu uma marcha mais equilibrada. Esses valores medem a configuração de treino dos autores, não a fiabilidade da marcha em ambientes reais.
O artigo também relata demonstrações físicas de marcha, seguimento de uma pessoa e elevação a partir de uma posição de bruços. Não apresenta um ensaio de campo independente nem uma taxa de sucesso medida para uma implementação alargada.
Para a aplicação, a equipa testou um Honor 9, moto g 2025, Samsung Galaxy A16 5G e moto g 2024. Os autores dizem que os quatro executaram deteção inercial, comunicação com os motores, inferência de locomoção, visão no dispositivo e interação humana. O mapeamento ARCore não estava disponível no Honor 9 porque os serviços Google necessários não estavam disponíveis nesse dispositivo nos EUA. Quatro testes bem-sucedidos da aplicação não comprovam compatibilidade com todos os telemóveis Android; a aplicação atual é para Android, apesar de o artigo falar genericamente de smartphones.
O custo e a disponibilidade continuam sujeitos a ressalvas
A tabela comparativa do artigo coloca o hardware do robô em cerca de 400 dólares excluindo o smartphone. Não fornece uma lista de compras completa verificada de forma independente nem o custo total para quem o construir. Três telemóveis pré-pagos testados apareciam em listagens bloqueadas por operador em setembro de 2026, por cerca de 50 a 90 dólares; são exemplos dos testes dos investigadores, não um preço universal de telemóveis.
Os autores chamam open source ao hardware e ao software e encaminham os leitores para um site do projeto. Esse site estava inacessível durante a nossa verificação das fontes, pelo que não pudemos confirmar a disponibilidade ou a integridade dos ficheiros de construção. O PhoneBot não tem braços; as políticas de marcha foram treinadas em terreno plano; e o artigo diz que os servos de baixo binário limitam a carga útil e o movimento dinâmico. É uma plataforma de investigação descrita num preprint, não um robô comercial nem um kit para principiantes testado. A BIG CHANGE não montou nem operou um.
Fontes e leitura adicional
- Hou, Wang, Koh e Hong, “PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones”, arXiv v1, submetido a 6 de outubro de 2026. Fonte principal para o hardware, a arquitetura de controlo, os testes com telemóveis, as demonstrações relatadas pelos autores, a estimativa de custo e as limitações indicadas. Os resultados são relatos dos autores num preprint; a BIG CHANGE não os reproduziu.
- Ingrid Fadelli, “PhoneBot gives old smartphones a new job on two legs”, TechXplore, 8 de outubro de 2026. Reportagem independente usada como contexto de publicação. A descrição do sistema e dos testes baseia-se na mesma investigação, pelo que não constitui uma replicação independente.