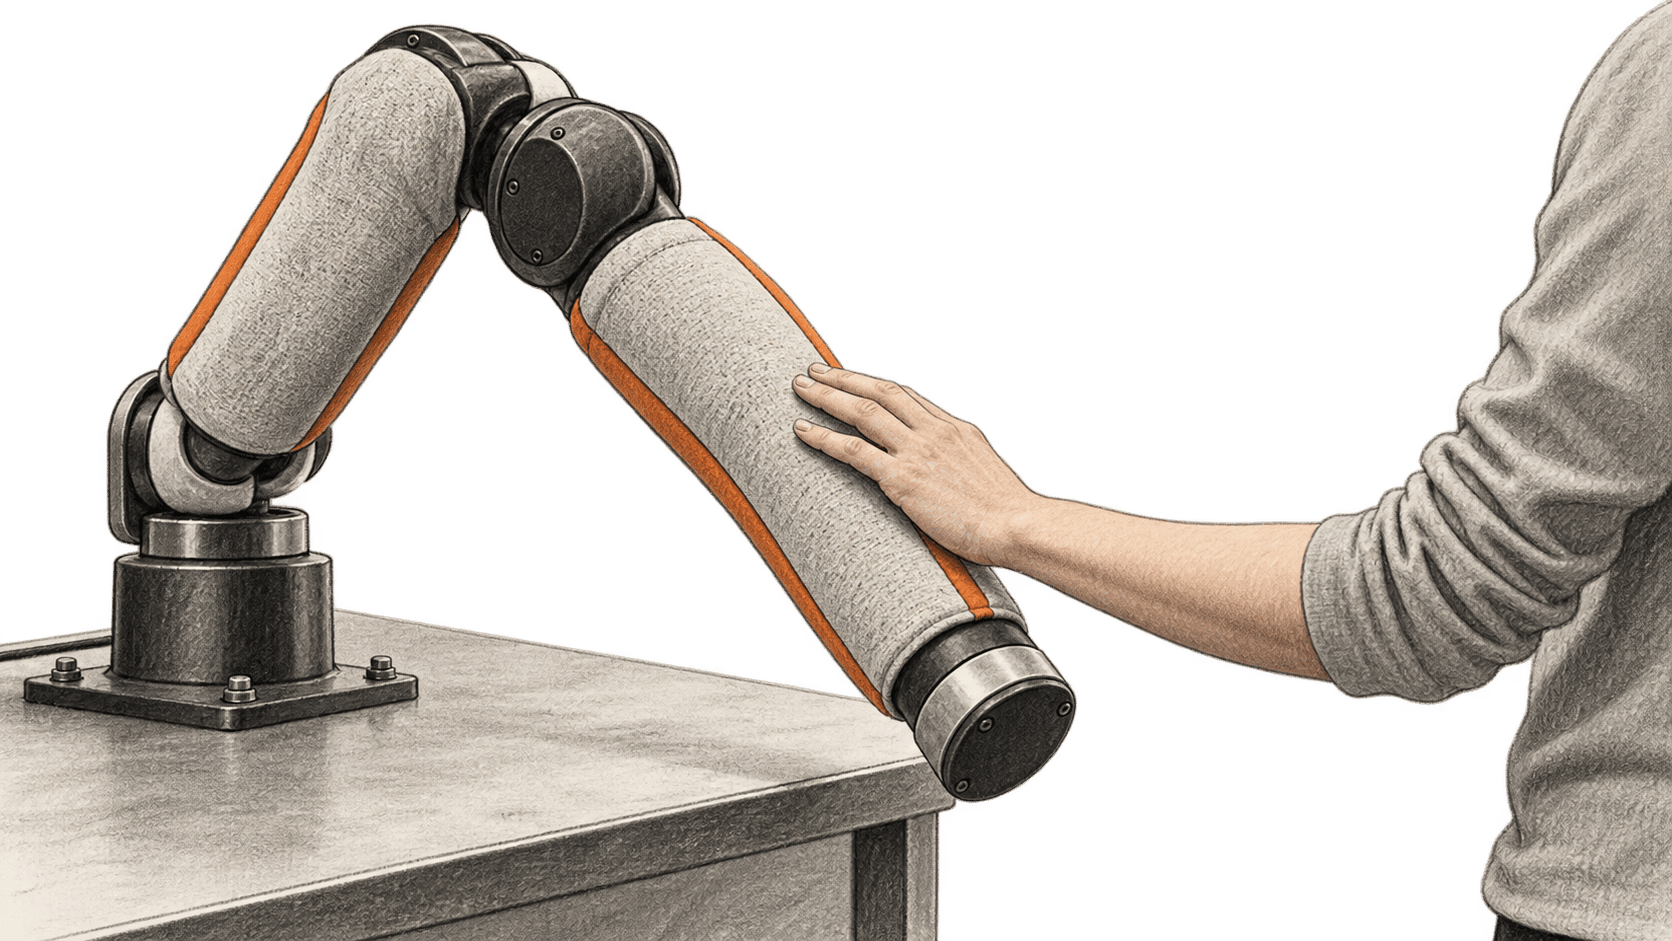
طوّر باحثون في جامعة هونغ كونغ للعلوم والتكنولوجيا ذراعًا روبوتية تستشعر التلامس على امتداد العضد والساعد، ثم تستخدم هذه المعلومات لضبط حركتها. يجمع نظام EmArm بين جلد لمسي بصري لين، واستشعار وضع المفاصل، وحلقة تحكم. وفي عروض مخبرية، استجابت الذراع للمس، وثبّتت كرة سلة موضوعة بعيدًا عن المركز، وتوقفت وأعادت تخطيط المسار بعد ملامسة عائق.
عرضت HKUST هذا العمل في 16 أكتوبر. ونُشرت الورقة البحثية المحكّمة في Nature Sensors يوم 20 يوليو. هذا بحث على نموذج أولي، ويسلط تقرير الجامعة الجديد الضوء على تجارب نُشرت سابقًا. ولا يوثق روبوتًا مستخدمًا في المنازل أو المصانع أو العيادات.
التغيير الكبير
- ما الذي تغيّر: يوزّع EmArm الاستشعار اللمسي على جزء كبير من ذراع صلبة، ويستخدم خصائص التلامس مع زوايا المفاصل لاتخاذ قرارات الحركة. ويعرض الباحثون تجارب لتصنيف اللمس وموازنة الأجسام وإعادة تخطيط المسار عندما يكون العائق خارج مجال رؤية الروبوت.
- لماذا يهم: يمكن أن يحدث التلامس في أي موضع من الذراع، بما في ذلك خارج القابض. ويوفر استشعار موضع اللمس وطريقته معلومات لوحدة التحكم قد تفوت الرؤية أو بضعة مستشعرات قوة في المهام المعروضة.
- ما الذي ينبغي متابعته: تتعلق الأدلة المنشورة بمنصة بحثية وتجارب محدودة النطاق. ويتطلب تقييم الاستخدام الأوسع اختبارات متكررة في بيئات أقل ضبطًا، وإعادة إنتاج مستقلة، وإمكانية عملية للوصول إلى التنفيذ.
من التلامس إلى تغيير الحركة
بحسب HKUST، يحمل عضد EmArm وساعده أكثر من 71,000 مليمتر مربع من الجلد البصري اللين. وتقرأ كاميرات داخل الذراع كيفية تغير الجلد عند التلامس. ويجمع النظام هذه الإشارة مع بيانات زوايا المفاصل، ويستخلص خصائص مثل موضع التلامس ومساحته وقوته. وتستخدم حلقة التحكم هذه الخصائص لتحديد كيفية تحرك الذراع. وتصف الورقة ذلك بأنه مزيج من الميكانيكا الصلبة، والاستشعار اللمسي اللين، والإحساس بوضعية الجسم، والفعل الموجّه بالإدراك.
وفي عمل ذي صلة، تضع يد Atlas من Boston Dynamics مستشعرات ضغط في الكف وأطراف الأصابع لمناولة الأشياء. أما EmArm فيدرس التلامس على امتداد العضد والساعد. وهما نظامان روبوتيان وجهدان بحثيان منفصلان.
تكتسب هذه البنية أهمية في عرض كرة السلة. وتقول HKUST إن وحدة التحكم تقارن الخصائص اللمسية الحالية بسياسة تعلّمتها سابقًا، وتولّد أوامر زوايا المفاصل، وتضبط القوة أثناء حمل كرة موضوعة بعيدًا عن المركز. ويثبت الوصف المنشور مهمة تحكم محددة؛ ولا يبين أن الذراع قادرة على التعامل مع أي أجسام أو بيئات.
في تجربة أخرى، دخل عائق لا يستطيع النظام البصري رؤيته إلى مسار الذراع. وتفيد HKUST بأن اللمس حفّز التوقف، وتقييم ما إذا كان العائق ما يزال موجودًا، وتعديل المسار. ويوضح هذا التسلسل ما تضيفه معلومات التلامس من الذراع بأكملها إلى التحكم بالحركة. ولا تثبت التجربة تصنيفًا عامًا للسلامة عند العمل بجانب البشر.
ما الذي قاستْه التجارب
يذكر المؤلفون في ملخص الورقة تحديدًا لموضع اللمس على مستوى أقل من المليمتر. وتورد HKUST دقة مكانية قدرها 0.085 مليمتر، وعتبة تمييز بين نقطتين قدرها 18.2 مليمتر، وأمانة استشعار تصل إلى 97.9% في ظل خمسة أنواع مختبرة من الاضطرابات البيئية. وهذه قياسات لهذه المنصة ضمن شروط الفريق، وليست مقياسًا لعمل موثوق عبر أماكن عمل غير مألوفة.
وتذكر الجامعة أيضًا دقة تصل إلى 99.8% في التمييز بين خمسة أنواع مختبرة من اللمس البشري: التمسيد، والقرص، والنخس، والدغدغة، والضرب. وربط النظام هذه التفاعلات بخمسة تعابير وجه محددة مسبقًا. وهذه نتيجة لتصنيف اللمس ضمن تجربة محددة؛ وليست دليلًا على أن الذراع اكتشفت مشاعر الشخص أو مقصده عمومًا.
تتمثل مساهمة الذكاء الاصطناعي في تفسير إشارات اللمس والمفاصل وتحويلها إلى قرارات في المهام المعروضة. وتصف HKUST استخلاص الخصائص في الوقت الفعلي، وسياسة تحكم متعلَّمة سابقًا لمهمة الكرة. ولا يحدد الملخص المتاح للجمهور نموذج ذكاء اصطناعي عام الغرض، ولا يدعم الادعاء بأن EmArm يستطيع تعلم أي مهمة لمناولة الأشياء. راجعنا الورقة وشرح الجامعة، لكننا لم نبنِ الذراع أو نختبرها أو نُعد إنتاج القياسات المعلنة.
إعادة الإنتاج والحدود العملية
تتيح الورقة مجموعة بيانات التفاعل البشري عبر figshare، وتوفر مواد تكميلية وبيانات الأشكال. وتقول إن الشفرة المساندة متاحة من المؤلف المسؤول عن المراسلات عند الطلب. والورقة الكاملة محتوى يتطلب اشتراكًا. لم نجد في هذه المواد الأولية مسارًا منشورًا للحصول على منتج أو سعرًا للنظام. ولا تكفي مجموعة بيانات قابلة للتنزيل وحدها لإعادة إنتاج العتاد وتجارب الاستشعار والتحكم.
تشمل التطبيقات المستقبلية التي يقترحها الفريق روبوتات الخدمة والصناعة والمساعدة الطبية. وهي اتجاهات ممكنة، وليست عمليات نشر قِيست نتائجها. والنتيجة المباشرة أضيق نطاقًا ومفيدة: عرض الباحثون طريقة لربط التلامس الموزع على الذراع بقرارات الحركة، مع بقاء أسئلة المتانة وقابلية التكرار والوصول خارج مختبرهم مفتوحة.
المصادر وقراءات إضافية
- Tang وزملاؤه، Nature Sensors، نُشرت في 20 يوليو 2026. وصف محكّم لإطار الاستشعار والتحكم في EmArm، وفئات العروض، وتوافر البيانات والشفرة. والصفحة المتاحة للمقال معاينة للملخص والبيانات الوصفية؛ أما الورقة كاملة فتتطلب صلاحية وصول.
- تقرير كلية الهندسة في HKUST، 16 أكتوبر 2026. شرح فريق البحث والقياسات والعروض التي أبلغ عنها. وآفاق التطبيق مقترح من الباحثين.
- مجموعة بيانات التفاعل البشري على figshare، نُشرت في 21 يوليو 2026. مجموعة البيانات المرتبطة بالورقة؛ وتوافر هذه السجلات لا يعيد إنتاج الذراع.