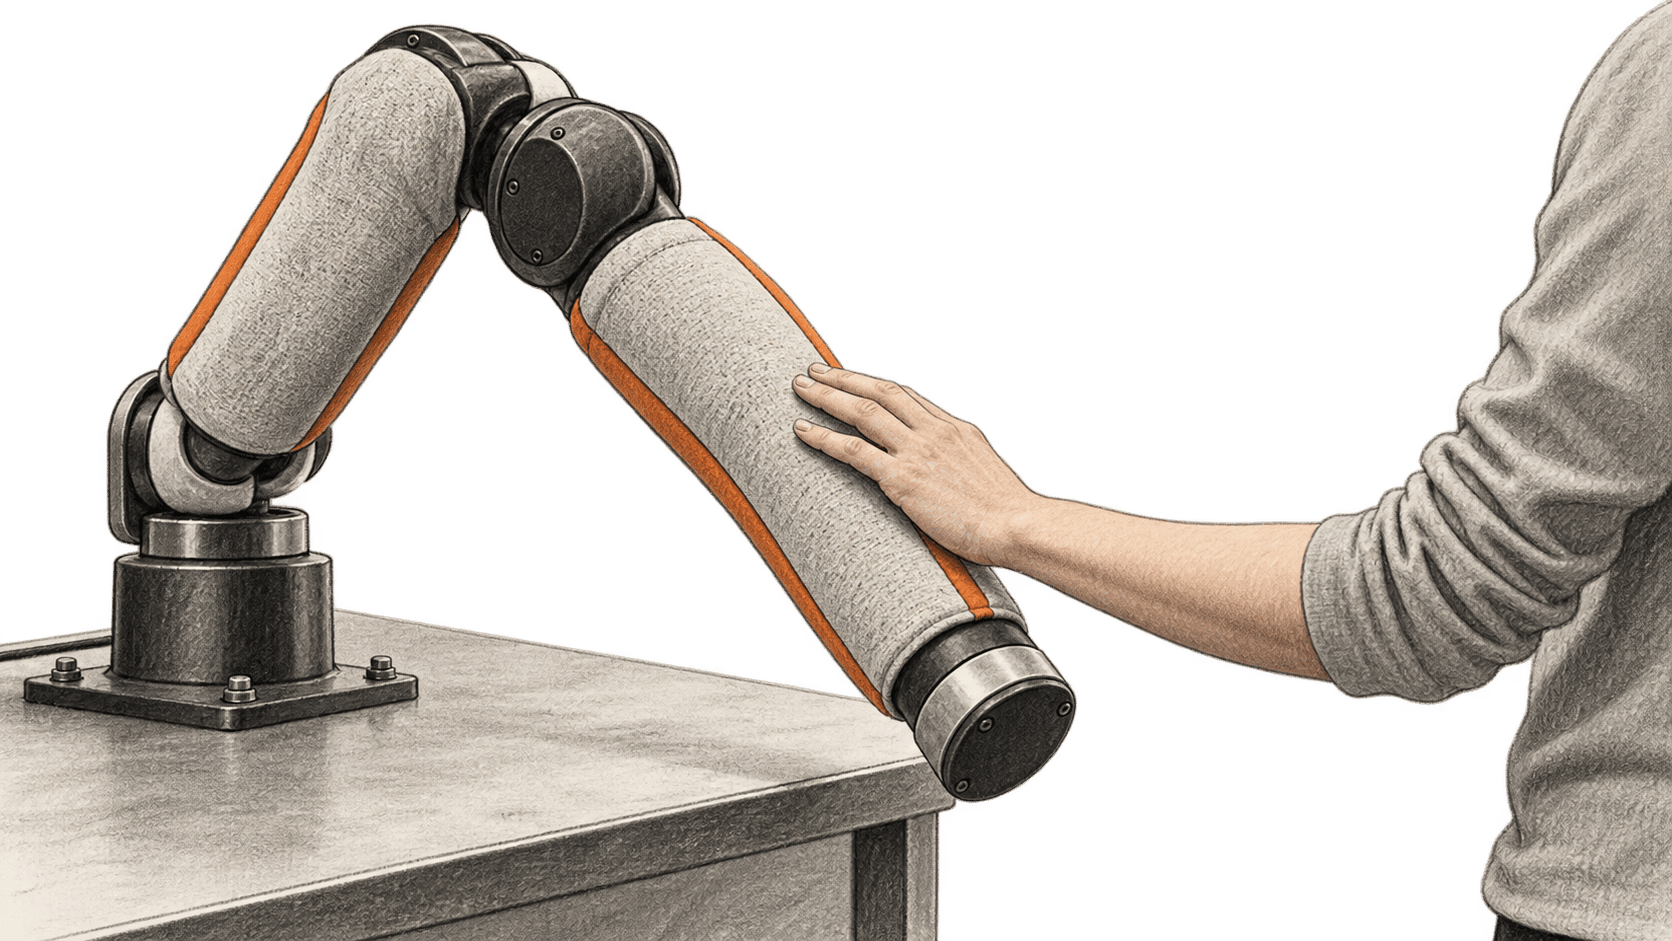
Forschende der Hong Kong University of Science and Technology haben einen Roboterarm gebaut, der Kontakte an Ober- und Unterarm erkennt und diese Informationen zur Anpassung seiner Bewegungen nutzt. Ihr EmArm-System verbindet eine weiche optische Tasthaut, die Erfassung der Gelenkpositionen und einen Regelkreis. Bei Laborvorführungen reagierte der Arm auf Berührungen, stabilisierte einen außermittig aufgelegten Basketball und hielt nach Kontakt mit einem Hindernis an, um seinen Weg neu zu planen.
HKUST beschrieb die Arbeit am 16. Oktober. Der begutachtete Fachartikel erschien in Nature Sensors am 20. Juli. Es handelt sich um Forschung an einem Prototyp; der neue Universitätsbericht lenkt den Blick auf bereits früher veröffentlichte Experimente. Er dokumentiert keinen Robotereinsatz in Wohnungen, Fabriken oder Kliniken.
Die große Veränderung
- Was sich geändert hat: EmArm verteilt taktile Sensorik über große Teile eines starren Arms und bezieht Kontaktmerkmale zusammen mit Gelenkwinkeln in Bewegungsentscheidungen ein. Die Forschenden berichten über Vorführungen zur Klassifikation von Berührungen, zum Balancieren von Objekten und zur Neuplanung von Wegen bei Hindernissen außerhalb des Sichtfelds des Roboters.
- Warum das wichtig ist: Kontakte können überall am Arm auftreten, auch außerhalb des Greifers. Wo und wie der Arm berührt wird, liefert dem Regler Informationen, die das Sehen oder wenige Kraftsensoren bei den vorgeführten Aufgaben übersehen könnten.
- Worauf zu achten ist: Die veröffentlichten Belege betreffen eine Forschungsplattform und klar begrenzte Experimente. Um breitere Anwendungen zu bewerten, wären wiederholte Tests in weniger kontrollierten Umgebungen, unabhängige Reproduktion und praktischer Zugang zur Umsetzung nötig.
Vom Kontakt zur Bewegungsanpassung
Laut HKUST tragen Ober- und Unterarm von EmArm mehr als 71.000 Quadratmillimeter weiche optische Haut. Kameras im Arm erfassen, wie sich die Haut bei Kontakt verändert. Das System verbindet dieses Signal mit Gelenkwinkeldaten und extrahiert Merkmale wie Kontaktposition, Kontaktfläche und Kraft. Sein Regelkreis entscheidet anhand dieser Merkmale, wie sich der Arm bewegen soll. Der Artikel beschreibt eine Verbindung aus starrer Mechanik, weicher taktiler Wahrnehmung, Propriozeption und wahrnehmungsgesteuertem Handeln.
In verwandten Arbeiten setzt die Atlas-Hand von Boston Dynamics für die Manipulation Drucksensoren in der Handfläche und den Fingerspitzen ein. EmArm untersucht Kontakte an Ober- und Unterarm. Es sind getrennte Robotersysteme und Forschungsvorhaben.
Diese Anordnung ist bei der Basketballvorführung relevant. Laut HKUST vergleicht der Regler aktuelle taktile Merkmale mit einer zuvor erlernten Steuerstrategie, erzeugt Gelenkwinkelbefehle und passt die Kraft an, während er einen außermittig aufgelegten Ball hält. Die veröffentlichte Beschreibung belegt eine bestimmte Regelungsaufgabe; sie zeigt nicht, dass der Arm mit beliebigen Objekten oder Umgebungen umgehen kann.
In einem weiteren Experiment geriet ein Hindernis in den Weg des Arms, das das visuelle System nicht sehen konnte. HKUST berichtet, dass die Berührung einen Stopp, die Prüfung des Fortbestehens des Hindernisses und eine überarbeitete Route auslöste. Dieser Ablauf zeigt, was Kontaktinformationen vom ganzen Arm zur Bewegungsregelung beitragen können. Das Experiment begründet keine allgemeine Sicherheitseinstufung für die Arbeit neben Menschen.
Was die Experimente gemessen haben
Im Abstract des Artikels berichten die Autoren über taktile Lokalisierung im Submillimeterbereich. HKUST nennt eine räumliche Auflösung von 0,085 Millimetern, eine Zweipunkt-Diskriminationsschwelle von 18,2 Millimetern und eine Sensortreue von bis zu 97,9 % unter fünf getesteten Arten von Umweltstörungen. Das sind Messungen dieser Plattform unter den Bedingungen des Teams, kein Maß für zuverlässigen Betrieb an unbekannten Arbeitsplätzen.
Die Universität meldet außerdem eine Genauigkeit von bis zu 99,8 % beim Unterscheiden von fünf getesteten menschlichen Berührungsarten: Streicheln, Kneifen, Stupsen, Kitzeln und Schlagen. Das System ordnete diese Interaktionen fünf voreingestellten Gesichtsausdrücken zu. Das Ergebnis ist eine Berührungsklassifikation in einem definierten Experiment; es belegt nicht, dass der Arm allgemein die Gefühle oder Absichten eines Menschen erkannt hat.
Der KI-Beitrag liegt darin, taktile Signale und Gelenksignale zu interpretieren und bei den vorgeführten Aufgaben in Entscheidungen umzusetzen. HKUST beschreibt die Merkmalsextraktion in Echtzeit und eine zuvor erlernte Regelungsstrategie für die Ballaufgabe. Der öffentlich zugängliche Abstract nennt kein universell einsetzbares KI-Modell und stützt nicht die Behauptung, EmArm könne jede beliebige Manipulationsaufgabe lernen. Wir haben den Artikel und die Erläuterung der Universität geprüft, den Arm aber weder gebaut noch getestet oder die berichteten Messungen reproduziert.
Reproduktion und praktische Grenzen
Der Artikel stellt seinen Datensatz zur menschlichen Interaktion über figshare sowie ergänzendes Material und Abbildungsdaten bereit. Der begleitende Code ist demnach auf Anfrage beim korrespondierenden Autor erhältlich. Der vollständige Artikel ist nur im Abonnement zugänglich. In diesen Primärmaterialien fanden wir weder einen veröffentlichten Produktzugang noch einen Systempreis. Ein herunterladbarer Datensatz allein reicht nicht aus, um Hardware, Sensorik und Regelungsexperimente zu reproduzieren.
Als mögliche künftige Anwendungen schlägt das Team Service-, Industrie- und medizinische Assistenzroboter vor. Das sind mögliche Richtungen, keine vermessenen Einsätze. Das unmittelbare Ergebnis ist enger gefasst und nützlich: Die Forschenden zeigten, wie sich verteilte Armkontakte mit Bewegungsentscheidungen verbinden lassen. Robustheit, Wiederholbarkeit und Zugang außerhalb ihres Labors bleiben offene Fragen.
Quellen und weiterführende Lektüre
- Tang und Kollegen, Nature Sensors, veröffentlicht am 20. Juli 2026. Begutachtete Beschreibung des Sensorik- und Regelungsrahmens von EmArm, der Vorführungskategorien sowie der Daten- und Codeverfügbarkeit. Die zugängliche Artikelseite bietet eine Vorschau auf Abstract und Metadaten; der Volltext erfordert Zugang.
- Bericht der HKUST School of Engineering, 16. Oktober 2026. Erläuterungen des Forschungsteams und berichtete Messungen und Vorführungen. Der Anwendungsausblick ist ein Vorschlag der Forschenden.
- Datensatz zur menschlichen Interaktion auf figshare, bereitgestellt am 21. Juli 2026. Vom Artikel verlinkter Datensatz; die Verfügbarkeit dieser Aufzeichnungen reproduziert den Arm nicht.