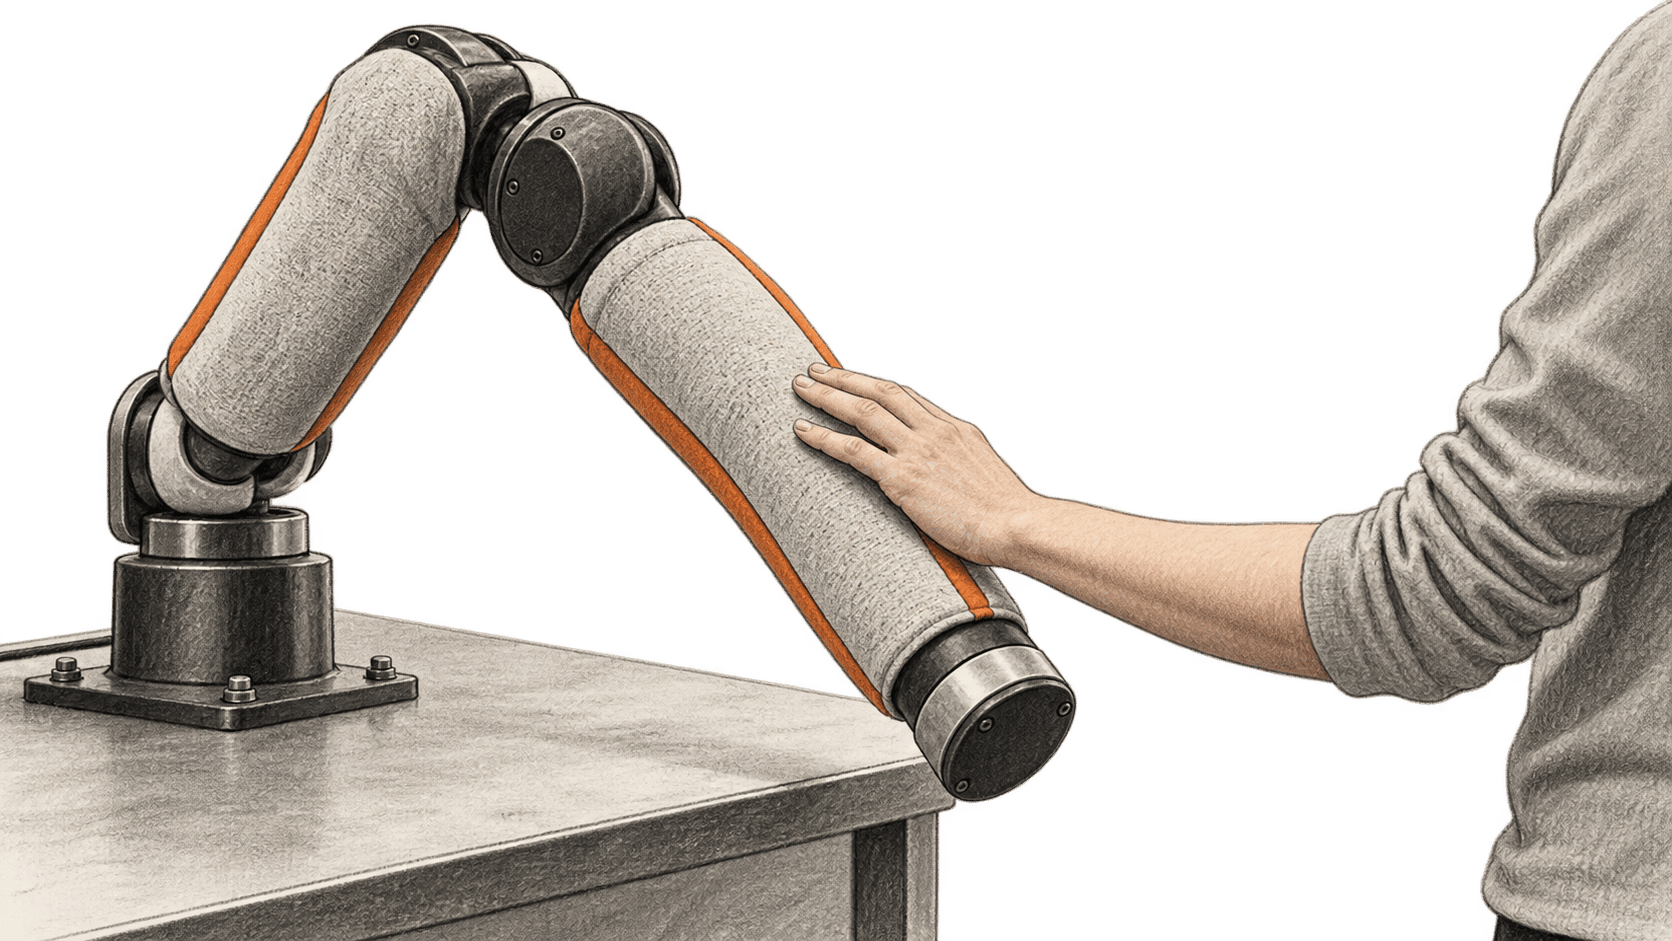
Des chercheurs de la Hong Kong University of Science and Technology ont construit un bras robotique qui détecte les contacts le long du bras et de l’avant-bras, puis utilise ces informations pour ajuster ses mouvements. Leur système EmArm associe une peau tactile optique souple, la détection de la position des articulations et une boucle de commande. Lors de démonstrations en laboratoire, le bras a réagi au toucher, stabilisé un ballon de basket décentré, puis s’est arrêté et a replanifié sa trajectoire après avoir touché un obstacle.
HKUST a présenté ces travaux le 16 octobre. L’article évalué par les pairs est paru dans Nature Sensors le 20 juillet. Il s’agit de recherches sur un prototype : le nouveau compte rendu de l’université attire l’attention sur des expériences publiées antérieurement. Il ne décrit pas un robot déployé dans des maisons, des usines ou des cliniques.
Le grand changement
- Ce qui a changé : EmArm répartit la perception tactile sur une grande partie d’un bras rigide et utilise les caractéristiques du contact avec les angles articulaires pour décider des mouvements. Les chercheurs rapportent des démonstrations de classification des touchers, d’équilibrage d’objets et de replanification de trajectoire lorsqu’un obstacle se trouve hors du champ de vision du robot.
- Pourquoi c’est important : Un contact peut survenir n’importe où sur le bras, y compris au-delà de la pince. Détecter où et comment le bras est touché fournit au contrôleur des informations que la vision ou quelques capteurs de force peuvent manquer dans les tâches démontrées.
- Ce qu’il faut surveiller : Les données publiées concernent une plateforme de recherche et des expériences délimitées. Des essais répétés dans des environnements moins contrôlés, une reproduction indépendante et un accès pratique à l’implémentation seraient nécessaires pour évaluer des usages plus larges.
Du contact au changement de mouvement
Selon HKUST, le bras et l’avant-bras d’EmArm portent plus de 71 000 millimètres carrés de peau optique souple. Des caméras à l’intérieur du bras lisent les changements de la peau au contact. Le système combine ce signal avec les données d’angle des articulations et extrait des caractéristiques telles que la position, la surface et la force du contact. Sa boucle de commande utilise ces caractéristiques pour décider comment le bras doit bouger. L’article décrit une association de mécanique rigide, de perception tactile souple, de proprioception et d’action guidée par la perception.
Dans des travaux connexes, la main d’Atlas de Boston Dynamics comporte des capteurs de pression dans la paume et au bout des doigts pour la manipulation. EmArm étudie les contacts sur le bras et l’avant-bras. Il s’agit de systèmes robotiques et de travaux de recherche distincts.
Cette configuration compte dans la démonstration avec le ballon de basket. Selon HKUST, le contrôleur compare les caractéristiques tactiles actuelles avec une politique apprise auparavant, génère des commandes d’angle articulaire et ajuste la force en maintenant un ballon décentré. La description publiée établit une tâche de commande précise ; elle ne montre pas que le bras peut manipuler n’importe quel objet ou fonctionner dans n’importe quel environnement.
Dans une autre expérience, un obstacle invisible au système visuel est entré dans la trajectoire du bras. HKUST rapporte que le toucher a déclenché un arrêt, une évaluation de la présence persistante de l’obstacle et une nouvelle trajectoire. Cette séquence illustre l’apport des informations de contact de tout le bras à la commande du mouvement. L’expérience n’établit pas une qualification générale de sécurité pour travailler à côté de personnes.
Ce que les expériences ont mesuré
Les auteurs rapportent une localisation tactile submillimétrique dans le résumé de l’article. HKUST indique une résolution spatiale de 0,085 millimètre, un seuil de discrimination de deux points de 18,2 millimètres et une fidélité de détection allant jusqu’à 97,9 % sous cinq formes de perturbations environnementales testées. Ces mesures portent sur cette plateforme dans les conditions de l’équipe ; elles ne mesurent pas la fiabilité du fonctionnement dans des lieux de travail inconnus.
L’université rapporte aussi une précision allant jusqu’à 99,8 % pour distinguer cinq types de toucher humain testés : caresser, pincer, donner une petite poussée du doigt, chatouiller et frapper. Le système associait ces interactions à cinq expressions faciales prédéfinies. Ce résultat classe des touchers dans une expérience définie ; il ne prouve pas que le bras détectait les émotions ou les intentions d’une personne en général.
L’apport de l’IA consiste à interpréter les signaux tactiles et articulaires et à les transformer en décisions dans les tâches démontrées. HKUST décrit l’extraction de caractéristiques en temps réel et une politique de commande apprise auparavant pour la tâche avec le ballon. Le résumé de l’article accessible au public ne précise pas de modèle d’IA généraliste et ne permet pas d’affirmer qu’EmArm peut apprendre n’importe quelle tâche de manipulation. Nous avons examiné l’article et les explications de l’université, mais nous n’avons ni construit ni testé le bras, ni reproduit les mesures rapportées.
Reproduction et limites pratiques
L’article met son jeu de données d’interaction humaine à disposition sur figshare et fournit des documents supplémentaires ainsi que les données des figures. Il indique que le code associé est disponible sur demande auprès de l’auteur correspondant. Le texte intégral est réservé aux abonnés. Nous n’avons trouvé dans ces sources primaires ni voie d’accès publiée à un produit ni prix du système. Un jeu de données téléchargeable ne suffit pas, à lui seul, à reproduire le matériel et les expériences de détection et de commande.
Les applications futures proposées par l’équipe comprennent les robots de service, industriels et d’assistance médicale. Ce sont des pistes possibles, pas des déploiements mesurés. Le résultat immédiat est plus restreint et utile : les chercheurs ont montré comment relier les contacts répartis sur le bras aux décisions de mouvement, tandis que la robustesse, la répétabilité et l’accès hors de leur laboratoire restent des questions ouvertes.
Sources et lectures complémentaires
- Tang et ses collègues, Nature Sensors, publié le 20 juillet 2026. Description évaluée par les pairs du cadre de détection et de commande d’EmArm, des catégories de démonstration et de la disponibilité des données et du code. La page accessible donne un aperçu du résumé et des métadonnées ; le texte intégral nécessite un accès.
- Compte rendu de la School of Engineering de HKUST, 16 octobre 2026. Explications de l’équipe de recherche et mesures et démonstrations rapportées. Les perspectives d’application constituent une proposition des chercheurs.
- Jeu de données d’interaction humaine sur figshare, mis en ligne le 21 juillet 2026. Jeu de données lié par l’article ; la disponibilité de ces enregistrements ne reproduit pas le bras.