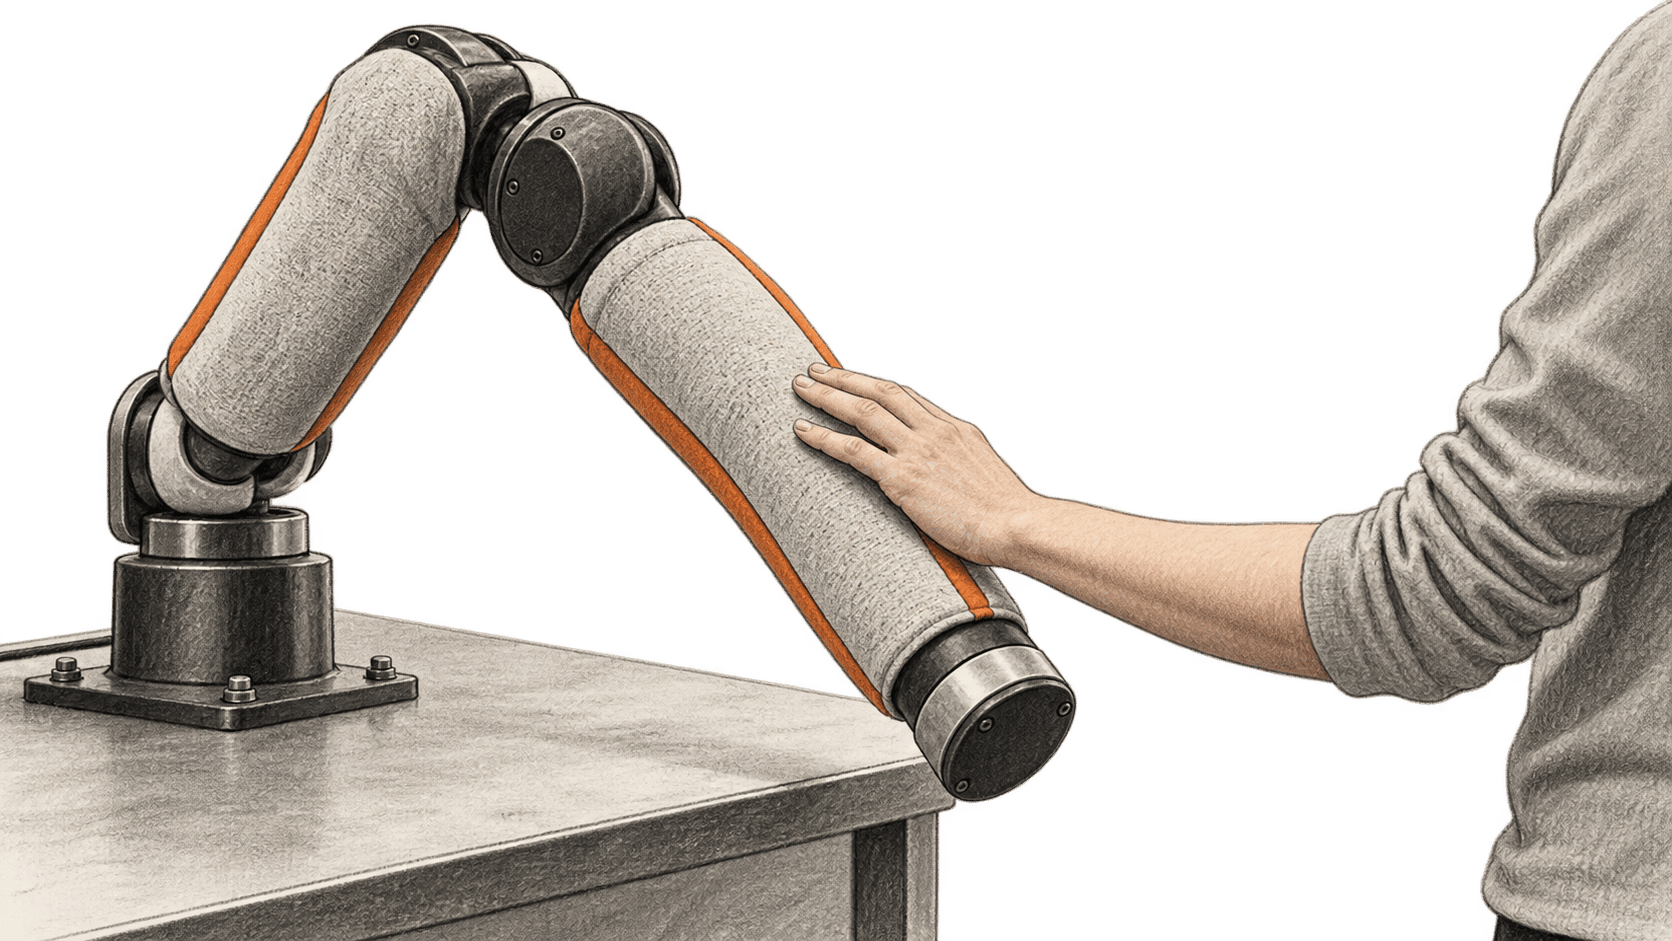
हाँगकाँग विज्ञान आणि तंत्रज्ञान विद्यापीठातील संशोधकांनी असा रोबोटिक हात तयार केला आहे, जो दंड आणि अग्रबाहूवरील संपर्क जाणतो आणि त्यानुसार हालचाल बदलतो. त्यांच्या EmArm प्रणालीत मऊ प्रकाशाधारित स्पर्शसंवेदी त्वचा, सांध्यांच्या स्थितीचे संवेदन आणि नियंत्रण चक्र एकत्र आहेत. प्रयोगशाळेतील प्रात्यक्षिकांत हाताने स्पर्शाला प्रतिसाद दिला, मध्यापासून बाजूला ठेवलेल्या बास्केटबॉलचा समतोल राखला आणि अडथळ्याशी संपर्क झाल्यावर थांबून मार्गाचे पुन्हा नियोजन केले.
HKUST ने 16 ऑक्टोबर रोजी या कामाची माहिती दिली. हा समकक्ष-परीक्षित शोधनिबंध वैज्ञानिक नियतकालिक Nature Sensors मध्ये 20 जुलै रोजी प्रसिद्ध झाला. हे एका प्रोटोटाइपवरील संशोधन आहे; विद्यापीठाच्या नव्या निवेदनाने पूर्वी प्रसिद्ध झालेल्या प्रयोगांकडे लक्ष वेधले आहे. घरे, कारखाने किंवा दवाखान्यांत वापरात असलेल्या रोबोटचे यात वर्णन नाही.
मोठा बदल
- काय बदलले: EmArm एका कठीण रचनेच्या हाताच्या मोठ्या भागावर स्पर्शसंवेदन पुरवतो आणि संपर्काची वैशिष्ट्ये व सांध्यांचे कोन यांच्या आधारे हालचालीचे निर्णय घेतो. संशोधकांनी स्पर्शाचे वर्गीकरण, वस्तूचा समतोल आणि रोबोटच्या दृष्टीबाहेर अडथळा असताना मार्गाचे पुन्हा नियोजन यांची प्रात्यक्षिके नोंदवली आहेत.
- हे महत्त्वाचे का आहे: संपर्क पकडणाऱ्या यंत्रणेच्या पलीकडेही हातावर कुठेही होऊ शकतो. हाताला कुठे आणि कसा स्पर्श झाला हे जाणल्याने, दाखवलेल्या कामांत दृष्टी किंवा मोजके बलसंवेदक चुकवू शकतील अशी माहिती नियंत्रकाला मिळते.
- कशाकडे लक्ष द्यावे: प्रसिद्ध पुरावे एका संशोधन मंचाचे आणि मर्यादित प्रयोगांचे आहेत. व्यापक वापराचे मूल्यमापन करण्यासाठी कमी नियंत्रित परिस्थितीत वारंवार चाचण्या, स्वतंत्र पुनरुत्पादन आणि अंमलबजावणीची साधने प्रत्यक्ष उपलब्ध असणे आवश्यक असेल.
संपर्कातून हालचालीतील बदलाकडे
HKUST नुसार, EmArm च्या दंडावर आणि अग्रबाहूवर 71,000 चौरस मिलिमीटरपेक्षा जास्त मऊ प्रकाशाधारित त्वचा आहे. हातातील कॅमेरे संपर्कामुळे त्वचेत होणारे बदल वाचतात. प्रणाली हा संकेत सांध्यांच्या कोनांच्या माहितीसोबत जोडते आणि संपर्काचे ठिकाण, क्षेत्रफळ व बल अशी वैशिष्ट्ये काढते. हाताने कसे हलावे हे ठरवण्यासाठी नियंत्रण चक्र ही वैशिष्ट्ये वापरते. शोधनिबंधात याचे वर्णन कठीण यांत्रिक रचना, मऊ स्पर्शसंवेदन, स्वतःच्या शरीरस्थितीचे संवेदन आणि प्रत्यक्ष संवेदनावर आधारित कृती यांच्या संयोगाप्रमाणे केले आहे.
संबंधित दुसऱ्या कामात, Boston Dynamics चा Atlas हात वस्तू हाताळण्यासाठी तळहात आणि बोटांच्या टोकांतील दाबसंवेदक वापरतो. EmArm दंड आणि अग्रबाहूवरील संपर्काचा अभ्यास करतो. या स्वतंत्र रोबोट प्रणाली आणि संशोधन उपक्रम आहेत.
बास्केटबॉलच्या प्रात्यक्षिकात ही मांडणी महत्त्वाची ठरते. HKUST सांगते की नियंत्रक सध्याची स्पर्शवैशिष्ट्ये पूर्वी शिकलेल्या नियंत्रण धोरणाशी तुलना करतो, सांध्यांच्या कोनांसाठी आदेश तयार करतो आणि मध्यापासून बाजूला ठेवलेला चेंडू धरताना बल बदलतो. प्रसिद्ध वर्णन एका विशिष्ट नियंत्रण कामाचा पुरावा देते; हात कोणत्याही वस्तू किंवा परिस्थिती हाताळू शकतो असे ते दाखवत नाही.
दुसऱ्या प्रयोगात, दृश्य प्रणालीला न दिसणारा अडथळा हाताच्या मार्गात आला. HKUST नुसार, स्पर्शामुळे हात थांबला, अडथळा तिथे कायम आहे का हे तपासले गेले आणि मार्ग बदलला गेला. संपूर्ण हातावरील संपर्काची माहिती हालचालीच्या नियंत्रणात काय भर घालू शकते हे या क्रमातून दिसते. लोकांजवळ काम करण्यासाठी सर्वसाधारण सुरक्षितता दर्जा या प्रयोगाने सिद्ध केलेला नाही.
प्रयोगांत काय मोजले गेले
शोधनिबंधाच्या सारांशात लेखकांनी मिलिमीटरपेक्षा कमी पातळीवर स्पर्शाचे ठिकाण ओळखल्याचे नोंदवले आहे. HKUST ने 0.085 मिलिमीटर अवकाशीय विभेदन, दोन स्पर्शबिंदू वेगळे ओळखण्यासाठी 18.2 मिलिमीटरची मर्यादा आणि तपासलेल्या पाच प्रकारच्या पर्यावरणीय व्यत्ययांत 97.9% पर्यंत संवेदन विश्वसनीयता दिली आहे. ही या मंचाची संघाने ठरवलेल्या परिस्थितीतील मोजमापे आहेत; अपरिचित कार्यस्थळांत विश्वासार्हपणे काम करण्याचे मोजमाप नाही.
विद्यापीठाने तपासलेल्या पाच मानवी स्पर्शप्रकारांत फरक ओळखताना 99.8% पर्यंत अचूकताही नोंदवली आहे: कुरवाळणे, चिमटा घेणे, बोटाने टोचणे, गुदगुल्या करणे आणि मारणे. प्रणालीने या संपर्कांना पाच आधी ठरवलेल्या चेहऱ्यावरील भावांशी जोडले. हा निकाल निश्चित प्रयोगातील स्पर्शांचे वर्गीकरण आहे; हाताने सर्वसाधारणपणे माणसाच्या भावना किंवा हेतू ओळखले याचा तो पुरावा नाही.
AI चे योगदान म्हणजे दाखवलेल्या कामांत स्पर्शाचे आणि सांध्यांचे संकेत समजून त्यांचे निर्णयांत रूपांतर करणे. HKUST ने तत्काळ वैशिष्ट्ये काढणे आणि चेंडूच्या कामासाठी पूर्वी शिकलेले नियंत्रण धोरण यांचे वर्णन केले आहे. सार्वजनिकरीत्या उपलब्ध शोधनिबंधाचा सारांश सर्वसाधारण वापराचे AI मॉडेल नमूद करत नाही किंवा EmArm कोणतेही हाताळणीचे काम शिकू शकतो या दाव्याला आधार देत नाही. आम्ही शोधनिबंध आणि विद्यापीठाचे स्पष्टीकरण पाहिले; पण हात तयार केला नाही, त्याची चाचणी केली नाही किंवा नोंदवलेली मोजमापे पुन्हा मिळवली नाहीत.
पुनरुत्पादन आणि व्यावहारिक मर्यादा
शोधनिबंधातील मानवी परस्परसंवादाचा डेटासंच उपलब्ध आहे figshare वर; तसेच पूरक साहित्य आणि आकृत्यांचा डेटा दिला आहे. सहाय्यक कोड मागणी केल्यास संपर्क लेखकाकडून मिळतो, असे त्यात म्हटले आहे. संपूर्ण शोधनिबंध वाचण्यासाठी वर्गणी आवश्यक आहे. या प्राथमिक स्रोतांत प्रसिद्ध उत्पादन मिळवण्याचा मार्ग किंवा प्रणालीची किंमत आम्हाला आढळली नाही. फक्त डाउनलोड करता येणारा डेटासंच हार्डवेअर, संवेदन आणि नियंत्रणाचे प्रयोग पुन्हा करण्यासाठी पुरेसा नाही.
संघाने सुचवलेल्या भविष्यातील उपयोगांत सेवा, औद्योगिक आणि वैद्यकीय साहाय्याचे रोबोट आहेत. या संभाव्य दिशा आहेत, मोजमाप केलेले प्रत्यक्ष वापर नाहीत. सध्याचा निकाल अधिक मर्यादित आणि उपयुक्त आहे: हातावर विखुरलेल्या संपर्काची माहिती हालचालीच्या निर्णयांशी जोडण्याचा मार्ग संशोधकांनी दाखवला. विविध परिस्थितींतील विश्वासार्ह कार्यक्षमता, पुनरावृत्तीक्षमता आणि त्यांच्या प्रयोगशाळेबाहेर उपलब्धता यांबाबत प्रश्न खुले आहेत.
स्रोत आणि पुढील वाचन
- Tang आणि सहकारी, Nature Sensors, 20 जुलै 2026 रोजी प्रकाशित. EmArm ची संवेदन व नियंत्रण चौकट, प्रात्यक्षिकांचे प्रकार आणि डेटा व कोडची उपलब्धता यांचे समकक्ष-परीक्षित वर्णन. उपलब्ध लेखपृष्ठावर सारांश आणि मेटाडेटाचा पूर्वावलोकन भाग आहे; संपूर्ण शोधनिबंधासाठी प्रवेश आवश्यक आहे.
- HKUST अभियांत्रिकी विद्यालयाचे निवेदन, 16 ऑक्टोबर 2026. संशोधन संघाचे स्पष्टीकरण आणि त्यांनी नोंदवलेली मोजमापे व प्रात्यक्षिके. उपयोगांबाबतचा त्याचा दृष्टिकोन हा संशोधकांचा प्रस्ताव आहे.
- figshare वरील मानवी परस्परसंवादाचा डेटासंच, 21 जुलै 2026 रोजी पोस्ट केलेला. शोधनिबंधात जोडलेला डेटासंच; या नोंदी उपलब्ध असणे म्हणजे हाताचे पुनरुत्पादन नव्हे.