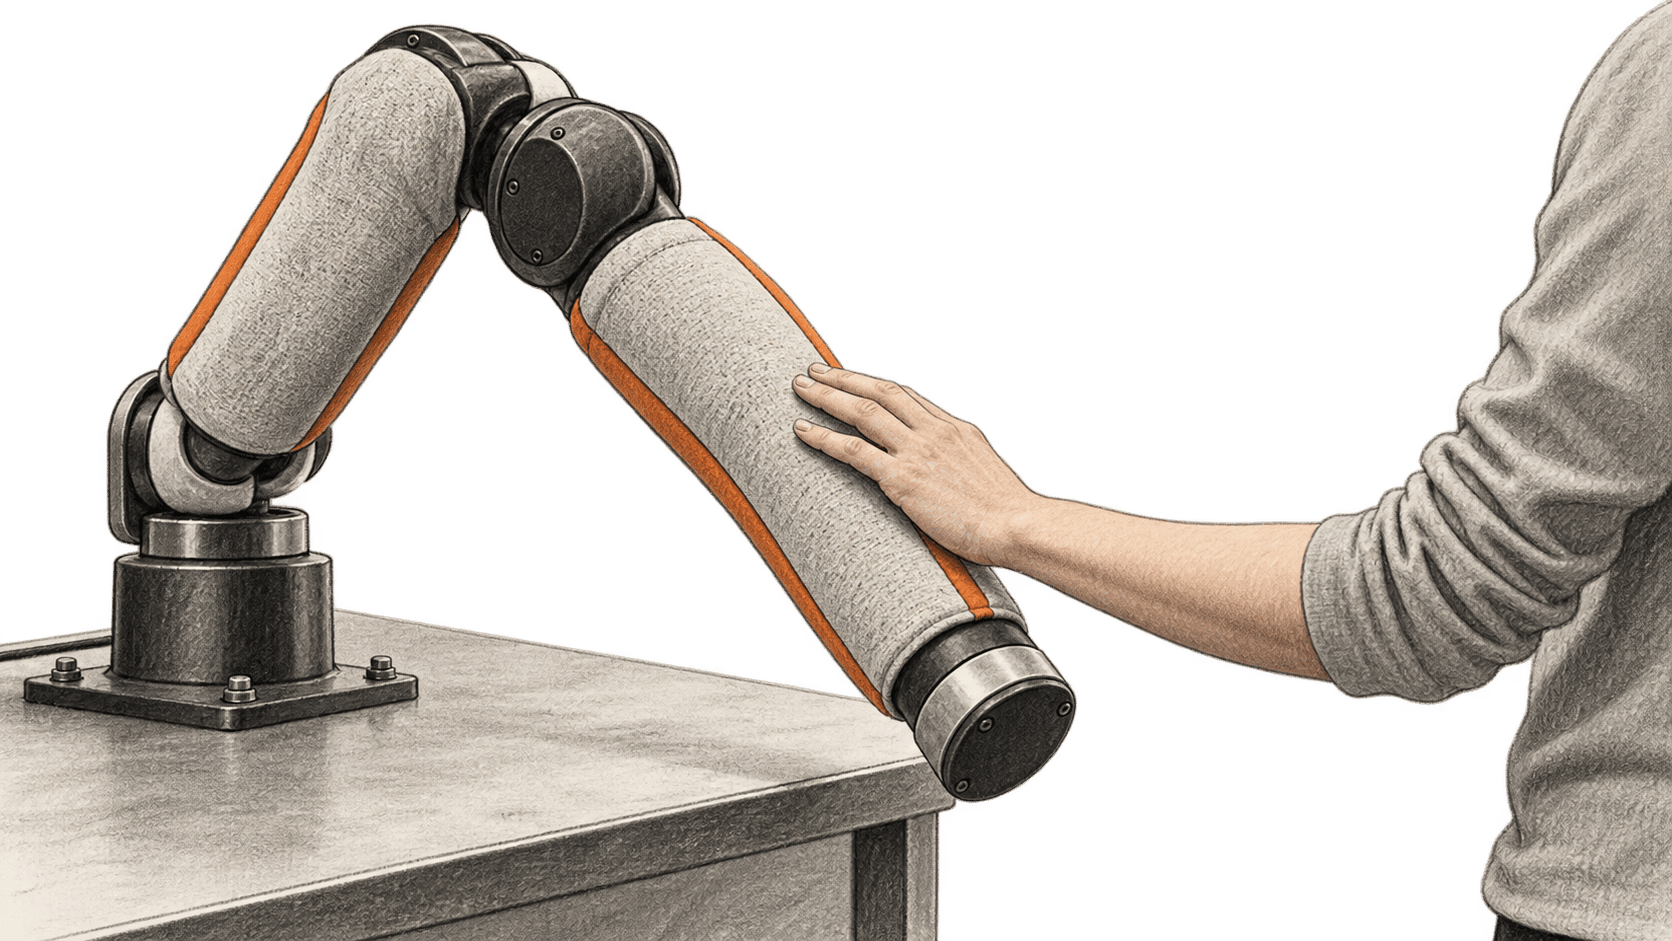
香港科技大学的研究人员打造了一条机械臂,能感知上臂和前臂沿线的接触,再利用这些信息调整动作。他们的 EmArm 系统结合了柔软的光学触觉皮肤、关节位置感知和控制回路。在实验室演示中,机械臂对触摸作出反应,稳住偏离中心放置的篮球,并在接触障碍物后停止、重新规划路径。
HKUST 于 10 月 16 日介绍了这项研究。这篇经过同行评审的论文于 7 月 20 日发表于《Nature Sensors》。这是关于原型的研究,大学的新介绍让人们重新关注此前发表的实验。它并未记录机器人在家庭、工厂或诊所中的实际部署。
重大变化
- 改变了什么: EmArm 在刚性机械臂的大部分区域布置触觉感知,并将接触特征与关节角度一起用于动作决策。研究人员报告了触摸分类、物体平衡,以及障碍物不在机器人视野中时重新规划路径的演示。
- 为什么重要: 接触可能发生在机械臂的任何位置,包括夹爪以外的部位。感知接触的位置和方式,可以为控制器提供在这些演示任务中视觉或少量力传感器可能遗漏的信息。
- 值得关注: 已发表的证据涉及研究平台和范围有限的实验。要评估更广泛的用途,还需要在控制程度较低的环境中重复测试、独立复现,以及能够实际获取实现方案。
从接触到动作改变
据 HKUST 介绍,EmArm 的上臂和前臂覆盖了超过 71,000 平方毫米的柔软光学皮肤。机械臂内部的摄像头读取皮肤在接触下的变化。系统将这些信号与关节角度数据结合,提取接触位置、面积和力等特征。控制回路利用这些特征决定机械臂如何运动。论文将其描述为刚性机械结构、柔软触觉感知、本体感知和感知驱动动作的结合。
在相关研究中,Boston Dynamics 的 Atlas 机械手在手掌和指尖布置压力传感器,用于操作。EmArm 则研究上臂和前臂各处的接触。这是不同的机器人系统和研究工作。
这种配置在篮球演示中很重要。HKUST 表示,控制器将当前触觉特征与此前学到的策略进行比较,生成关节角度指令,并在托住偏心放置的球时调整力。已发表的描述确立了一项特定控制任务;它并未表明机械臂可以处理任意物体或环境。
在另一项实验中,视觉系统看不到的障碍物进入了机械臂的路径。HKUST 报告,触觉触发了停止、评估障碍物是否仍然存在,以及修改路径。这个过程展示了整臂接触信息能为运动控制补充什么。该实验并未确立与人协同工作的一般安全等级。
实验测量了什么
作者在论文摘要中报告了亚毫米级触觉定位。HKUST 给出的空间分辨率为 0.085 毫米、两点辨别阈值为 18.2 毫米,在五类经过测试的环境扰动下感知保真度最高达到 97.9%。这些是在研究团队设定的条件下对该平台的测量,而不是对其在陌生工作场所可靠运行的衡量。
大学还报告,对于抚摸、捏、戳、挠痒和击打这五类经过测试的人类触摸,区分准确率最高为 99.8%。系统将这些交互映射到五种预设面部表情。这个结果是在既定实验中对触摸的分类,并不能证明机械臂普遍识别出了人的情绪或意图。
AI 的作用在于解读触觉和关节信号,并在演示任务中将其转化为决策。HKUST 介绍了实时特征提取,以及篮球任务中此前学到的控制策略。公开可读的论文摘要没有说明一种通用 AI 模型,也不支持 EmArm 能学会任意操作任务的主张。我们查阅了论文和大学的说明,但没有制造或测试机械臂,也没有复现所报告的测量。
复现与实际限制
论文通过 figshare 提供人机交互数据集,并附有补充材料和图表数据。论文称,配套代码可向通讯作者申请。论文全文属于订阅内容。我们在这些第一方资料中没有找到已公布的产品获取途径或系统价格。仅有可下载的数据集,不足以复现硬件、感知和控制实验。
团队提出的未来应用包括服务、工业和医疗辅助机器人。这些是可能的方向,而不是经过测量的部署。眼下的成果范围更窄,但有用:研究人员演示了一种将机械臂分布式接触连接到运动决策的方法,而实验室以外的稳健性、可重复性和获取途径仍有待解决。
来源与延伸阅读
- Tang 及其同事,Nature Sensors,发表于 2026 年 7 月 20 日。经同行评审,描述 EmArm 的感知与控制框架、演示类别以及数据和代码的可用性。可访问的文章页面是摘要和元数据预览;全文需要相应访问权限。
- HKUST 工程学院的研究介绍,2026 年 10 月 16 日。研究团队的说明,以及所报告的测量和演示。其应用展望是研究人员提出的设想。
- figshare 上的人机交互数据集,发布于 2026 年 7 月 21 日。论文链接的数据集;能够获取这些记录,并不等于复现机械臂。