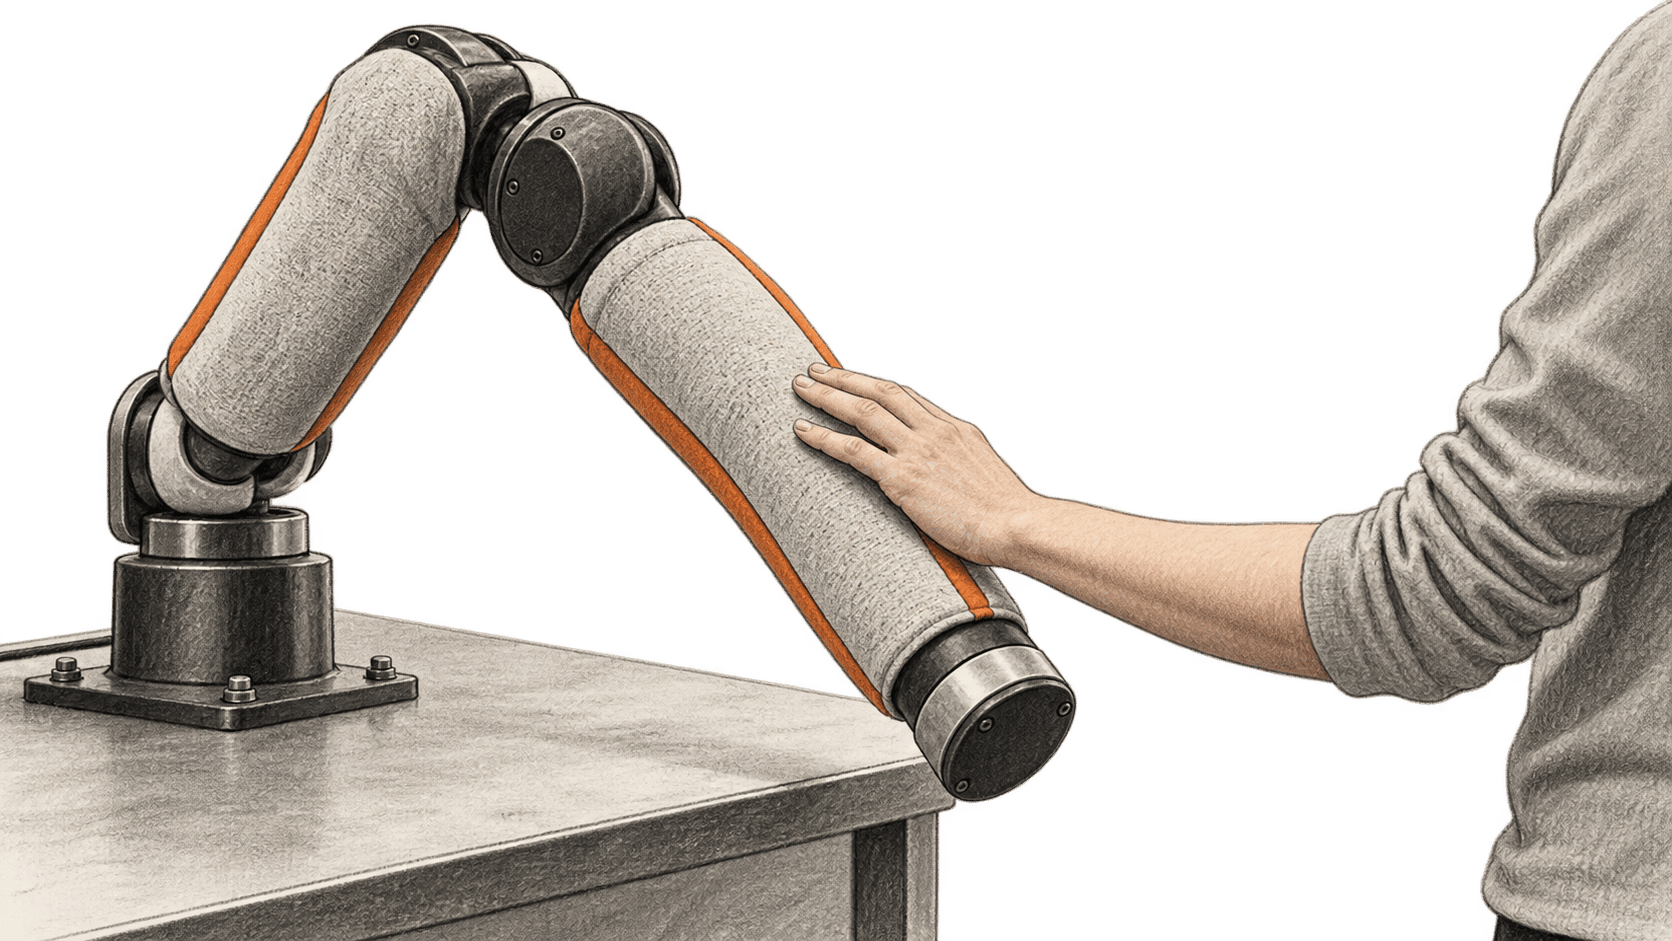
ஹாங்காங் அறிவியல் மற்றும் தொழில்நுட்பப் பல்கலைக்கழக ஆய்வாளர்கள், மேல்கை மற்றும் முன்கை முழுவதும் ஏற்படும் தொடர்பை உணர்ந்து, அந்தத் தகவலைக் கொண்டு தனது அசைவைச் சீரமைக்கும் ரோபோ கையை உருவாக்கியுள்ளனர். அவர்களின் EmArm அமைப்பு மென்மையான ஒளியியல் தொட்டுணர்வு தோல், மூட்டு நிலையை உணர்தல், கட்டுப்பாட்டுச் சுழற்சி ஆகியவற்றை இணைக்கிறது. ஆய்வகச் செயல்விளக்கங்களில் கை தொடுதலுக்குப் பதிலளித்தது, மையத்திலிருந்து விலக்கி வைக்கப்பட்ட கூடைப்பந்தை நிலைப்படுத்தியது, தடையைத் தொட்டபின் நின்று பாதையை மறுதிட்டமிட்டது.
HKUST அக்டோபர் 16 அன்று இந்த ஆய்வை விவரித்தது. சக ஆய்வாளர் மதிப்பாய்வு பெற்ற ஆய்வுக்கட்டுரை ஜூலை 20 அன்று Nature Sensors இதழில் வெளிவந்தது. இது ஒரு முன்மாதிரி குறித்த ஆய்வு; பல்கலைக்கழகத்தின் புதிய விளக்கம் முன்பே வெளியான சோதனைகள் மீது கவனத்தை ஈர்க்கிறது. வீடுகள், தொழிற்சாலைகள் அல்லது கிளினிக்குகளில் பயன்படுத்தப்படும் ரோபோவை இது ஆவணப்படுத்தவில்லை.
பெரிய மாற்றம்
- என்ன மாறியது: உறுதியான கட்டமைப்புள்ள கையின் பெரும்பகுதியில் EmArm தொட்டுணர்வை அமைத்து, தொடர்பின் பண்புகளையும் மூட்டுக் கோணங்களையும் அசைவு முடிவுகளில் பயன்படுத்துகிறது. தொடுதல் வகைப்படுத்தல், பொருள் சமநிலை, ரோபோவின் பார்வைக்கு வெளியே தடை இருக்கும்போது பாதையை மறுதிட்டமிடுதல் ஆகிய செயல்விளக்கங்களை ஆய்வாளர்கள் தெரிவிக்கின்றனர்.
- இது ஏன் முக்கியம்: பிடிப்பானுக்கு அப்பாலும் கையின் எந்த இடத்திலும் தொடர்பு ஏற்படலாம். கை எங்கே, எப்படி தொடப்படுகிறது என்பதை உணர்வது, விளக்கப்பட்ட பணிகளில் பார்வையோ சில விசை உணரிகளோ தவறவிடக்கூடிய தகவலைக் கட்டுப்படுத்திக்கு வழங்குகிறது.
- கவனிக்க வேண்டியது: வெளியிடப்பட்ட சான்றுகள் ஆய்வுத் தளத்தையும் வரையறுக்கப்பட்ட சோதனைகளையுமே பற்றியவை. பரந்த பயன்பாட்டை மதிப்பிட, குறைவாகக் கட்டுப்படுத்தப்பட்ட சூழல்களில் மீண்டும் மீண்டும் சோதனை, சுயாதீன மறுஉருவாக்கம், செயலாக்கத்திற்கான நடைமுறை அணுகல் தேவைப்படும்.
தொடர்பிலிருந்து அசைவு மாற்றம் வரை
HKUST-இன்படி, EmArm-இன் மேல்கையிலும் முன்கையிலும் 71,000 சதுர மில்லிமீட்டருக்கும் அதிகமான மென்மையான ஒளியியல் தோல் உள்ளது. கையின் உள்ளே உள்ள கேமராக்கள் தொடர்பின்போது தோல் எப்படி மாறுகிறது என்பதைப் படிக்கின்றன. அந்தச் சைகையை மூட்டுக் கோணத் தரவுடன் இணைத்து, தொடர்பின் இடம், பரப்பு, விசை போன்ற பண்புகளை அமைப்பு பிரித்தெடுக்கிறது. கை எப்படி நகர வேண்டும் என்பதைத் தீர்மானிக்க கட்டுப்பாட்டுச் சுழற்சி அவற்றைப் பயன்படுத்துகிறது. உறுதியான இயந்திர அமைப்பு, மென்மையான தொட்டுணர்வு, சுய உடல்நிலை உணர்வு, புலனுணர்வு வழிநடத்தும் செயல் ஆகியவற்றின் கலவையாகக் கட்டுரை இதை விவரிக்கிறது.
தொடர்புடைய ஆய்வில், Boston Dynamics-இன் Atlas கை பொருட்களைக் கையாள உள்ளங்கையிலும் விரல் நுனிகளிலும் அழுத்த உணரிகளை அமைக்கிறது. EmArm மேல்கை மற்றும் முன்கை முழுவதும் ஏற்படும் தொடர்பை ஆராய்கிறது. இவை தனித்தனி ரோபோ அமைப்புகளும் ஆய்வு முயற்சிகளும் ஆகும்.
கூடைப்பந்து செயல்விளக்கத்தில் இந்த அமைப்பு முக்கியமானது. கட்டுப்படுத்தி தற்போதைய தொட்டுணர்வுப் பண்புகளை முன்பே கற்ற கொள்கையுடன் ஒப்பிட்டு, மூட்டுக் கோணக் கட்டளைகளை உருவாக்கி, மையத்திலிருந்து விலக்கி வைக்கப்பட்ட பந்தைத் தாங்கும்போது விசையைச் சீரமைப்பதாக HKUST கூறுகிறது. வெளியிடப்பட்ட விளக்கம் குறிப்பிட்ட கட்டுப்பாட்டுப் பணியை நிறுவுகிறது; எந்தப் பொருளையோ எந்தச் சூழலையோ கை கையாள முடியும் என்பதைக் காட்டவில்லை.
மற்றொரு சோதனையில், பார்வை அமைப்புக்குத் தெரியாத தடை கையின் பாதைக்குள் வந்தது. தொடுதல் நின்றுவிடுதல், தடை தொடர்ந்து உள்ளதா என்பதை மதிப்பிடுதல், பாதையை மாற்றுதல் ஆகியவற்றைத் தூண்டியதாக HKUST தெரிவிக்கிறது. முழுக் கையின் தொடர்புத் தகவல் அசைவுக் கட்டுப்பாட்டிற்கு என்ன சேர்க்க முடியும் என்பதை அந்த வரிசை காட்டுகிறது. மனிதர்களுக்கு அருகில் வேலை செய்வதற்கான பொதுவான பாதுகாப்புத் தரத்தை இந்தச் சோதனை நிறுவவில்லை.
சோதனைகள் அளந்தது என்ன
கட்டுரையின் சுருக்கத்தில், மில்லிமீட்டருக்கும் குறைவான அளவில் தொடுதலின் இடத்தைக் கண்டறிந்ததாக ஆசிரியர்கள் தெரிவிக்கின்றனர். HKUST இடஞ்சார் நுணுக்கத்தை 0.085 மில்லிமீட்டர், இரு புள்ளிகளை வேறுபடுத்தும் வரம்பை 18.2 மில்லிமீட்டர், சோதிக்கப்பட்ட ஐந்து வகையான சுற்றுச்சூழல் இடையூறுகளில் உணர்திறன் நம்பகத்தன்மையை 97.9% வரை எனக் குறிப்பிடுகிறது. இவை குழுவின் நிபந்தனைகளில் இந்தத் தளத்தின் அளவீடுகள்; அறிமுகமற்ற பணியிடங்களில் நம்பகமாக இயங்குவதற்கான அளவீடு அல்ல.
சோதிக்கப்பட்ட ஐந்து மனிதத் தொடுதல் வகைகளான வருடுதல், கிள்ளுதல், விரலால் குத்துதல், கூச்சமூட்டுதல், அடித்தல் ஆகியவற்றை வேறுபடுத்துவதில் 99.8% வரை துல்லியத்தையும் பல்கலைக்கழகம் தெரிவிக்கிறது. இவற்றை முன்பே அமைக்கப்பட்ட ஐந்து முகபாவனைகளுடன் அமைப்பு இணைத்தது. இது வரையறுக்கப்பட்ட சோதனையில் தொடுதல்களை வகைப்படுத்திய முடிவு; பொதுவாக ஒருவரின் உணர்ச்சிகளையோ நோக்கத்தையோ கை கண்டறிந்ததற்கான சான்று அல்ல.
AI-இன் பங்கு, தொடுதல் மற்றும் மூட்டுச் சைகைகளைப் புரிந்து, செயல்விளக்கம் காட்டப்பட்ட பணிகளில் அவற்றை முடிவுகளாக மாற்றுவதாகும். பந்துப் பணிக்கு நிகழ்நேரப் பண்புப் பிரித்தெடுப்பையும் முன்பே கற்ற கட்டுப்பாட்டுக் கொள்கையையும் HKUST விவரிக்கிறது. பொதுவில் கிடைக்கும் கட்டுரைச் சுருக்கம் பொதுநோக்கு AI மாதிரியைச் சுட்டவில்லை; எந்தப் பொருள் கையாளும் பணியையும் EmArm கற்க முடியும் என்ற கூற்றையும் ஆதரிக்கவில்லை. கட்டுரையையும் பல்கலைக்கழக விளக்கத்தையும் நாங்கள் ஆய்வு செய்தோம்; ஆனால் கையை உருவாக்கவோ சோதிக்கவோ இல்லை, தெரிவிக்கப்பட்ட அளவீடுகளை மீண்டும் பெறவும் இல்லை.
மறுஉருவாக்கமும் நடைமுறை வரம்புகளும்
கட்டுரை மனிதத் தொடர்புத் தரவுத்தொகுப்பை வழங்கும் தளம் figshare; துணைப் பொருட்களையும் படங்களுக்கான தரவையும் வழங்குகிறது. துணைக் குறியீட்டைத் தொடர்பு ஆசிரியரிடம் கேட்டுப் பெறலாம் எனக் கூறுகிறது. முழுக் கட்டுரை சந்தா உள்ளடக்கம். இந்த முதன்மை ஆதாரங்களில் வெளியிடப்பட்ட தயாரிப்பு அணுகல் வழியையோ அமைப்பின் விலையையோ நாங்கள் காணவில்லை. பதிவிறக்கக்கூடிய தரவுத்தொகுப்பு மட்டும் வன்பொருள், உணர்தல், கட்டுப்பாட்டு சோதனைகளை மறுஉருவாக்கப் போதாது.
குழு முன்மொழியும் எதிர்காலப் பயன்பாடுகளில் சேவை, தொழில், மருத்துவ உதவி ரோபோக்கள் அடங்கும். அவை சாத்தியமான திசைகள்; அளவிடப்பட்ட நடைமுறைப் பயன்பாடுகள் அல்ல. உடனடி முடிவு குறுகியதாக இருந்தாலும் பயனுள்ளது: கை முழுவதும் பரவிய தொடர்பை அசைவு முடிவுகளுடன் இணைக்கும் முறையை ஆய்வாளர்கள் விளக்கினர். ஆய்வகத்திற்கு வெளியே உறுதித்தன்மை, மீண்டும் பெறும் திறன், அணுகல் குறித்த கேள்விகள் திறந்தே உள்ளன.
ஆதாரங்களும் கூடுதல் வாசிப்பும்
- Tang மற்றும் சக ஆய்வாளர்கள், Nature Sensors, ஜூலை 20, 2026 அன்று வெளியானது. EmArm-இன் உணர்தல் மற்றும் கட்டுப்பாட்டுக் கட்டமைப்பு, செயல்விளக்க வகைகள், தரவு மற்றும் குறியீட்டின் கிடைக்கும் நிலை குறித்த சக ஆய்வாளர் மதிப்பாய்வு பெற்ற விளக்கம். அணுகக்கூடிய கட்டுரைப் பக்கம் சுருக்கம் மற்றும் மெட்டாடேட்டாவின் முன்னோட்டம்; முழுக் கட்டுரைக்கு அணுகல் தேவை.
- HKUST School of Engineering விளக்கம், அக்டோபர் 16, 2026. ஆய்வுக் குழுவின் விளக்கமும் தெரிவிக்கப்பட்ட அளவீடுகளும் செயல்விளக்கங்களும். பயன்பாட்டுக் கண்ணோட்டம் ஆய்வாளர்களின் முன்மொழிவு.
- figshare-இல் மனிதத் தொடர்புத் தரவுத்தொகுப்பு, ஜூலை 21, 2026 அன்று பதிவிடப்பட்டது. கட்டுரையில் இணைக்கப்பட்ட தரவுத்தொகுப்பு; இந்தப் பதிவுகள் கிடைப்பது கையை மறுஉருவாக்குவதாகாது.