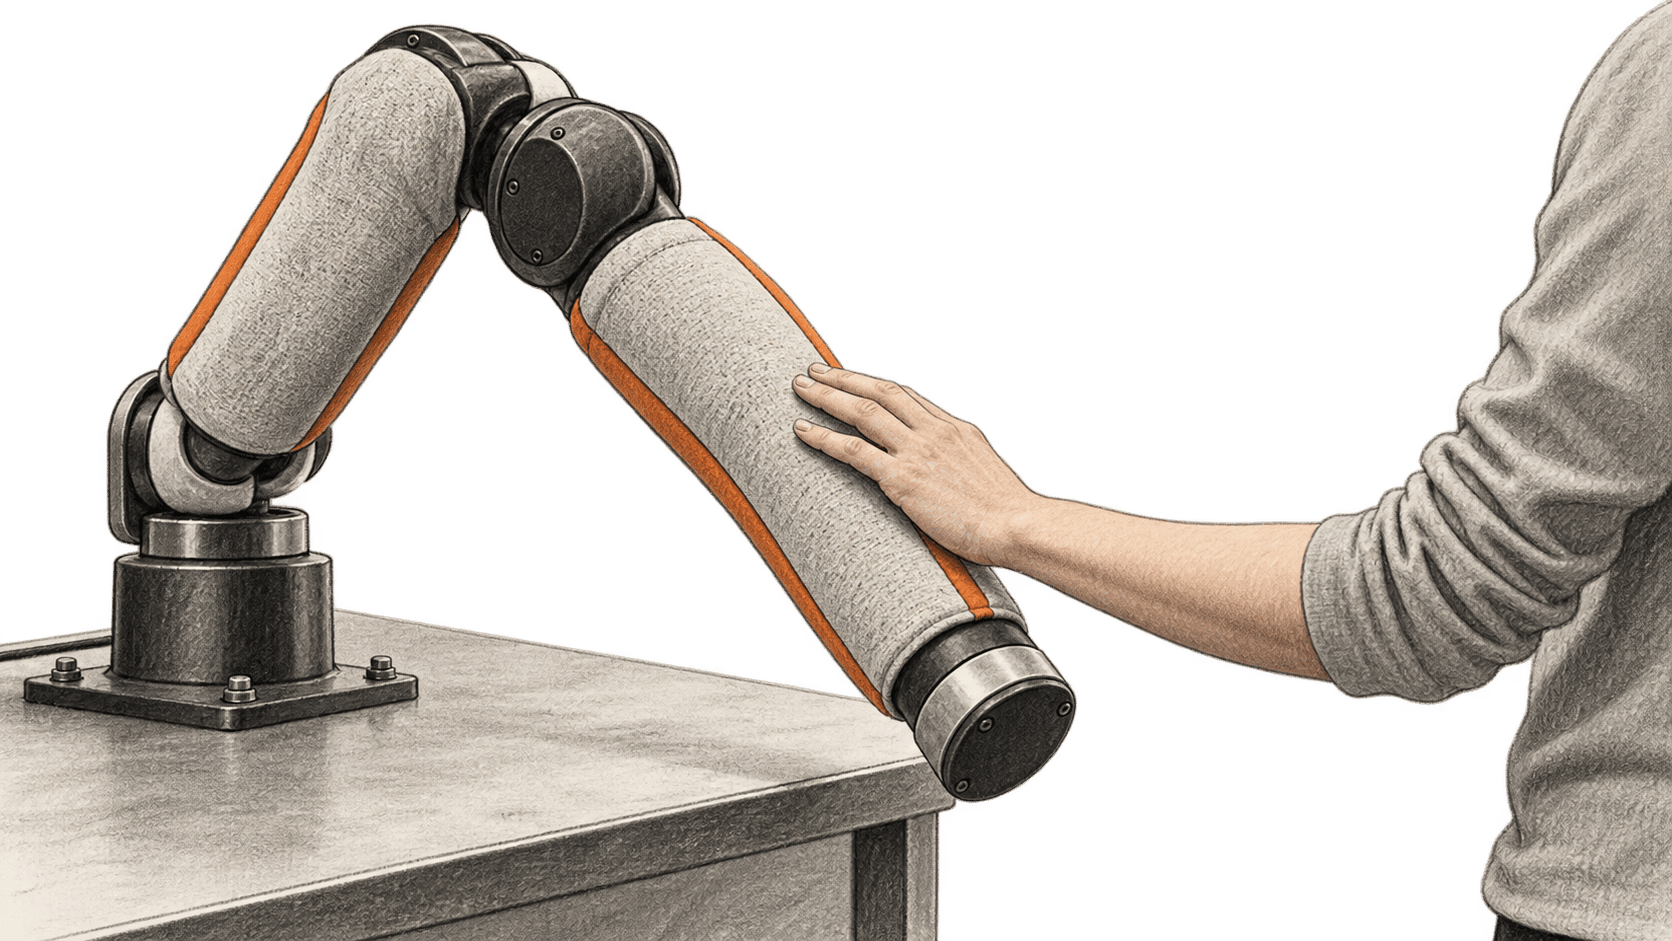
Bumuo ang mga mananaliksik sa Hong Kong University of Science and Technology ng brasong robot na nakakaramdam ng kontak sa itaas na bahagi ng braso at bisig, saka ginagamit ang impormasyong iyon upang baguhin ang galaw. Pinagsasama ng kanilang EmArm system ang malambot na optical tactile skin, pandama sa posisyon ng mga kasukasuan at isang control loop. Sa mga demonstrasyon sa laboratoryo, tumugon ang braso sa paghipo, pinatatag ang bolang basketball na nakalagay nang hindi nakasentro, at huminto at muling nagplano ng ruta matapos makadikit sa sagabal.
Inilarawan ng HKUST ang pananaliksik noong Oktubre 16. Ang papel na sinuri ng mga kapwa dalubhasa ay lumabas sa Nature Sensors noong Hulyo 20. Pananaliksik ito sa isang prototype; itinatampok ng bagong ulat ng unibersidad ang mas naunang nailathalang mga eksperimento. Hindi nito idinodokumento ang robot na nakatalaga sa mga tahanan, pabrika o klinika.
Ang malaking pagbabago
- Ano ang nagbago: Inilalagay ng EmArm ang tactile sensing sa malaking bahagi ng matigas na braso at ginagamit ang mga katangian ng kontak kasama ng mga anggulo ng kasukasuan sa mga desisyon sa paggalaw. Iniuulat ng mga mananaliksik ang mga demonstrasyon ng pag-uuri ng paghipo, pagbabalanse ng bagay at muling pagpaplano ng ruta kapag wala sa paningin ng robot ang sagabal.
- Bakit ito mahalaga: Maaaring magkaroon ng kontak saanman sa braso, kabilang ang mga bahaging lampas sa gripper. Ang pagdama kung saan at paano hinahawakan ang braso ay nagbibigay sa controller ng impormasyong maaaring hindi makita ng paningin o ng ilang force sensor sa mga ipinakitang gawain.
- Ano ang dapat bantayan: Tungkol sa isang plataporma ng pananaliksik at mga limitadong eksperimento ang nailathalang ebidensiya. Kailangan ang paulit-ulit na pagsubok sa hindi gaanong kontroladong kapaligiran, independiyenteng pag-uulit at praktikal na access sa implementasyon upang masuri ang mas malawak na paggamit.
Mula sa kontak tungo sa pagbabago ng galaw
Ayon sa HKUST, may mahigit 71,000 square millimeter ng malambot na optical skin ang itaas na bahagi ng braso at bisig ng EmArm. Binabasa ng mga camera sa loob ng braso kung paano nagbabago ang balat sa ilalim ng kontak. Pinagsasama ng sistema ang signal na iyon sa datos ng anggulo ng kasukasuan at kumukuha ng mga katangiang gaya ng lokasyon, lawak at puwersa ng kontak. Ginagamit ng control loop ang mga iyon upang magpasya kung paano gagalaw ang braso. Inilalarawan ito ng papel bilang pagsasama ng matigas na mekanika, malambot na tactile sensing, proprioception at pagkilos na pinapatnubayan ng persepsyon.
Sa kaugnay na pananaliksik, ang kamay ng Atlas ng Boston Dynamics ay may mga pressure sensor sa palad at dulo ng mga daliri para sa pagmamanipula ng bagay. Sinisiyasat ng EmArm ang kontak sa itaas na bahagi ng braso at bisig. Magkahiwalay ang mga robot system at pagsisikap sa pananaliksik na ito.
Mahalaga ang ayos na ito sa demonstrasyon ng basketball. Sinasabi ng HKUST na inihahambing ng controller ang kasalukuyang tactile feature sa dating natutunang policy, gumagawa ng mga utos sa anggulo ng kasukasuan at inaayos ang puwersa habang hawak ang bolang hindi nakasentro. Itinatatag ng nailathalang paglalarawan ang isang tiyak na gawain sa kontrol; hindi nito ipinapakitang kayang hawakan ng braso ang anumang bagay o kapaligiran.
Sa isa pang eksperimento, pumasok sa ruta ng braso ang isang sagabal na hindi makita ng visual system. Iniuulat ng HKUST na nag-trigger ang paghipo ng paghinto, pagtatasa kung nananatili ang sagabal at binagong ruta. Ipinapakita ng pagkakasunod-sunod na iyon kung ano ang naidaragdag ng impormasyon ng kontak sa buong braso sa pagkontrol ng galaw. Hindi itinatatag ng eksperimento ang pangkalahatang safety rating para sa pagtatrabaho sa tabi ng tao.
Ano ang sinukat ng mga eksperimento
Iniuulat ng mga may-akda sa abstrak ng papel ang tactile localization na mas mababa sa isang milimetro. Nagbibigay ang HKUST ng spatial resolution na 0.085 milimetro, two-point discrimination threshold na 18.2 milimetro at sensing fidelity na hanggang 97.9% sa ilalim ng limang sinubok na uri ng paggambala ng kapaligiran. Mga sukat ito ng plataporma sa mga kondisyong itinakda ng koponan, hindi sukatan ng maaasahang operasyon sa mga hindi pamilyar na lugar ng trabaho.
Iniuulat din ng unibersidad ang hanggang 99.8% katumpakan sa pagkilala sa limang sinubok na uri ng paghipo ng tao: paghaplos, pagkurot, pagsundot, pagkiliti at paghampas. Iniugnay ng sistema ang mga ito sa limang paunang itinakdang ekspresyon ng mukha. Pag-uuri ito ng mga paghipo sa isang tiyak na eksperimento; hindi ito ebidensiyang natukoy ng braso ang damdamin o layunin ng tao sa pangkalahatan.
Ang ambag ng AI ay ang pagbibigay-kahulugan sa tactile at joint signal at paggawa ng mga desisyon mula rito sa mga ipinakitang gawain. Inilalarawan ng HKUST ang real-time feature extraction at ang dating natutunang control policy para sa gawain sa bola. Hindi tinutukoy ng pampublikong abstrak ng papel ang isang pangkalahatang AI model o sinusuportahan ang pahayag na kayang matutunan ng EmArm ang anumang gawain sa pagmamanipula. Sinuri namin ang papel at paliwanag ng unibersidad, ngunit hindi namin binuo o sinubok ang braso o inulit ang mga iniulat na sukat.
Pag-uulit at mga praktikal na limitasyon
Nagbibigay ang papel ng dataset ng pakikipag-ugnayan ng tao sa pamamagitan ng figshare at naglalaan ng pandagdag na materyal at datos ng mga pigura. Sinasabi nitong makukuha ang kaugnay na code mula sa corresponding author kapag hiniling. Nasa likod ng subscription ang buong papel. Wala kaming nakitang inilathalang paraan ng pagkuha ng produkto o presyo ng sistema sa mga pangunahing materyal na iyon. Hindi sapat ang isang nada-download na dataset lamang upang ulitin ang mga eksperimento sa hardware, sensing at control.
Kabilang sa iminungkahing mga gamit sa hinaharap ng koponan ang mga robot para sa serbisyo, industriya at tulong medikal. Mga posibleng direksiyon ang mga ito, hindi mga deployment na nasukat. Mas makitid ngunit kapaki-pakinabang ang agarang resulta: ipinakita ng mga mananaliksik ang paraan ng pag-uugnay ng kontak sa iba't ibang bahagi ng braso sa mga desisyon sa galaw, habang bukas pa ang mga tanong tungkol sa katatagan, pag-uulit at access sa labas ng kanilang laboratoryo.
Mga mapagkukunan at karagdagang babasahin
- Tang at mga kasamahan, Nature Sensors, inilathala noong Hulyo 20, 2026. Paglalarawang sinuri ng mga kapwa dalubhasa sa sensing at control framework ng EmArm, mga uri ng demonstrasyon at availability ng datos at code. Abstrak at preview ng metadata ang naa-access na pahina ng artikulo; nangangailangan ng access ang buong papel.
- Ulat ng HKUST School of Engineering, Oktubre 16, 2026. Paliwanag ng koponan ng pananaliksik at mga iniulat na sukat at demonstrasyon. Mungkahi ng mga mananaliksik ang pananaw nito sa mga aplikasyon.
- Dataset ng pakikipag-ugnayan ng tao sa figshare, ipinaskil noong Hulyo 21, 2026. Dataset na naka-link sa papel; hindi nauulit ang braso dahil lamang makukuha ang mga rekord na ito.