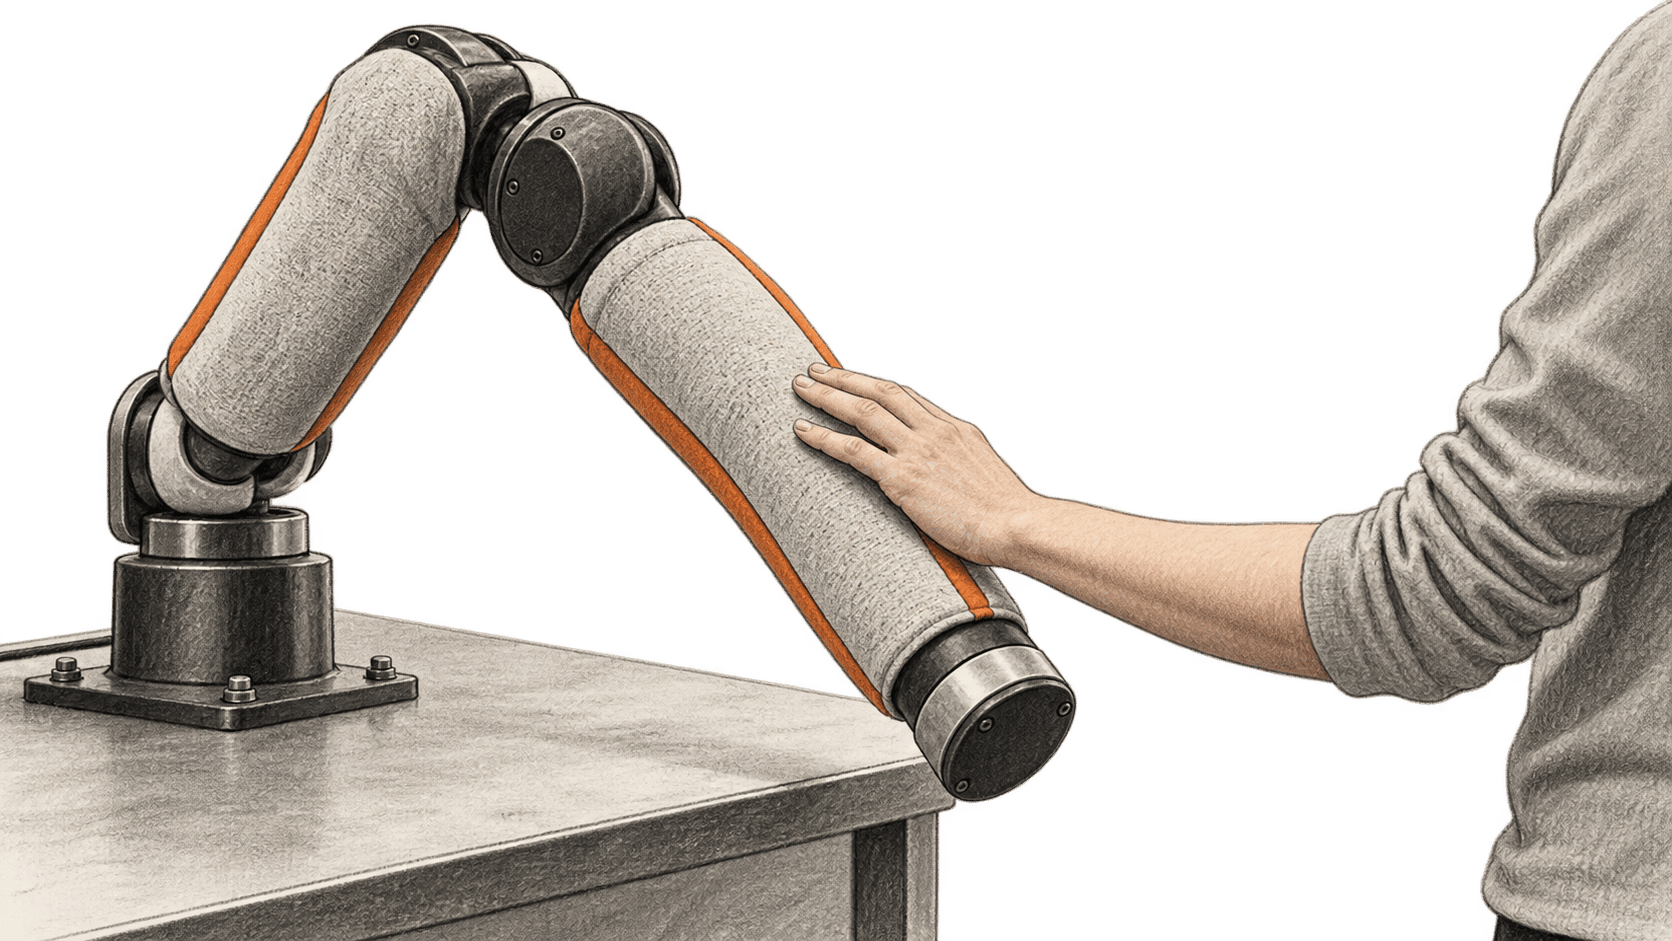
Исследователи Гонконгского университета науки и технологий создали роботизированную руку, которая ощущает контакт вдоль плеча и предплечья, а затем использует эту информацию для корректировки движения. Система EmArm сочетает мягкую оптическую тактильную кожу, определение положения суставов и контур управления. В лабораторных демонстрациях рука реагировала на прикосновения, стабилизировала баскетбольный мяч, помещённый не по центру, а после контакта с препятствием останавливалась и перепланировала траекторию.
HKUST описал работу 16 октября. Рецензируемая научная статья вышла в Nature Sensors 20 июля. Это исследование прототипа: новый рассказ университета обращает внимание на эксперименты, опубликованные ранее. Он не документирует применение робота в домах, на фабриках или в клиниках.
Главное изменение
- Что изменилось: EmArm размещает тактильные датчики на значительной части жёсткой руки и использует характеристики контакта вместе с углами суставов при принятии решений о движении. Исследователи сообщают о демонстрациях классификации прикосновений, балансировки объектов и перепланирования пути, когда препятствие находится вне поля зрения робота.
- Почему это важно: Контакт может произойти в любом месте руки, в том числе за пределами захвата. Определение того, где и как касаются руки, даёт контроллеру информацию, которую в показанных задачах могут упустить зрение или несколько датчиков силы.
- За чем следить: Опубликованные доказательства относятся к исследовательской платформе и ограниченным экспериментам. Для оценки более широкого применения потребуются повторные испытания в менее контролируемых условиях, независимое воспроизведение и практический доступ к реализации.
От контакта к изменению движения
По данным HKUST, плечо и предплечье EmArm покрыты более чем 71 000 квадратных миллиметров мягкой оптической кожи. Камеры внутри руки считывают, как кожа меняется при контакте. Система объединяет этот сигнал с данными об углах суставов и выделяет такие характеристики, как место, площадь и сила контакта. Контур управления использует их, чтобы решить, как должна двигаться рука. В статье это описано как сочетание жёсткой механики, мягкого тактильного восприятия, проприоцепции и действий, управляемых восприятием.
В связанной работе кисть Atlas компании Boston Dynamics использует датчики давления в ладони и кончиках пальцев для манипуляций. EmArm исследует контакт вдоль плеча и предплечья. Это разные роботизированные системы и самостоятельные исследовательские работы.
Такая конфигурация важна в демонстрации с баскетбольным мячом. По словам HKUST, контроллер сравнивает текущие тактильные характеристики с ранее выученной политикой управления, формирует команды углов суставов и регулирует силу, удерживая мяч, помещённый не по центру. Опубликованное описание устанавливает конкретную задачу управления; оно не показывает, что рука может работать с любыми объектами или в любых условиях.
В другом эксперименте препятствие, которого не видела зрительная система, появилось на траектории руки. HKUST сообщает, что прикосновение вызвало остановку, оценку того, остаётся ли препятствие, и изменение траектории. Эта последовательность показывает, что информация о контакте всей руки может добавить к управлению движением. Эксперимент не устанавливает общую оценку безопасности для работы рядом с людьми.
Что измеряли эксперименты
В аннотации статьи авторы сообщают о субмиллиметровой тактильной локализации. HKUST указывает пространственное разрешение 0,085 миллиметра, порог различения двух точек 18,2 миллиметра и верность сенсорного считывания до 97,9% при пяти испытанных видах внешних воздействий. Это измерения данной платформы в условиях исследовательской группы, а не показатель надёжной работы в незнакомых рабочих средах.
Университет также сообщает о точности до 99,8% при различении пяти испытанных видов человеческого прикосновения: поглаживания, щипка, тычка, щекотки и удара. Система сопоставляла эти взаимодействия с пятью заранее заданными выражениями лица. Результат представляет собой классификацию прикосновений в определённом эксперименте; он не доказывает, что рука в целом распознавала эмоции или намерения человека.
Вклад ИИ заключается в интерпретации тактильных и суставных сигналов и преобразовании их в решения в показанных задачах. HKUST описывает извлечение признаков в реальном времени и ранее выученную политику управления для задачи с мячом. Общедоступная аннотация статьи не указывает универсальную модель ИИ и не подтверждает, что EmArm может научиться любой манипуляционной задаче. Мы изучили статью и объяснение университета, но не создавали и не испытывали руку и не воспроизводили заявленные измерения.
Воспроизведение и практические ограничения
Статья предоставляет набор данных о взаимодействии с человеком через figshare, а также дополнительные материалы и данные к иллюстрациям. В ней сказано, что сопутствующий код доступен у автора для переписки по запросу. Полный текст доступен по подписке. В этих первичных материалах мы не нашли опубликованного способа доступа к продукту или цены системы. Одного скачиваемого набора данных недостаточно для воспроизведения экспериментов с аппаратной частью, сенсорикой и управлением.
Среди предложенных группой будущих применений — сервисные, промышленные и медицинские вспомогательные роботы. Это возможные направления, а не измеренные внедрения. Непосредственный результат уже и при этом полезен: исследователи продемонстрировали способ связать распределённый контакт руки с решениями о движении. Вопросы устойчивости, повторяемости и доступа за пределами их лаборатории остаются открытыми.
Источники и дополнительное чтение
- Tang и коллеги, Nature Sensors, опубликовано 20 июля 2026 года. Рецензируемое описание сенсорной и управляющей системы EmArm, категорий демонстраций и доступности данных и кода. Доступная страница статьи содержит аннотацию и предварительный просмотр метаданных; полный текст требует доступа.
- Материал HKUST School of Engineering, 16 октября 2026 года. Объяснение исследовательской группы, заявленные измерения и демонстрации. Перспективы применения — предложение исследователей.
- Набор данных о взаимодействии с человеком на figshare, размещён 21 июля 2026 года. Набор данных, на который ссылается статья; наличие этих записей не воспроизводит руку.