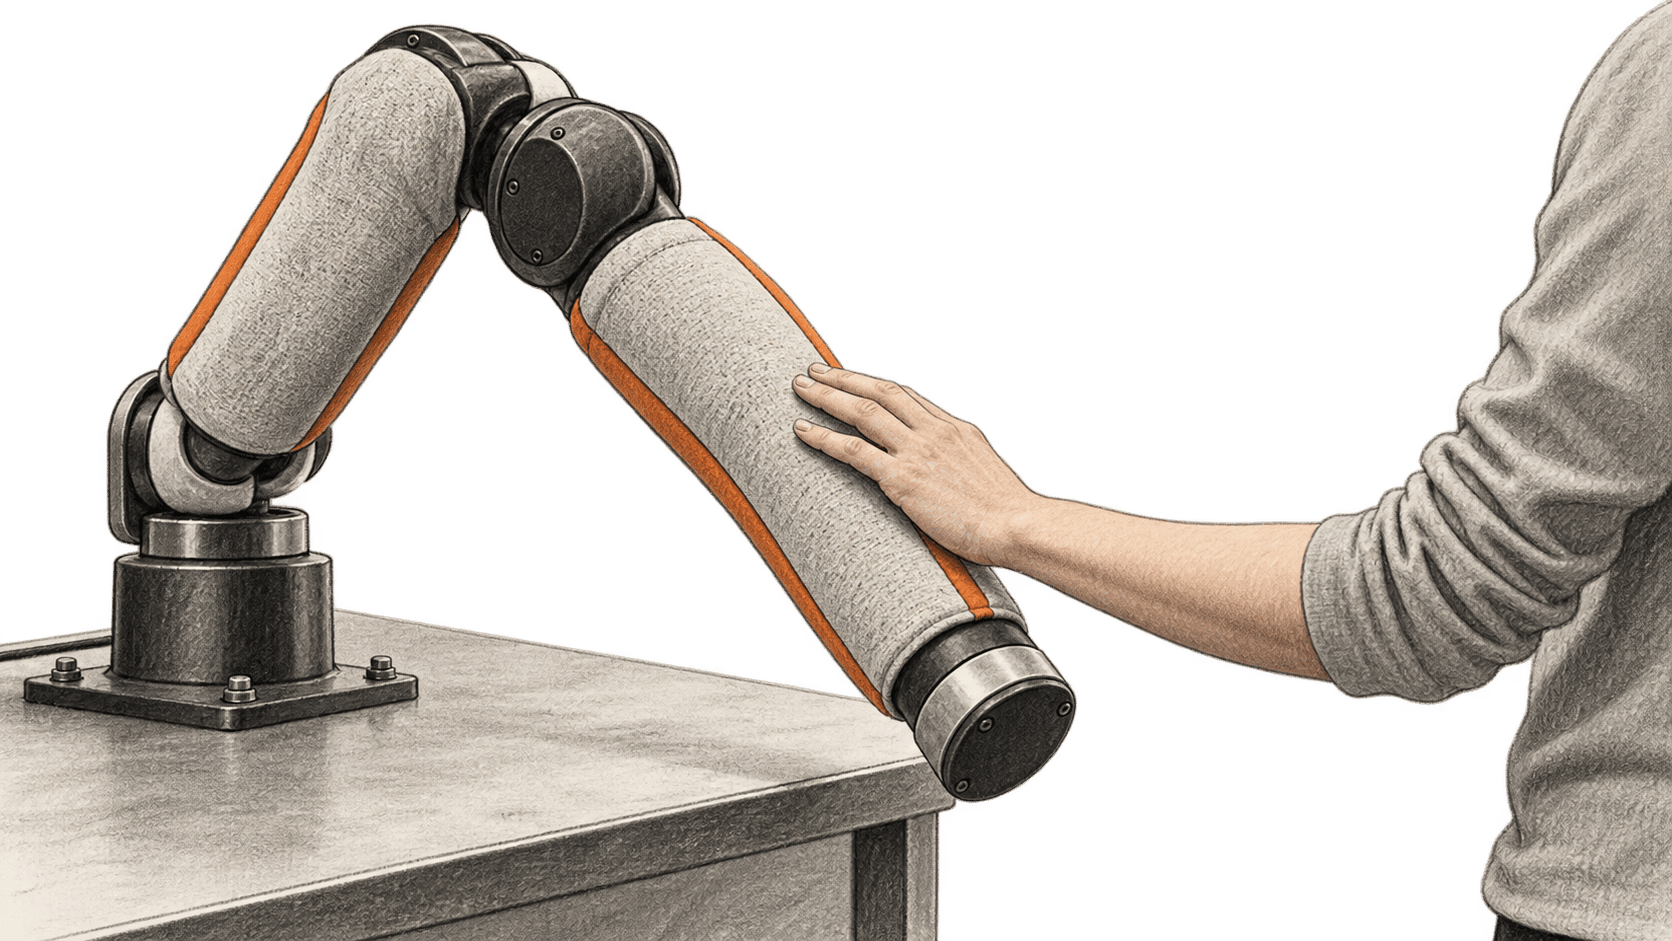
హాంకాంగ్ యూనివర్సిటీ ఆఫ్ సైన్స్ అండ్ టెక్నాలజీ పరిశోధకులు పైచేయి, ముంజేయి పొడవునా తాకిడిని గుర్తించి, ఆ సమాచారంతో కదలికలను సర్దుబాటు చేసే రోబోటిక్ చేయిని నిర్మించారు. వారి EmArm వ్యవస్థ మెత్తని ఆప్టికల్ స్పర్శ గ్రాహక చర్మం, కీళ్ల స్థాన సెన్సింగ్, నియంత్రణ చక్రాన్ని కలుపుతుంది. ప్రయోగశాల ప్రదర్శనల్లో చేయి స్పర్శకు స్పందించింది, మధ్య నుంచి పక్కకు ఉంచిన బాస్కెట్బాల్ను స్థిరంగా ఉంచింది, అడ్డంకిని తాకిన తర్వాత ఆగి మార్గాన్ని మళ్లీ రూపొందించింది.
HKUST అక్టోబరు 16న ఈ పరిశోధనను వివరించింది. సహచర నిపుణుల సమీక్ష పొందిన పరిశోధన పత్రం జూలై 20న Nature Sensors లో ప్రచురితమైంది. ఇది ఒక నమూనాపై పరిశోధన; విశ్వవిద్యాలయం కొత్త వివరణ గతంలో ప్రచురించిన ప్రయోగాలపై దృష్టి సారిస్తోంది. ఇళ్లు, కర్మాగారాలు లేదా క్లినిక్లలో వినియోగిస్తున్న రోబోట్ను ఇది నమోదు చేయదు.
పెద్ద మార్పు
- ఏమి మారింది: EmArm దృఢమైన చేయిలో ఎక్కువ భాగం అంతటా స్పర్శ సెన్సింగ్ను ఉంచి, తాకిడి లక్షణాలు, కీళ్ల కోణాలను కలిపి కదలిక నిర్ణయాల్లో ఉపయోగిస్తుంది. స్పర్శ వర్గీకరణ, వస్తువు సమతుల్యం, అడ్డంకి రోబోట్ దృష్టికి బయట ఉన్నప్పుడు మార్గాన్ని మళ్లీ రూపొందించే ప్రదర్శనలను పరిశోధకులు నివేదించారు.
- ఇది ఎందుకు ముఖ్యం: పట్టుకునే భాగానికి అవతల కూడా చేయి పొడవునా ఎక్కడైనా తాకిడి జరగవచ్చు. చేయిని ఎక్కడ, ఎలా తాకారో గుర్తించడం వల్ల, ప్రదర్శించిన పనుల్లో దృష్టి లేదా కొద్దిపాటి బల సెన్సర్లు గుర్తించలేకపోయే సమాచారం నియంత్రకానికి అందుతుంది.
- ఏమి గమనించాలి: ప్రచురించిన ఆధారాలు పరిశోధన వేదిక, పరిమిత ప్రయోగాలకు సంబంధించినవి. విస్తృత వినియోగాన్ని అంచనా వేయాలంటే తక్కువ నియంత్రణ ఉన్న పరిసరాల్లో పునరావృత పరీక్షలు, స్వతంత్ర పునరుత్పాదన, అమలుకు ఆచరణాత్మక ప్రాప్యత అవసరం.
తాకిడి నుంచి కదలిక మార్పు వరకు
HKUST ప్రకారం, EmArm పైచేయి, ముంజేయిపై 71,000 చదరపు మిల్లీమీటర్లకు పైగా మెత్తని ఆప్టికల్ చర్మం ఉంది. చేయి లోపలి కెమెరాలు తాకిడితో చర్మం ఎలా మారుతుందో చదువుతాయి. వ్యవస్థ ఆ సంకేతాన్ని కీళ్ల కోణాల డేటాతో కలిపి, తాకిడి స్థానం, వైశాల్యం, బలం వంటి లక్షణాలను వెలికితీస్తుంది. చేయి ఎలా కదలాలో నిర్ణయించడానికి నియంత్రణ చక్రం ఆ లక్షణాలను ఉపయోగిస్తుంది. దృఢమైన యాంత్రిక నిర్మాణం, మెత్తని స్పర్శ సెన్సింగ్, స్వీయ శరీరస్థితి గ్రహణం, గ్రహించిన సమాచారంతో చర్యల కలయికగా పత్రం దీన్ని వివరిస్తుంది.
సంబంధిత పరిశోధనలో, Boston Dynamicsకు చెందిన Atlas హస్తం వస్తువులను నిర్వహించడానికి అరచేతి, వేళ్ల కొనల్లో పీడన సెన్సర్లను ఉంచుతుంది. EmArm పైచేయి, ముంజేయి అంతటా తాకిడిని పరిశీలిస్తుంది. ఇవి వేర్వేరు రోబోట్ వ్యవస్థలు, వేర్వేరు పరిశోధన ప్రయత్నాలు.
బాస్కెట్బాల్ ప్రదర్శనలో ఈ అమరిక ముఖ్యమైనది. నియంత్రకం ప్రస్తుత స్పర్శ లక్షణాలను గతంలో నేర్చుకున్న విధానంతో పోల్చి, కీళ్ల కోణాల ఆదేశాలను రూపొందించి, మధ్య నుంచి పక్కకు ఉంచిన బంతిని పట్టుకున్నప్పుడు బలాన్ని సర్దుబాటు చేస్తుందని HKUST చెబుతోంది. ప్రచురించిన వివరణ ఒక నిర్దిష్ట నియంత్రణ పనిని స్థాపిస్తుంది; చేయి ఏ వస్తువునైనా లేదా ఏ పరిస్థితినైనా నిర్వహించగలదని చూపదు.
మరో ప్రయోగంలో, దృశ్య వ్యవస్థ చూడలేని అడ్డంకి చేయి మార్గంలోకి వచ్చింది. స్పర్శ వల్ల ఆగడం, అడ్డంకి ఇంకా ఉందా అని అంచనా వేయడం, మార్గాన్ని మార్చడం జరిగాయని HKUST నివేదించింది. మొత్తం చేయి తాకిడి సమాచారం కదలిక నియంత్రణకు ఏమి జోడించగలదో ఈ క్రమం వివరిస్తుంది. మనుషుల పక్కన పనిచేయడానికి సాధారణ భద్రతా రేటింగ్ను ఈ ప్రయోగం స్థాపించదు.
ప్రయోగాలు ఏమి కొలిచాయి
పత్రం సారాంశంలో రచయితలు మిల్లీమీటర్ కంటే తక్కువ స్థాయిలో స్పర్శ స్థానం గుర్తింపును నివేదించారు. HKUST ప్రాదేశిక రిజల్యూషన్ 0.085 మిల్లీమీటర్లు, రెండు బిందువులను వేరుగా గుర్తించే పరిమితి 18.2 మిల్లీమీటర్లు, పరీక్షించిన ఐదు రకాల పర్యావరణ అంతరాయాల్లో 97.9% వరకు సెన్సింగ్ విశ్వసనీయతను తెలిపింది. ఇవి బృందం నిర్ణయించిన పరిస్థితుల్లో ఈ వేదికకు చేసిన కొలతలు; తెలియని పని ప్రదేశాల్లో నమ్మకంగా పనిచేయగలదనే కొలమానం కాదు.
పరీక్షించిన ఐదు రకాల మానవ స్పర్శలను—నిమరడం, గిల్లడం, వేలితో పొడవడం, చక్కిలిగింతలు పెట్టడం, కొట్టడం—వేరు చేయడంలో 99.8% వరకు ఖచ్చితత్వాన్ని విశ్వవిద్యాలయం నివేదించింది. వ్యవస్థ ఈ చర్యలను ముందుగా నిర్ణయించిన ఐదు ముఖ కవళికలతో జత చేసింది. ఇది నిర్దిష్ట ప్రయోగంలో స్పర్శలను వర్గీకరించిన ఫలితం; చేయి సాధారణంగా వ్యక్తి భావోద్వేగాలు లేదా ఉద్దేశాన్ని గుర్తించిందనడానికి ఆధారం కాదు.
AI పాత్ర స్పర్శ, కీళ్ల సంకేతాలను అర్థం చేసుకుని, ప్రదర్శించిన పనుల్లో వాటిని నిర్ణయాలుగా మార్చడం. బంతి పనికి రియల్టైమ్ లక్షణాల వెలికితీత, గతంలో నేర్చుకున్న నియంత్రణ విధానాన్ని HKUST వివరిస్తుంది. బహిరంగంగా అందుబాటులో ఉన్న పత్ర సారాంశం సాధారణ ప్రయోజన AI మోడల్ను నిర్దేశించదు; EmArm ఏ వస్తు నిర్వహణ పనినైనా నేర్చుకోగలదనే వాదనకు మద్దతు ఇవ్వదు. మేము పత్రం, విశ్వవిద్యాలయం వివరణను పరిశీలించాం; కానీ చేయిని నిర్మించలేదు, పరీక్షించలేదు, నివేదించిన కొలతలను పునరుత్పత్తి చేయలేదు.
పునరుత్పాదన, ఆచరణాత్మక పరిమితులు
పత్రం మానవ పరస్పర చర్యల డేటాసెట్ను అందించే వేదిక figshare; అదనపు సమాచారం, బొమ్మల డేటాను కూడా అందిస్తుంది. సహాయక కోడ్ను కోరితే సంప్రదింపుల బాధ్యతగల రచయిత నుంచి పొందవచ్చని పత్రం చెబుతోంది. పూర్తి పత్రం చందాతో అందుబాటులో ఉంటుంది. ఈ ప్రాథమిక సమాచారంలో ప్రచురించిన ఉత్పత్తి ప్రాప్యత మార్గం లేదా వ్యవస్థ ధర మాకు కనిపించలేదు. డౌన్లోడ్ చేయగల డేటాసెట్ ఒక్కటే హార్డ్వేర్, సెన్సింగ్, నియంత్రణ ప్రయోగాలను పునరుత్పత్తి చేయడానికి సరిపోదు.
బృందం ప్రతిపాదించిన భవిష్యత్ వినియోగాల్లో సేవా, పారిశ్రామిక, వైద్య సహాయక రోబోట్లు ఉన్నాయి. ఇవి సాధ్యమైన దిశలు; కొలతలతో పరీక్షించిన వాస్తవ వినియోగాలు కావు. తక్షణ ఫలితం మరింత పరిమితమైనదైనా ఉపయోగకరం: చేయి అంతటా విస్తరించిన తాకిడిని కదలిక నిర్ణయాలతో కలిపే విధానాన్ని పరిశోధకులు ప్రదర్శించారు. ప్రయోగశాల బయట పటిష్ఠత, పునరావృత సామర్థ్యం, ప్రాప్యతపై ప్రశ్నలు మిగిలే ఉన్నాయి.
మూలాలు, మరింత చదవడానికి
- Tang, సహచరులు, Nature Sensors, జూలై 20, 2026న ప్రచురితం. EmArm సెన్సింగ్, నియంత్రణ నిర్మాణం, ప్రదర్శన రకాలు, డేటా, కోడ్ లభ్యత గురించి సహచర నిపుణుల సమీక్ష పొందిన వివరణ. అందుబాటులో ఉన్న వ్యాస పేజీ సారాంశం, మెటాడేటా ముందస్తు వీక్షణ మాత్రమే; పూర్తి పత్రానికి ప్రాప్యత అవసరం.
- HKUST School of Engineering వివరణ, అక్టోబరు 16, 2026. పరిశోధన బృందం వివరణ, నివేదించిన కొలతలు, ప్రదర్శనలు. వినియోగ అవకాశాలు పరిశోధకుల ప్రతిపాదన.
- figshareలో మానవ పరస్పర చర్యల డేటాసెట్, జూలై 21, 2026న పోస్ట్ చేశారు. పత్రంలో లింక్ చేసిన డేటాసెట్; ఈ రికార్డులు అందుబాటులో ఉండటం చేయిని పునరుత్పత్తి చేయడం కాదు.