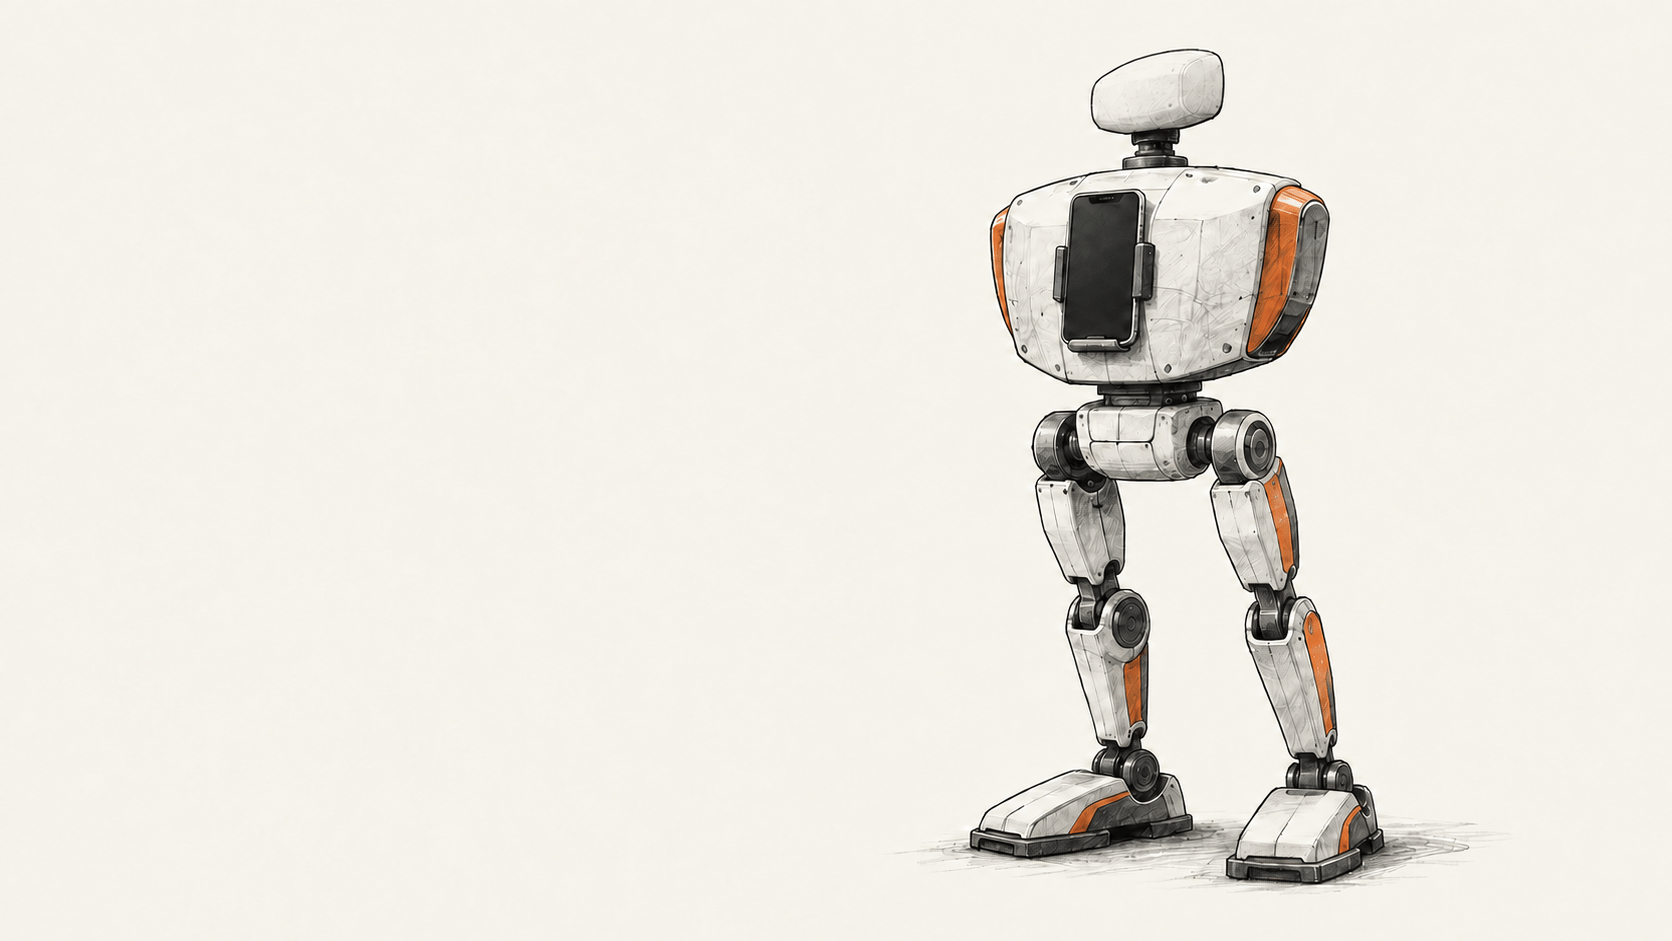
بحث أولي نُشر في 6 أكتوبر يصف PhoneBot، وهو نموذج أولي بحثي شبيه بالبشر يبلغ ارتفاعه 48 سنتيمترًا ويضم هاتفًا ذكيًا في جذعه. يوفر الهاتف الكاميرا واستشعار الحركة والاتصال اللاسلكي والحوسبة المستخدمة للتحكم في المشي. ومع ذلك، صنع باحثو UCLA جسمًا مزودًا بمحركات ومسارًا إلكترونيًا منفصلًا لتحويل أوامر الهاتف إلى حركات للمفاصل.
التغيير الأبرز
- ما الذي تغير: استخدم الباحثون هاتف Android استهلاكيًا بوصفه الحاسوب الرئيسي وحزمة المستشعرات لروبوت يمشي. ويذكر البحث اختبارات على أربعة هواتف، بينها طراز صدر في 2017، بينما تظل الساقان ووحدة التحكم بالمحركات مكونات مخصصة.
- لماذا يهم ذلك: قد تقلل إعادة استخدام الهاتف، بالنسبة إلى معلمي الروبوتات والباحثين، عدد اللوحات والمستشعرات المنفصلة التي يلزم دمجها. ولا يشمل تقدير الفريق، البالغ نحو 400 دولار للأجهزة، الهاتف؛ كما لم تُعَد هنا العروض التي أبلغ عنها الفريق بصورة مستقلة.
- ما ينبغي متابعته: يعتمد إمكان إعادة بناء المنصة على إتاحة ملفات البناء وإمكان تكرار النتائج خارج التدريب على أرض مستوية. ويذكر المؤلفون أيضًا عزم المحرك المحدود وغياب الذراعين والحاجة إلى حاسوب محمول خارجي للحوار بوصفها قيودًا حالية.
ما الذي يتحكم فيه الهاتف
لدى PhoneBot 13 مفصلًا مُشغّلًا: ستة في كل ساق وواحد لتدوير الهاتف المثبت في الجذع. وتستخدم جميعها وحدات مؤازرة DYNAMIXEL XL430-W250-T. ويذكر البحث سعرًا قدره 23.90 دولارًا لكل وحدة، ما يجعلها أكبر بند معلن في تكلفة الأجهزة. ويبلغ وزن النموذج الأولي بعد تجميعه 1.8 كيلوغرام، شاملًا الهاتف والإلكترونيات والبطارية.
يقرأ تطبيق Android مستشعر القصور الذاتي في الهاتف ويتلقى تغذية راجعة من المفاصل. وتحسب سياسة مشي مدرّبة، تعمل على الهاتف عبر TensorFlow Lite، مواضع المفاصل المستهدفة. وتنتقل هذه الأهداف عبر Wi-Fi باستخدام UDP إلى حاسوب صغير على متن الروبوت، ثم يرسلها إلى ناقل الوحدات المؤازرة. ولا يوجد اتصال كهربائي سلكي بين الهاتف والجسم. كما تدعم الكاميرا الكشف وتقدير الوضعية على الجهاز لملاحقة الأشخاص وتوجيه النظر نحو هدف؛ وتغذي بيانات الكاميرا والحركة تحديد الموقع في ARCore. وتعرض الشاشة الحالة وأدوات التحكم.
يتطلب التفاعل الصوتي جهازًا آخر في الإعداد الحالي. ووفقًا للبحث، يسجل الهاتف الكلام، ويشغّل حاسوب محمول خارجي التعرف على الكلام ونموذجًا لغويًا، ثم ينطق الهاتف الرد. ويصف المؤلفون تصوير الفيديو والحضور عن بُعد عبر الهاتف المحمول ضمن الإمكانات، لكن التجارب المذكورة تركز على المشي وتطبيق الهاتف.
ما الذي اختبره الفريق
درّب الباحثون سياسات المشي في محاكاة على أرض مستوية، مع مراعاة حدود عزم الوحدات المؤازرة. وقارنوا خمس جولات تدريب استخدمت أمثلة معكوسة بين اليمين واليسار بخمس جولات لم تستخدمها. وفي قياسات المحاكاة التي أجروها، تعلم التدريب المعكوس بسرعة أكبر وأنتج مشية أكثر توازنًا. وتقيس هذه الأرقام إعداد التدريب لدى المؤلفين، لا موثوقية المشي في البيئات الواقعية.
ويذكر البحث أيضًا عروضًا فعلية للمشي وتتبع شخص والنهوض من وضعية الاستلقاء على الوجه. لكنه لا يقدم تجربة ميدانية مستقلة أو معدل نجاح مقاسًا لنشر واسع النطاق.
اختبر الفريق التطبيق على Honor 9 وmoto g 2025 وSamsung Galaxy A16 5G وmoto g 2024. ويقول المؤلفون إن الهواتف الأربعة شغّلت استشعار القصور الذاتي والاتصال بالمحركات واستدلال الحركة والرؤية على الجهاز والتفاعل البشري. ولم تكن خرائط ARCore متاحة على Honor 9 لأن خدمات Google المطلوبة لم تكن متاحة لذلك الجهاز في الولايات المتحدة. ولا تثبت أربعة اختبارات ناجحة للتطبيق توافقه مع كل هواتف Android؛ فالتطبيق الحالي مخصص لـAndroid رغم أن البحث يتحدث عن الهواتف الذكية عمومًا.
تكلفة الروبوت وتوافره ما زالا مشروطين
يقدّر جدول المقارنة في البحث تكلفة أجهزة الروبوت بنحو 400 دولار من دون الهاتف الذكي. ولا يقدم قائمة شراء كاملة جرى التحقق منها بصورة مستقلة، ولا التكلفة الإجمالية لمن سيبنيه. وعُرضت ثلاثة هواتف مسبقة الدفع اختُبرت في قوائم مقيدة بشركات الاتصالات خلال سبتمبر 2026 بنحو 50 إلى 90 دولارًا؛ وهي أمثلة من اختبارات الباحثين وليست سعرًا عامًا للهواتف.
ويصف المؤلفون الأجهزة والبرمجيات بأنها مفتوحة المصدر ويوجهون القراء إلى موقع للمشروع. تعذر الوصول إلى الموقع أثناء تحققنا من المصادر، لذلك لم نتمكن من التأكد من توافر ملفات البناء أو اكتمالها. لا يملك PhoneBot ذراعين؛ ودُرّبت سياسات المشي لديه على أرض مستوية؛ ويقول البحث إن الوحدات المؤازرة منخفضة العزم تحد من الحمولة والحركة الديناميكية. إنها منصة بحثية موصوفة في بحث أولي، وليست روبوتًا للبيع بالتجزئة أو مجموعة بناء للمبتدئين جرى اختبارها. لم تصنع BIG CHANGE واحدًا منها ولم تشغّله.
المصادر ومزيد من القراءة
- Hou وWang وKoh وHong، “PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones”، arXiv v1، قُدّم في 6 أكتوبر 2026. المصدر الرئيسي للأجهزة وبنية التحكم واختبارات الهواتف والعروض التي أبلغ عنها المؤلفون وتقدير التكلفة والقيود المذكورة. النتائج تقارير المؤلفين في بحث أولي؛ ولم تكررها BIG CHANGE.
- Ingrid Fadelli، “PhoneBot gives old smartphones a new job on two legs”، TechXplore، 8 أكتوبر 2026. تقرير مستقل استُخدم لتوفير سياق النشر. ويستند وصفه للنظام والاختبارات إلى البحث نفسه، لذا فهو ليس تكرارًا مستقلًا.