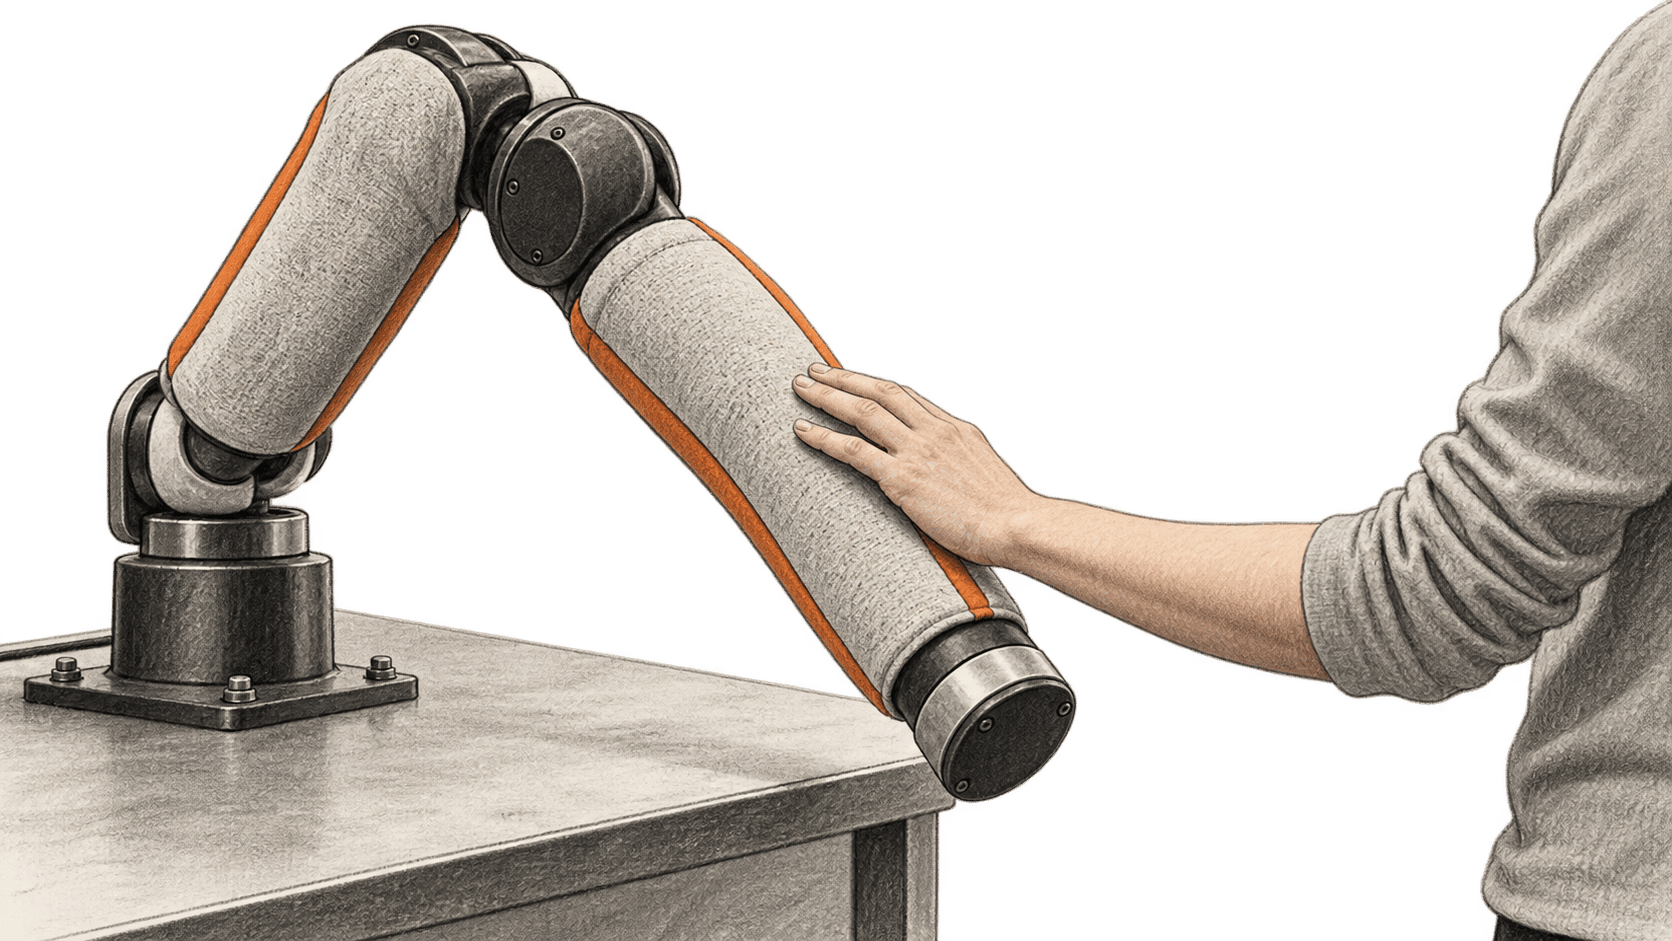
Para peneliti di Hong Kong University of Science and Technology telah membuat lengan robot yang merasakan kontak di lengan atas dan lengan bawah, lalu memakai informasi itu untuk menyesuaikan gerakannya. Sistem EmArm mereka menggabungkan kulit taktil optik yang lunak, pengindraan posisi sendi, dan siklus kontrol. Dalam demonstrasi laboratorium, lengan itu merespons sentuhan, menstabilkan bola basket yang diletakkan tidak tepat di tengah, serta berhenti dan merencanakan ulang jalur setelah bersentuhan dengan rintangan.
HKUST menjelaskan riset ini pada 16 Oktober. Makalah yang ditelaah sejawat itu terbit di Nature Sensors pada 20 Juli. Ini adalah riset pada prototipe, dan laporan terbaru universitas menyoroti eksperimen yang telah diterbitkan sebelumnya. Laporan tersebut tidak mendokumentasikan robot yang digunakan di rumah, pabrik, atau klinik.
Perubahan besar
- Apa yang berubah: EmArm menempatkan pengindraan taktil pada sebagian besar lengan kaku dan memasukkan ciri kontak bersama sudut sendi ke dalam keputusan gerakannya. Para peneliti melaporkan demonstrasi klasifikasi sentuhan, penyeimbangan benda, dan perencanaan ulang jalur ketika rintangan berada di luar pandangan robot.
- Mengapa ini penting: Kontak dapat terjadi di mana saja sepanjang lengan, termasuk di luar pencengkeram. Mendeteksi letak dan cara lengan disentuh memberikan informasi kepada pengendali yang mungkin terlewat oleh penglihatan atau sejumlah kecil sensor gaya dalam tugas yang didemonstrasikan.
- Yang perlu diperhatikan: Bukti yang diterbitkan menyangkut platform riset dan eksperimen terbatas. Uji berulang di lingkungan yang kurang terkontrol, reproduksi independen, dan akses praktis ke implementasinya diperlukan untuk menilai penggunaan yang lebih luas.
Dari kontak ke perubahan gerakan
Menurut HKUST, lengan atas dan lengan bawah EmArm dilapisi kulit optik lunak seluas lebih dari 71.000 milimeter persegi. Kamera di dalam lengan membaca perubahan kulit saat terjadi kontak. Sistem menggabungkan sinyal itu dengan data sudut sendi dan mengekstrak ciri seperti posisi, luas, dan gaya kontak. Siklus kontrol memakai ciri tersebut untuk menentukan bagaimana lengan harus bergerak. Makalahnya menggambarkan ini sebagai perpaduan mekanika kaku, pengindraan taktil lunak, propriosepsi, dan tindakan yang dipandu persepsi.
Dalam riset terkait, tangan Atlas dari Boston Dynamics menempatkan sensor tekanan di telapak dan ujung jari untuk manipulasi. EmArm meneliti kontak di lengan atas dan lengan bawah. Keduanya merupakan sistem robot dan upaya riset yang terpisah.
Susunan ini berperan dalam demonstrasi bola basket. HKUST menyatakan bahwa pengendali membandingkan ciri taktil saat ini dengan kebijakan yang telah dipelajari sebelumnya, menghasilkan perintah sudut sendi, dan menyesuaikan gaya ketika memegang bola yang diletakkan tidak tepat di tengah. Uraian yang diterbitkan menunjukkan suatu tugas kontrol tertentu; uraian itu tidak menunjukkan bahwa lengan dapat menangani sembarang benda atau lingkungan.
Dalam eksperimen lain, rintangan yang tidak terlihat oleh sistem visual memasuki jalur lengan. HKUST melaporkan bahwa sentuhan memicu penghentian, penilaian apakah rintangan masih ada, dan jalur yang direvisi. Urutan itu menunjukkan tambahan manfaat informasi kontak seluruh lengan bagi kontrol gerak. Eksperimen tersebut tidak menetapkan tingkat keselamatan umum untuk bekerja di samping manusia.
Apa yang diukur dalam eksperimen
Dalam abstrak makalah, para penulis melaporkan lokalisasi taktil dengan ketelitian di bawah satu milimeter. HKUST menyebut resolusi spasial 0,085 milimeter, ambang pembedaan dua titik 18,2 milimeter, dan kesetiaan pengindraan hingga 97,9% dalam lima jenis gangguan lingkungan yang diuji. Angka itu adalah pengukuran platform ini dalam kondisi yang ditetapkan tim, bukan ukuran keandalan operasi di berbagai tempat kerja yang belum dikenal.
Universitas juga melaporkan akurasi hingga 99,8% untuk membedakan lima jenis sentuhan manusia yang diuji: mengelus, mencubit, mencolek, menggelitik, dan memukul. Sistem memetakan interaksi itu ke lima ekspresi wajah yang telah ditentukan. Hasil itu merupakan klasifikasi sentuhan dalam eksperimen tertentu; itu bukan bukti bahwa lengan mendeteksi emosi atau niat seseorang secara umum.
Kontribusi AI terletak pada penafsiran sinyal taktil dan sendi serta pengubahannya menjadi keputusan dalam tugas yang didemonstrasikan. HKUST menjelaskan ekstraksi ciri secara waktu nyata dan kebijakan kontrol yang telah dipelajari sebelumnya untuk tugas bola. Abstrak makalah yang dapat diakses publik tidak menyebut model AI serbaguna atau mendukung klaim bahwa EmArm dapat mempelajari tugas manipulasi apa pun. Kami menelaah makalah dan penjelasan universitas, tetapi tidak membuat atau menguji lengan itu maupun mereproduksi pengukuran yang dilaporkan.
Reproduksi dan batas praktis
Makalah tersebut menyediakan dataset interaksi manusia melalui figshare serta materi tambahan dan data gambar. Makalah itu menyatakan bahwa kode pendukung tersedia dari penulis korespondensi atas permintaan. Makalah lengkap memerlukan langganan. Kami tidak menemukan jalur akses produk atau harga sistem yang dipublikasikan dalam sumber primer tersebut. Dataset yang dapat diunduh saja tidak cukup untuk mereproduksi eksperimen perangkat keras, pengindraan, dan kontrol.
Usulan penerapan masa depan dari tim mencakup robot layanan, industri, dan bantuan medis. Itu adalah kemungkinan arah pengembangan, bukan penerapan yang telah diukur. Hasil langsungnya lebih terbatas dan berguna: para peneliti mendemonstrasikan cara menghubungkan kontak yang tersebar di lengan dengan keputusan gerakan, dengan pertanyaan terbuka tentang ketahanan, keterulangan, dan akses di luar laboratorium mereka.
Sumber dan bacaan lanjutan
- Tang dan rekan-rekan, Nature Sensors, diterbitkan 20 Juli 2026. Uraian yang ditelaah sejawat tentang kerangka pengindraan dan kontrol EmArm, kategori demonstrasi, serta ketersediaan data dan kode. Halaman artikel yang dapat diakses adalah pratinjau abstrak dan metadata; makalah lengkap memerlukan akses.
- Laporan School of Engineering HKUST, 16 Oktober 2026. Penjelasan tim riset serta pengukuran dan demonstrasi yang dilaporkannya. Pandangan tentang penerapan merupakan usulan para peneliti.
- Dataset interaksi manusia di figshare, diunggah 21 Juli 2026. Dataset yang ditautkan oleh makalah; ketersediaan catatan ini tidak mereproduksi lengan tersebut.