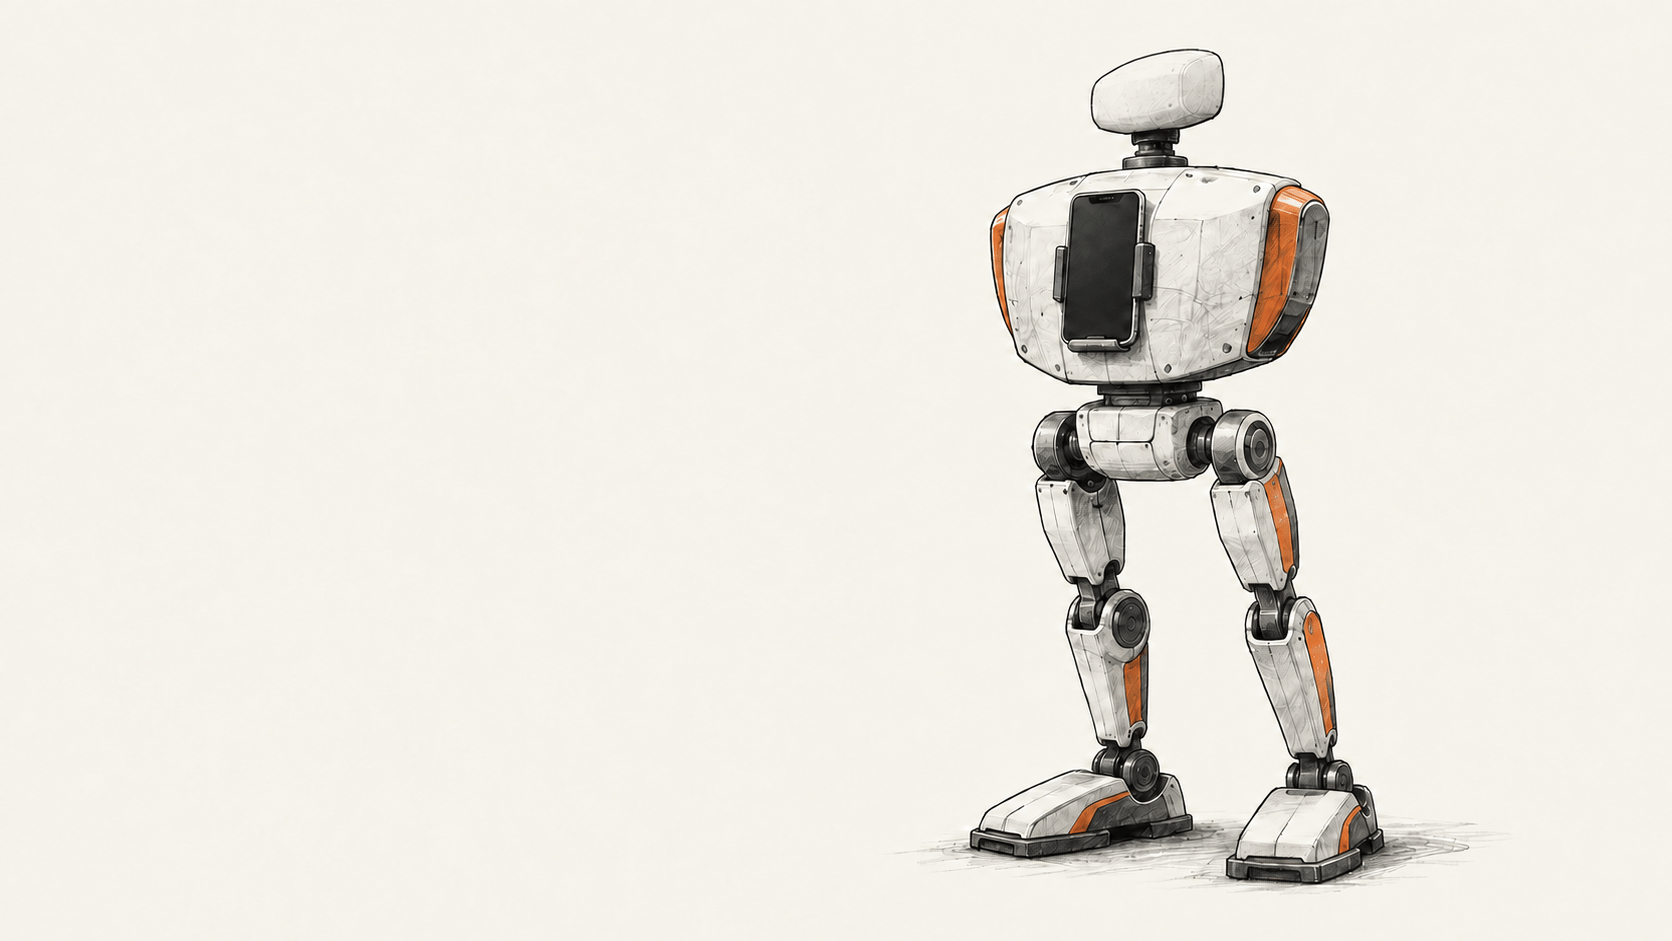
Un préprint publié le 6 octobre décrit PhoneBot, un prototype humanoïde de recherche de 48 centimètres de haut dont le torse accueille un smartphone. Le téléphone fournit la caméra, la détection des mouvements, la liaison sans fil et la puissance de calcul utilisées pour contrôler la marche. Les chercheurs de l’UCLA ont néanmoins construit un corps motorisé et un circuit électronique distinct pour convertir les commandes du téléphone en mouvements articulaires.
Le principal changement
- Ce qui a changé : Les chercheurs ont utilisé un téléphone Android grand public comme ordinateur principal et ensemble de capteurs d’un robot marcheur. L’article rapporte des essais sur quatre téléphones, dont un modèle sorti en 2017, tandis que les jambes et le contrôleur des moteurs restent des éléments matériels dédiés.
- Pourquoi c’est important : Pour les enseignants et les chercheurs en robotique, réutiliser un téléphone pourrait réduire le nombre de cartes et de capteurs distincts à intégrer. L’estimation matérielle d’environ 400 dollars de l’équipe exclut le téléphone, et les démonstrations rapportées n’ont pas été reproduites ici de façon indépendante.
- Points à suivre : La possibilité de reproduire la plateforme dépend de fichiers de construction accessibles et de résultats répétables au-delà d’un entraînement sur terrain plat. Les auteurs signalent aussi comme limites actuelles le couple moteur limité, l’absence de bras et le besoin d’un ordinateur portable externe pour le dialogue.
Ce que contrôle le téléphone
PhoneBot possède 13 articulations motorisées : six dans chaque jambe et une qui fait pivoter le téléphone fixé au torse. Toutes utilisent des servomoteurs DYNAMIXEL XL430-W250-T. L’article indique un prix de 23,90 dollars par unité, ce qui en fait le principal poste matériel explicitement chiffré. Le prototype assemblé pèse 1,8 kilogramme, téléphone, électronique et batterie compris.
L’application Android lit le capteur inertiel du téléphone et reçoit le retour des articulations. Une politique de locomotion entraînée, exécutée sur le téléphone par TensorFlow Lite, calcule les positions articulaires visées. Ces cibles sont transmises par Wi-Fi via UDP à un petit ordinateur embarqué, qui les relaie au bus des servomoteurs. Le téléphone n’est relié au corps par aucun câble électrique. Sa caméra permet aussi la détection et l’estimation de pose sur l’appareil pour suivre une personne et orienter le regard ; les données de la caméra et des mouvements alimentent la localisation ARCore. L’écran affiche l’état et les commandes.
Dans la configuration actuelle, les échanges vocaux nécessitent une autre machine. Selon l’article, le téléphone enregistre la parole, un ordinateur portable externe exécute la reconnaissance vocale et un modèle de langage, puis le téléphone prononce la réponse. Les auteurs présentent le tournage vidéo et la téléprésence mobile comme des capacités, mais les expériences rapportées portent sur la locomotion et l’application du téléphone.
Ce que l’équipe a testé
Les chercheurs ont entraîné des politiques de marche en simulation sur terrain plat, en tenant compte des limites de couple des servomoteurs. Ils ont comparé cinq entraînements utilisant des exemples gauche-droite mis en miroir à cinq autres sans ces exemples. Dans leurs mesures en simulation, l’entraînement avec miroir a appris plus vite et produit une démarche plus équilibrée. Ces chiffres évaluent le dispositif d’entraînement des auteurs, pas la fiabilité de la marche dans des environnements réels.
L’article rapporte aussi des démonstrations physiques de marche, de suivi d’une personne et de redressement depuis une position face contre terre. Il ne présente ni essai indépendant sur le terrain ni taux de réussite mesuré pour un déploiement à grande échelle.
Pour l’application, l’équipe a testé un Honor 9, un moto g 2025, un Samsung Galaxy A16 5G et un moto g 2024. Les auteurs indiquent que les quatre exécutaient la détection inertielle, la communication avec les moteurs, l’inférence de locomotion, la vision sur l’appareil et l’interaction humaine. La cartographie ARCore n’était pas disponible sur le Honor 9, car les services Google requis ne l’étaient pas pour cet appareil aux États-Unis. Quatre tests réussis ne démontrent pas la compatibilité avec tous les téléphones Android ; l’application actuelle est destinée à Android, même si l’article parle généralement de smartphones.
Le coût et la disponibilité restent à nuancer
Le tableau comparatif de l’article estime le matériel du robot à environ 400 dollars sans le smartphone. Il ne fournit ni liste d’achat complète vérifiée indépendamment ni coût total pour une personne qui le construirait. En septembre 2026, trois téléphones prépayés testés figuraient dans des offres verrouillées sur un opérateur à environ 50 à 90 dollars ; ce sont des exemples tirés des essais des chercheurs, pas un prix universel pour les téléphones.
Les auteurs qualifient le matériel et les logiciels d’open source et renvoient les lecteurs vers un site du projet. Ce site était inaccessible lors de notre vérification des sources ; nous n’avons donc pas pu confirmer la disponibilité ou l’exhaustivité des fichiers de construction. PhoneBot n’a pas de bras ; ses politiques de marche ont été entraînées sur terrain plat ; et l’article précise que les servomoteurs à faible couple limitent la charge utile et les mouvements dynamiques. Il s’agit d’une plateforme de recherche décrite dans un préprint, pas d’un robot vendu dans le commerce ni d’un kit pour débutants testé. BIG CHANGE ne l’a ni assemblé ni utilisé.
Sources et lectures complémentaires
- Hou, Wang, Koh et Hong, « PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones », arXiv v1, soumis le 6 octobre 2026. Source principale pour le matériel, l’architecture de commande, les essais sur téléphones, les démonstrations rapportées par les auteurs, l’estimation des coûts et les limites indiquées. Les résultats sont ceux rapportés par les auteurs dans un préprint ; BIG CHANGE ne les a pas reproduits.
- Ingrid Fadelli, « PhoneBot gives old smartphones a new job on two legs », TechXplore, 8 octobre 2026. Article indépendant utilisé pour le contexte de publication. Sa description du système et des essais repose sur la même recherche ; il ne constitue donc pas une reproduction indépendante.