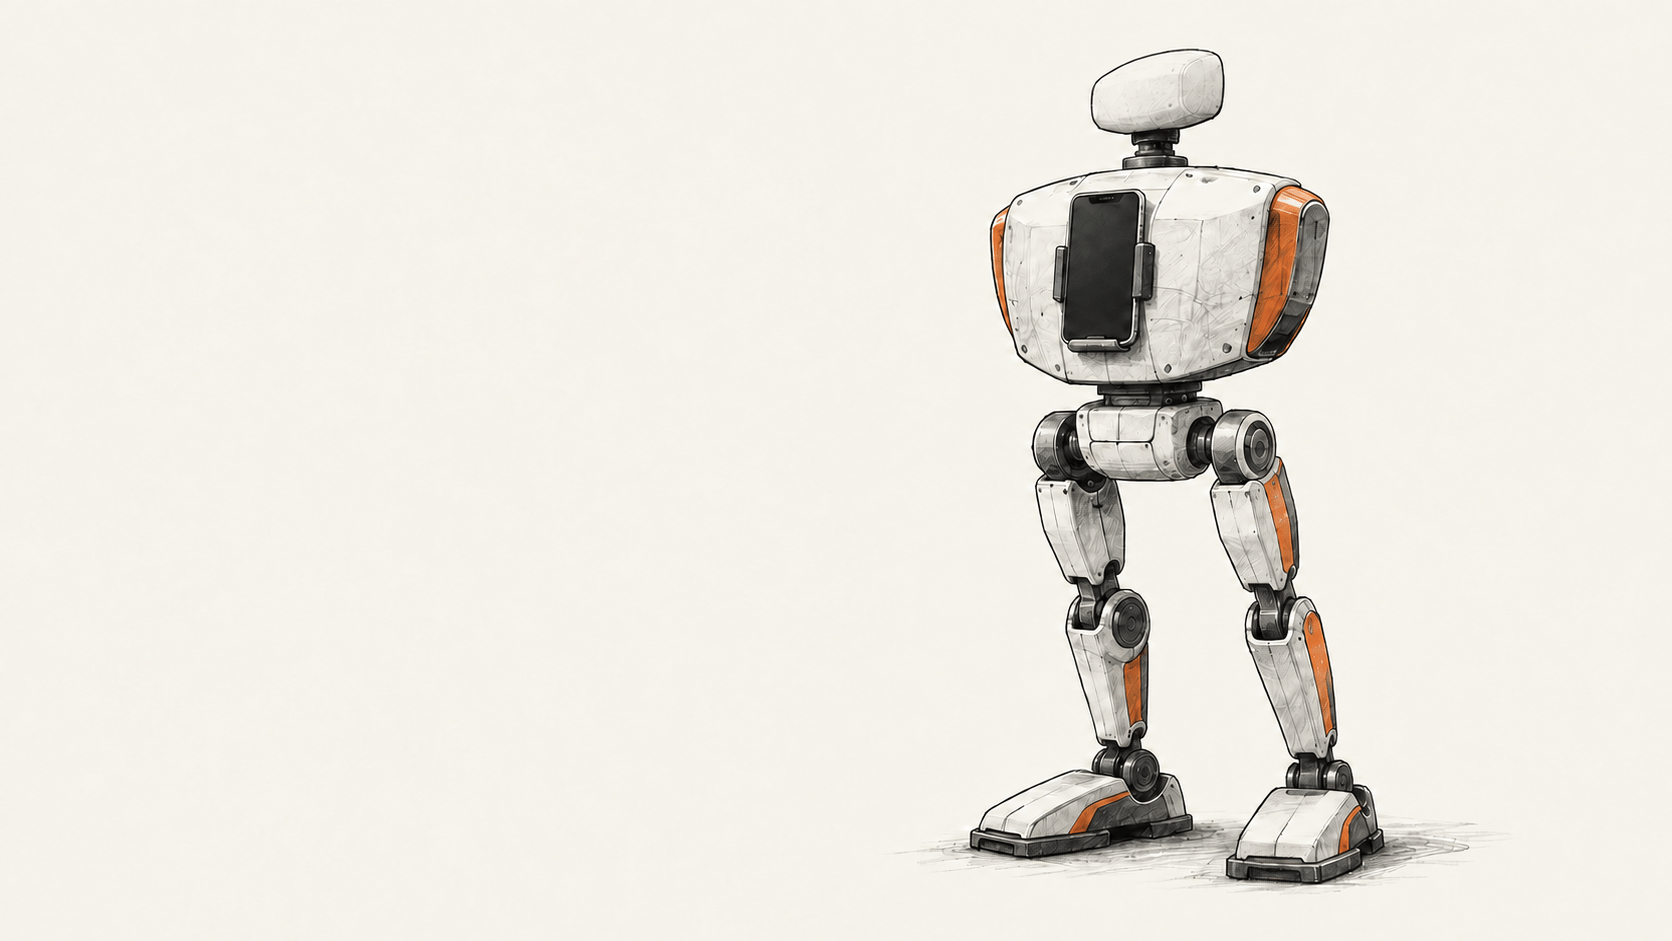
В препринте, опубликованном 6 октября описан PhoneBot — исследовательский гуманоидный прототип высотой 48 сантиметров со смартфоном в корпусе. Телефон обеспечивает камеру, датчики движения, беспроводную связь и вычисления для управления ходьбой. Исследователи UCLA по-прежнему изготовили моторизованный корпус и отдельный электронный тракт, который преобразует команды телефона в движения суставов.
Главное изменение
- Что изменилось: Исследователи использовали обычный Android-смартфон как основной компьютер и набор датчиков шагающего робота. В статье сообщается об испытаниях четырёх телефонов, включая модель 2017 года выпуска, при этом ноги и контроллер моторов остаются специализированным оборудованием.
- Почему это важно: Для преподавателей и исследователей в робототехнике повторное использование телефона может сократить число отдельных плат и датчиков, которые нужно интегрировать. Оценка аппаратной части примерно в $400 не включает телефон, а сообщённые демонстрации здесь независимо не воспроизводились.
- За чем следить: Возможность повторить платформу зависит от доступности файлов сборки и воспроизводимости результатов за пределами обучения на ровной поверхности. Авторы также называют текущими ограничениями небольшой крутящий момент моторов, отсутствие рук и необходимость внешнего ноутбука для диалога.
Чем управляет телефон
У PhoneBot 13 подвижных суставов: по шесть в каждой ноге и один для поворота телефона, установленного в корпусе. Во всех используются сервоприводы DYNAMIXEL XL430-W250-T. В статье указана цена $23,90 за штуку — это крупнейшая прямо названная статья расходов на оборудование. Собранный прототип весит 1,8 килограмма вместе с телефоном, электроникой и батареей.
Приложение Android считывает инерциальный датчик телефона и получает обратную связь от суставов. Обученная политика ходьбы, работающая на телефоне через TensorFlow Lite, рассчитывает целевые положения суставов. По Wi-Fi с использованием UDP эти значения передаются на небольшой бортовой компьютер, который пересылает их на шину сервоприводов. Между телефоном и корпусом нет проводного электрического соединения. Камера также поддерживает распознавание и оценку позы на устройстве, чтобы следовать за человеком и направлять взгляд; данные камеры и движения используются для локализации ARCore. На экране отображаются состояние и элементы управления.
Для голосового взаимодействия в текущей конфигурации требуется ещё одно устройство. Согласно статье, телефон записывает речь, внешний ноутбук выполняет распознавание речи и запускает языковую модель, а телефон произносит ответ. Авторы описывают съёмку видео и мобильное телеприсутствие как возможности, однако опубликованные эксперименты посвящены ходьбе и приложению для телефона.
Что проверяла команда
Исследователи обучали политики ходьбы в симуляции на ровной поверхности, учитывая ограничения крутящего момента сервоприводов. Они сравнили пять запусков обучения с зеркально отражёнными примерами левой и правой стороны и пять запусков без таких примеров. По результатам их симуляционных измерений обучение с отражением шло быстрее и давало более сбалансированную походку. Эти показатели характеризуют настройки обучения авторов, а не надёжность ходьбы в реальных условиях.
В статье также описаны физические демонстрации ходьбы, слежения за человеком и подъёма из положения лицом вниз. Независимого полевого испытания или измеренной доли успеха при широком внедрении статья не приводит.
Для приложения команда проверила Honor 9, moto g 2025, Samsung Galaxy A16 5G и moto g 2024. Авторы сообщают, что на всех четырёх работали инерциальные датчики, связь с моторами, выводы политики ходьбы, компьютерное зрение на устройстве и взаимодействие с человеком. Картографирование ARCore было недоступно на Honor 9, поскольку нужные сервисы Google не были доступны для этого устройства в США. Четыре успешных теста приложения не доказывают совместимость с любым Android-смартфоном; нынешнее приложение рассчитано на Android, хотя статья в целом говорит о смартфонах.
Оценки стоимости и доступности требуют оговорок
В сравнительной таблице статьи стоимость оборудования робота оценивается примерно в $400 без смартфона. В ней нет полного независимо проверенного списка покупок или общей стоимости сборки. Три проверенных предоплаченных телефона в сентябре 2026 года предлагались примерно за $50–90 в списках устройств с блокировкой оператора; это примеры из тестов исследователей, а не универсальная цена смартфона.
Авторы называют оборудование и программное обеспечение открытыми и направляют читателей на сайт проекта. Во время проверки источников сайт был недоступен, поэтому мы не смогли проверить наличие или полноту файлов сборки. У PhoneBot нет рук; политика ходьбы обучалась на ровной поверхности; а статья отмечает, что сервоприводы с малым крутящим моментом ограничивают полезную нагрузку и динамические движения. Это исследовательская платформа из препринта, а не серийный робот или проверенный набор для начинающих. BIG CHANGE его не собирала и не запускала.
Источники и материалы для чтения
- Hou, Wang, Koh и Hong, “PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones”, arXiv v1, подан 6 октября 2026 года. Основной источник сведений об оборудовании, архитектуре управления, испытаниях телефонов, демонстрациях авторов, оценке стоимости и указанных ограничениях. Результаты представлены авторами в препринте; BIG CHANGE их не воспроизводила.
- Ingrid Fadelli, “PhoneBot gives old smartphones a new job on two legs”, TechXplore, 8 октября 2026 года. Независимый материал использован для контекста публикации. Описание системы и испытаний основано на том же исследовании, поэтому это не независимое воспроизведение.