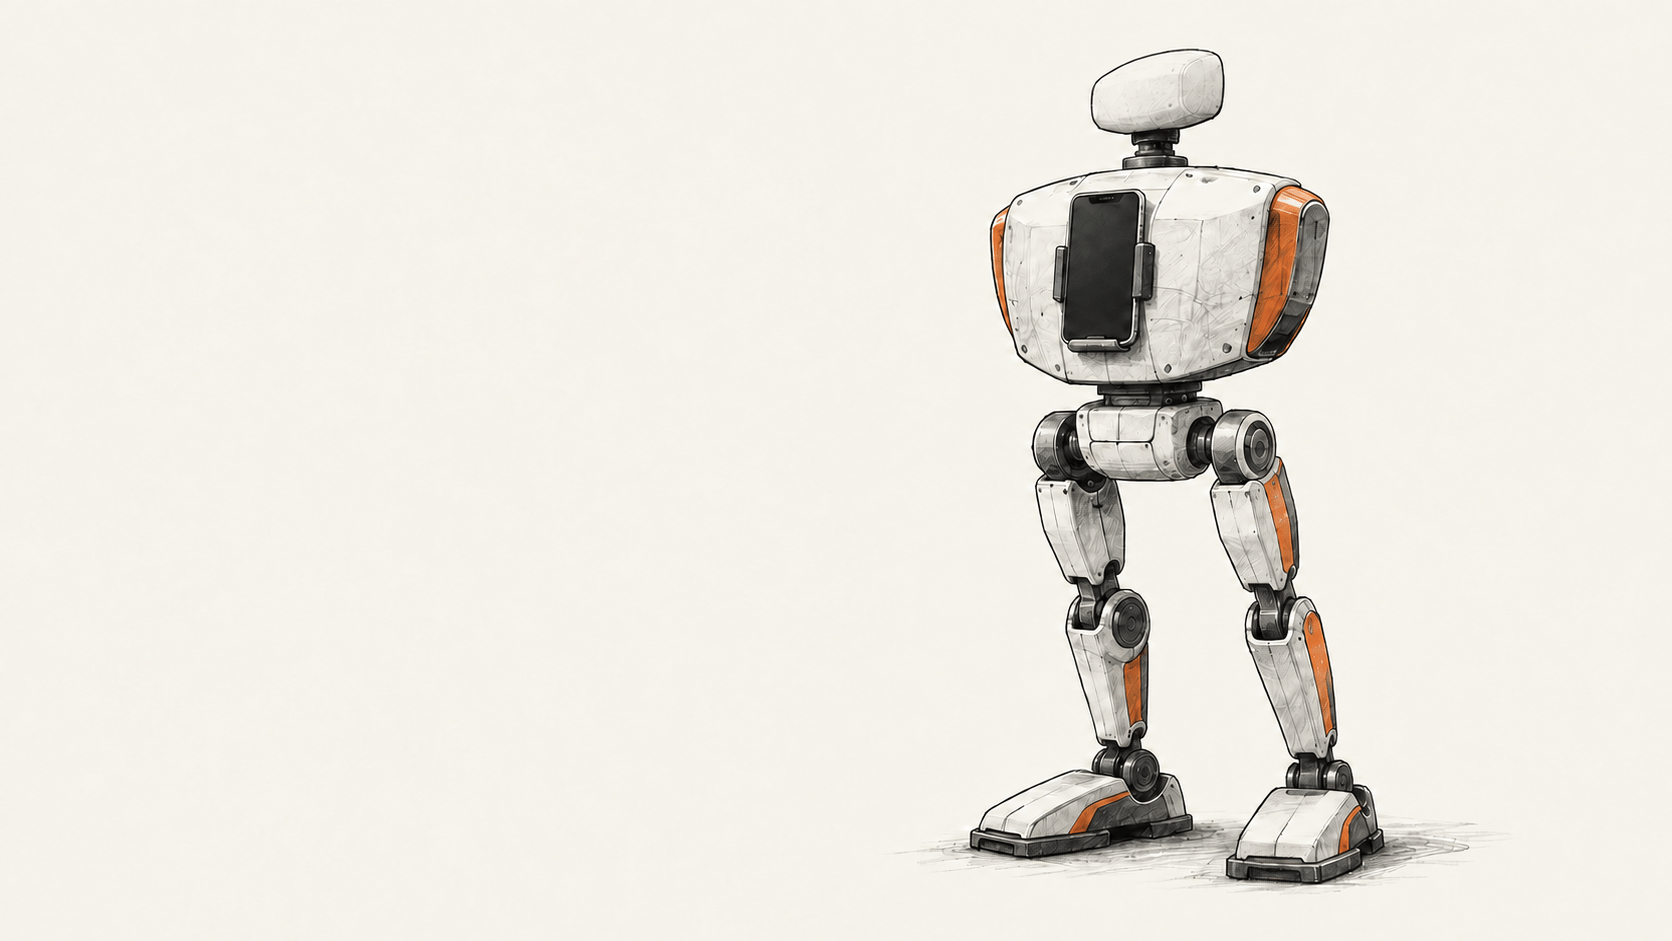
一篇於10月6日發布的預印本介紹了PhoneBot:這是一款高48公分的人形研究原型,軀幹上裝有一支智慧型手機。手機提供步行控制所用的相機、動作感測、無線連線和運算能力。UCLA研究人員仍然打造了裝有馬達的機身,並設置獨立的電子路徑,將手機指令轉換為關節動作。
重大變化
- 變化內容:研究人員將一支消費級Android手機作為步行機器人的主要電腦和感測器組件。論文報告測試了四款手機,其中包括一款2017年推出的機型;腿部和馬達控制器仍是專用硬體。
- 為何重要:對機器人教育者和研究人員而言,重複使用手機可能減少需要整合的獨立電路板和感測器數量。團隊約400美元的硬體估算不包含手機,且其報告的展示尚未由我們在此獨立重現。
- 後續觀察:平台能否重現取決於建置檔案是否容易取得,以及結果能否在平地訓練之外重複。作者也指出,馬達扭力有限、沒有手臂,以及對話需要外接筆電,都是目前的限制。
手機控制哪些部分
PhoneBot有13個致動關節:每條腿六個,另有一個用來轉動安裝於軀幹的手機。全部採用DYNAMIXEL XL430-W250-T伺服馬達。論文列出的單價為23.90美元,是文中說明的主要硬體支出。組裝完成的原型重1.8公斤,包含手機、電子設備和電池。
Android應用程式讀取手機的慣性感測器並接收關節回饋。經訓練的步行策略透過TensorFlow Lite在手機上執行,計算關節位置目標。這些目標經由Wi-Fi使用UDP傳送至小型機載電腦,再由該電腦轉送至伺服器匯流排。手機與機身之間沒有有線電氣連接。手機相機也支援裝置端偵測和姿態估計,用於跟隨人員及注視目標;相機和動作資料會送入ARCore定位。螢幕則提供狀態與控制項。
目前設定中的語音互動還需要另一台機器。根據論文,手機錄下語音,外接筆電執行語音辨識和語言模型,再由手機說出回覆。作者將錄影和行動遠端呈現列為能力,但論文報告的實驗著重於步行和手機應用程式。
團隊測試了什麼
研究人員在平坦地形的模擬環境中訓練步行策略,並考量伺服馬達的扭力限制。他們比較五次使用左右鏡像範例的訓練與五次未使用鏡像範例的訓練。在其模擬測量中,鏡像訓練學得更快,步態也更平衡。這些數據衡量的是作者的訓練設定,而非機器人在真實環境中的步行可靠度。
論文也報告實體展示,包括步行、追蹤人員,以及從面朝地面的姿勢起身。論文沒有提供獨立實地測試,也沒有提出廣泛部署的實測成功率。
在應用程式方面,團隊測試了Honor 9、moto g 2025、Samsung Galaxy A16 5G和moto g 2024。作者表示,四款手機都執行了慣性感測、馬達通訊、步行推論、裝置端視覺和人機互動。Honor 9在美國無法使用ARCore地圖功能,因為該裝置當時無法取得所需的Google服務。四款手機測試成功並不能證明相容於所有Android手機;雖然論文泛稱智慧型手機,目前應用程式仍僅支援Android。
成本與供應情況仍有條件限制
論文的比較表將機器人硬體估為約400美元,不含智慧型手機。論文未提供經獨立查核的完整採購清單,也未列出個人自行製作的總成本。三款受測預付型手機在2026年9月的電信商鎖定商品清單中價格約為50至90美元;這些是研究人員測試的例子,不代表手機的一般價格。
作者稱硬體和軟體為開源,並引導讀者前往專案網站。我們查核來源時該網站無法連線,因此無法確認建置檔案是否可用或完整。PhoneBot沒有手臂;步行策略在平地訓練;論文指出,低扭力伺服馬達限制了負載和動態動作。這是預印本介紹的研究平台,不是零售機器人,也不是經測試的初學者套件。BIG CHANGE未組裝或操作過它。
來源與延伸閱讀
- Hou、Wang、Koh和Hong,〈PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones〉,arXiv v1,於2026年10月6日提交。這是有關硬體、控制架構、手機測試、作者報告的展示、成本估算與所述限制的主要來源。相關結果是作者在預印本中的報告;BIG CHANGE未重現這些結果。
- Ingrid Fadelli,〈PhoneBot gives old smartphones a new job on two legs〉, TechXplore,2026年10月8日。此獨立報導用於出版背景。它對系統和測試的描述引用同一項研究,因此並非獨立重現。