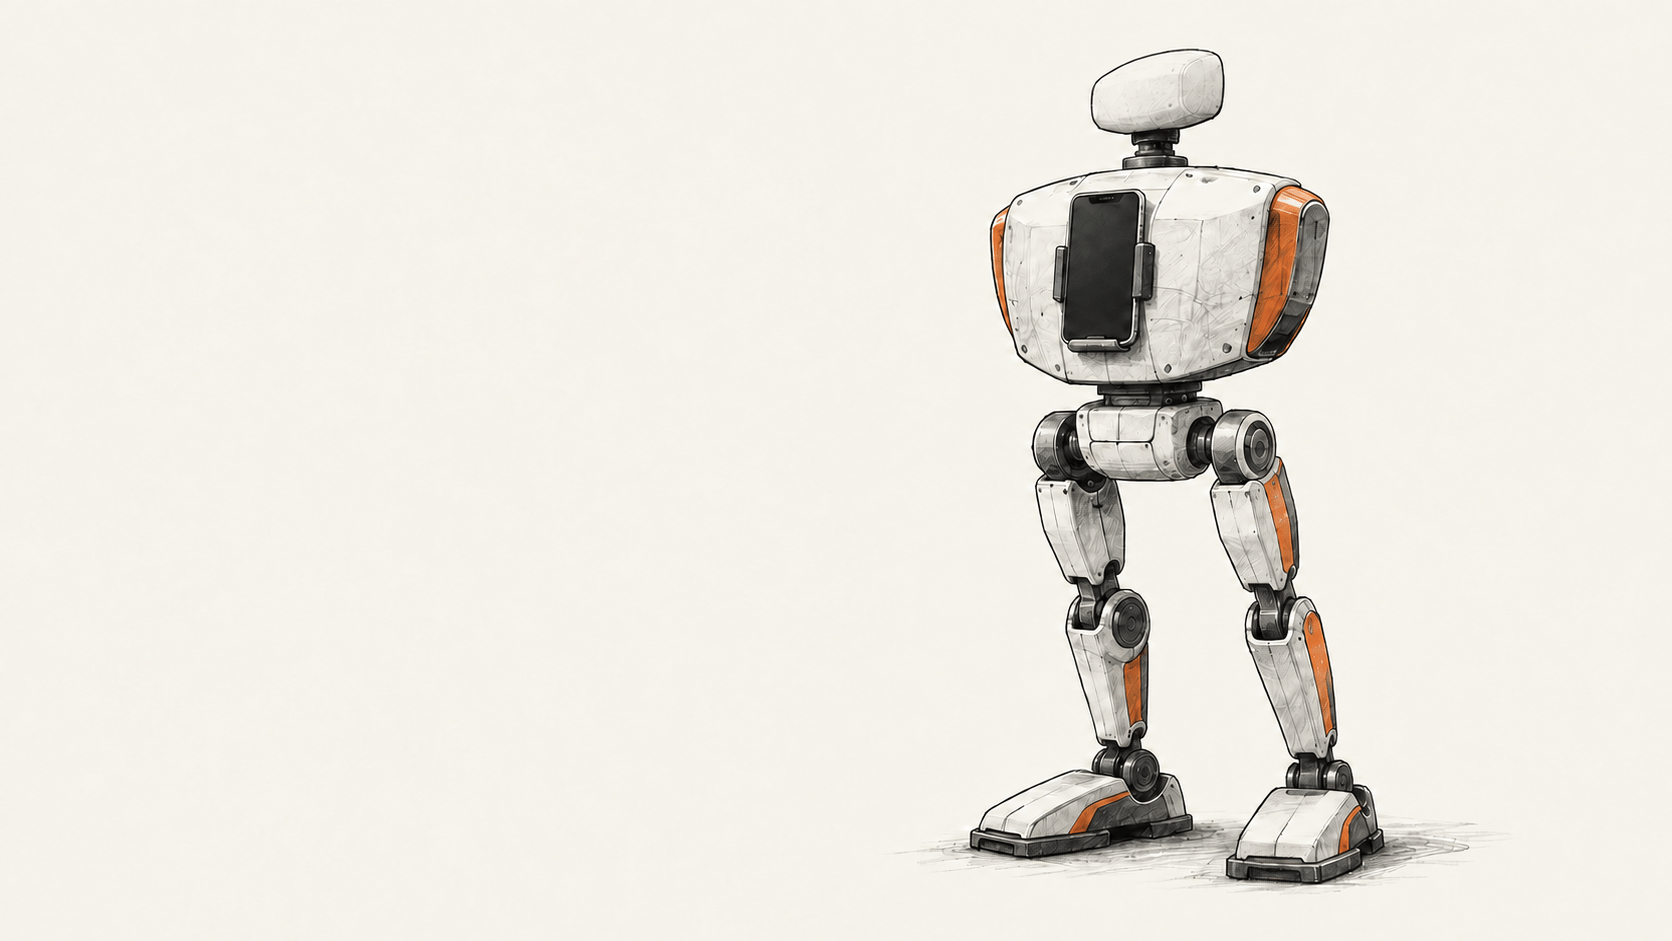
6 ऑक्टोबरला प्रसिद्ध झालेला एक प्रीप्रिंट PhoneBotचे वर्णन करतो. हा 48 सेंटीमीटर उंच संशोधनासाठीचा ह्युमनॉइड प्रोटोटाइप असून त्याच्या धडावर स्मार्टफोन बसवला आहे. चालण्याच्या नियंत्रणासाठी फोन कॅमेरा, हालचाल संवेदन, वायरलेस दुवा आणि संगणकीय क्षमता पुरवतो. UCLAच्या संशोधकांनी तरीही मोटरयुक्त शरीर आणि फोनच्या आदेशांचे सांध्यांच्या हालचालीत रूपांतर करणारा स्वतंत्र इलेक्ट्रॉनिक मार्ग तयार केला.
मोठा बदल
- काय बदलले:संशोधकांनी ग्राहकांसाठी उपलब्ध Android फोन चालणाऱ्या रोबोटचा मुख्य संगणक आणि सेन्सर संच म्हणून वापरला. लेखात चार हँडसेटवरील चाचण्या नोंदवल्या आहेत; त्यांत 2017 मध्ये आलेल्या एका मॉडेलचाही समावेश आहे. पाय आणि मोटर नियंत्रक मात्र खास तयार केलेले हार्डवेअर आहेत.
- हे महत्त्वाचे का:रोबोटिक्स शिक्षक आणि संशोधकांसाठी फोनचा पुनर्वापर केल्यास जोडायच्या स्वतंत्र बोर्ड आणि सेन्सरची संख्या कमी होऊ शकते. टीमचा सुमारे 400 डॉलरचा हार्डवेअर अंदाज फोन वगळतो; त्यांनी नोंदवलेली प्रात्यक्षिके येथे स्वतंत्रपणे पुन्हा करून पाहिलेली नाहीत.
- कशाकडे लक्ष द्यावे:प्लॅटफॉर्म पुन्हा तयार करता येणे हे बिल्ड फाइल्स सहज मिळण्यावर आणि सपाट जमिनीवरील प्रशिक्षणापलीकडे निकाल पुन्हा मिळण्यावर अवलंबून आहे. कमी मोटर टॉर्क, हातांचा अभाव आणि संवादासाठी बाह्य लॅपटॉपची गरज या सध्याच्या मर्यादाही लेखकांनी नमूद केल्या आहेत.
फोन काय नियंत्रित करतो
PhoneBotमध्ये 13 चालित सांधे आहेत: प्रत्येक पायात सहा आणि धडावर बसवलेला फोन फिरवणारा एक. सर्वांसाठी DYNAMIXEL XL430-W250-T सर्वो वापरले आहेत. लेखात प्रत्येकाची किंमत 23.90 डॉलर दिली आहे; त्यामुळे नमूद हार्डवेअर खर्चातील हा मुख्य भाग आहे. फोन, इलेक्ट्रॉनिक्स आणि बॅटरीसह जोडलेल्या प्रोटोटाइपचे वजन 1.8 किलोग्रॅम आहे.
Android अॅप फोनचा इनर्शियल सेन्सर वाचते आणि सांध्यांकडून अभिप्राय घेते. प्रशिक्षित चालण्याचे धोरण TensorFlow Lite वापरून फोनवर चालते आणि सांध्यांची लक्ष्यित स्थिती मोजते. ही लक्ष्ये Wi-Fi व UDP द्वारे छोट्या ऑनबोर्ड संगणकाकडे जातात; तो ती सर्वो बसकडे पाठवतो. फोनचा शरीराशी वायर्ड विद्युत संपर्क नाही. फोनचा कॅमेरा उपकरणावरच व्यक्ती ओळखणे आणि पोझ मोजणेही समर्थित करतो, ज्यामुळे व्यक्तीचा मागोवा घेता येतो व तिच्याकडे पाहता येते; कॅमेरा व हालचालीचा डेटा ARCore स्थाननिर्धारणासाठी वापरला जातो. स्क्रीनवर स्थिती आणि नियंत्रणे दिसतात.
सध्याच्या रचनेत बोलून संवाद साधण्यासाठी दुसरे यंत्र लागते. लेखानुसार फोन भाषण रेकॉर्ड करतो, बाह्य लॅपटॉप वाणी ओळख आणि भाषा मॉडेल चालवतो, आणि फोन उत्तर बोलतो. चित्रीकरण व मोबाइल टेलिप्रेझेन्स या क्षमता लेखक सांगतात; मात्र अहवालातील प्रयोग चालणे आणि फोन अॅपवर केंद्रित आहेत.
टीमने काय तपासले
संशोधकांनी सर्वोच्या टॉर्क मर्यादा लक्षात घेऊन सपाट भूभागाच्या सिम्युलेशनमध्ये चालण्याची धोरणे प्रशिक्षित केली. डावीकडून उजवीकडे आरसा-प्रतिबिंबित उदाहरणे वापरणाऱ्या पाच प्रशिक्षण फेऱ्यांची तुलना अशी उदाहरणे न वापरणाऱ्या पाच फेऱ्यांशी केली. त्यांच्या सिम्युलेशन मोजमापांत प्रतिबिंबित प्रशिक्षणाने जलद शिकून अधिक संतुलित चाल दिली. हे आकडे लेखकांच्या प्रशिक्षण रचनेचे मोजमाप करतात; वास्तविक वातावरणातील चालण्याची विश्वासार्हता नव्हे.
चालणे, व्यक्तीचा मागोवा घेणे आणि पोटावर पडलेल्या स्थितीतून उठणे यांची प्रत्यक्ष प्रात्यक्षिकेही लेखात नोंदवली आहेत. स्वतंत्र मैदानी चाचणी किंवा व्यापक वापरासाठी मोजलेला यशदर दिलेला नाही.
अॅपसाठी टीमने Honor 9, moto g 2025, Samsung Galaxy A16 5G आणि moto g 2024 तपासले. चारही फोनवर इनर्शियल संवेदन, मोटर संवाद, चालण्याचे अनुमान, उपकरणावरील दृश्य प्रक्रिया आणि मानवी संवाद चालल्याचे लेखक सांगतात. अमेरिकेत Honor 9 वर आवश्यक Google सेवा उपलब्ध नसल्याने ARCore मॅपिंग चालले नाही. चार यशस्वी अॅप चाचण्या प्रत्येक Android फोनची सुसंगतता सिद्ध करत नाहीत; लेखात स्मार्टफोनचा सर्वसाधारण उल्लेख असला तरी सध्याचे अॅप Androidसाठी आहे.
खर्च आणि उपलब्धतेबाबत अटी आहेत
लेखातील तुलना तक्त्यात रोबोटचे हार्डवेअर सुमारे 400 डॉलरचे असल्याचे नमूद आहे, स्मार्टफोन वगळून. स्वतंत्रपणे तपासलेली संपूर्ण खरेदी यादी किंवा बनवणाऱ्याचा एकूण खर्च दिलेला नाही. तपासलेल्या तीन प्रीपेड फोनच्या सप्टेंबर 2026 मधील वाहक-लॉक सूची किंमती सुमारे 50 ते 90 डॉलर होत्या; त्या संशोधकांच्या चाचणीतील उदाहरणे आहेत, सर्व फोनची सार्वत्रिक किंमत नाही.
हार्डवेअर आणि सॉफ्टवेअर मुक्त स्रोत असल्याचे लेखक सांगतात आणि वाचकांना एका प्रकल्पाच्या संकेतस्थळावर पाठवतात. स्रोत तपासताना ते संकेतस्थळ उघडत नव्हते; त्यामुळे बिल्ड फाइल्स उपलब्ध किंवा पूर्ण आहेत का हे आम्ही पडताळू शकलो नाही. PhoneBotला हात नाहीत; चालण्याची धोरणे सपाट जमिनीवर प्रशिक्षित केली; आणि लेखानुसार कमी-टॉर्क सर्वो भारक्षमता व गतिमान हालचाल मर्यादित करतात. हे प्रीप्रिंटमध्ये वर्णन केलेले संशोधन व्यासपीठ आहे, विक्रीसाठीचा रोबोट किंवा तपासलेले नवशिक्यांचे किट नाही. BIG CHANGEने ते जोडले किंवा चालवले नाही.
स्रोत आणि पुढील वाचन
- Hou, Wang, Koh आणि Hong, “PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones”, arXiv v1, 6 ऑक्टोबर 2026 रोजी सादर. हार्डवेअर, नियंत्रण रचना, फोन चाचण्या, लेखकांनी नोंदवलेली प्रात्यक्षिके, खर्चाचा अंदाज आणि नमूद मर्यादा यांचा मुख्य स्रोत. निष्कर्ष प्रीप्रिंटमधील लेखकांचे अहवाल आहेत; BIG CHANGEने ते पुन्हा निर्माण केले नाहीत.
- Ingrid Fadelli, “PhoneBot gives old smartphones a new job on two legs”, TechXplore, 8 ऑक्टोबर 2026. प्रसिद्धीच्या संदर्भासाठी वापरलेले स्वतंत्र वृत्तांकन. प्रणाली आणि चाचण्यांचे त्यातील वर्णन त्याच संशोधनावर आधारित असल्याने ते स्वतंत्र पुनरावृत्ती नाही.