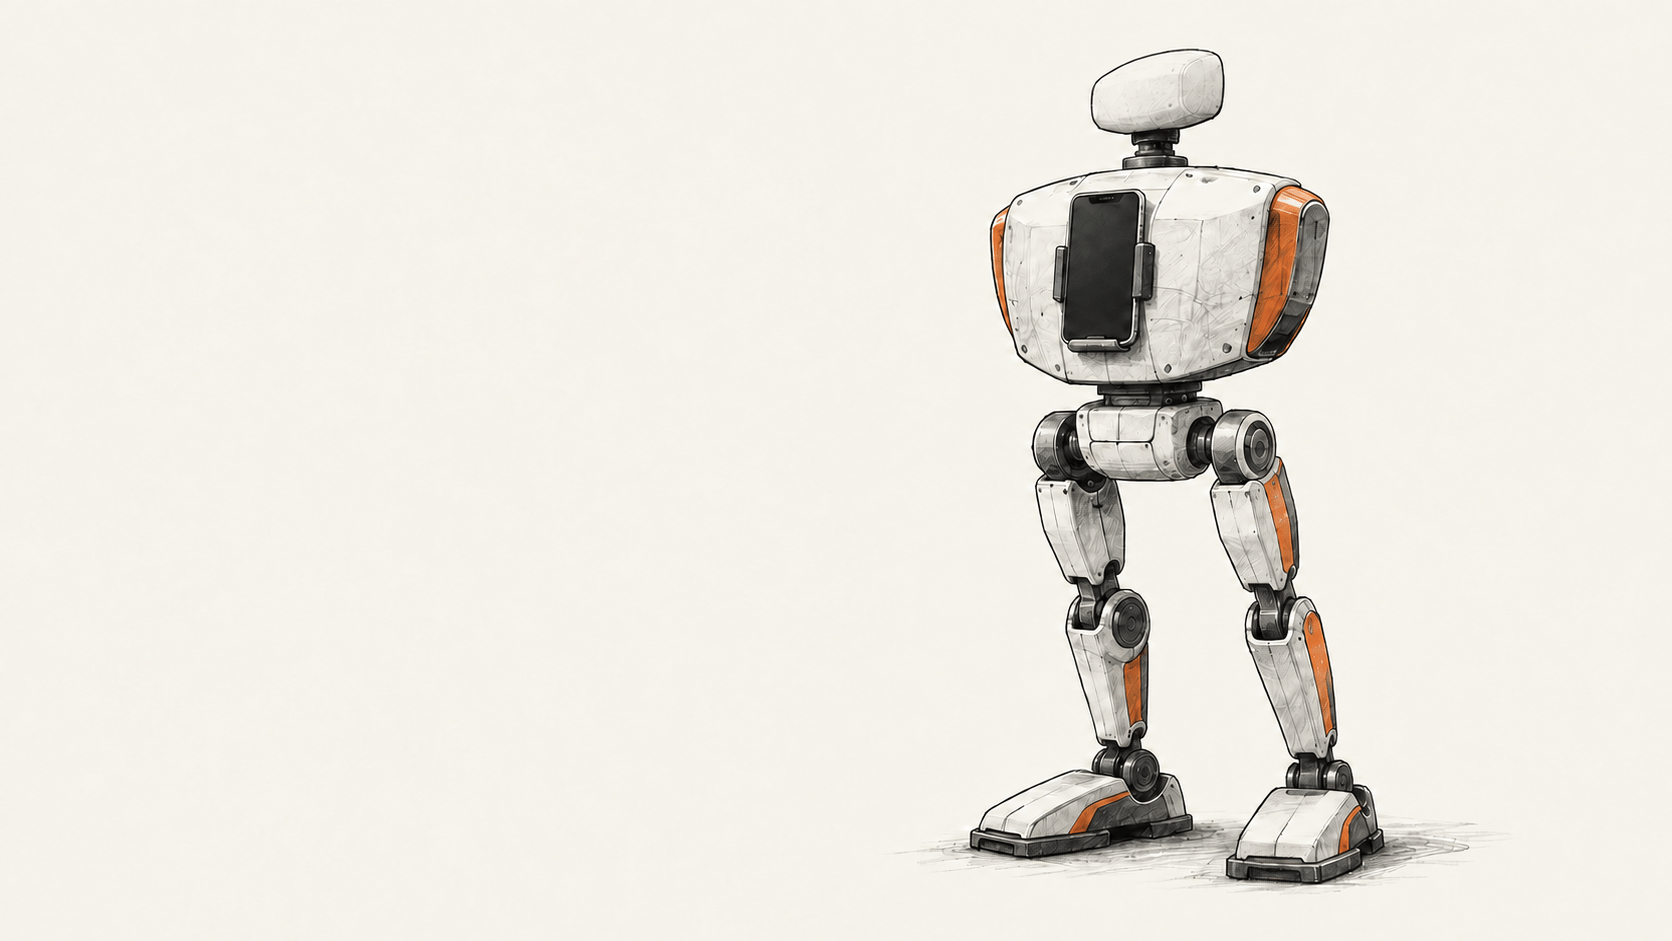
అక్టోబర్ 6న ప్రచురించిన ప్రీప్రింట్ PhoneBotను వివరిస్తుంది: ఇది 48 సెంటీమీటర్ల ఎత్తున్న హ్యూమనాయిడ్ పరిశోధన ప్రోటోటైప్; దాని మొండెంపై స్మార్ట్ఫోన్ ఉంటుంది. నడక నియంత్రణకు అవసరమైన కెమెరా, కదలిక సెన్సింగ్, వైర్లెస్ లింక్, కంప్యూటింగ్ను ఫోన్ అందిస్తుంది. UCLA పరిశోధకులు మోటార్లున్న శరీరాన్ని, ఫోన్ ఆదేశాలను కీళ్ల కదలికలుగా మార్చే ప్రత్యేక ఎలక్ట్రానిక్ మార్గాన్నీ నిర్మించారు.
ప్రధాన మార్పు
- ఏం మారింది: నడిచే రోబోట్కు ప్రధాన కంప్యూటర్, సెన్సర్ ప్యాకేజీగా సాధారణ వినియోగదారుల Android ఫోన్ను పరిశోధకులు వాడారు. 2017లో విడుదలైన ఒక ఫోన్తో సహా నాలుగు హ్యాండ్సెట్లను పరీక్షించినట్లు పత్రం చెబుతుంది; కాళ్లు, మోటార్ కంట్రోలర్ మాత్రం ప్రత్యేక హార్డ్వేర్గానే ఉన్నాయి.
- ఇది ఎందుకు ముఖ్యం:రోబోటిక్స్ బోధకులు, పరిశోధకులకు ఫోన్ను మళ్లీ ఉపయోగించడం వల్ల విడిగా కలపాల్సిన బోర్డులు, సెన్సర్ల సంఖ్య తగ్గవచ్చు. బృందం చెప్పిన సుమారు $400 హార్డ్వేర్ అంచనాలో ఫోన్ లేదు; వారు నివేదించిన ప్రదర్శనలను ఇక్కడ స్వతంత్రంగా పునరావృతం చేయలేదు.
- ఏమి గమనించాలి:ఈ ప్లాట్ఫారమ్ను తిరిగి నిర్మించగలగడం అనేది నిర్మాణ ఫైళ్లు అందుబాటులో ఉండటం, సమతల నేలపై శిక్షణకు మించిన ఫలితాలు మళ్లీ రావడంపై ఆధారపడి ఉంటుంది. పరిమిత మోటార్ టార్క్, చేతులు లేకపోవడం, సంభాషణకు బయటి ల్యాప్టాప్ అవసరం కావడం ప్రస్తుత పరిమితులని రచయితలు పేర్కొన్నారు.
ఫోన్ ఏం నియంత్రిస్తుంది
PhoneBotలో కదిలే కీళ్లు 13 ఉన్నాయి: ప్రతి కాలిలో ఆరు, మొండెంపై అమర్చిన ఫోన్ను తిప్పడానికి ఒకటి. అన్నింటిలో DYNAMIXEL XL430-W250-T సర్వోలు ఉన్నాయి. ఒక్కోటి $23.90 అని పత్రం పేర్కొంటుంది; అదే వెల్లడించిన హార్డ్వేర్ ఖర్చులో ప్రధాన భాగం. ఫోన్, ఎలక్ట్రానిక్స్, బ్యాటరీతో కలిపి అమర్చిన ప్రోటోటైప్ బరువు 1.8 కిలోలు.
Android యాప్ ఫోన్ ఇనర్షియల్ సెన్సర్ను చదివి కీళ్ల నుంచి ఫీడ్బ్యాక్ అందుకుంటుంది. శిక్షణ పొందిన నడక విధానం TensorFlow Lite ద్వారా ఫోన్పైనే నడిచి కీళ్ల స్థాన లక్ష్యాలను లెక్కిస్తుంది. అవి Wi-Fiలో UDP ద్వారా చిన్న ఆన్బోర్డ్ కంప్యూటర్కు వెళ్తాయి; అది సర్వో బస్కు పంపిస్తుంది. ఫోన్కు శరీరంతో వైర్డ్ విద్యుత్ కనెక్షన్ లేదు. వ్యక్తిని అనుసరించడం, లక్ష్యంవైపు చూడటానికి కెమెరా పరికరంపైనే గుర్తింపు, భంగిమ అంచనాను కూడా చేస్తుంది; కెమెరా, కదలిక డేటా ARCore స్థాన నిర్ధారణకు ఉపయోగపడుతుంది. తెరపై స్థితి, నియంత్రణలు కనిపిస్తాయి.
ప్రస్తుత అమరికలో మాటలతో పరస్పర చర్యకు మరో యంత్రం అవసరం. పత్రం ప్రకారం ఫోన్ మాటలను రికార్డు చేస్తుంది, బయటి ల్యాప్టాప్ వాక్య గుర్తింపు, భాషా మోడల్ను నడుపుతుంది, ఫోన్ సమాధానం చెబుతుంది. చిత్రీకరణ, మొబైల్ టెలిప్రెజెన్స్ సామర్థ్యాలుగా రచయితలు పేర్కొన్నా, నివేదించిన ప్రయోగాలు నడక, ఫోన్ యాప్పైనే దృష్టి పెట్టాయి.
బృందం ఏమి పరీక్షించింది
సర్వోల టార్క్ పరిమితులను పరిగణనలోకి తీసుకుని పరిశోధకులు సమతల నేల సిమ్యులేషన్లో నడక విధానాలకు శిక్షణ ఇచ్చారు. ఎడమ-కుడి ప్రతిబింబ ఉదాహరణలతో ఐదు శిక్షణ రన్లను, అవి లేని ఐదు రన్లతో పోల్చారు. వారి సిమ్యులేషన్ కొలతల్లో ప్రతిబింబ శిక్షణ వేగంగా నేర్చుకుని మరింత సమతుల్య నడకను ఇచ్చింది. ఆ గణాంకాలు రచయితల శిక్షణ అమరికను కొలుస్తాయి; నిజమైన పరిసరాల్లో నడక విశ్వసనీయతను కాదు.
నడవడం, వ్యక్తిని అనుసరించడం, బోర్లా పడిన స్థితి నుంచి లేవడం వంటి భౌతిక ప్రదర్శనలనూ పత్రం నివేదిస్తుంది. స్వతంత్ర క్షేత్ర పరీక్ష లేదా విస్తృత వినియోగానికి కొలిచిన విజయ శాతం ఇందులో లేదు.
యాప్ కోసం బృందం Honor 9, moto g 2025, Samsung Galaxy A16 5G, moto g 2024లను పరీక్షించింది. నాలుగింటిలోనూ ఇనర్షియల్ సెన్సింగ్, మోటార్ కమ్యూనికేషన్, నడక ఇన్ఫరెన్స్, పరికరంపైనే విజన్, మానవ పరస్పర చర్య పనిచేశాయని రచయితలు చెబుతున్నారు. అమెరికాలో ఆ పరికరానికి అవసరమైన Google సేవలు అందుబాటులో లేక Honor 9లో ARCore మ్యాపింగ్ పనిచేయలేదు. నాలుగు విజయవంతమైన యాప్ పరీక్షలు ప్రతి Android ఫోన్తో అనుకూలతను నిరూపించవు; పత్రం స్మార్ట్ఫోన్లను సాధారణంగా చర్చించినా ప్రస్తుత యాప్ Androidకే.
ఖర్చు, లభ్యతపై ఇంకా పరిమితులున్నాయి
పత్రంలోని పోలిక పట్టిక రోబోట్ హార్డ్వేర్ ఖర్చు సుమారు $400 అని చెబుతుంది; స్మార్ట్ఫోన్ మినహా. పూర్తిగా, స్వతంత్రంగా తనిఖీ చేసిన కొనుగోలు జాబితా లేదా నిర్మించేవారికి మొత్తం ఖర్చు ఇవ్వలేదు. పరీక్షించిన మూడు ప్రీపెయిడ్ ఫోన్లు 2026 సెప్టెంబరులో క్యారియర్-లాక్డ్ జాబితాల్లో సుమారు $50–$90కు కనిపించాయి; అవి పరిశోధకుల పరీక్షల ఉదాహరణలు మాత్రమే, ఫోన్ల సాధారణ ధర కాదు.
హార్డ్వేర్, సాఫ్ట్వేర్లను ఓపెన్ సోర్స్గా రచయితలు పేర్కొని, పాఠకులను ఒక ప్రాజెక్ట్ సైట్కు పంపించారు. మా మూలాల తనిఖీ సమయంలో ఆ సైట్ అందుబాటులో లేకపోవడంతో నిర్మాణ ఫైళ్లు ఉన్నాయా, పూర్తిగా ఉన్నాయా నిర్ధారించలేకపోయాం. PhoneBotకు చేతులు లేవు; నడక విధానాలు సమతల నేలపైనే శిక్షణ పొందాయి; తక్కువ టార్క్ సర్వోలు మోయగల బరువు, చురుకైన కదలికలను పరిమితం చేస్తాయని పత్రం చెబుతుంది. ఇది ప్రీప్రింట్లో వివరించిన పరిశోధన వేదిక మాత్రమే; అమ్మకపు రోబోట్ కాదు, పరీక్షించిన ప్రారంభకుల కిట్ కూడా కాదు. BIG CHANGE దీన్ని అసెంబుల్ చేయలేదు, నడపలేదు.
మూలాలు, మరింత చదవండి
- Hou, Wang, Koh, Hong, “PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones”, arXiv v1, 2026 అక్టోబర్ 6న సమర్పించారు. హార్డ్వేర్, నియంత్రణ నిర్మాణం, ఫోన్ పరీక్షలు, రచయితలు నివేదించిన ప్రదర్శనలు, ఖర్చు అంచనా, పేర్కొన్న పరిమితులకు ప్రధాన మూలం. ఫలితాలు ప్రీప్రింట్లో రచయితలు నివేదించినవి; BIG CHANGE వాటిని పునరావృతం చేయలేదు.
- Ingrid Fadelli, “PhoneBot gives old smartphones a new job on two legs”, TechXplore, 2026 అక్టోబర్ 8. ప్రచురణ సందర్భం కోసం ఉపయోగించిన స్వతంత్ర కథనం. వ్యవస్థ, పరీక్షల వివరణ అదే పరిశోధనపై ఆధారపడింది; అందువల్ల ఇది స్వతంత్ర పునరావృతం కాదు.