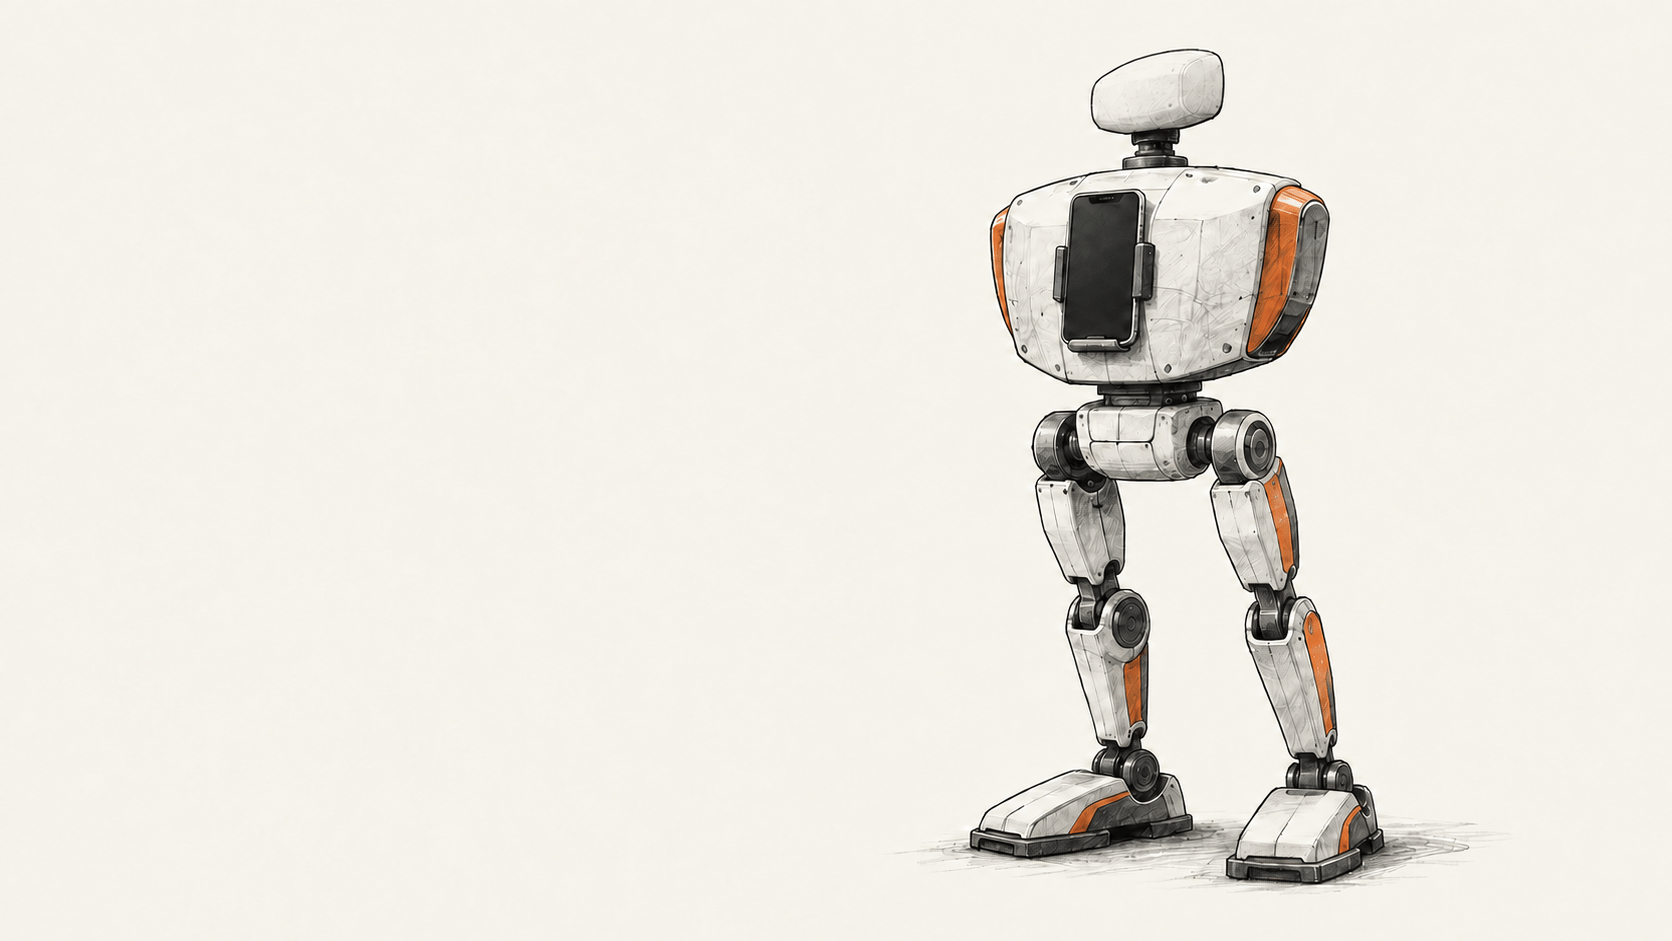
Jedan preprint objavljen 6. oktobra opisuje PhoneBot, humanoidni istraživački prototip visok 48 centimetara, sa pametnim telefonom u trupu. Telefon obezbeđuje kameru, senzore kretanja, bežičnu vezu i računanje potrebno za kontrolu hoda. Istraživači sa UCLA ipak su napravili motorizovano telo i zaseban elektronski put koji pretvara komande telefona u pokrete zglobova.
Najveća promena
- Šta se promenilo: Istraživači su koristili komercijalni Android telefon kao glavni računar i skup senzora robota koji hoda. Rad navodi testove na četiri telefona, uključujući model iz 2017, dok su noge i kontroler motora i dalje namenski hardver.
- Zašto je važno: Za nastavnike robotike i istraživače, ponovna upotreba telefona mogla bi da smanji broj zasebnih ploča i senzora koje treba povezati. Procena hardvera tima od oko 400 dolara ne uključuje telefon, a njihove prijavljene demonstracije ovde nisu nezavisno ponovljene.
- Šta treba pratiti: Mogućnost reprodukcije platforme zavisi od dostupnosti datoteka za izradu i ponovljivih rezultata izvan treniranja na ravnom terenu. Autori kao sadašnja ograničenja navode i ograničen obrtni moment motora, odsustvo ruku i potrebu za spoljnim laptopom za dijalog.
Šta telefon kontroliše
PhoneBot ima 13 pokretnih zglobova: po šest u svakoj nozi i jedan koji okreće telefon postavljen na trup. Svi koriste servomotore DYNAMIXEL XL430-W250-T. U radu je navedena cena od 23,90 dolara po komadu, što ih čini glavnim izričito navedenim troškom hardvera. Sastavljeni prototip teži 1,8 kilograma, uključujući telefon, elektroniku i bateriju.
Android aplikacija čita inercijalni senzor telefona i prima povratne podatke iz zglobova. Naučena politika kretanja, pokrenuta na telefonu kroz TensorFlow Lite, izračunava ciljne položaje zglobova. Ti ciljevi preko Wi-Fi veze i UDP-a stižu do malog ugrađenog računara, koji ih prosleđuje magistrali servomotora. Telefon nema žičanu električnu vezu sa telom. Njegova kamera podržava i detekciju i procenu položaja na uređaju radi praćenja osobe i usmeravanja pogleda; podaci kamere i kretanja ulaze u ARCore lokalizaciju. Ekran prikazuje status i kontrole.
Govorna interakcija u sadašnjoj postavci zahteva još jednu mašinu. Prema radu, telefon snima govor, spoljni laptop pokreće prepoznavanje govora i jezički model, a telefon izgovara odgovor. Autori navode snimanje i mobilnu teleprisutnost kao mogućnosti, ali prijavljeni eksperimenti usmereni su na kretanje i aplikaciju za telefon.
Šta je tim testirao
Istraživači su trenirali politike hoda u simulaciji na ravnom terenu, uz uvažavanje ograničenja obrtnog momenta servomotora. Uporedili su pet treninga sa preslikanim primerima levo-desno i pet bez njih. Prema njihovim simulacionim merenjima, preslikani trening brže je učio i davao uravnoteženiji hod. Te brojke mere postavku treniranja autora, a ne pouzdanost hoda u stvarnim okruženjima.
Rad takođe prijavljuje fizičke demonstracije hoda, praćenja osobe i ustajanja iz položaja licem nadole. Ne daje nezavisno terensko ispitivanje niti izmerenu stopu uspeha za široku primenu.
Za aplikaciju je tim testirao Honor 9, moto g 2025, Samsung Galaxy A16 5G i moto g 2024. Autori navode da su sva četiri pokretala inercijalno merenje, komunikaciju sa motorima, zaključivanje o kretanju, vizuelnu obradu na uređaju i interakciju sa ljudima. ARCore mapiranje nije bilo dostupno na Honor-u 9 jer potrebne Google usluge nisu bile dostupne na tom uređaju u SAD. Četiri uspešna testa ne dokazuju kompatibilnost sa svim Android telefonima; sadašnja aplikacija je za Android, iako rad govori o pametnim telefonima uopšte.
Troškovi i dostupnost zahtevaju ogradu
Uporedna tabela u radu procenjuje hardver robota na približno 400 dolara bez pametnog telefona. Ne daje potpunu, nezavisno proverenu listu za kupovinu niti ukupan trošak za osobu koja bi ga napravila. Tri testirana prepaid telefona bila su u septembru 2026. navedena u ponudama zaključanim za operatera, po ceni od oko 50 do 90 dolara; to su primeri iz testova istraživača, a ne univerzalna cena telefona.
Autori hardver i softver nazivaju otvorenim kodom i upućuju čitaoce na sajt projekta. Taj sajt nije bio dostupan tokom naše provere izvora, pa nismo mogli da potvrdimo dostupnost ni potpunost datoteka za izradu. PhoneBot nema ruke; politike hoda trenirane su na ravnom terenu; a prema radu, servomotori malog obrtnog momenta ograničavaju nosivost i dinamičko kretanje. Reč je o istraživačkoj platformi opisanoj u preprintu, a ne o robotu za prodaju ili isprobanom početničkom kompletu. BIG CHANGE ga nije sastavljao ni upravljao njime.
Izvori i dodatna literatura
- Hou, Wang, Koh i Hong, „PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones“, arXiv v1, predat 6. oktobra 2026. Primarni izvor za hardver, arhitekturu kontrole, testove telefona, demonstracije koje su prijavili autori, procenu troškova i navedena ograničenja. Rezultati su izveštaji autora u preprintu; BIG CHANGE ih nije ponovio.
- Ingrid Fadelli, „PhoneBot gives old smartphones a new job on two legs“, TechXplore, 8. oktobar 2026. Nezavisno izveštavanje korišćeno za kontekst objave. Opis sistema i testova oslanja se na isto istraživanje, pa nije nezavisna replikacija.