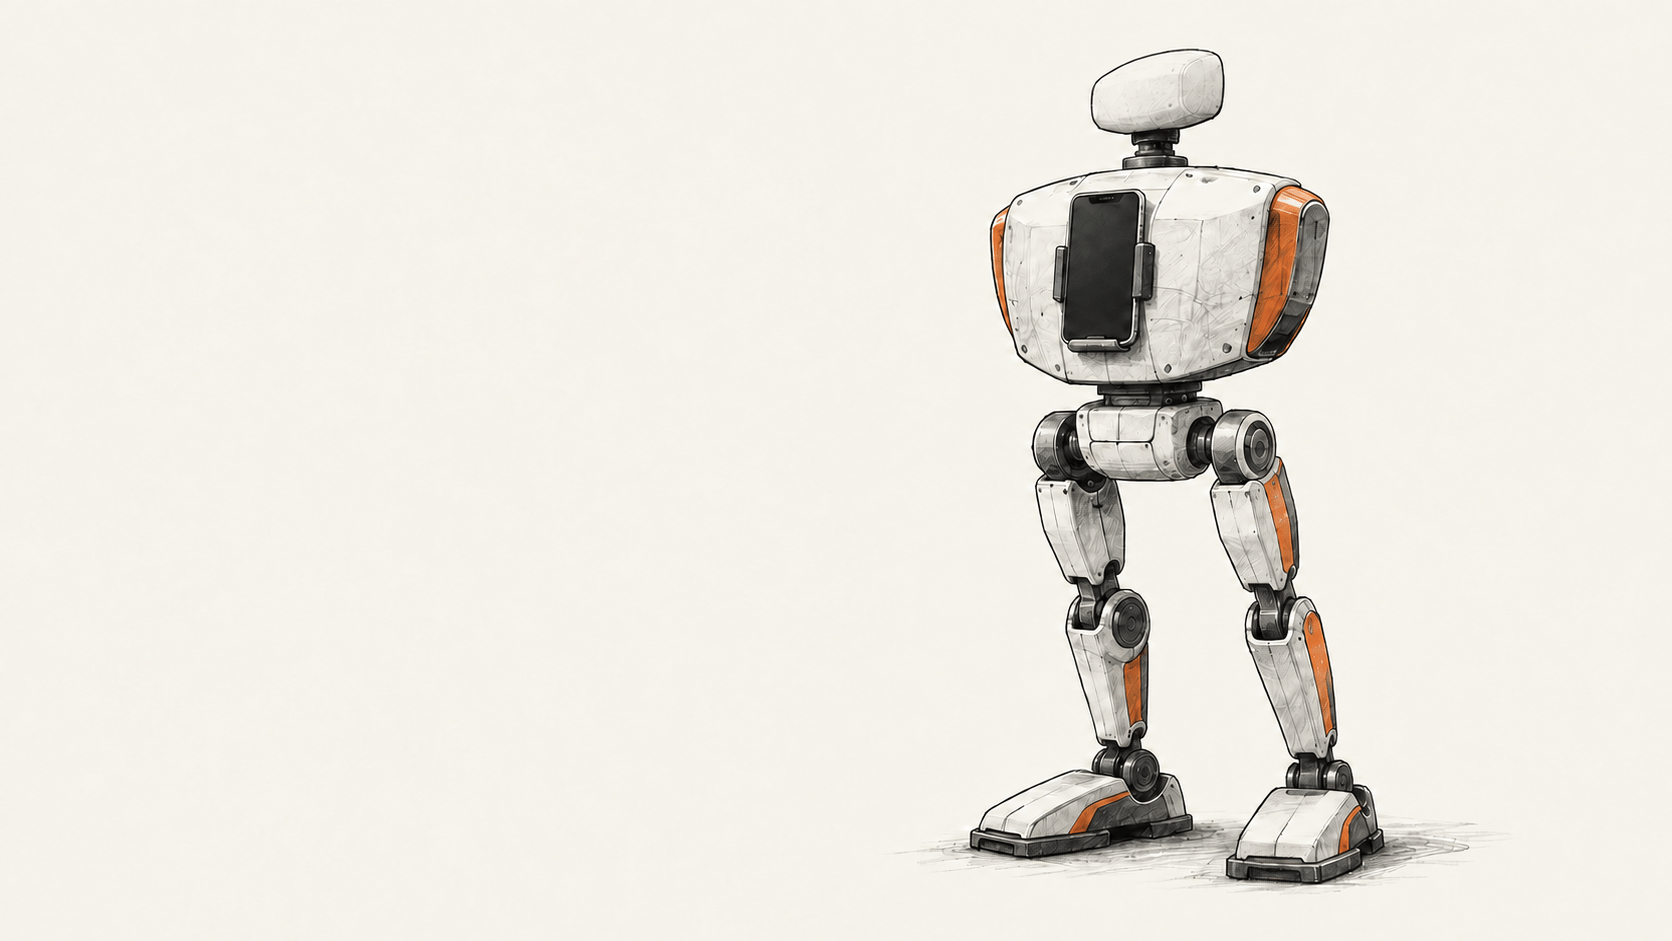
Један препринт објављен 6. октобра описује PhoneBot, хуманоидни истраживачки прототип висок 48 центиметара, са паметним телефоном у трупу. Телефон обезбеђује камеру, сензоре покрета, бежичну везу и рачунарску снагу за контролу хода. Истраживачи са UCLA ипак су направили моторизовано тело и засебан електронски пут који претвара команде телефона у покрете зглобова.
Највећа промена
- Шта се променило: Истраживачи су користили комерцијални Android телефон као главни рачунар и скуп сензора робота који хода. Рад наводи тестове на четири телефона, укључујући модел из 2017, док су ноге и контролер мотора и даље наменски хардвер.
- Зашто је важно: За наставнике роботике и истраживаче, поновна употреба телефона могла би да смањи број засебних плоча и сензора које треба интегрисати. Процена хардвера тима од око 400 долара не укључује телефон, а њихове пријављене демонстрације овде нису независно поновљене.
- Шта треба пратити: Могућност репродукције платформе зависи од доступности датотека за израду и поновљивих резултата изван тренирања на равном терену. Аутори као садашња ограничења наводе и ограничен обртни момент мотора, одсуство руку и потребу за спољним лаптопом за дијалог.
Шта телефон контролише
PhoneBot има 13 покретних зглобова: по шест у свакој нози и један који окреће телефон постављен на труп. Сви користе сервомоторе DYNAMIXEL XL430-W250-T. У раду је наведена цена од 23,90 долара по комаду, што их чини главним изричито наведеним трошком хардвера. Састављени прототип тежи 1,8 килограма, укључујући телефон, електронику и батерију.
Android апликација чита инерцијални сензор телефона и прима повратне податке из зглобова. Научена политика кретања, покренута на телефону кроз TensorFlow Lite, израчунава циљне положаје зглобова. Ти циљеви преко Wi-Fi везе и UDP-а стижу до малог уграђеног рачунара, који их прослеђује на серво магистралу. Телефон нема жичану електричну везу са телом. Камера такође подржава детекцију и процену позе на уређају ради праћења особе и усмеравања погледа; подаци камере и покрета улазе у ARCore локализацију. Екран приказује статус и контроле.
За говорну интеракцију у тренутном склопу потребна је друга машина. Према раду, телефон снима говор, спољни лаптоп покреће препознавање говора и језички модел, а телефон изговара одговор. Аутори наводе снимање видеа и мобилну телеприсутност као могућности, али се пријављени експерименти усредсређују на кретање и апликацију телефона.
Шта је тим тестирао
Истраживачи су тренирали политике ходања у симулацији на равном терену, узимајући у обзир ограничења обртног момента сервомотора. Упоредили су пет тренинга са пресликаним примерима леве и десне стране са пет тренинга без њих. У њиховим симулационим мерењима, пресликани тренинг је брже учио и давао уравнотеженији ход. Те бројке мере поставку тренирања аутора, а не поузданост ходања у стварним окружењима.
Рад такође наводи физичке демонстрације ходања, праћења особе и устајања из положаја лицем надоле. Не пружа независно теренско испитивање нити измерену стопу успеха за широку примену.
За апликацију, тим је тестирао Honor 9, moto g 2025, Samsung Galaxy A16 5G и moto g 2024. Аутори кажу да су сва четири покретала инерцијално мерење, комуникацију са моторима, закључивање о кретању, вид на уређају и интеракцију са људима. ARCore мапирање није било доступно на Honor 9 јер потребне Google услуге нису биле доступне за тај уређај у САД. Четири успешна теста апликације не доказују компатибилност са сваким Android телефоном; тренутна апликација је за Android, иако рад уопштено говори о паметним телефонима.
Трошкови и доступност и даље имају ограничења
Упоредна табела у раду процењује хардвер робота на приближно 400 долара без паметног телефона. Не даје потпуну, независно проверену листу за куповину нити укупан трошак за особу која би га направила. Три тестирана prepaid телефона била су у септембру 2026. наведена у понудама закључаним за оператера, по цени од око 50 до 90 долара; то су примери из тестова истраживача, а не универзална цена телефона.
Аутори хардвер и софтвер називају отвореним кодом и упућују читаоце на сајт пројекта. Тај сајт није био доступан током наше провере извора, па нисмо могли да проверимо доступност или потпуност датотека за израду. PhoneBot нема руке; политике ходања су трениране на равном терену; а рад наводи да сервомотори са малим обртним моментом ограничавају носивост и динамичке покрете. Реч је о истраживачкој платформи описаној у препринту, а не о комерцијалном роботу или тестираном почетничком комплету. BIG CHANGE није направио нити управљао њиме.
Извори и додатна литература
- Hou, Wang, Koh и Hong, “PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones”, arXiv v1, предат 6. октобра 2026. Главни извор за хардвер, архитектуру контроле, тестове телефона, демонстрације које су пријавили аутори, процену трошкова и наведена ограничења. Резултати су извештаји аутора у препринту; BIG CHANGE их није поновио.
- Ingrid Fadelli, “PhoneBot gives old smartphones a new job on two legs”, TechXplore, 8. октобра 2026. Независно извештавање коришћено за контекст објаве. Његов опис система и тестова заснива се на истом истраживању, па није независна репликација.