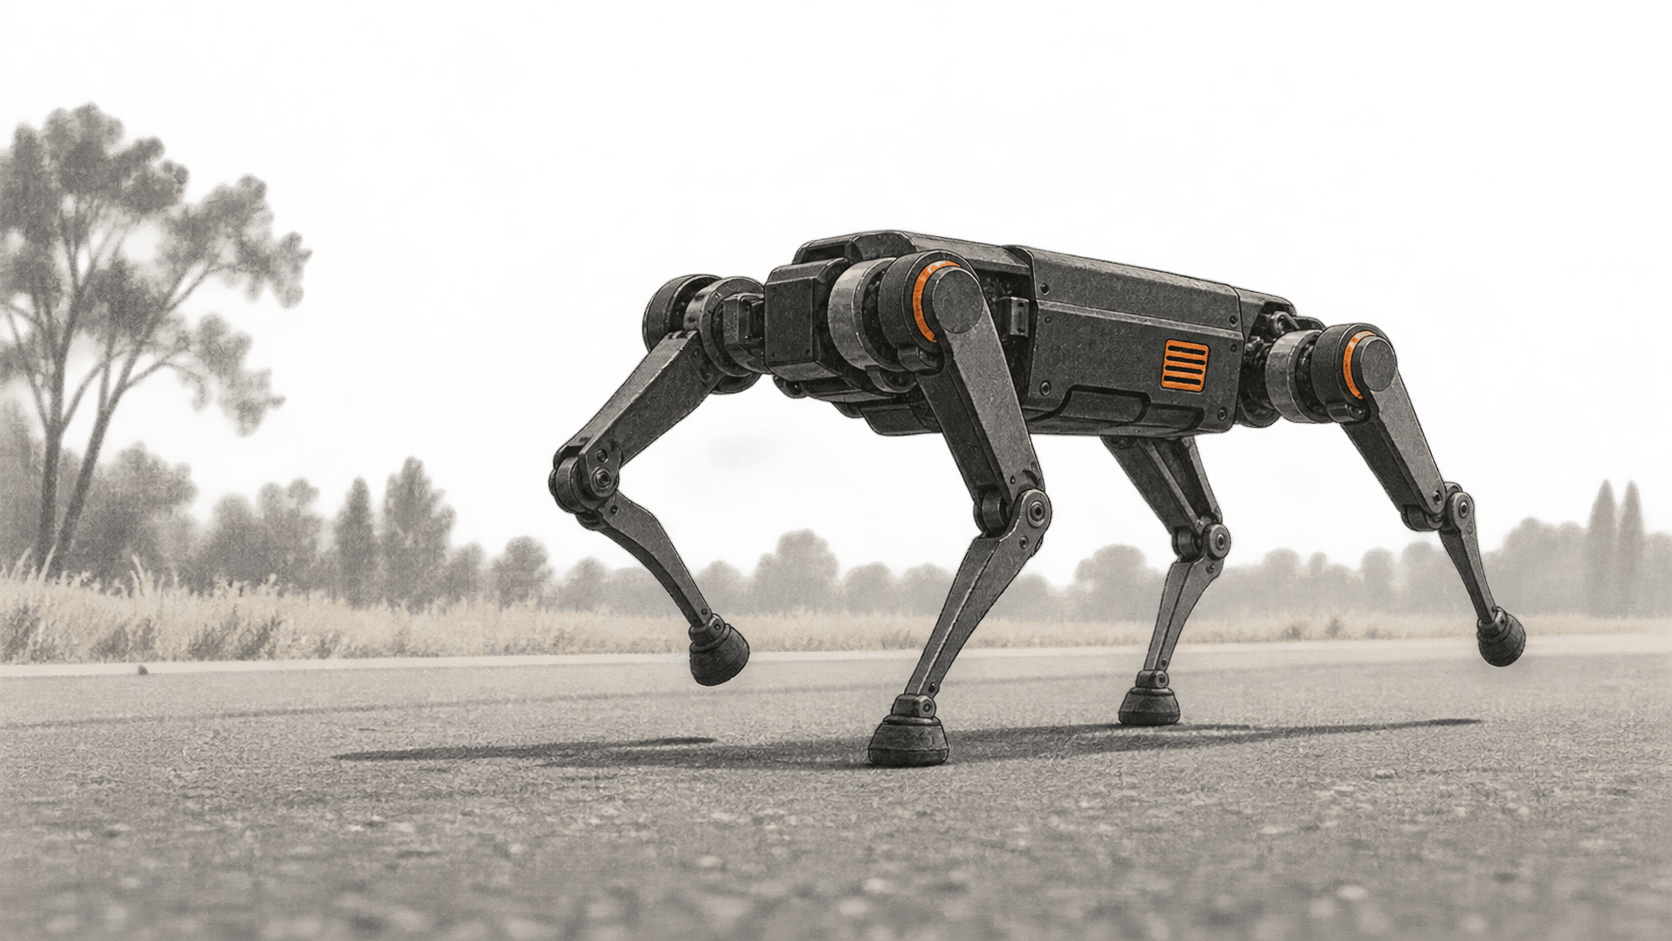
KAISTs vierbeiniger Roboter RAIBO2 beendete in Südkorea einen Straßenmarathon über 42,195 Kilometer, und zwar im November 2024. Mit einer Akkuladung benötigte er 4 Stunden, 19 Minuten und 52 Sekunden. Eine neue am 23. September 2026 veröffentlichte Studie in Nature erklärt, wie die Entwickler Beine, Motorelektronik und einen erlernten Gang gemeinsam gestalteten, um Energieverluste zu verringern.
Die große Veränderung
- Was sich geändert hat: Ein begutachteter Forschungsbericht stellt nun einen langen Lauf im Freien neben ein Energiemodell für den gesamten vierbeinigen Roboter. Damit erhalten Entwickler mehr als eine reine Distanzangabe zur Prüfung: Sie können nachvollziehen, wie Motorwärme, Gelenkreibung und Stöße beim Auftreten um dieselbe Akkuladung konkurrieren.
- Warum das wichtig ist: Die Reichweite begrenzt, wie lange ein mobiler Roboter ohne Aufladen arbeiten kann. RAIBO2 zeigt einen möglichen Weg zu größerer Reichweite: Gelenke und Gangsteuerung werden gemeinsam entwickelt. Beim Marathon wurde jedoch kein Liefer- oder Inspektionseinsatz getestet.
- Worauf zu achten ist: Für künftige Vergleiche von Vierbeinern ist die zurückgelegte Strecke bei genau festgelegtem Akku, Tempo, Weg und Nutzlast entscheidend. In der Vergleichstabelle des Teams stehen Messwerte neben Schätzungen. Eine hohe Reichweitenangabe allein belegt daher nicht, wie ein anderer Roboter dieselbe Aufgabe bewältigen würde.
Das Marathonegebnis und seine Grenzen
Die Nature-Studie gibt für RAIBO2 einen spezifischen Transportenergieaufwand von 0,25 an. Diese Kennzahl setzt den Energieverbrauch ins Verhältnis zu Gewicht und zurückgelegter Strecke. Im Abstract wird der Wert mit einem Referenzwert von 0,37 für Menschen verglichen. Außerdem heißt es, der Roboter lege pro Ladung mehr als die dreifache Strecke bestehender Vierbeiner im Vergleich der Autoren zurück. Das sind Berechnungen der Autoren mit ihrer Vergleichsgruppe, keine allgemeingültige Rangliste identischer Einsätze im Gelände.
Der Lauf fand laut Mitteilung von KAIST vom 17. November 2024 auf der Strecke des 22. Sangju-Marathons für getrocknete Kakis statt. KAIST beschrieb zwei Anstiege von jeweils etwa 50 Metern nahe Kilometer 14 und 28. Eine frühere Mitteilung von KAIST berichtete, dass ein erster Wettkampfversuch des Teams im September 2024 nach 37 Kilometern wegen eines leeren Akkus endete. Dem Zieleinlauf im November waren somit ein gescheiterter Versuch und Änderungen am Design, darunter ein größerer Akku, vorausgegangen.
Der Marathon zeigte anhaltende Fortbewegung im Umfeld von Läufern auf einer Straßenstrecke. KAIST erklärte 2024, autonome Navigation sei ein nächster Forschungsschritt. Bei einem gemeldeten Test auf dem Campus folgte der Roboter einer GPS-Route. Das belegt jedoch weder, dass er seinen Weg selbst auswählte, noch, dass er während des Marathons Liefer- oder Patrouillenaufgaben bewältigte.
Energie bei jedem Schritt sparen
Die Autoren beschreiben eine miteinander verknüpfte Konstruktionsaufgabe. Gelenkmotoren verbrauchen Strom, um den Körper aufrecht zu halten. Beinbewegungen erzeugen zudem Reibung, und bei jedem Auftreten kann Energie verloren gehen. Eine Stand- oder Beinkonstruktion, die den einen Verlust verringert, kann einen anderen erhöhen. Der öffentlich zugängliche Forschungs-Preprint beschreibt ein leichtes Bein, eine Übersetzung mit niedrigem Untersetzungsverhältnis und eine Motorsteuerung, die elektrische Widerstands- und Schaltverluste verringern soll. Das Nature-Abstract nennt dieselben drei Entwicklungsbereiche: Mechanik, Motorelektronik und Fortbewegungssteuerung.
Die Gangsteuerung wurde mit bestärkendem Lernen in einer Simulation trainiert. Laut Preprint umfassten die Belohnungskriterien, den Fuß kurz vor dem Aufsetzen abzubremsen und den Strombedarf der Motoren zu senken. Damit sollen Aufprallverluste und Motorerwärmung verringert werden. KAIST zufolge können die Gelenke bei Abstiegen außerdem einen Teil der Energie zurückgewinnen. Keine dieser Maßnahmen erklärt allein die Marathondistanz; der berichtete Fortschritt ergibt sich aus der Abstimmung des Roboters als Gesamtsystem.
Was der Reichweitenvergleich aussagt
Die ergänzende Vergleichstabelle der endgültigen Studie führt RAIBO2 mit 43 Kilogramm, einem Akku mit 1.447 Wattstunden und einer berechneten Reichweite von etwa 52 Kilometern auf. In der Tabelle ist diese Reichweite eine Hochrechnung; der Marathon über 42,195 Kilometer ist die vom Forschungsbericht dokumentierte Strecke im Freien. Auch die Angaben zu mehreren anderen Robotern beruhen auf Schätzungen oder Herstellerdaten. Im älteren öffentlichen Preprint standen andere Akku- und Reichweitenwerte; sie sollten nicht anstelle der endgültigen Ergänzungstabelle verwendet werden.
Dieselbe Unterscheidung gilt für mögliche Einsatzgebiete. Ein langer Lauf auf einer überwiegend straßenbasierten Strecke sagt konkret etwas über Ausdauer und die technischen Entscheidungen des Teams aus. Fragen zu Nutzlast, wiederholten Schichten, Navigation ohne vorgegebene Route, Wartung und schwierigem Gelände müssen gesondert getestet werden. KAISTs Pläne für Navigation und Katastrophengebiete sind Forschungsziele, keine Ergebnisse dieses Marathons.
Quellen und weiterführende Informationen
- Lee und Kollegen, Nature, 23. September 2026. Das zugängliche Abstract des begutachteten Artikels belegt die Zielzeit, den Lauf mit einer Akkuladung, den Transportenergieaufwand und die dreiteilige Beschreibung des Designs. Auf der öffentlichen Verlagsseite waren Abstract, Bildunterschriften und Ergänzungsmaterial abrufbar; der Haupttext war bei der Prüfung am 24. September 2026 nur im Abonnement zugänglich.
- Nature Ergänzende Vergleichsdaten, September 2026. Die herunterladbare Tabelle enthält Robotergewicht, Akkukapazität, geschätzte Reichweite und Vergleichswerte. Sie unterscheidet Ausgangsdaten von Schätzungen; der Reichweitenwert von RAIBO2 ist berechnet und kein zweiter Lauf im Freien.
- KAIST, 17. November 2024. Der zeitgenössische Bericht der Hochschule nennt Marathondistanz, Zeit, Strecke und Steigungen. Autonome Navigation bezeichnet er als späteres Forschungsvorhaben. Da KAIST den Roboter entwickelt hat, sind Aussagen zu seiner praktischen Einsatzreife als Einschätzung des Teams einzuordnen.
- KAIST, 15. November 2024. Der Bericht vor dem Wettkampf schildert den erfolglosen Versuch im September, Änderungen am Akku und eine GPS-gesteuerte Campusfahrt. Die Distanz und Reichweitenprognosen auf dem Campus beziehen sich auf andere Tests als den Marathon im November.
- Lee und Kollegen, Research-Square-Preprint, 2025. Das vollständige öffentliche Manuskript erläutert Hardware und Methoden des bestärkenden Lernens. Es erschien vor der endgültigen Nature-Fassung und enthält andere Akku- und prognostizierte Reichweitenwerte; für diese Angaben sind hier der endgültige Artikel und sein Ergänzungsmaterial maßgeblich.