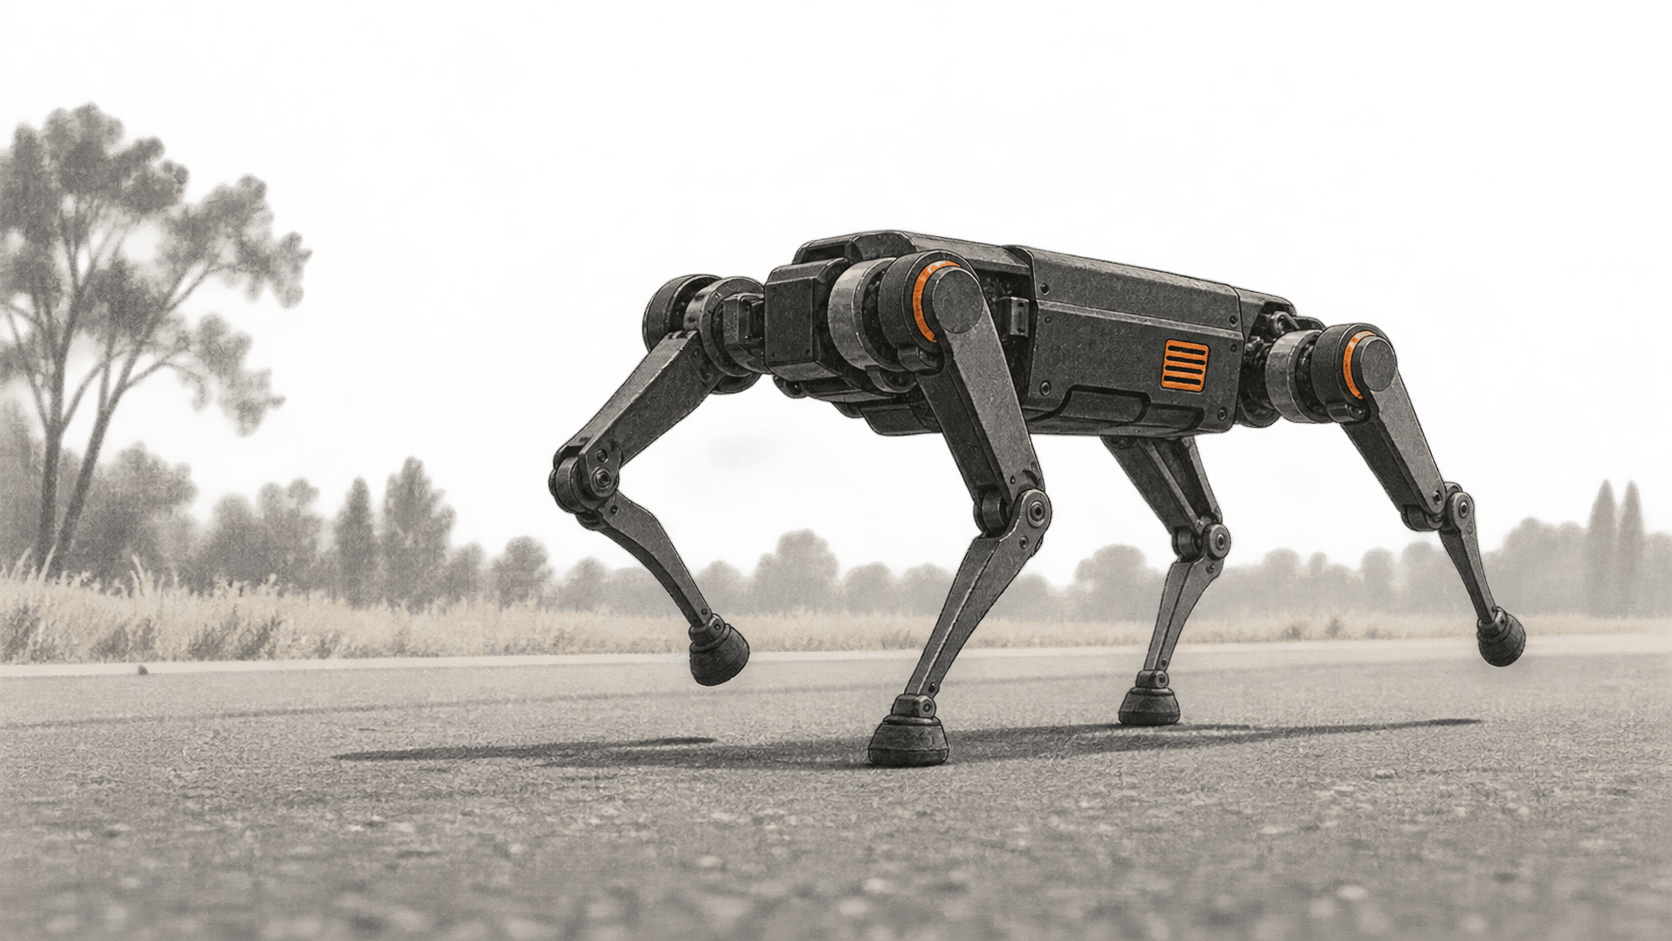
KAISTचा चार पायांचा RAIBO2 दक्षिण कोरियात ४२.१९५ किलोमीटरची रस्त्यावरील मॅरेथॉन नोव्हेंबर २०२४मध्ये एका बॅटरी चार्जवर ४ तास, १९ मिनिटे आणि ५२ सेकंदांत पूर्ण केली. नवी बाब म्हणजे २३ सप्टेंबर २०२६ रोजी प्रसिद्ध झालेला Nature मधील संशोधनलेख. ऊर्जेची हानी कमी करण्यासाठी रोबोटचे पाय, मोटरची इलेक्ट्रॉनिक यंत्रणा आणि शिकवलेली चालण्याची पद्धत यांवर एकत्रितपणे कसे काम केले, हे त्यात स्पष्ट केले आहे.
मोठा बदल
- काय बदलले: संपूर्ण चारपायी रोबोटच्या ऊर्जेच्या हानीचे प्रारूप आणि दीर्घ मैदानी धाव यांचा एकत्रित आढावा आता समकक्ष-परीक्षित संशोधनात उपलब्ध आहे. केवळ अंतराच्या दाव्यापेक्षा अधिक तपशील रोबोट डिझाइन करणाऱ्यांना तपासता येतील: मोटरची उष्णता, सांध्यांतील घर्षण आणि पाय आदळल्यावर होणारे धक्के—हे सगळे एका बॅटरी चार्जसाठी कसे स्पर्धा करतात.
- हे का महत्त्वाचे: चार्जिंगपासून दूर काम करताना मोबाइल रोबोट किती काळ चालू शकतो, यावर त्याची कार्यमर्यादा ठरते. सांध्यांची रचना आणि चाल नियंत्रण एकत्र डिझाइन करून ही मर्यादा वाढवण्याचा एक मार्ग RAIBO2 दाखवतो; मात्र या मॅरेथॉनमध्ये वितरण किंवा तपासणीचे काम करून पाहिलेले नाही.
- कशाकडे लक्ष द्यावे: भविष्यातील चारपायी रोबोटांची उपयुक्त तुलना करायची असेल, तर ठरावीक बॅटरी, वेग, मार्ग आणि भाराखाली कापलेले अंतर पाहावे लागेल. संशोधकांच्या तुलना-स्प्रेडशीटमध्ये मोजलेली आणि अंदाजित आकडेवारी मिसळलेली आहे. त्यामुळे केवळ ठळकपणे सांगितलेली कार्यमर्यादा पाहून दुसरा रोबोट तेच काम कसा करेल, हे ठरू शकत नाही.
मॅरेथॉनचा निकाल आणि त्याच्या मर्यादा
Nature मधील संशोधनलेख RAIBO2 साठी ०.२५ इतका वाहतुकीचा एकूण ऊर्जा खर्च (cost of transport) नोंदवतो. या मापनात वापरलेली ऊर्जा रोबोटचे वजन आणि प्रवास केलेले अंतर यांच्या संदर्भात मोजली जाते. सारांशात हा आकडा मानवांसाठीच्या ०.३७ या संदर्भमूल्याशी तुलना केला आहे. लेखकांच्या तुलनेसाठी निवडलेल्या रोबोटांच्या तुलनेत हा रोबोट एका चार्जवर तिपटीहून अधिक अंतर जातो, असेही त्यात म्हटले आहे. हे लेखकांचे गणित आणि त्यांची तुलना-संच आहे; समान क्षेत्रीय कामांतील सर्व रोबोटांची सार्वत्रिक क्रमवारी नव्हे.
KAISTच्या १७ नोव्हेंबर २०२४ च्या प्रसिद्धीपत्रकानुसार हा निकाल २२व्या साङ्जू वाळवलेल्या पर्सिमन मॅरेथॉन मार्गावर नोंदला गेला. सुमारे ५० मीटर उंचीचे दोन चढ १४ आणि २८ किलोमीटरजवळ होते, असे KAISTने सांगितले. KAISTच्या आधीच्या प्रसिद्धीपत्रकात सप्टेंबर २०२४ मधील संघाचा पहिला शर्यत-प्रयत्न बॅटरी संपल्याने ३७ किलोमीटरवर थांबल्याचे म्हटले होते. त्यामुळे नोव्हेंबरमधील यशस्वी पूर्णता अयशस्वी प्रयत्नानंतर आणि मोठ्या बॅटरीसह केलेल्या रचनात्मक बदलांनंतर मिळाली.
मॅरेथॉनमध्ये रस्त्यावरील मार्गावर धावपटूंसोबत सातत्याने चालण्याची क्षमता दिसली. स्वायत्त मार्गदर्शन जोडणे हे पुढील काम असल्याचे KAISTने २०२४ मध्ये सांगितले होते. कॅम्पसमधील चाचणीत GPSने दाखवलेल्या मार्गावर रोबोट गेला; पण त्यावरून त्याने स्वतः मार्ग निवडला किंवा मॅरेथॉनदरम्यान वितरण व गस्त घालण्याची कामे केली, असे सिद्ध होत नाही.
प्रत्येक पावलात ऊर्जा वाचवणे
लेखक या रचनात्मक आव्हानांचा परस्परसंबंध स्पष्ट करतात. सांध्यांतील मोटर शरीराचा भार पेलण्यासाठी वीज वापरतात. पाय हलवल्याने घर्षण निर्माण होते, तर प्रत्येक पाऊल जमिनीवर पडल्यावर धक्का बसून ऊर्जा खर्च होऊ शकते. एका प्रकारची हानी कमी करणारी उभे राहण्याची किंवा पायांची रचना दुसरी हानी वाढवू शकते. सार्वजनिकरीत्या उपलब्ध संशोधनपूर्व लेखात हलका पाय, कमी गिअर-गुणोत्तराचे ट्रान्समिशन आणि विद्युत प्रतिरोध व स्विचिंगमधील हानी कमी करण्यासाठी बनवलेले मोटर-ड्रायव्हिंग सर्किट यांचे वर्णन आहे. Natureचा सारांश याच तीन रचनात्मक क्षेत्रांचा उल्लेख करतो: यांत्रिक भाग, मोटरची इलेक्ट्रॉनिक यंत्रणा आणि चालण्याचे नियंत्रण.
चाल नियंत्रकाला सिम्युलेशनमध्ये बळकटीकरण-अध्ययनाद्वारे प्रशिक्षण दिले गेले. संशोधनपूर्व लेखानुसार, पाय जमिनीला टेकण्यापूर्वी त्याचा वेग कमी करणे आणि मोटरमधील विद्युत प्रवाहाची मागणी कमी करणे, अशी उद्दिष्टे प्रशिक्षणात होती. या उपायांनी धक्क्यांमधील ऊर्जा-हानी आणि मोटरचे तापणे कमी करण्याचा प्रयत्न केला. उतारावर सांधे काही ऊर्जा परत मिळवू शकतात, असेही KAISTने म्हटले. यांपैकी एकही उपाय स्वतंत्रपणे मॅरेथॉनचे अंतर स्पष्ट करत नाही; नोंदवलेली सुधारणा संपूर्ण यंत्रणा एकत्र जुळवून साधली.
कार्यक्षेत्राच्या तुलनेतून काय समजू शकते
अंतिम संशोधनलेखातील पूरक तुलना-स्प्रेडशीटमध्ये RAIBO2 चे वजन ४३ किलोग्रॅम आणि बॅटरी क्षमता १,४४७ वॅट-तास दिली आहे; त्यानुसार गणिती अंदाजाने त्याची कार्यमर्यादा सुमारे ५२ किलोमीटर ठरते. तक्त्यातील हा अंदाज आहे; अभ्यासाने बाहेर पूर्ण केल्याचे दस्तऐवजीकरण केलेले अंतर ४२.१९५ किलोमीटरची शर्यत आहे. इतर अनेक रोबोटांच्या नोंदीही अंदाजांवर किंवा उत्पादकांच्या तपशिलांवर आधारित आहेत. जुन्या सार्वजनिक संशोधनपूर्व लेखात बॅटरी आणि अंदाजित कार्यमर्यादेचे आकडे वेगळे होते; ते अंतिम पूरक तक्त्यातील आकड्यांच्या जागी वापरू नयेत.
संभाव्य वापरांबाबतही हाच फरक लागू होतो. मुख्यतः रस्त्यावरील मार्गावरची दीर्घ धाव सहनशक्ती आणि संघाने निवडलेल्या अभियांत्रिकी उपायांबद्दल ठोस माहिती देते. भार वाहणे, सलग अनेक पाळ्यांत काम करणे, पूर्वनियोजित नसलेल्या मार्गावर नेव्हिगेशन, देखभाल आणि अवघड भूभाग या प्रश्नांची उत्तरे स्वतंत्र चाचण्यांतून मिळतील. नेव्हिगेशन आणि आपत्तीग्रस्त भागांतील कामाबाबत KAISTने सांगितलेल्या योजना ही संशोधनाची उद्दिष्टे आहेत; या मॅरेथॉनचे निष्कर्ष नाहीत.
स्रोत आणि पुढील वाचन
- ली आणि सहलेखकांचा Nature मधील २३ सप्टेंबर २०२६ चा लेख. समकक्ष-परीक्षित लेखाच्या उपलब्ध सारांशातून मॅरेथॉन पूर्ण केल्याची वेळ, एका चार्जवरचा निकाल, वाहतुकीचा ऊर्जा खर्च आणि तीन भागांची रचनात्मक पद्धत समजते. प्रकाशकाच्या सार्वजनिक पृष्ठावर सारांश, आकृत्यांची शीर्षके आणि पूरक दुवे उपलब्ध होते; २४ सप्टेंबर २०२६ रोजी तपासताना मुख्य मजकूरासाठी सदस्यता आवश्यक होती.
- Nature चे सप्टेंबर २०२६ मधील पूरक तुलना-डेटा. डाउनलोड करता येणाऱ्या स्प्रेडशीटमध्ये रोबोटचे वजन, बॅटरी क्षमता, अंदाजित कार्यमर्यादा आणि तुलनेचे इनपुट दिले आहेत. स्रोतांतील मूल्ये आणि अंदाज यांत फरक दाखवला आहे; RAIBO2 ची कार्यमर्यादा मोजलेली नसून गणिती अंदाज आहे.
- KAIST, १७ नोव्हेंबर २०२४. संस्थेच्या त्या वेळच्या वृत्तांतात मॅरेथॉनचे अंतर, वेळ आणि मार्ग दिला आहे; स्वायत्त मार्गदर्शन हे पुढील काम असल्याचेही म्हटले आहे. रोबोट KAISTने विकसित केल्यामुळे प्रत्यक्ष वापरासाठीची तयारी हा संघाचा दावा म्हणूनच घ्यावा.
- KAIST, १५ नोव्हेंबर २०२४. शर्यतीपूर्व वृत्तांतात सप्टेंबरमधील अयशस्वी प्रयत्न, बॅटरीतील बदल आणि GPSच्या मार्गदर्शनाखालील कॅम्पस चाचणी यांचा उल्लेख आहे. कॅम्पसचे अंतर आणि कार्यमर्यादेचे अंदाज हे नोव्हेंबरच्या मॅरेथॉनपेक्षा वेगळे प्रयोग आहेत.
- ली आणि सहलेखक, Research Square संशोधनपूर्व लेख, २०२५. संपूर्ण सार्वजनिक हस्तलिखितात हार्डवेअर आणि बळकटीकरण-अध्ययनाच्या पद्धती स्पष्ट केल्या आहेत. तो अंतिम Nature लेखापूर्वीचा असून त्यात बॅटरी आणि अंदाजित कार्यमर्यादेचे वेगळे आकडे आहेत; येथे त्या दाव्यांसाठी अंतिम लेख आणि पूरक तक्त्यातील आकडे वापरले आहेत.