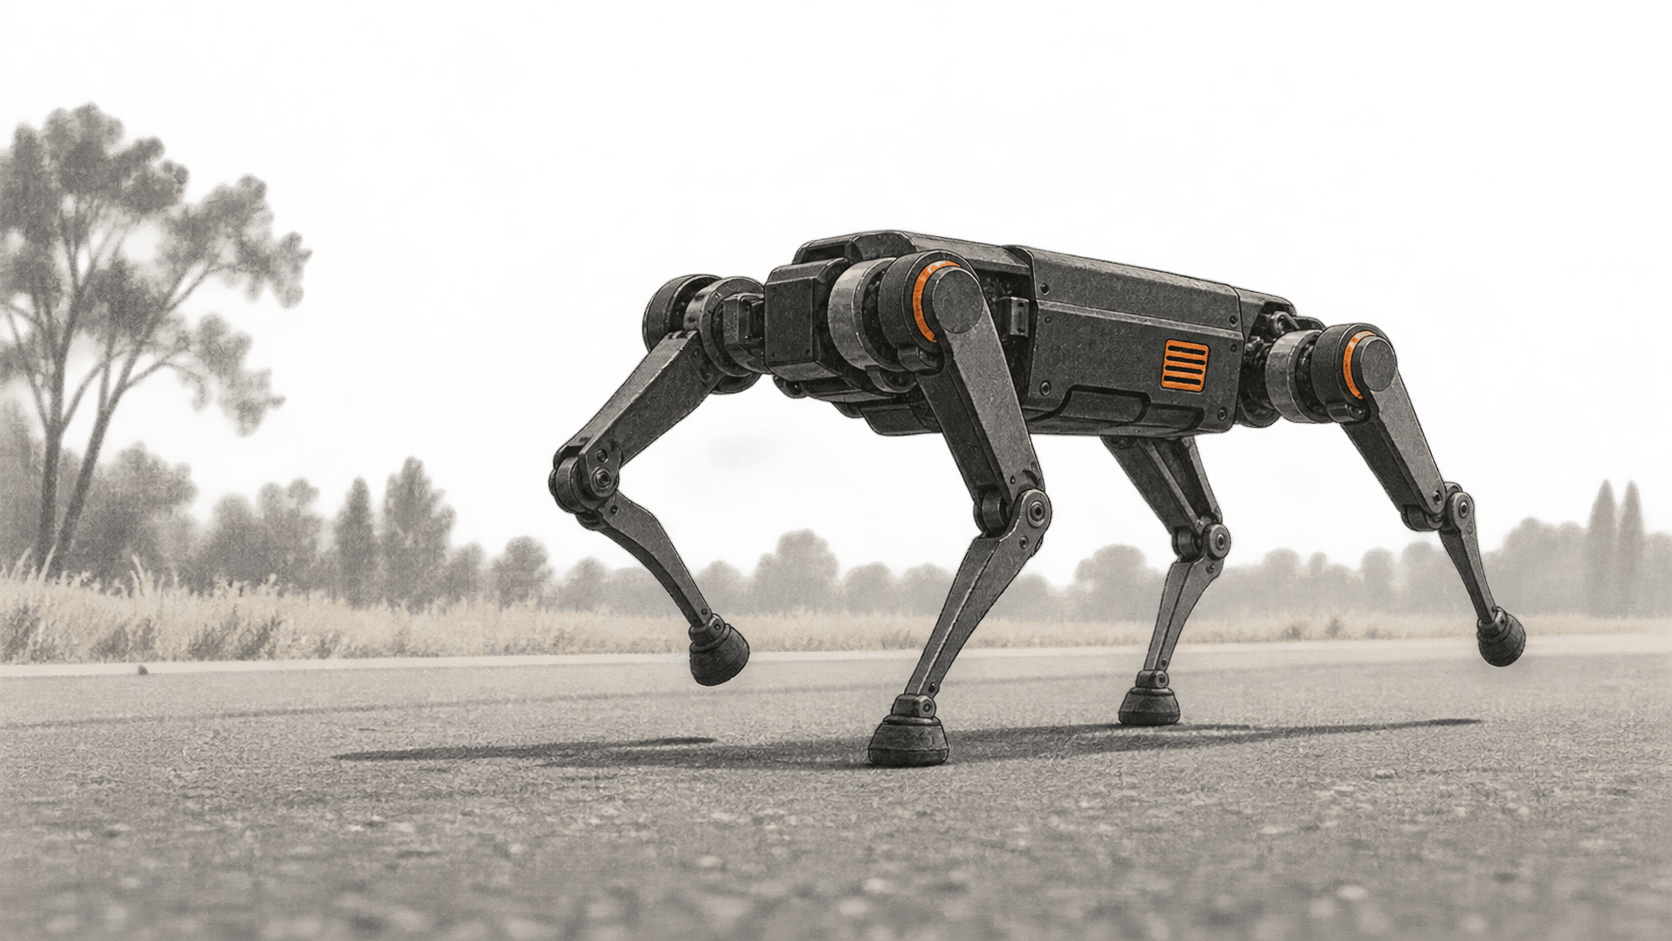
KAIST کا چار ٹانگوں والا RAIBO2 جنوبی کوریا میں 42.195 کلومیٹر کی سڑک پر ہونے والی میراتھن نومبر 2024 میں ایک ہی بیٹری چارج پر 4 گھنٹے، 19 منٹ اور 52 سیکنڈ میں مکمل کرکے اختتام تک پہنچا۔ نئی پیش رفت 23 ستمبر 2026 کو شائع Nature کا مقالہ ہے، جس میں بتایا گیا ہے کہ ڈیزائنرز نے توانائی کا ضیاع کم کرنے کے لیے روبوٹ کی ٹانگوں، موٹر الیکٹرانکس اور سیکھی ہوئی چال پر ایک ساتھ کام کیا۔
بڑی تبدیلی
- کیا بدلا: ہم مرتبہ جانچے گئے ایک مطالعے میں اب لمبی بیرونی دوڑ کے ساتھ پورے چارپایہ روبوٹ کے توانائی کے ضیاع کا ماڈل بھی پیش کیا گیا ہے۔ اس سے روبوٹ ڈیزائنرز کو صرف طے شدہ فاصلے کے دعوے سے زیادہ کچھ جانچنے کو ملتا ہے: موٹر کی حرارت، جوڑوں کی رگڑ اور پاؤں کے ٹکرانے کے اثرات ایک ہی بیٹری چارج کے لیے کیسے باہم مقابل ہوتے ہیں۔
- یہ کیوں اہم ہے: حرکت پذیر روبوٹ کتنی دیر تک چارج کے بغیر کام کرسکتا ہے، اس کا انحصار اس کی عملی حد پر ہے۔ RAIBO2 ایک طریقہ دکھاتا ہے جس میں ہارڈویئر کے جوڑوں اور چال کے کنٹرول کو ساتھ ڈیزائن کرکے یہ حد بڑھائی گئی، اگرچہ میراتھن میں ترسیل یا معائنے کا کام نہیں آزمایا گیا۔
- کس بات پر نظر رکھیں: مستقبل کے چارپایہ روبوٹس کا مفید موازنہ کسی مقررہ بیٹری، رفتار، راستے اور بوجھ کے تحت طے شدہ فاصلے سے ہوگا۔ ٹیم کی اپنی تقابلی اسپریڈشیٹ میں ناپی گئی اور تخمینی دونوں طرح کی قدریں ملی ہوئی ہیں؛ اس لیے صرف سرخی میں دی گئی عملی حد یہ نہیں بتا سکتی کہ وہی روبوٹ کسی دوسرے کام میں کیسا چلے گا۔
میراتھن کا نتیجہ اور اس کی حدود
Nature کا مقالہ RAIBO2 کے لیے ٹرانسپورٹ کی کل لاگت 0.25 بتاتا ہے۔ اس پیمانے میں استعمال ہونے والی توانائی کو روبوٹ کے وزن اور طے کیے گئے فاصلے کے تناظر میں دیکھا جاتا ہے۔ خلاصے میں اس عدد کا موازنہ انسان کے 0.37 کے حوالہ جاتی عدد سے بھی کیا گیا ہے۔ اس میں یہ بھی کہا گیا ہے کہ مصنفین کے موازنے میں موجودہ چارپایہ روبوٹس کے مقابلے میں روبوٹ فی چارج تین گنا سے زیادہ فاصلہ طے کرتا ہے۔ یہ مصنفین کے حساب اور منتخب تقابلی گروپ کے نتائج ہیں، یکساں حقیقی کاموں پر ہر روبوٹ کی عالمی درجہ بندی نہیں۔
یہ نتیجہ 22ویں سانگجو خشک پرسیمن میراتھن کے راستے پر حاصل ہوا، KAIST کی 17 نومبر 2024 کی ریلیز کے مطابق۔ KAIST نے 14 اور 28 کلومیٹر کے قریب تقریباً 50 میٹر کی دو چڑھائیوں کا ذکر کیا۔ KAIST کی ایک پہلے کی ریلیز میں کہا گیا تھا کہ ٹیم کی ستمبر 2024 کی پہلی دوڑ کی کوشش 37 کلومیٹر پر بیٹری ختم ہونے کے باعث رک گئی۔ نومبر میں اختتام تک پہنچنے سے پہلے ایک ناکام کوشش اور ڈیزائن میں تبدیلیاں ہوچکی تھیں، جن میں بڑی بیٹری بھی شامل تھی۔
میراتھن نے سڑک کے راستے پر دوسرے دوڑنے والوں کے آس پاس مسلسل چلنے کی صلاحیت دکھائی۔ KAIST نے 2024 میں کہا تھا کہ خودمختار نیویگیشن شامل کرنا آئندہ کا کام ہے۔ کیمپس میں رپورٹ کیا گیا تجربہ GPS سے متعین راستے پر ہوا تھا، مگر اس سے یہ ثابت نہیں ہوتا کہ روبوٹ نے خود راستہ چنا یا میراتھن کے دوران ترسیل اور گشت کے کام کیے۔
ہر قدم پر توانائی کی بچت
مصنفین ایک مربوط ڈیزائن کے مسئلے کی وضاحت کرتے ہیں۔ جوڑوں کی موٹریں جسم کو اٹھائے رکھنے کے لیے توانائی خرچ کرتی ہیں۔ ٹانگوں کی حرکت سے بھی رگڑ پیدا ہوتی ہے، جبکہ پاؤں کے ہر بار زمین سے ٹکرانے پر توانائی ضائع ہوسکتی ہے۔ زمین پر ٹانگ کے سہارے کے مرحلے یا ٹانگ کا ایسا ڈیزائن جو توانائی کے ایک نقصان کو کم کرے، دوسرے نقصان کو بڑھا سکتا ہے۔ ان کا عوامی طور پر دستیاب تحقیقی پری پرنٹ ہلکی ٹانگ، کم تناسب والی ٹرانسمیشن اور موٹر چلانے کے ایسے سرکٹ کی وضاحت کرتا ہے جو برقی مزاحمت اور سوئچنگ کے نقصان کو کم کرنے کے لیے بنایا گیا۔ Nature کے خلاصے میں ڈیزائن کے انہی تین شعبوں کی نشاندہی ہے: میکینکس، موٹر الیکٹرانکس اور حرکت کا کنٹرول۔
چال کے کنٹرولر کو سیمولیشن میں تقویتی سیکھنے کے ذریعے تربیت دی گئی۔ پری پرنٹ کے مطابق، تربیت میں پاؤں کے زمین سے ٹکرانے سے عین پہلے اسے آہستہ کرنا اور موٹروں کی بجلی کی طلب کم کرنا بھی انعامی اہداف میں شامل تھا۔ یہ اقدامات ٹکرانے سے ہونے والے نقصان اور موٹر کی حرارت کو کم کرنے کے لیے ہیں۔ KAIST نے یہ بھی کہا کہ جوڑ اترائی کے دوران کچھ توانائی واپس حاصل کرسکتے ہیں۔ ان میں سے کوئی ایک بات میراتھن کے فاصلے کی تنہا وضاحت نہیں کرتی؛ رپورٹ کردہ بہتری روبوٹ کو ایک مکمل نظام کے طور پر بہتر بنانے سے آئی۔
عملی حد کے موازنے سے کیا نتیجہ نکالا جاسکتا ہے
حتمی مقالے کی ضمنی تقابلی اسپریڈشیٹ میں RAIBO2 کا وزن 43 کلوگرام، بیٹری 1,447 واٹ آور اور حساب شدہ عملی حد تقریباً 52 کلومیٹر درج ہے۔ جدول میں یہ عملی حد تخمینے سے نکالی گئی ہے؛ مطالعے میں دستاویز شدہ بیرونی دوڑ کا فاصلہ 42.195 کلومیٹر ہے۔ کئی دوسرے روبوٹس کے اعداد بھی تخمینوں یا کمپنیوں کی فراہم کردہ تفصیلات پر منحصر ہیں۔ پرانے عوامی پری پرنٹ میں بیٹری اور متوقع عملی حد کی مختلف قدریں تھیں، اس لیے یہاں اس کے اعداد کو حتمی ضمنی دستاویز کے اعداد کی جگہ استعمال نہیں کرنا چاہیے۔
یہی فرق ممکنہ استعمالات پر بھی لاگو ہوتا ہے۔ زیادہ تر سڑک پر طویل دوڑ سے برداشت اور ٹیم کے انجینئرنگ انتخاب کے بارے میں ٹھوس بات سامنے آتی ہے۔ بوجھ اٹھانے، مسلسل کئی شفٹوں، غیر طے شدہ نیویگیشن، مرمت اور دشوار گزار زمین سے متعلق سوالات کے لیے الگ آزمائشیں درکار ہیں۔ نیویگیشن اور آفت زدہ ماحول کے بارے میں KAIST کے منصوبے تحقیقی اہداف ہیں، اس میراتھن کے نتائج نہیں۔
ذرائع اور مزید مطالعہ
- Lee اور ساتھیوں کا مقالہ، Nature، 23 ستمبر 2026۔ ہم مرتبہ جانچے گئے مقالے کا دستیاب خلاصہ اختتام تک پہنچنے کا وقت، ایک ہی چارج پر دوڑ، ٹرانسپورٹ کی لاگت کا عدد اور تین حصوں والے ڈیزائن کی وضاحت کرتا ہے۔ ناشر کے عوامی صفحے پر خلاصہ، شکلوں کے کیپشن اور ضمنی روابط دستیاب تھے؛ 24 ستمبر 2026 کو جانچ کے وقت اصل متن سبسکرپشن کے بغیر دستیاب نہیں تھا۔
- Nature کا ضمنی تقابلی ڈیٹا، ستمبر 2026۔ ڈاؤن لوڈ ہونے والی اسپریڈشیٹ میں روبوٹ کا وزن، بیٹری کی گنجائش، تخمینی عملی حد اور تقابلی معلومات درج ہیں۔ یہ ماخذ سے لی گئی قدروں اور تخمینوں میں فرق کرتی ہے؛ RAIBO2 کی عملی حد کا اندراج حساب سے نکلا ہے، دوسری بیرونی دوڑ نہیں۔
- KAIST، 17 نومبر 2024۔ ادارے کی اس وقت کی رپورٹ میں میراتھن کا فاصلہ، وقت اور راستہ درج ہے، اور خودمختار نیویگیشن کو آئندہ کا کام بتایا گیا ہے۔ روبوٹ KAIST نے تیار کیا؛ اس لیے عملی تیاری سے متعلق دعوے ٹیم کا اپنا جائزہ ہیں۔
- KAIST، 15 نومبر 2024۔ دوڑ سے پہلے کی رپورٹ میں ستمبر کی ناکام کوشش، بیٹری میں تبدیلیوں اور GPS سے متعین کیمپس دوڑ کا ذکر ہے۔ کیمپس کا فاصلہ اور رینج کے تخمینے نومبر کی میراتھن سے الگ آزمائشیں ہیں۔
- Lee اور ساتھیوں کا Research Square پری پرنٹ، 2025۔ مکمل عوامی مسودے میں ہارڈویئر اور تقویتی سیکھنے کے طریقوں کی وضاحت ہے۔ یہ حتمی Nature نسخے سے پہلے شائع ہوا اور اس میں بیٹری اور متوقع عملی حد کی قدریں مختلف ہیں؛ یہاں ان دعووں کے لیے حتمی مقالے اور ضمنی دستاویز کے اعداد استعمال کیے گئے ہیں۔