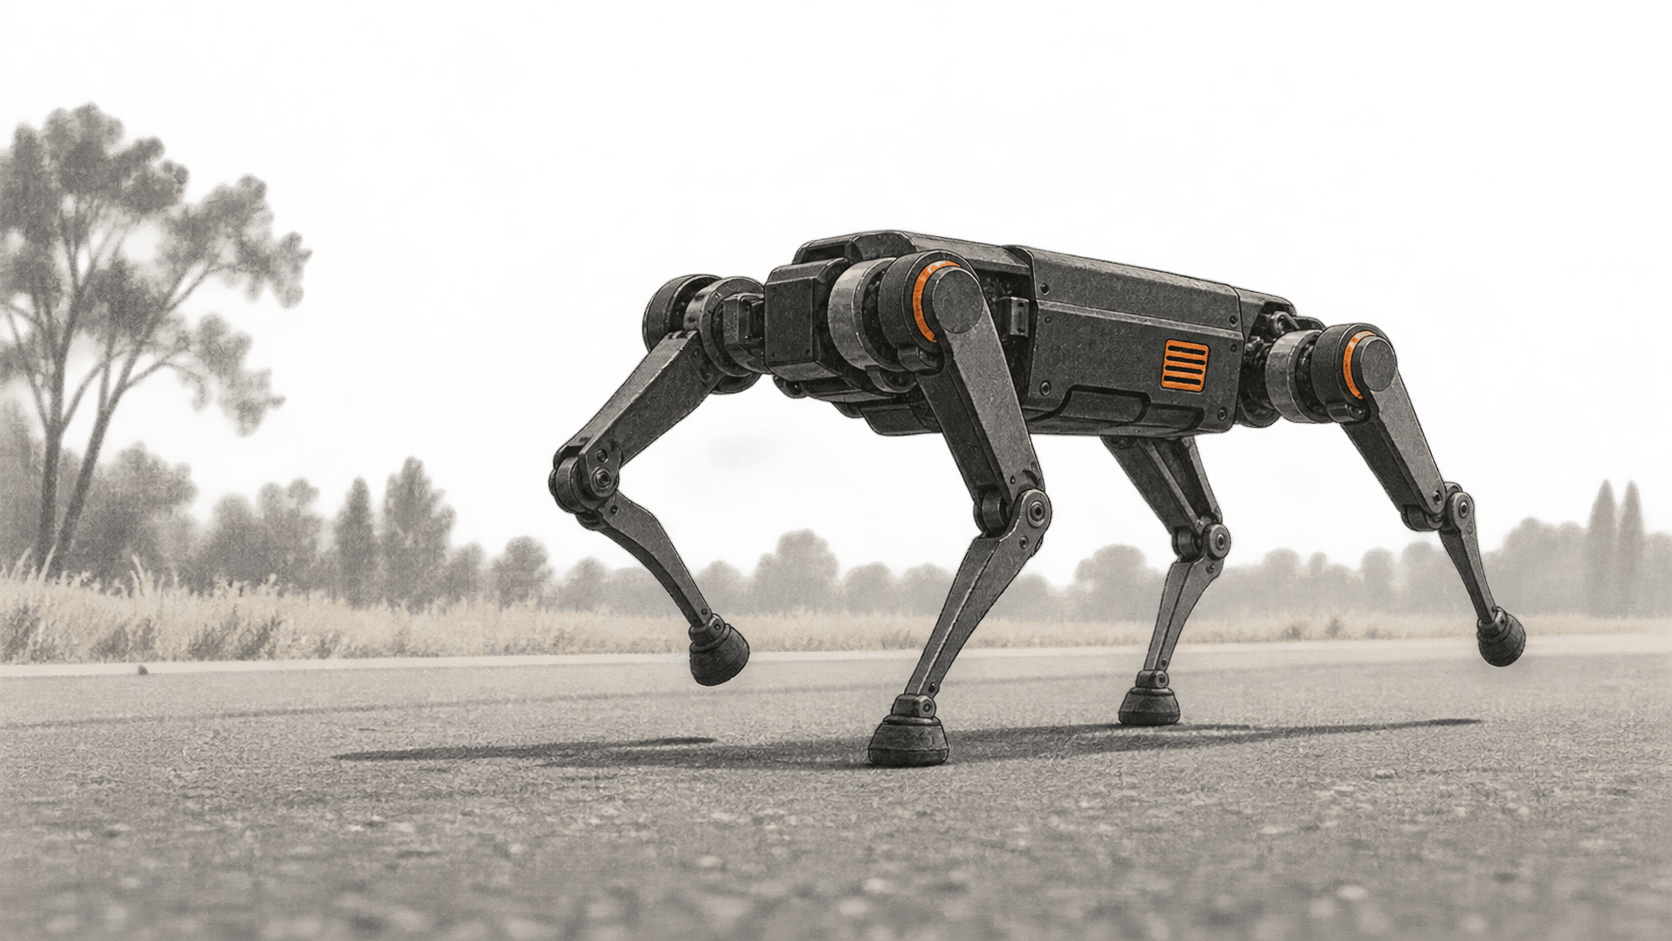
KAIST 的四足機器人 RAIBO2 於南韓 2024 年 11 月以單次電池充電完成 42.195 公里的公路馬拉松,耗時 4 小時 19 分 52 秒。新的進展是 2026 年 9 月 23 日刊出的《Nature》論文,說明設計團隊如何整合機器人的腿部、馬達電子系統與學習式步態,降低能量損耗。
重大變化
- 有哪些變化:經同儕審查的研究,如今將長距離戶外行走成果與整台四足機器人的能量損耗模型並列,讓機器人設計者有實際距離數據以外的內容可供檢視:馬達熱、關節摩擦與足部撞擊如何共同消耗電池電量。
- 為何重要:移動機器人離開充電設備後能工作多久,受續航距離限制。RAIBO2 展示一種延長續航的途徑:協同設計關節硬體與步態控制;不過,這次馬拉松並未測試配送或巡檢工作負載。
- 後續觀察重點:比較未來四足機器人時,應在指定電池、速度、路線及載重條件下衡量距離。研究團隊自己的比較試算表混合實測及估算數據,因此單看標示的續航距離,無法證明另一台機器人執行相同工作時會有何表現。
馬拉松成果及其限制
《Nature》論文報告指出,RAIBO2 的總運輸成本係數為 0.25。這項指標將耗能與機器人的重量及行進距離連結起來。論文摘要將此數值與人類參考值 0.37 比較,也表示依作者採用的比較對象,機器人每次充電的行進距離是現有四足機器人的三倍以上。這些是作者的計算及比較範圍,並非在相同實地工作條件下對所有機器人進行的普遍排名。
根據 KAIST 於 2024 年 11 月 17 日發布的公告,這次賽事在第 22 屆尚州柿餅馬拉松路線上舉行。KAIST 表示,約在第 14 及 28 公里處各有一段爬升約 50 公尺的坡道。KAIST 較早發布的公告提到,團隊於 2024 年 9 月首次參賽時,在跑到 37 公里後電池耗盡。11 月完賽因此是在先前嘗試失敗及設計調整之後達成,其中包括換用更大容量的電池。
這場馬拉松證明機器人能在公路賽道上與跑者一同持續行走。KAIST 於 2024 年表示,自主導航是後續研究方向。校園測試中,機器人沿 GPS 指引路徑行進,但這並不能證明它能自行選路,或在馬拉松中完成配送與巡邏工作。
每一步都設法節省能量
作者將此描述為一個相互牽動的設計問題。關節馬達必須耗電支撐機身;腿部移動會產生摩擦,每次落腳也可能因碰撞而耗散能量。改善某一種損耗的站姿或腿部設計,也可能增加另一種損耗。公開的 研究預印本介紹一種輕量化腿部、低減速比傳動裝置,以及用來降低電阻與切換損耗的馬達驅動電路。Nature 摘要列出相同的三項設計領域:機械結構、馬達電子系統及移動控制。
步態控制器透過模擬環境中的強化學習訓練。根據預印本,訓練獎勵包括在腳落地前減速,以及降低馬達電流需求。這些做法針對碰撞損耗與馬達發熱。KAIST 也表示,關節能在下坡時回收部分能量。任何單一措施都不能獨自解釋馬拉松距離;研究報告的提升來自將整台機器人視為系統後共同調校。
續航比較能支持哪些結論
最終論文的 補充比較試算表列出 RAIBO2 重量為 43 公斤、電池容量為 1,447 瓦時,以及一項 推算的約 52 公里續航距離。表中的續航距離是外推估算;研究記錄的戶外完賽距離則是 42.195 公里。其他數台機器人的數據也採用估算或製造商規格。較早公開的預印本採用不同的電池及預估續航數值,因此不應用其數字取代最終補充資料。
評估可能用途時也應作相同區分。在以公路為主的路線上長時間行走,確實能說明耐力及團隊的工程選擇;但載重、連續多班運作、非預設導航、維護及困難地形等問題,仍須另外測試。KAIST 提到的導航與災害環境應用是研究目標,並非本次馬拉松的測試成果。
資料來源與延伸閱讀
- Lee 等人,《Nature》,2026 年 9 月 23 日經同儕審查論文的公開摘要,確認機器人完賽時間、單次充電成果、運輸成本係數及三部分設計說明。出版社公開頁面提供摘要、圖說及補充資料連結;截至 2026 年 9 月 24 日查閱時,論文全文須訂閱才能閱讀。
- 《Nature》2026 年 9 月補充比較資料可下載的試算表記錄機器人重量、電池容量、估算續航距離及比較輸入值,並區分來源數值與估算;RAIBO2 的續航資料是推算結果,並非第二次戶外實測。
- KAIST,2024 年 11 月 17 日該機構當時發布的報導提供馬拉松距離、時間及路線資訊,並表示自主導航將列為後續工作。RAIBO2 由 KAIST 開發,因此對實際應用成熟度的主張仍屬團隊評估。
- KAIST,2024 年 11 月 15 日賽前報導說明 9 月的失敗嘗試、電池調整及 GPS 引導的校園測試。校園行進距離和續航推估,與 11 月的馬拉松是不同測試。
- Lee 等人,Research Square 預印本,2025 年公開全文介紹硬體與強化學習方法。該文早於最終《Nature》版本,且列出的電池及預估續航數據不同;本文相關數值以最終論文及補充資料為準。