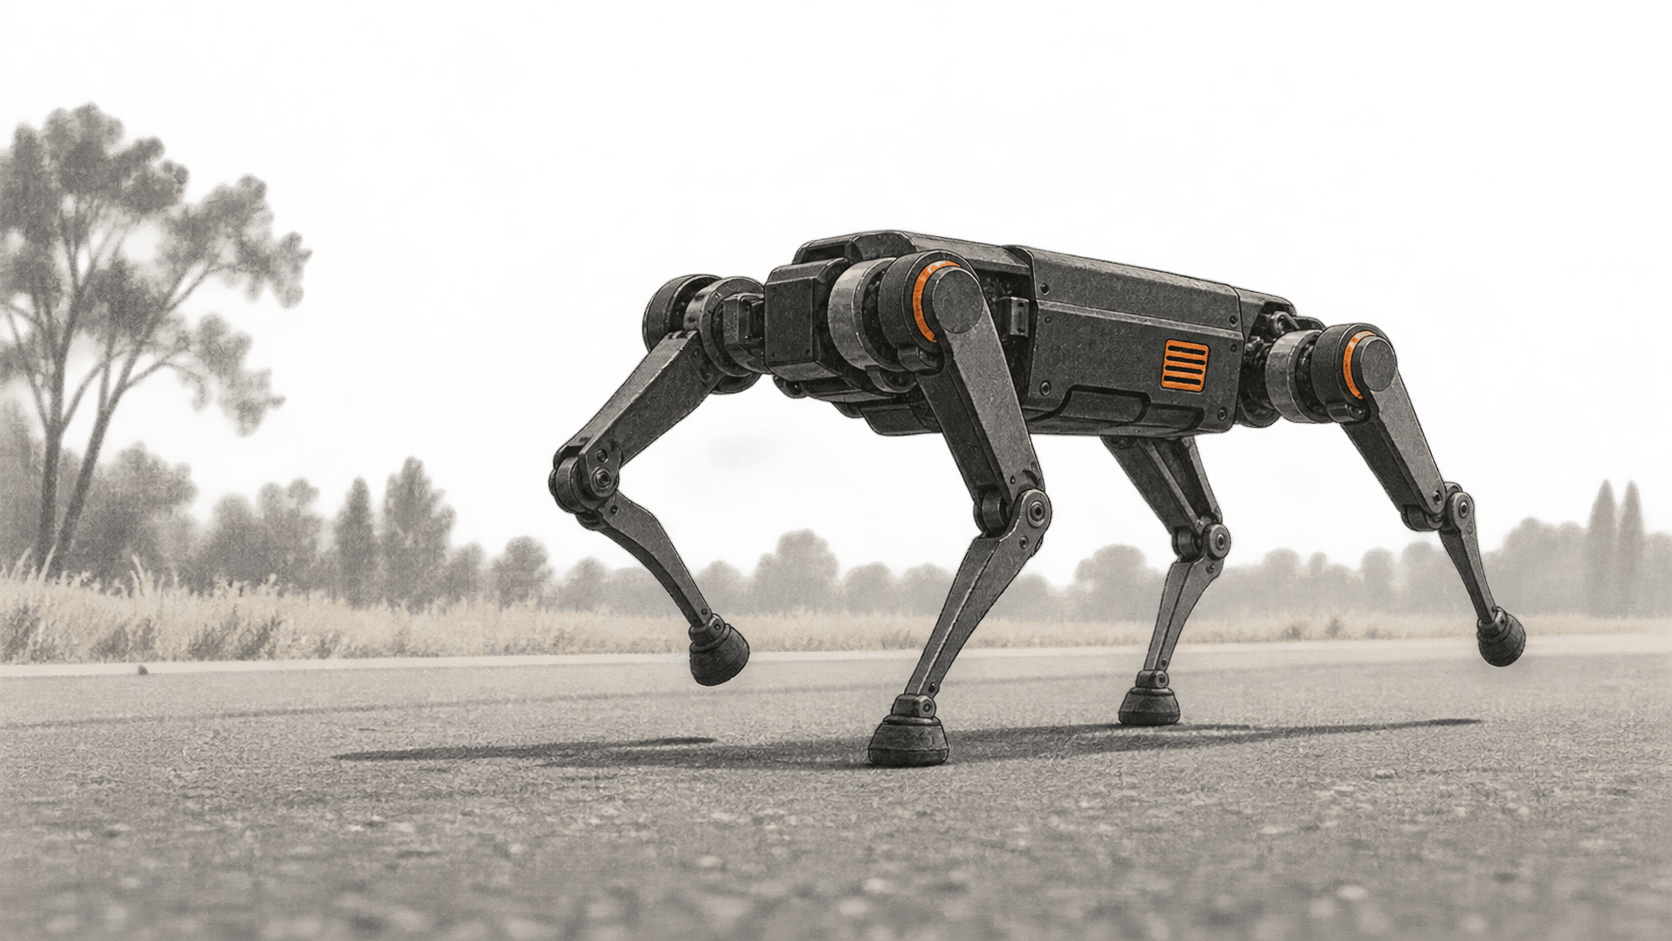
Natapos ng RAIBO2 ng KAIST, isang robot na may apat na paa, ang rutang marathon na 42.195 kilometro sa South Korea noong Nobyembre 2024, sa loob ng 4 na oras, 19 minuto at 52 segundo gamit ang iisang karga ng baterya. Ang bagong pag-unlad ay isang artikulo sa Nature na inilathala noong Setyembre 23, 2026, na nagpapaliwanag kung paano sabay na pinagbuti ng mga nagdisenyo ang mga paa, elektronikong bahagi ng motor at natutuhang lakad ng robot upang mabawasan ang pagkawala ng enerhiya.
Ang malaking pagbabago
- Ano ang nagbago: Inilalahad na ngayon ng isang pag-aaral na sinuri ng mga eksperto ang mahabang takbo sa labas kasabay ng modelo ng pagkawala ng enerhiya ng buong robot na may apat na paa. Higit pa ito sa pahayag tungkol sa distansiya: masusuri ng mga nagdidisenyo ng robot kung paano nagkakaugnay ang init ng motor, alitan sa kasukasuan at salpok sa pagtapak sa paggamit ng iisang karga ng baterya.
- Bakit ito mahalaga: Nililimitahan ng saklaw ang tagal ng pagtatrabaho ng robot habang palipat-lipat at malayo sa istasyon ng karga. Ipinakikita ng RAIBO2 ang isang paraan para palawigin iyon sa pamamagitan ng sabayang pagdisenyo sa mga kasukasuan at pagkontrol sa lakad, bagaman hindi nito sinubok sa marathon ang paghahatid o inspeksiyon.
- Ano ang dapat bantayan: Para maging kapaki-pakinabang ang paghahambing ng mga susunod na robot na may apat na paa, kailangang tukuyin ang distansiya kasama ng baterya, bilis, ruta at kargang sinubok. Pinaghalo sa spreadsheet ng pangkat ang mga sukat at pagtatantiya, kaya hindi sapat ang numerong pangsaklaw sa pamagat para malaman kung paano gagana ang ibang robot sa kaparehong trabaho.
Ang resulta sa marathon at mga limitasyon nito
Iniulat sa artikulo sa Nature ang kabuuang cost of transport na 0.25 para sa RAIBO2. Iniuugnay ng sukat na ito ang nagamit na enerhiya sa bigat ng robot at distansiyang nilakbay. Inihahambing sa abstrak ang bilang na ito sa sangguniang halaga para sa tao na 0.37. Sinasabi rin doon na mahigit tatlong ulit ang nalalakbay ng robot sa bawat karga kumpara sa mga kasalukuyang robot na may apat na paa sa paghahambing ng mga may-akda. Mga kalkulasyon at piniling pangkat ng paghahambing ito ng mga may-akda, hindi pangkalahatang ranggo mula sa magkakatulad na pagsubok sa aktuwal na gawain.
Naganap ang resulta sa ruta ng ika-22 Sangju Dried-Persimmon Marathon, ayon sa pahayag ng KAIST noong Nobyembre 17, 2024. Binanggit ng KAIST ang dalawang ahon na may taas na humigit-kumulang 50 metro malapit sa mga markang 14 at 28 kilometro. Sinabi sa isang naunang pahayag ng KAIST na natapos sa 37 kilometro ang unang pagtatangka ng pangkat sa karera noong Setyembre 2024 nang maubos ang baterya. Kaya sinundan ng tagumpay noong Nobyembre ang nabigong pagtatangka at mga pagbabago sa disenyo, kabilang ang mas malaking baterya.
Ipinakita ng marathon ang tuluy-tuloy na paglakad sa kalsada kasabay ng mga mananakbo. Sinabi ng KAIST noong 2024 na gawain pa sa hinaharap ang pagdaragdag ng awtonomong pag-navigate. Sinundan ng iniulat nilang pagsubok sa campus ang rutang ginabayan ng GPS, pero hindi nito pinatutunayang kusang pumili ng ruta ang robot o nagsagawa ito ng paghahatid at pagpapatrolya sa marathon.
Pagtitipid ng enerhiya sa bawat hakbang
Inilalarawan ng mga may-akda ang magkakaugnay na suliranin sa disenyo. Gumagamit ng kuryente ang mga motor ng kasukasuan para suportahan ang katawan. Lumilikha rin ng alitan ang paggalaw ng mga paa, samantalang maaaring mawala ang enerhiya sa bawat pagtama ng paa sa lupa. Maaaring mabawasan ng disenyo ng tindig o paa ang isang uri ng pagkawala pero madagdagan naman ang iba. Inilalarawan sa kanilang bukas na paunang saliksik ang magaang paa, transmisyong mababa ang gear ratio at sirkito ng pagpapatakbo ng motor na idinisenyo para bawasan ang resistansiyang elektrikal at pagkawala sa pagpapalit-palit ng daloy. Tinutukoy sa abstrak ng Nature ang tatlong larangan ding ito ng disenyo: mekanika, elektronikong bahagi ng motor at pagkontrol sa paglakad.
Sinanay sa simulation ang tagakontrol ng lakad gamit ang reinforcement learning. Kabilang sa mga gantimpala sa pagsasanay ang pagpapabagal sa paa bago ito dumikit sa lupa at pagbawas sa hinihinging kuryente ng mga motor, ayon sa paunang saliksik. Tinutugunan ng mga paraang ito ang pagkawala sa salpok at pag-init ng motor. Sinabi rin ng KAIST na nakababawi ng kaunting enerhiya ang mga kasukasuan sa pagbaba. Walang iisang paraang ito ang sapat na paliwanag sa layo ng marathon; nagmula ang iniulat na pakinabang sa pagsasaayos sa robot bilang isang sistema.
Ano ang naipakikita ng paghahambing ng saklaw
Nakalista sa karagdagang spreadsheet ng paghahambing sa pinal na artikulo ang RAIBO2 na may bigat na 43 kilo, bateryang 1,447 watt-hour at kinuwentang saklaw na humigit-kumulang 52 kilometro. Pagtataya mula sa talahanayan ang saklaw na iyon; ang takbong 42.195 kilometro ang nakadokumentong pagtatapos sa labas sa pag-aaral. Pagtatantiya o espesipikasyon ng gumawa rin ang batayan ng ilang tala para sa ibang robot. Iba ang mga bilang sa baterya at tinatayang saklaw sa naunang pampublikong paunang saliksik, kaya hindi dapat ipalit ang mga iyon sa mga bilang sa pinal na karagdagan.
Ganoon din ang pagkakaiba sa mga posibleng gamit. May kongkretong ipinakikita tungkol sa tagal ng andar at mga pasiya sa inhinyeriya ng pangkat ang mahabang takbo sa rutang halos puro kalsada. Nananatiling para sa magkakahiwalay na pagsubok ang mga tanong tungkol sa karga, paulit-ulit na shift, pag-navigate nang walang nakatakdang ruta, pagmementena at mahirap na lupain. Mga layunin pa lamang sa pananaliksik ang mga planong binanggit ng KAIST para sa pag-navigate at mga lugar ng sakuna, hindi mga resultang nakuha sa marathon na ito.
Mga mapagkukunan at karagdagang babasahin
- Sina Lee at mga kasamahan, Nature, Setyembre 23, 2026. Pinagtitibay ng abstrak na mababasa ng publiko sa sinuring artikulo ang oras ng pagtatapos, resulta sa iisang karga, cost-of-transport at magkakaugnay na tatlong-bahaging disenyo. Makikita sa pampublikong pahina ng tagapaglathala ang abstrak, mga caption ng larawan at mga karagdagang sanggunian; kailangang mag-subscribe para mabasa ang buong pangunahing teksto nang sinuri ito noong Setyembre 24, 2026.
- Paghahambing na datos ng Nature, Setyembre 2026. Nakatala sa nada-download na spreadsheet ang bigat ng mga robot, kapasidad ng baterya, tinatayang saklaw at mga bilang sa paghahambing. Inihihiwalay nito ang mga halagang mula sa sanggunian sa mga pagtatantiya; kinuwenta ang saklaw ng RAIBO2 at hindi ito ikalawang takbo sa labas.
- KAIST, Nobyembre 17, 2024. Ibinibigay ng kapanahong ulat ng institusyon ang distansiya, oras at ruta ng marathon, at sinasabi nitong susunod na gawain ang awtonomong pag-navigate. KAIST ang bumuo sa robot, kaya pagtatasa pa lamang ng pangkat ang mga pahayag tungkol sa kahandaang gamitin ito sa aktuwal na gawain.
- KAIST, Nobyembre 15, 2024. Inilalarawan sa ulat bago ang karera ang nabigong pagtatangka noong Setyembre, mga pagbabago sa baterya at pagsubok sa campus na ginabayan ng GPS. Iba ang distansiya at pagtataya sa saklaw mula sa campus test at sa marathon noong Nobyembre.
- Sina Lee at mga kasamahan, paunang saliksik sa Research Square, 2025. Ipinaliliwanag ng buong pampublikong manuskrito ang mga pamamaraan sa hardware at reinforcement learning. Nauna ito sa pinal na bersiyon sa Nature at may iba itong bilang para sa baterya at tinatayang saklaw; ang pinal na artikulo at karagdagang datos ang pinagbabatayan dito.